
修订版 A
发布日期 2026年8月4日
模型估算
桩体突滑制动研究:1,500 t 桩体以 5 m/s 下滑时使用 POLARIS 缓冲器
打桩过程中土层突然失去约束时,起重机缓冲器会如何影响制动载荷:基于同一组输入,分别计算安装和未安装缓冲器时的同一事件。
关键结果
在匹配的刚性连接工况中,吊钩峰值载荷为37,664 kN,达到起重机规定 SWL 的154%。
在同一模型中使用 POLARIS 2,000 t / 6.0 m 装置时,峰值为23,627 kN(SWL 的96.4%),
且在五秒制动时段内未发生完全失张力事件。
土层失去约束时
打桩时,土层的约束力支承着桩体。当薄弱土层失去约束(即
桩体突滑),桩体及夹紧在其上的桩锤会一起向下加速,起重机仍悬吊的部分必须制动这一运动质量。此处的运动质量为1,500 t:1,200 t 桩体加上300 t 桩锤;在索具拉伸并承担其重量的完全静载接合时刻,下行速度为5.0 m/s。
这是持续不到一秒的冲击,并非波浪中的吊装。模型屏蔽船舶运动,且不施加海况,以单独考察载荷路径如何吸收能量。两种工况采用同一组参数;对照工况仅将缓冲器替换为刚性连接,其余均不变。
完整定义制动事件
以下为制动事件的完整定义:未列出的参数均采用模型默认值。两个对比工况均由这一组参数生成;只有缓冲器是否存在这一项不同时,模型才允许运行。
| 参数 | 数值 | 依据 |
|---|---|---|
| 冲击质量 | 1,200 t 桩体 + 300 t 桩锤,夹紧 · 合计 1,500 t | 示例设定 |
| 突滑速度 | 完全静载接合时为5.0 m/s | 模型设置 |
| 起重机 | 起升系统刚度17,454 kN/m · SWL 24,517 kN(2,500 t) | 示例设定 |
| 吊钩与索具 | 吊钩160 t · 吊索刚度49,763 / 46,653 kN/m | 模型设置 |
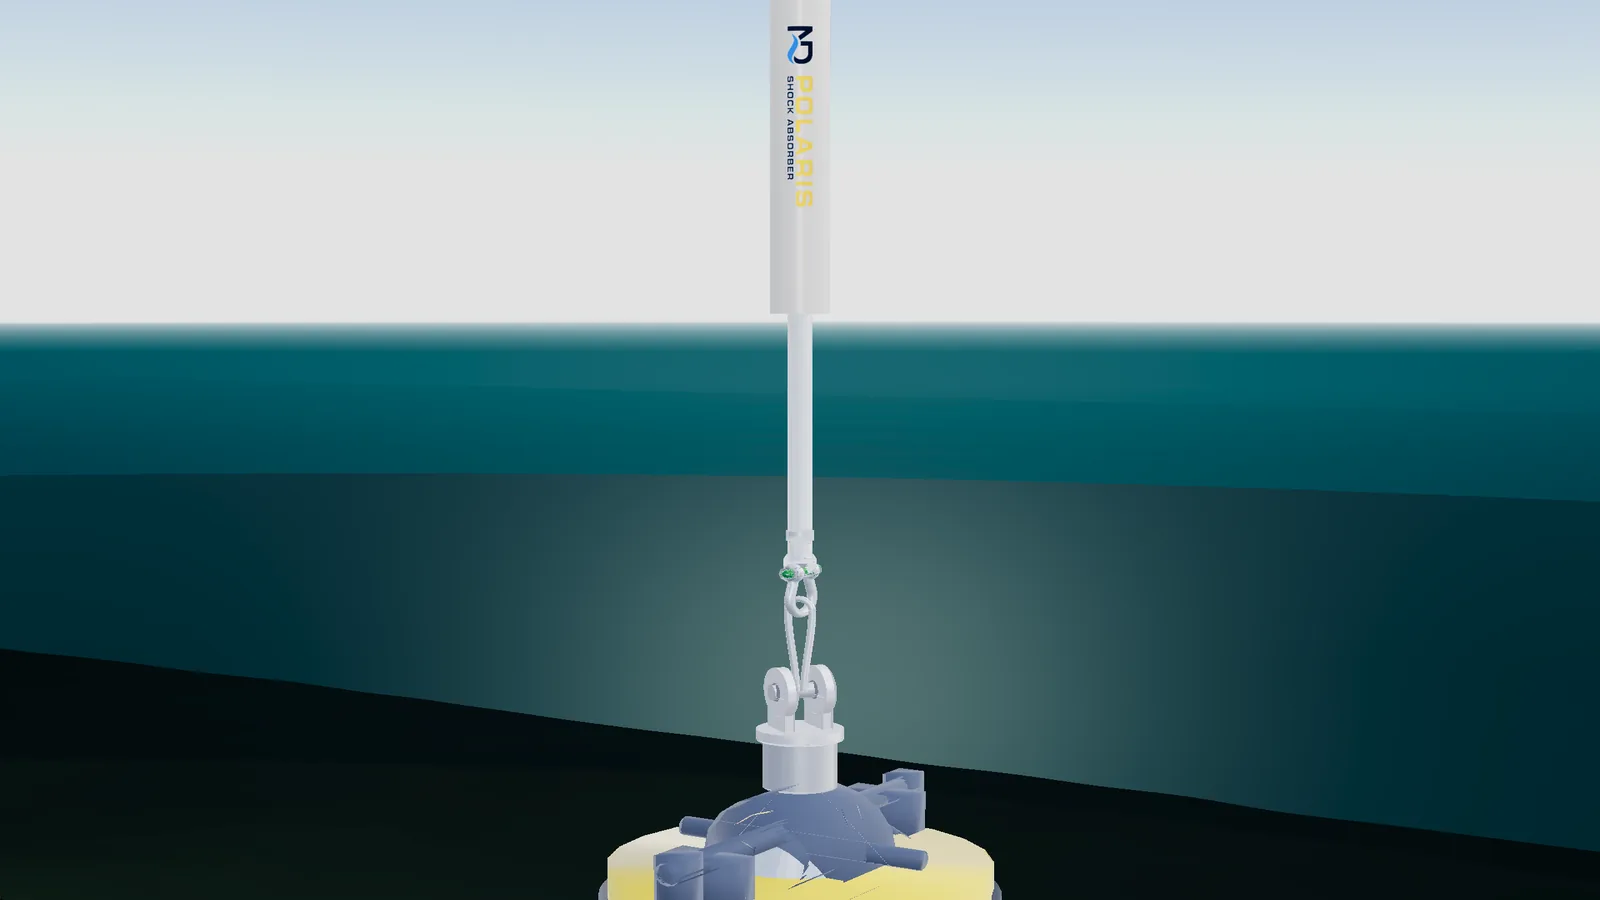
| 缓冲器 | POLARIS 2,000 t · 行程6.0 m | 产品数据 |
| 阀门与预充 | 阀门18,000 kN · 预充15,696 kN · 气体占比0.40 | ND 工程数据 |
| 海况 | 无:屏蔽船舶运动,单独考察制动 | 模型设置 |
| 对照工况 | 将缓冲器替换为刚性连接,其余不变 | 模型设置 |
同一个五秒事件,两种计算
载荷历程是主要结果:同一次制动事件,分别通过刚性连接和缓冲器计算。这是一次确定性事件,没有随机激励,因此每个数值都是其时间序列的最大值,而非统计极值。
吊钩峰值载荷,MN · 起重机 SWL 24.5
采用刚性连接时,制动载荷达到起重机安全工作载荷的154%。通过 POLARIS 时为96.4%。
吊钩 DAF · 静载基准16,553 kN
仅报告,不作为判定门槛:本事件的控制限值为左图所示的起重机安全工作载荷。
| 指标 | 刚性连接 | 使用 POLARIS | 判定标准 | 结果 |
|---|---|---|---|---|
| 吊钩峰值载荷 | 37,664 kN | 23,627 kN | ≤ 24,517 kN SWL | ✓ 96.4% |
| 吊钩 DAF | 2.28 | 1.43 | – | 仅报告 |
| 缓冲器下方 DAF | 2.41 | 1.31 | – | 仅报告 |
| 完全失张力次数 | 2 | 0 | 0 | ✓ |
| 已用行程 | – | 4.98 m (83%) | < 6.0 m | ✓ |
| 环形油腔最低余量 | – | 6.2% | > 0 | ✓ |
峰值在0.05 ms 的积分网格上追踪,而非按1 ms 间隔输出的采样点;仅从图上的点读取急剧变化的制动峰值会低估载荷。缓冲器下方的 DAF 以负载自身的14,710 kN 静载重量为基准。 POLARIS
的选型依据是制动事件的能量预算(质量、速度和行程),不能只看额定载荷。
结果的适用边界
适用范围
- 一个桩体、一台起重机、一个阀门设定值。 此结果不能直接用于不同的桩体质量、桩锤、突滑速度、起重机刚度或阀门力。参数组合改变后,需要重新计算,不能插值推定。
- 模型未考虑绞车或操作人员的响应。 第一次制动之后,刚性连接曲线显示同一载荷链的自由振荡衰减:它反映载荷路径的响应,并非船员会采取的操作。
- 干工况、确定性、单次事件。 无波浪、无船舶运动、无样本集合。本研究既不预测海上波浪条件下的响应,也不估计桩体突滑的发生频率。
- 对照工况处于合理分析边界内。 刚性连接峰值37,664 kN 位于该案例的两项解析估算值之间:将起重机视为柔性时为34,190 kN,视为刚性时为44,759 kN。这是因为起重机弹性在制动过程中已有部分响应,而闭式解无法表示这一过程。
与独立求解器交叉核对
补偿工况于2026年7月17日使用 OrcaFlex 11.3e 交叉核对。将升沉补偿器简化为测得的力学特性,使两个求解器不共用代码。起重机峰值载荷差异为+0.23%;起重机 DAF 为1.4299,CONSTELLATION 为1.4266;峰值行程差异为−0.4%;整个制动过程的载荷链力 RMS 差异小于1%。
刚性连接对照工况采用 Norwegian Dynamics 自有的制动模式,该模式于2026年8月3日加入,使“无缓冲器”一栏可以通过计算得出,而非估算。在闭式解精确适用的条件下,该模式可复现闭式解;对完整载荷链,其结果与独立的刚性积分器差异小于0.5%,且落在上述两项解析边界之间。
本文件不代表什么
- 并非认证分析。 这是由 Norwegian Dynamics 自有模型得出的时域估算结果。它未经海事保证检验机构批准,也不能替代项目专项分析;该分析应依据 DNV-ST-N001.
- 并非性能保证。 实际打桩工程所配设备,须依据该工程的质量、速度和验收标准选型。
各项工作的核查人员
同一组配对结果及数值也用于
动力放大系数 页面上的桩体突滑算例:两个页面引用同一组已审核数据,避免结果不一致。
运行记录
复算本案例所需信息:上述所有数值所依据的精确预设、版本、定义及求解器设置。
运行记录:已发布的工程依据
- 案例
- CONSTELLATION 预设 factory:polaris_pile_run, 场景包 DS10-PKG-POL-PIR,5.0 m/s 单一速度点,阀门力设为18,000 kN(预设默认值17,658 kN)。
- 版本与日期
- CONSTELLATION v1.2.96,提交 29267cc。运行日期:2026年8月3日。补偿工况是2026年7月7日锁定的案例,在此构建版本上复算所得 DAF 差异不超过0.05 %。
- 作业阶段
- 桩体突滑:打桩期间的下落与制动事件(ND-DS-10 §10)。干工况,空气中,远离浪溅区。
- DAF 定义
- DAF = 5 s 时段内吊钩张力的最大值 除以 吊钩处的静态悬吊重量:吊钩160 t + POLARIS 壳体17.10 t + 活塞杆10.85 t + 负载1,500 t = 1,687.95 t,即16,553 kN。缓冲器下方 DAF 以负载自身的14,710 kN 为基准:使用 POLARIS 时为1.31,未使用时为2.41。
- 评估载荷点
- 缓冲器上方的吊钩与起重机连接点。缓冲器下方的活塞杆力是另一项独立通道,数值也不同。
- 船舶运动与海况
- 无,有意如此设定。 桩体突滑是持续不到一秒的冲击事件,因此屏蔽母船运动,也不施加波浪载荷,以单独考察制动过程。没有 Hs, Tp、波谱或浪向参数可供引用,本研究也不说明波浪海况下的响应。
- 时长、重复实现与统计量
- 5.0 s 时段,每1 ms 输出一次,积分步长0.05 ms。每栏均为一次确定性计算:没有随机种子,也没有样本集合,因为不存在需要平均的随机激励。所列峰值为时间序列的最大值,不能与浪溅区研究所用的八种随机种子包络直接比较。
- 负载与载荷路径
- 1,200 t 桩体加上夹紧的300 t 桩锤,组合冲击质量1,500 t,突滑速度5.0 m/s。载荷路径:起重机刚度17,454.3 kN/m、阻尼66.85 kN·s/m,吊钩160 t,上吊索刚度49,762.8 kN/m,POLARIS 壳体17.10 t、活塞杆10.85 t,下吊索刚度46,652.7 kN/m,负载1,500 t。
- 初始状态与缓冲器设置
- 在 t = 0 时,从完全静载接合状态以5.0 m/s 向下运动。按桩体突滑工况布置时,柔性吊索松弛下垂,活塞杆保持缩回,因此在桩体突滑之前 POLARIS 不承载。模型从松弛段被拉紧、拉伸后的索具承担静载重量且气体处于预充状态的时刻开始。同一事件中,运动质量到达吊索时的速度约为3.5 m/s:索具伸长期间,重力使其加速。若到达吊索时的速度为5.0 m/s,事件能量更高,必须另行计算。POLARIS 2,000 t / 6.0 m 行程,阀门力18,000 kN,气体预充力15,696 kN,气体占比0.40。本次计算使用6.0 m 行程中的4.98 m(83 %),环形油腔从未排空(最低余量6.2 %)。
- 两组工况是否可直接比较?
- 是,而且经过核查,并非仅凭声明。两栏均由 同一组 参数生成;脚本逐字段比较,只允许缓冲器标志位不同,否则拒绝运行。质量、刚度、阻尼、重力、初始状态及积分步长均相同。
- 控制限值
- 起重机 SWL 为24,517 kN(2,500 t)。使用 POLARIS 时,吊钩峰值为23,627 kN,即 SWL 的96.4 %。不使用时为37,664 kN,即起重机 SWL 的154 %;钢丝绳在五秒内两次完全失张力后重新受拉,这一现象仅看峰值载荷无法体现。
- 独立验证
- 补偿工况于2026年7月17日使用 OrcaFlex 11.3e 交叉核对,将升沉补偿器简化为测得的力学特性:起重机峰值差异+0.23 %,起重机 DAF 为1.4299,对照值1.4266;峰值行程差异−0.4 %;整个制动过程的载荷链力 RMS 差异小于1 %。
- 本研究不代表什么
- 结果不能直接用于其他桩体、桩锤、起重机或阀门设定值,也不是载荷表。模型未考虑绞车或操作人员响应,因此首次制动后未补偿工况的曲线显示的是同一载荷链的自由振荡衰减。
- 来源说明
- 在2026年8月3日之前,无法模拟“无缓冲器”工况:若把气体体积设为零来模拟锁定油缸,压力项会出现奇点,因此 ND 当时发布的是一项 解析 DNV-RP-N103 冲击载荷估算值,其数值取决于采用哪条刚度路径作为控制路径:将起重机视为柔性时为34,190 kN,视为刚性时为44,759 kN。随后模拟器加入刚性连接制动模式,使对照工况如今可以通过计算而非估算获得。负载侧结果为35,387 kN,落在上述两项估算之间,且比 ND 于7月发布的起重机刚性假设数值低21 %。
计算您的工况
请提供桩体与桩锤质量、起重机参数以及需要防范的突滑速度,我们将据此计算同样的制动过程,并纳入不满足要求的配置。