
Revisión A
Emitido 4 de agosto de 2026
Estimación modelada
Detención de una caída de pilote: 1,500 t a 5 m/s con un amortiguador POLARIS
Qué efecto tiene un amortiguador de grúa sobre la carga de detención cuando el terreno deja escapar un pilote hincado: el mismo evento, calculado con y sin amortiguador a partir de un único conjunto de datos de entrada.
Resultado determinante
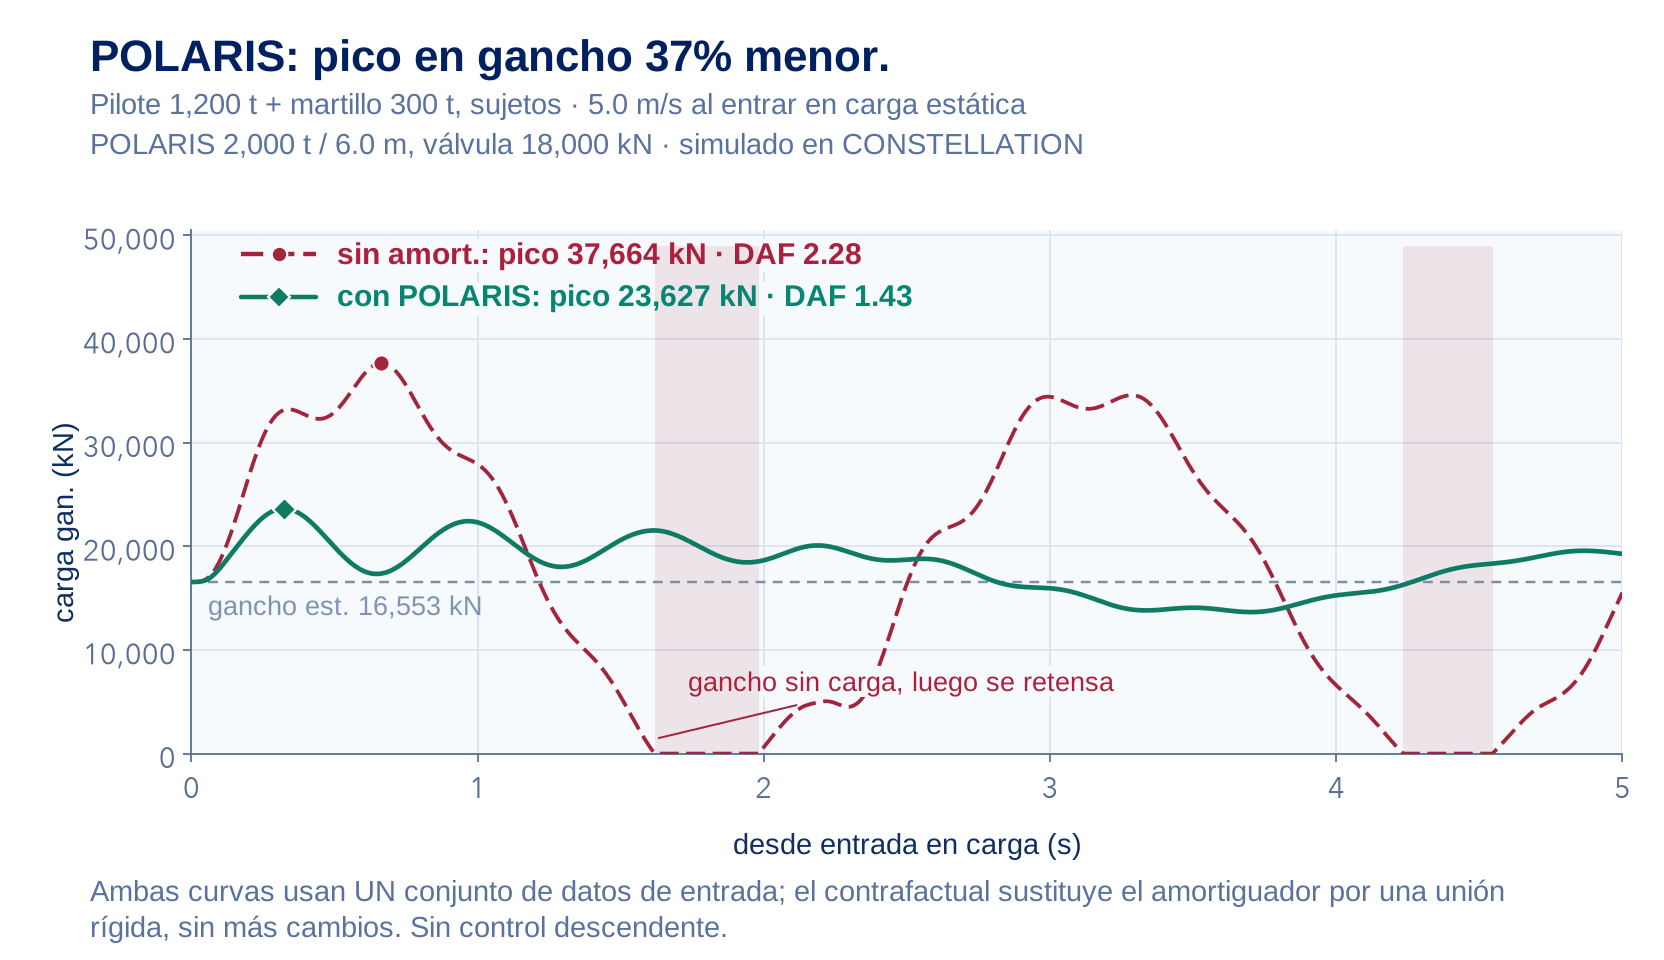
En la simulación equivalente con enlace rígido, la carga máxima en el gancho es de 37,664 kN: el 154% de la SWL indicada para la grúa. Con la unidad POLARIS de 2,000 t / 6.0 m en el mismo modelo, es de 23,627 kN (96.4% de la SWL), sin pérdida total de tensión durante la ventana de detención de cinco segundos.
Cuando el terreno deja de sujetar el pilote
Durante la hinca, el terreno sostiene el pilote. Cuando una capa débil deja de sujetarlo (una
caída de pilote) el pilote y el martillo fijado a él aceleran juntos hacia abajo, y lo que aún sostiene la grúa debe detener la masa en movimiento. Aquí esa masa es de 1,500 t: un pilote de 1,200 t con un martillo de 300 t, a 5.0 m/s en el instante de acoplamiento estático completo, cuando el aparejo estirado soporta su peso.
Es un impacto de menos de un segundo, no una elevación con oleaje. Se anula el movimiento del buque y no se aplica ningún estado de mar, de modo que el caso aísla cómo la propia trayectoria de carga absorbe la energía. La comparación utiliza las mismas condiciones: ambas columnas parten de un único conjunto de parámetros, y el caso hipotético sustituye el amortiguador por un enlace rígido sin cambiar nada más.
El evento, definido por completo
Esta es la definición completa de la detención: cualquier parámetro no indicado toma el valor predeterminado del modelo. Las dos columnas se generan con este único conjunto de parámetros, y la simulación no arranca si difiere entre ellas algún campo distinto de la presencia del amortiguador.
| Parámetro | Valor | Base |
|---|---|---|
| Masa de impacto | Pilote de 1,200 t + martillo de 300 t, fijados · 1,500 t | Ilustrativo |
| Velocidad de caída | 5.0 m/s en el acoplamiento estático completo | Configuración del modelo |
| Grúa | Izado 17,454 kN/m · SWL 24,517 kN (2,500 t) | Ilustrativo |
| Gancho y aparejo | Gancho 160 t · eslingas 49,763 / 46,653 kN/m | Configuración del modelo |
| Amortiguador | POLARIS 2,000 t · carrera 6.0 m | Datos del producto |
| Válvula y precarga | Válvula 18,000 kN · precarga 15,696 kN · gas 0.40 | Ingeniería de ND |
| Estado de mar | Ninguno: se anula el movimiento del buque para aislar la detención | Configuración del modelo |
| Caso hipotético | Amortiguador sustituido por un enlace rígido, sin otros cambios | Configuración del modelo |
Los mismos cinco segundos, dos veces
La serie temporal es el resultado principal: una detención simulada con un enlace rígido y otra con el amortiguador. Es un único evento determinista: no hay excitación aleatoria, por lo que cada cifra es el máximo de su serie temporal, no un extremo estadístico.
Carga máxima en el gancho, MN · SWL de la grúa 24.5
Con el enlace rígido, la detención exige a la grúa el 154% de su carga de trabajo segura. Con POLARIS se mantiene en el 96.4%.
DAF en el gancho · base estática 16,553 kN
Se informa del DAF, pero no se usa como criterio de aceptación: el límite determinante de este evento es la carga de trabajo segura de la grúa, indicada a la izquierda.
| Magnitud | Enlace rígido | Con POLARIS | Criterio | Resultado |
|---|---|---|---|---|
| Carga máxima en el gancho | 37,664 kN | 23,627 kN | ≤ 24,517 kN SWL | ✓ 96.4% |
| DAF en el gancho | 2.28 | 1.43 | – | informativo |
| DAF bajo el amortiguador | 2.41 | 1.31 | – | informativo |
| Pérdidas totales de tensión | 2 | 0 | 0 | ✓ |
| Carrera utilizada | – | 4.98 m (83%) | < 6.0 m | ✓ |
| Mínimo de aceite restante en la cámara anular | – | 6.2% | > 0 | ✓ |
Los máximos se registran en la malla de integración de 0.05 ms, no en las muestras de salida de 1 ms: leer una detención brusca a partir de los puntos graficados subestima el pico. El DAF bajo el amortiguador se calcula respecto al peso estático propio de la carga útil, 14,710 kN. POLARIS
se dimensiona según el balance energético de la detención (masa, velocidad y carrera), no solo según la carga nominal.
Cuándo deja de ser válido este resultado
Alcance
- Un pilote, una grúa y un ajuste de válvula. El resultado no puede trasladarse a otra masa de pilote, otro martillo, otra velocidad de caída, otra rigidez de grúa u otra fuerza de válvula. Cada combinación distinta exige una nueva simulación, no una interpolación.
- No se modela la respuesta del cabrestante ni del operador. Después de la primera detención, la curva con enlace rígido muestra la oscilación libre amortiguada de la misma cadena: indica cómo responde la trayectoria de carga, no cómo actuaría la tripulación.
- Un solo evento determinista en seco. Sin oleaje, sin movimiento del buque y sin conjunto de realizaciones. Este estudio no indica cómo se comportaría el sistema con mar ni con qué frecuencia se producen las caídas de pilote.
- El caso hipotético está acotado por valores ordinarios. El máximo de 37,664 kN con enlace rígido queda entre las dos estimaciones analíticas de este caso (34,190 kN si se considera flexible la grúa y 44,759 kN si se considera rígida), porque el resorte de la grúa responde parcialmente durante la detención, algo que una solución en forma cerrada no puede representar.
Contrastado con un solucionador independiente
La columna con amortiguador se contrastó con OrcaFlex 11.3e el 17 de julio de 2026, representando el compensador mediante una ley de fuerza medida para que los dos solucionadores no compartieran código. La carga máxima en la grúa concordó con una diferencia de +0.23%; el DAF de la grúa fue de 1.4299 frente a 1.4266 en CONSTELLATION, la carrera máxima difirió en −0.4% y el valor RMS de la fuerza en la cadena difirió en menos del 1% durante la detención.
El caso hipotético con enlace rígido utiliza un modo de detención propio de Norwegian Dynamics, añadido el 3 de agosto de 2026 para calcular la columna «sin amortiguador» en lugar de estimarla. Reproduce la detención mediante solución en forma cerrada cuando esta es exacta, concuerda con un integrador independiente para sistemas rígidos en toda la cadena con una diferencia inferior al 0.5% y queda entre los dos límites analíticos anteriores.
Lo que este documento no es
- No es un análisis certificado. Es una estimación en el dominio del tiempo obtenida con el modelo propio de Norwegian Dynamics. No cuenta con aprobación de un inspector de garantía marítima ni sustituye un análisis específico del proyecto conforme a DNV-ST-N001.
- No es una garantía de prestaciones. Los equipos suministrados para una campaña real de hinca se dimensionan según las masas, velocidades y criterios de aceptación propios de esa campaña.
Quién verificó cada parte
El mismo par, con los mismos valores, es el ejemplo desarrollado de caída de pilote en la página
Factor de amplificación dinámica que cita un único conjunto revisado en ambos lugares, para que no puedan divergir.
Registro de la simulación
Datos suficientes para repetir este caso: la configuración predefinida exacta, la versión, las definiciones y los ajustes del solucionador que sustentan todas las cifras anteriores.
Registro de la simulación: base de ingeniería publicada
- Caso
- Configuración predefinida de CONSTELLATION factory:polaris_pile_run, paquete de escenario DS10-PKG-POL-PIR, un único punto de velocidad a 5.0 m/s, fuerza de válvula fijada en 18,000 kN (valor predeterminado de la configuración: 17,658 kN).
- Versión y fecha
- CONSTELLATION v1.2.96, commit 29267cc. Simulación del 3 de agosto de 2026. La columna con amortiguador corresponde al caso fijado el 7 de julio de 2026 y se reproduce en esta versión con una diferencia máxima del 0.05 % en el DAF.
- Fase de operación
- Caída de pilote: descenso y detención durante la hinca (ND-DS-10 §10). En seco, en aire, fuera de la zona de salpicadura.
- Definición de DAF
- DAF = la tensión máxima en el gancho durante la ventana de 5 s dividida por el peso estático suspendido en el gancho: gancho 160 t + cuerpo de POLARIS 17.10 t + vástago 10.85 t + carga útil 1,500 t = 1,687.95 t, es decir, 16,553 kN. El DAF bajo el amortiguador utiliza los 14,710 kN propios de la carga útil: 1.31 con POLARIS y 2.41 sin él.
- Punto de evaluación de la carga
- El conector entre el gancho y la grúa, por encima del amortiguador. La fuerza del vástago bajo el amortiguador es un canal separado y una magnitud distinta.
- Movimiento del buque y estado de mar
- Ninguno, deliberadamente. Una caída de pilote es un impacto de menos de un segundo, por lo que se anula el movimiento del buque portador y no se aplica carga de oleaje: el caso aísla la detención. No hay Hs, Tp, espectro ni dirección de incidencia que citar, y este estudio no indica el comportamiento con mar.
- Duración, realizaciones y estadística
- Ventana de 5.0 s, salida cada 1 ms e integración cada 0.05 ms. Una simulación determinista por columna: sin semillas ni conjunto de realizaciones, pues no hay excitación aleatoria que promediar. El pico indicado es el máximo de la serie temporal y no es comparable con una envolvente de ocho semillas como la del estudio de la zona de salpicadura.
- Carga útil y trayectoria de carga
- Pilote de 1,200 t más martillo de 300 t, fijados, masa de impacto combinada de 1,500 t y velocidad de caída de 5.0 m/s. Trayectoria de carga: grúa de 17,454.3 kN/m con amortiguamiento de 66.85 kN·s/m, gancho de 160 t, eslinga superior de 49,762.8 kN/m, cuerpo de POLARIS de 17.10 t, vástago de 10.85 t, eslinga inferior de 46,652.7 kN/m y carga útil de 1,500 t.
- Estado inicial y ajustes del amortiguador
- Velocidad inicial descendente de 5.0 m/s en t = 0, desde el acoplamiento estático completo. Con el aparejo dispuesto para una caída de pilote, las eslingas flojas cuelgan destensadas y el vástago permanece retraído, por lo que POLARIS no soporta carga hasta que cae el pilote. El modelo comienza una vez eliminada la holgura, cuando el aparejo estirado soporta el peso estático y el gas está a su precarga. El mismo evento llega a las eslingas a aproximadamente 3.5 m/s: el peso acelera la masa mientras el aparejo se estira. Una caída que llega a las eslingas a 5.0 m/s tiene más energía y exige su propia simulación. POLARIS de 2,000 t / carrera de 6.0 m, fuerza de válvula de 18,000 kN, fuerza de precarga del gas de 15,696 kN y fracción de gas de 0.40. La simulación utiliza 4.98 m de los 6.0 m de carrera (83 %) y la cámara anular de aceite nunca se vacía (mínimo del 6.2 %).
- ¿Son comparables las dos simulaciones?
- Sí, y se comprueba en lugar de darlo por supuesto. Ambas columnas se generan a partir de un solo conjunto de parámetros; el programa compara los campos uno por uno y no ejecuta la simulación salvo que la única diferencia sea el indicador de presencia del amortiguador. Se mantienen las mismas masas, rigideces, amortiguamiento, gravedad, estado inicial y paso de integración.
- Límite determinante
- SWL de la grúa: 24,517 kN (2,500 t). Con POLARIS, el gancho alcanza un máximo de 23,627 kN, el 96.4 % de ese límite. Sin él, alcanza 37,664 kN: el 154 % de la SWL de la grúa; además, el cable pierde toda la tensión y vuelve a tensarse dos veces en cinco segundos, algo que una sola cifra de carga máxima no refleja.
- Verificación independiente
- El caso con amortiguador se contrastó con OrcaFlex 11.3e el 17 de julio de 2026, representando el compensador mediante una ley de fuerza medida: carga máxima en la grúa +0.23 %, DAF de la grúa 1.4299 frente a 1.4266, carrera máxima −0.4 % y diferencia RMS de la fuerza en la cadena inferior al 1 % durante la detención.
- Lo que esto no es
- No es extrapolable a otro pilote, martillo, grúa o ajuste de válvula, ni es una tabla de cargas. El modelo no incluye la respuesta del cabrestante ni del operador, de modo que la curva sin amortiguador tras la primera detención es la oscilación libre amortiguada de la misma cadena.
- Nota sobre el origen de los datos
- Hasta el 3 de agosto de 2026 no era posible simular el caso «sin amortiguador»: llevar el volumen de gas a cero para representar un cilindro bloqueado hace singular el término de presión, por lo que ND publicó en su lugar una estimación analítica de carga de impacto según DNV-RP-N103, cuyo valor dependía de qué trayectoria de rigidez se considerase determinante: 34,190 kN si se trataba la grúa como flexible y 44,759 kN si se trataba como rígida. Se añadió al simulador un modo de detención con enlace rígido para que el caso hipotético se calcule en lugar de estimarse. Da 35,387 kN en el lado de la carga útil, entre las dos estimaciones y un 21 % por debajo de la cifra con grúa rígida que ND publicó en julio.
Simule su propio caso
Envíenos las masas del pilote y del martillo, los datos de la grúa y la velocidad de caída frente a la que necesita protección, y simularemos la misma detención para su caso, incluidas las configuraciones que no cumplen los criterios.
Protección ante caída de pilote explica la física de este caso · Amortiguación de impactos describe el balance energético · ← Volver al Centro de conocimiento