
快速起吊:将负载吊离运动中的甲板
从运动中的甲板起吊负载是一场与时间的竞赛:必须在甲板再次上升前让负载脱离。本文介绍升沉补偿器如何通过快速起吊实现这一点,以及我们对 250 t 工况的模型分析结果。
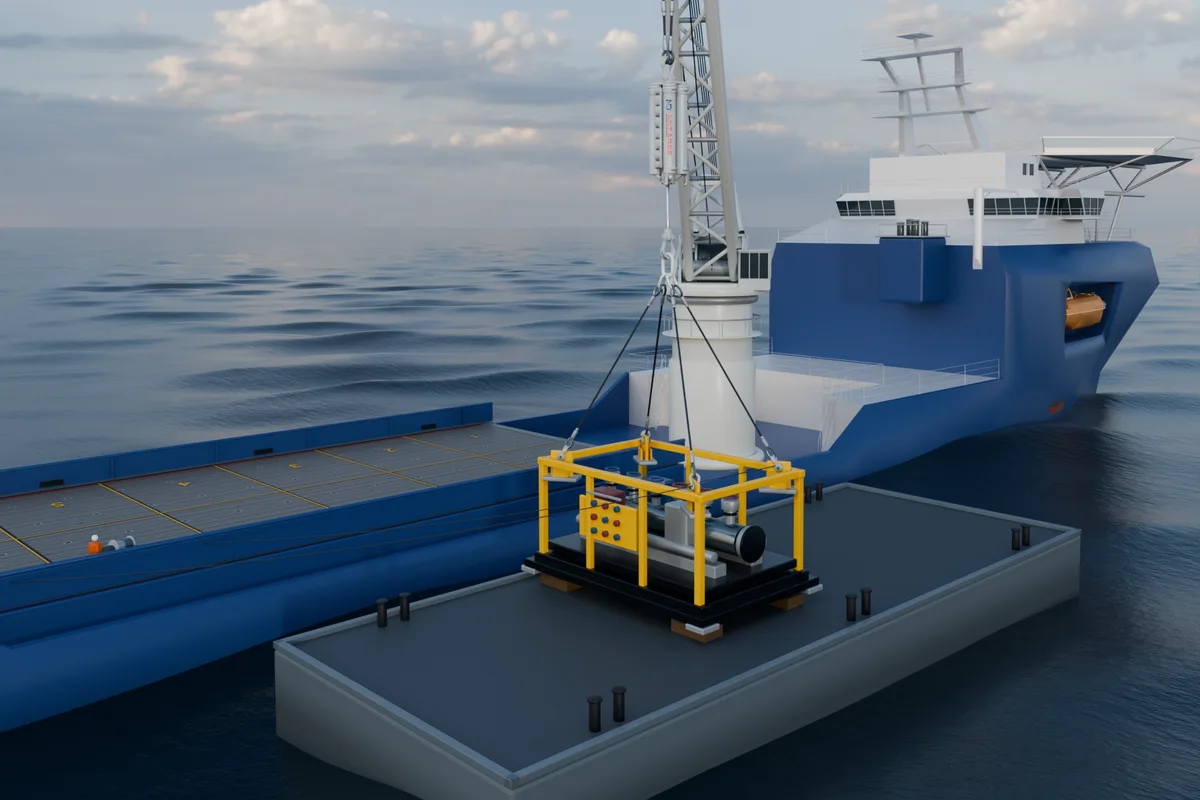
- 吊机从升沉中的甲板上起吊负载时,负载尚未脱离,甲板就可能再次上升并撞到它,这称为 再次接触。起升速度慢的吊机往往无法及时避开。
- 快速起吊时,负载仍放在甲板上,补偿器就已承担其部分重量;到起吊程序规定的时刻,补偿器迅速回缩,一次动作便将负载吊离甲板。
- 在我们的 CONSTELLATION 工况中,吊机单独起吊 250 t 负载时,在 1 至 3 m/min 的每次模拟中,甲板都会再次撞击负载;在 20 m/min 时,15 % 的模拟也发生了这种情况。使用 ANTARES 快速起吊时,每种起升速度下的 120 次模拟均未发生再次撞击。
- ANTARES 内置快速起吊功能,由自带系统供能。主动式设备也可通过驱动系统实现快速起吊;我们的 VEGA 仍在开发中。
海上驳船或供应船甲板上的负载会随甲板升降。吊机接过负载时,甲板可能正在下降,使负载悬在其上方;下一波浪来临,甲板又会上升。如果此时负载还未完全脱离甲板,甲板就会从下方撞击它。
与甲板赛跑
吊机起吊重物时速度较慢,通常每分钟只有几米。负载离开甲板后,只能以吊机的起升速度上升,即每秒几厘米;而相对于吊钩,甲板可能以高达每秒一米的速度下降又上升。如果甲板下一次上升的高度超过了负载在这段时间内上升的高度,就会追上负载;在不规则海况中,下一个波峰还可能高于前一个波峰(图 1)。 DNV-RP-N103 将此视为负载离开甲板后驳船撞击负载的概率。该概率取决于起升速度与吊钩和甲板之间的相对运动,起吊方案必须将其控制在规定值以下。
提高吊机起升速度有所帮助,但能吊起重物的吊机通常仍不够快,难以避开甲板。快速起吊无需依靠吊机的起升速度:补偿器通过一次快速动作使负载脱离甲板,随后吊机再以自身速度将其吊走。
快速起吊的工作原理
- 保持。 负载仍置于甲板上时,先对补偿器预充压,使其承担负载的部分重量。吊装索具已张紧,但负载仍留在甲板上。
- 跟随。 为活塞杆预留行程,使其能跟随负载下方的甲板升降,同时留出随后回缩所需的行程。
- 触发。 在预定时刻,通常是甲板开始下降时,补偿器快速回缩。
- 脱离。 回缩动作一次将负载吊离甲板,随后由吊机将其吊走。起吊分析会核查随后几个波浪周期内的间隙、峰值载荷和所用行程。
最佳触发时刻取决于吊机、负载和甲板的组合,并不总在波峰处。保持阶段的设定须确保触发前的每一刻甲板仍承担部分负载重量,包括甲板越过波峰开始下降、气体力随行程增大时,以免负载自行离开甲板。
回缩的动力来源
| 方式 | 工作原理 |
|---|---|
| 蓄能器切换 | 将油缸从低压蓄能器切换至预充压的高压蓄能器,后者按该负载所需的回缩能力选定 |
| 注入气体 | 通过大通径连接将高压气体引入工作蓄能器,提高作用力 |
| 主动驱动 | 主动式设备由驱动系统增加起吊力;VEGA 的驱动系统由电池供电 |
回缩力要按具体起吊作业设定:过大会猛然拉起负载,增大吊索峰值载荷;过小则起吊太慢,而且回缩动作必须保持在工作行程内。我们的设备设有末端缓冲,可减轻行程末端的碰撞,但起吊方案会避免发生这种情况。
我们的 250 t 工况
在 CONSTELLATION 模型中,我们模拟了在一种不规则海况(Hs 2.16 m,Tp 5.5 s)下,从升沉甲板起吊 250 t 负载的过程。在四种起升速度下,每种速度均采用该海况的 120 组不同波浪历程,分别模拟常规吊机起吊和 ANTARES 快速起吊;两种方式均在甲板运动中相同的有利时刻启动。
快速起吊时,负载离开甲板时的 负载 DAF 为 1.27,吊索峰值载荷为 3,118 kN,处于吊索具和吊机的限值内;使用了 ANTARES 行程的 64 %。未发生 再次接触 在 120 次模拟中得到的精确 95 % 置信区间为 0 至 3 %,对应此模型中的 再次接触 率。这只涉及一个负载和一种海况:每次起吊都要按其负载、船舶和海况单独选型。
哪些设备可以快速起吊
ANTARES 内置快速起吊功能,由自带系统供能,无需外部电源,单次充能后可多次触发。主动式设备可利用自身驱动系统快速起吊;我们的 VEGA 主动式设备仍在开发中。我们的被动式设备 RIGEL 和 CYGNUS 在起吊前于甲板上设定,不能按指令回缩;与吊机串联使用时,它们可减轻起吊接载瞬间的冲击(参见 转移起吊).
来源与假设
- 该 250 t 工况在 CONSTELLATION 中建模,采用耦合的时域载荷路径,海况为 Hs 2.16 m、Tp 5.5 s,每种起升速度模拟 120 次。 再次接触 指负载离开甲板后甲板对负载的任何撞击,也是 DNV-RP-N103 在起吊离开甲板的分析中采用的事件(第 9.5.2 节)。这里的频率来自模拟次数统计,并非该推荐做法中的闭式估算;后者假设负载在波峰处离开甲板,且结果不超过 50 %。常规吊机与快速起吊采用相同的负载、海况和有利触发条件。
- 吊机单独起吊时,发生 再次接触:1 至 3 m/min 时为 100 %,5 时为 86 %,10 时为 52 %,20 m/min 时为 15 %。ANTARES 快速起吊:每种速度下 0 / 120。
- 对于零次 再次接触 在 120 次模拟中,精确(Clopper-Pearson)二项分布 95 % 区间为 0 至 3.0 %;单侧 95 % 上限为 2.5 %。
- 该工况是针对一个负载和一种海况的模型结果,并非通用作业限制。
常见问题
什么是快速起吊?
通过一次快速动作,将负载吊离运动中的甲板。负载仍放在甲板上时,补偿器承担其部分重量;在规定时刻快速回缩,使负载在甲板再次上升前脱离。
为什么需要快速起吊?
能够吊起重物的吊机起升速度较慢,而起吊甲板的运动速度可达每秒一米。缓慢起吊后,甲板下一次上升可能撞到负载。快速起吊通过一次动作使负载脱离甲板。
何时触发快速起吊?
在起吊程序规定的时刻,通常是甲板开始下降时。最佳时刻取决于吊机、负载和甲板的组合,应由起吊分析确定;并不总在波峰处。
回缩如何获得动力?
可以将油缸切换至预充压的高压蓄能器,将高压气体注入工作蓄能器,或由主动式设备的驱动系统提供动力。ANTARES 由自带系统完成,无需外部电源。
没有快速起吊时,再次接触的可能性有多大?
在我们的 250 t 模型工况中,吊机单独以 1 至 3、5、10 和 20 m/min 起升时,甲板再次撞击负载的模拟占比分别为 100、86、52 和 15 %。使用 ANTARES 快速起吊时,每种速度下的 120 次模拟均未发生。这只是 Hs 2.16 m、Tp 5.5 s 的一种海况下的单一模型工况,并非通用概率。
哪些补偿器可以快速起吊?
ANTARES 内置快速起吊功能,单次充能后可多次触发。主动式设备可通过驱动系统实现快速起吊;我们的 VEGA 仍在开发中。RIGEL 或 CYGNUS 等普通被动式设备在起吊前于甲板上设定,不能按指令回缩。
需要从运动中的甲板起吊?
请向我们提供:
- 负载及其吊索具
- 吊机及其起升速度
- 承载负载的船舶或驳船,以及海况
我们会使用 CONSTELLATION 对吊机单独起吊和快速起吊分别建模,并提供所需间隙、载荷及行程。
提交您的起吊工况 →
