转运吊装:两个运动体之间的升沉补偿
转运吊装是在起重机与独立运动的甲板之间转移负载,例如供应船与平台之间、两艘船之间,或驳船与起重船之间。本文说明两者的相对运动如何影响起吊和下放,以及升沉补偿器能做什么、不能做什么。
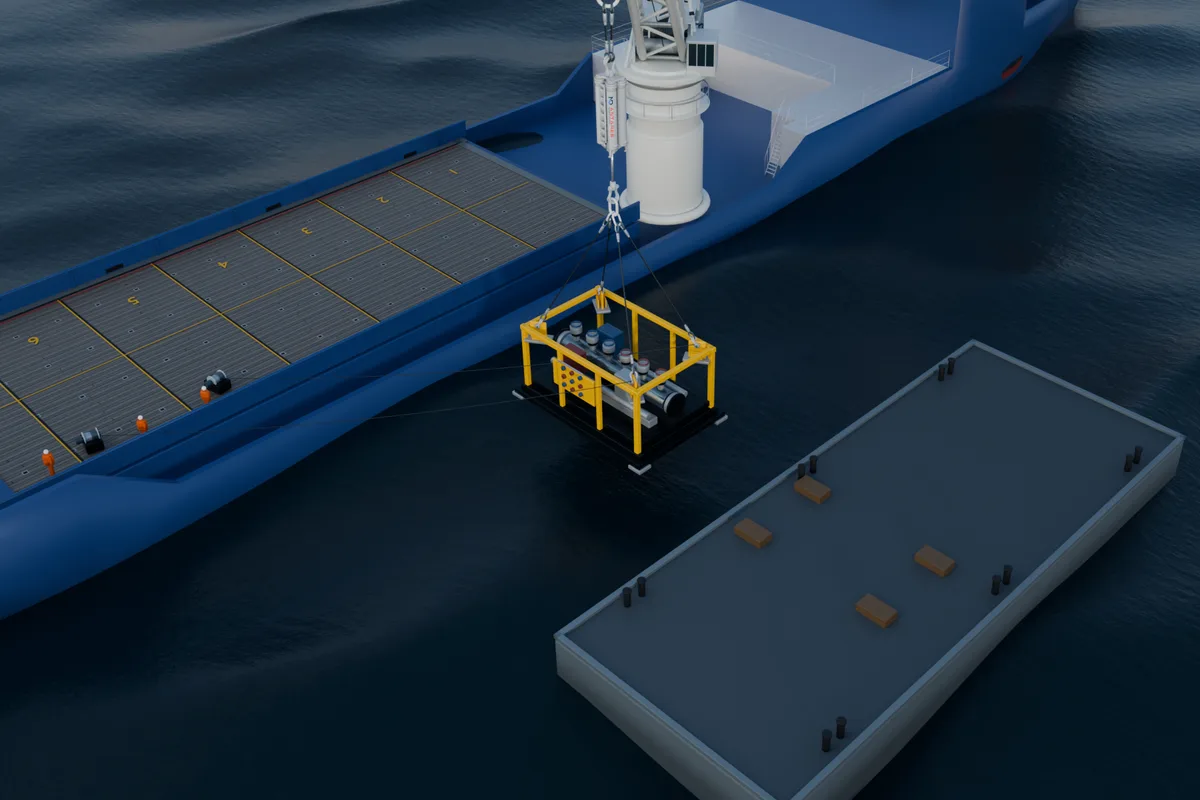
- 决定载荷工况的是吊臂端点与负载起离或落至的甲板之间的相对运动。甲板随波浪作出自身的运动响应;除非起重机位于固定平台上,吊臂端点也会运动。两者往往不同相。
- 起吊时,如果甲板下降而吊臂端点上升,松弛的吊索会骤然绷紧:负载必须瞬间从甲板的速度变为吊钩的速度。 DNV-RP-N103 根据起升速度、相对速度、起升系统刚度和负载质量给出由此产生的冲击载荷。
- 下放时,上升的甲板迎向下降的负载,两者以速度之和相遇,并可能在首次接触后再次撞击负载。
- 被动升沉补偿器降低起升系统的刚度,使起吊时的猛然绷紧变成更缓慢、幅值更小的张紧过程,也防止首次接触后吊索再次猛然绷紧。它不会使上升的甲板减速,也不会跟随甲板运动;要做到后者,需要测量该甲板运动的主动控制。像 ANTARES 快速起吊功能那样迅速将负载提离甲板,也是安全起吊的另一关键。
从起重船自身甲板起吊时,吊臂端点与甲板同步运动,负载离开甲板较为简单。转运吊装中两者独立运动,因此负载必须离开或接触相对吊钩运动的甲板。
两个运动体,一个负载
关键运动是吊臂端点与另一侧甲板之间的运动差。若起重机位于固定平台,吊臂端点保持静止,只有供应船甲板运动。若起重机位于 FPSO 或半潜式平台等浮式平台,吊臂端点也会运动。两艘浮式船舶之间吊装时,两者都会运动,并各自对同一波浪作出响应:尺寸、艏向和固有周期不同,会产生不同的幅值和相位。两者反相运动时,相对运动可能接近两者运动之和;同相运动时,则会部分抵消。
吊臂端点离船舶中线越远,自身运动受横摇叠加升沉的影响越大;离船中越远,纵摇的影响也越大。另一侧甲板上的作业位置同样如此:供应船的货物甲板向艉部延伸,艉部受纵摇叠加的影响最大。海工起重机的载荷表已针对从供应船吊装降低额定能力,其中的动力系数也由这种相对运动确定;参见 起重机载荷表.
起吊:先松弛,后猛然绷紧
负载离开甲板之前,吊索松弛,负载由甲板承载;起重机起升时逐渐收紧吊索。如果甲板下降而吊臂端点上升,吊索会瞬间绷紧,负载猛然离开甲板:其速度必须立即从甲板速度变为吊钩速度。 DNV-RP-N103 给出离板时的 冲击载荷 ,其计算参数包括起升速度 v_c, 、负载与吊臂端点之间的竖向相对速度 v_{rct}, 以及起升系统的刚度 K ,其中 M 为空气中的质量:
冲击载荷随刚度的平方根增大。以一件100 t负载为例:以0.25 m/s的速度,从相对吊臂端点以1.0 m/s运动的甲板上起吊,起升系统刚度为10 MN/m,则冲击载荷为1,250 kN,叠加在981 kN的自重载荷之上。如果补偿器使系统刚度降低100倍,冲击载荷就降至十分之一,即125 kN,但为此需要1.25 m的行程,而且吊装系统的固有周期会从0.6 s增至6.3 s,进入波浪周期范围。因此,需要按所需行程选定补偿器,并核查吊装系统的共振风险。
负载离开甲板后,还必须在甲板再次上升前与其拉开距离,否则甲板会从下方撞击负载。慢速起重机不一定能比甲板升得更快。我们的 快速起吊 一文展示了在1至20 m/min的起升速度下,起重机单独起吊250 t负载时甲板撞击负载的频率,以及 ANTARES 快速起吊功能如何通过回缩将负载迅速提离甲板。
下放:落至运动中的甲板
下放时,问题方向相反。上升的甲板迎向正在下降的负载,两者以速度之和相遇。首次接触后,下一波浪可能使甲板再次顶起负载或从负载下方降离,造成反复碰撞或吊索猛然绷紧,直至起重机放出足够的钢丝绳,使甲板承载负载。接触速度必须处于负载和甲板允许的限值内。
被动升沉补偿器不会使上升的甲板减速:负载仍以其下降速度与甲板上升速度之和与甲板相遇。它缓和的是索具受力。首次接触后,如果甲板下降,装置会伸长,避免吊索猛然绷紧。两艘船之间的吊装中,如果装置固有周期远大于波浪周期,它也能减小起重船自身运动传递至负载的程度。要让负载跟随运动中的甲板,需要 主动控制 ,并测量该甲板的运动。
各装置的作用
| 需求 | 装置 |
|---|---|
| 缓和起吊时吊索收紧的冲击,并防止首次接触后吊索猛然绷紧 | RIGEL (55 至 1,000 t)或 CYGNUS (12.5 至 10,000 t):串接的被动气弹簧,在甲板上按吊装工况设定 |
| 在吊装过程中调整设定值,并迅速将负载提离甲板 | ANTARES (30 至 4,000 t): 自适应被动升沉补偿,配有通过回缩迅速将负载提离甲板的快速起吊模式 |
| 限制无法避免的冲击载荷 | POLARIS (75 至 4,000 t):缓冲器在行程中将作用力维持在接近阀门设定值的水平,并复位以供下一次吊装使用 |
| 跟随另一侧甲板的运动 | 主动控制,同时测量另一侧甲板和起重船的运动。标准主动升沉补偿使负载相对海床保持静止,而非相对运动中的甲板保持静止。 |
选择应依据吊装模型,纳入作业海况下两个运动体的运动、起重机、索具及负载。 CONSTELLATION 可分别模拟有无补偿器的转运吊装,并报告冲击载荷、离板后的间隙和已用行程。
来源与假设
- 离板时的冲击载荷依据 DNV-RP-N103,原标准编号为 DNV-RP-H103,第4.7.5节结合第4.7.2节:冲击速度为 v_c + v_{rct} ,使用空气中的质量,不计附加质量(该项仅适用于水中)。吊钩载荷为静载重量加冲击载荷(4.4.2)。
- 相对运动由两艘船在吊臂端点和落点处的运动响应确定。两船并靠时,船体会相互遮蔽并扰动,间隙中的水体也可能发生共振,因此 DNV-RP-N103 (9.2.2)要求将两艘船作为整体建模。
- 离板后的再次接触按 DNV-RP-N103 第9.5节评估,依据起升速度以及相对运动的周期和幅值;快速起吊的结果及其模型依据见我们的快速起吊页面。
- 100 t的算例仅用于说明:起重机、钢丝绳和索具的刚度为10 MN/m,补偿器的刚度比其低100倍。
常见问题
什么是转运吊装?
在两个独立运动的物体之间进行的吊装,例如船舶与平台之间、两艘船之间,或驳船与起重船之间。载荷工况由吊臂端点与另一侧甲板之间的相对运动决定,而不只是起重船的升沉。
为什么转运吊装比普通甲板吊装风险更高?
起吊和下放时,负载与另一侧甲板之间的间隙随两者运动而变化。起吊时,松弛的吊索可能骤然绷紧;离板后,甲板可能再次上升并撞击负载;下放时,上升的甲板可能猛烈迎向负载。
起吊时的冲击载荷由什么引起?
吊索绷紧时的速度由负载与吊臂端点之间的相对速度加上起升速度构成。 DNV-RP-N103 给出的离板冲击载荷为该速度乘以起升系统刚度与质量乘积的平方根: F_{\text{snap}} = (v_c + v_{rct}) \sqrt{K M}.
被动升沉补偿器能跟随另一侧甲板吗?
不能。它降低起升系统的刚度,使吊索猛然绷紧的过程变得更缓慢、冲击更小,并避免首次接触后吊索再次猛然绷紧。它既不测量也不跟随另一侧甲板,亦不会使迎向负载上升的甲板减速。要让负载跟随运动中的甲板,需要测量该甲板运动的主动控制。
哪种补偿器适用于转运吊装?
RIGEL 或 CYGNUS 可缓和起吊时吊索收紧和首次接触后吊索受力的冲击;如果吊装过程中需要调整设定值,或迅速将负载提离甲板,可用 ANTARES;POLARIS 可限制单次冲击载荷;如果负载必须跟随另一侧甲板,则需要测量该甲板运动的主动控制。