
Factor de amplificación dinámica (DAF)
Una carga máxima necesita una referencia.
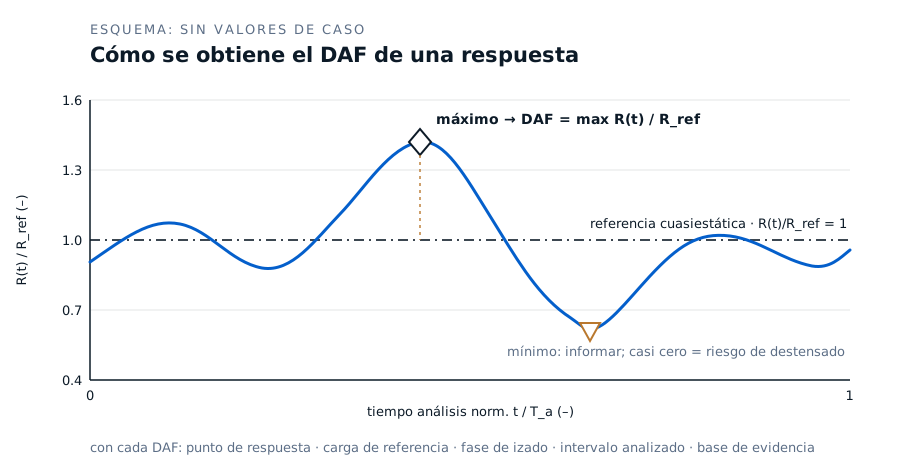
El DAF es el valor máximo de una respuesta de carga definida, dividido por su referencia estática o cuasiestática correspondiente. Indique dónde se mide, con qué se compara y a qué fase del izado corresponde.
Una curva. Tres datos que comunicar.
El pico determina el DAF. La referencia le da significado. La tensión mínima requiere una comprobación aparte.
Respuesta máxima
Divida la respuesta máxima por la referencia correspondiente para obtener el DAF.
Carga de referencia
Indique el canal de carga y la referencia. La carga en el gancho y la tensión del conjunto de eslingas corresponden a puntos distintos.
Tensión mínima
Indíquela por separado. El cociente del pico por sí solo no demuestra que la línea permaneciera tensa.
¿Qué análisis requiere su izado?
Elija la fase del izado que está evaluando. Obtendrá una ruta de estudio o, para un único caso de línea tensa, una comprobación armónica ilustrativa. Ningún resultado aquí constituye un cálculo de ingeniería del izado.
Despegue o transferencia entre cuerpos en movimientoRuta de estudio
Esta herramienta no proporciona un valor.
El despegue depende del movimiento relativo de dos cuerpos, de la velocidad en el momento en que se establece la conexión y del contacto: ninguno de estos fenómenos está representado en un modelo armónico de un solo cuerpo.
El análisis debe representar
- el movimiento relativo de los dos cuerpos, incluida la fase
- la velocidad relativa al establecerse la conexión
- las holguras, el contacto y la transferencia de carga desde el cuerpo de apoyo
- la velocidad de izado y la precarga
Datos para preparar un estudio
- ambos buques, o el buque y la estructura fija, con los datos de movimiento de cada uno
- la secuencia de despegue y la velocidad de izado
- la masa del objeto, su centro de gravedad y los puntos de izado
- la disposición de los aparejos y las propiedades del cable de izado
Sin contacto con cubierta ni agua: línea siempre tensaComprobación ilustrativa
Para esta fase se ofrece una comprobación armónica ilustrativa.
Solo se aplica mientras la carga no esté en contacto con la cubierta ni con el agua y la línea permanezca tensa en todo momento. No es un DAF de diseño, una comprobación de capacidad de la grúa, un estado de mar admisible ni una selección de equipo.
Datos necesarios
- Amplitud vertical de la punta de grúa Atip (m) o aceleración atip (m/s²), y su procedencia
- El período de excitación T: el período de respuesta impuesto, no el Tp de ola
- Para el resultado amplificado: un valor conocido de Tn, o meff y Keff para calcularlo
- A relación de amortiguamiento ξ. No hay valor predeterminado: cerca de la resonancia determina en gran medida el resultado
- Opcional: tensión estática en el gancho W0 (kN), para obtener fuerzas en lugar de factores
¿Solo dispone de Hs y Tp? El estado de mar por sí solo no determina el movimiento de la punta de grúa: también hacen falta la respuesta del buque, el rumbo, la condición de carga y la posición de la grúa. Esta herramienta no los estimará.
Abrir la comprobación armónica ilustrativa con la línea tensa
Solo a título ilustrativo. No sirve como cálculo de ingeniería para el izado ni sustituye a un análisis.
Añadir la dinámica del sistema de izado y de la carga opcional
Sin esto, la pantalla solo muestra el término correspondiente a la punta de grúa rígida. Con ello, añade la amplificación que aporta el sistema suspendido cerca de la resonancia.
Ver la curva de respuesta y el umbral de pérdida de tensión
Nota de cálculo: copiar o imprimir
Necesito el alcance de un estudio específico para el proyecto →
Entrada o salida de la zona de salpicaduraVía de estudio
Esta pantalla no proporciona ningún valor.
La entrada en el agua depende de la flotabilidad al atravesar la superficie, la masa añadida, la resistencia hidrodinámica y el impacto hidrodinámico, además de la cinemática del oleaje en el objeto. Estas fuerzas no están representadas en este modelo.
El análisis debe representar
- el volumen desplazado en función de la profundidad de inmersión
- la transición de la flotabilidad al atravesar la superficie libre
- la masa añadida y la resistencia hidrodinámica
- el impacto hidrodinámico y la cinemática del oleaje en el objeto
- la velocidad de descenso a través de la zona
Qué preparar para un estudio
- la geometría del objeto y sus datos hidrodinámicos de referencia
- la masa en seco, el centro de gravedad y el peso sumergido
- la velocidad de descenso y la ventana prevista para el cruce
- el estado de mar y los datos de movimiento del buque en el punto de izado
Descenso o posado bajo el aguaVía de estudio
Esta pantalla no proporciona ningún valor.
El descenso y el posado bajo el agua dependen de la flotabilidad, la masa añadida, la resistencia hidrodinámica, la dinámica del cable y el contacto durante el posado. Tanto la referencia estática como la inercia efectiva cambian a medida que el objeto desciende.
El análisis debe representar
- el peso sumergido y la flotabilidad
- la masa añadida y la resistencia hidrodinámica a profundidad
- la dinámica del cable y los aparejos durante todo el largado
- el apoyo inicial y el contacto con el lecho marino o la estructura
Qué preparar para un estudio
- la profundidad del agua y el perfil de descenso
- la geometría, la masa y los datos hidrodinámicos del objeto
- la longitud de cable largada, la rigidez y la disposición de los aparejos
- el objetivo de posado y sus criterios de aceptación
Caída descontrolada de un pilote, impacto o posible destensadoVía de estudio
Esta pantalla no proporciona ningún valor.
La caída descontrolada de un pilote o un tirón brusco es un evento transitorio en el que el cable solo trabaja a tracción: se destensa y vuelve a tensarse. Un modelo lineal en régimen permanente no puede representarlo: es precisamente el caso para el que este modelo es inválido para.
El análisis debe representar
- la velocidad de caída o descenso
- la condición de enganche y retensado
- el comportamiento del cable solo a tracción durante el destensado
- el comportamiento fuerza-carrera de cualquier amortiguador, incluidos los topes de fin de carrera
Qué preparar para un estudio
- la masa del pilote u objeto y la velocidad de caída
- la disposición del sistema de izado y su rigidez
- la carga máxima admisible en la punta de grúa
- la secuencia de operación en torno al evento
Límites del modelo: lo que esta pantalla no puede calcular
- Movimiento de la punta de grúa a partir del estado de mar: requiere la respuesta del buque en el punto de izado
- Estadísticas de oleaje irregular, duración de la operación o una ventana Hs × Tp operativa
- Entrada en el agua: flotabilidad, masa añadida, resistencia hidrodinámica e impacto hidrodinámico
- Despegue, posado, contacto y dos cuerpos que se mueven de forma independiente
- Destensado, retensado y carga de impacto: son fenómenos transitorios y no lineales
- Comportamiento del cabrestante y del sistema de control, carrera del compensador y topes de fin de carrera
- Modos distribuidos del cable y la grúa: este modelo solo considera un modo vertical
Mecanismos, cálculos y evidencia de proyectos.
Continúe con la guía completa o vaya directamente a los casos de estudio correspondientes.
En los izados reales con grúa, el DAF depende del movimiento relativo a lo largo de toda la trayectoria de carga. La punta de grúa, el gancho, el cable, las eslingas y la carga útil no se mueven como un solo cuerpo rígido: la aceleración relativa cambia la tensión, la deformabilidad almacena y libera energía, las fuerzas hidrodinámicas alteran la carga efectiva y la pérdida y recuperación de tensión produce un evento de impacto no lineal. Que la punta de la pluma descienda no demuestra por sí solo que haya una eslinga destensada: esta condición solo se da cuando la tensión calculada llega a cero.
Izado desde la cubierta de un buque de suministro. Un contenedor de carga a bordo de un buque de suministro sigue el heave y el balance del buque, mientras que la punta de grúa sigue el movimiento del buque grúa o de la plataforma. Si el gancho sube mientras la cubierta o el contenedor baja, la eslinga puede pasar de estar destensada o poco tensada a soportar toda la carga en una fracción de segundo. Esta carga de impacto puede superar con creces el peso estático del contenedor.
Paso por la zona de salpicadura. Durante un paso por la zona de salpicadura, la flotabilidad, la resistencia hidrodinámica, la masa añadida y la velocidad de las partículas de agua cambian rápidamente cuando la carga útil atraviesa la superficie libre. La carga del gancho puede subir y bajar con rapidez, especialmente cuando las dinámicas de la grúa, el cable y la carga útil coinciden con el período de las olas.
Otros factores habituales son el despegue brusco de la cubierta, el impacto al posarse, los enganches, los movimientos rápidos de la grúa, las paradas de emergencia y la resonancia del sistema grúa-cable-carga útil.
Cargas de impacto: destensado y retensado
Los eventos de DAF más violentos son las cargas de impacto: la eslinga se destensa y luego se retensa bruscamente. Mientras el cable está destensado, el gancho y la carga útil se mueven de forma independiente; al tensarse, la diferencia de velocidades debe absorberse casi al instante mediante el alargamiento del cable. En una evaluación preliminar idealizada, sin amortiguamiento y de un solo modo, para una carga útil de masa m (más la masa añadida mA si está sumergida) en una trayectoria de carga con rigidez tangente combinada k, el incremento de tensión debido a la velocidad por encima de la carga cuasiestática es aproximadamente
F snap es igual a v rel multiplicado por la raíz cuadrada de k multiplicada por la suma de m y m sub A.donde vrel es la velocidad relativa en el momento en que el cable se retensa. Esta no es la tensión máxima total del impacto: k es la rigidez tangente combinada de toda la trayectoria de carga; el término de masa representa una masa participante equivalente, no necesariamente la carga útil más la masa añadida; y, una vez que una línea puede perder tensión, las tensiones máxima y mínima requieren un análisis transitorio no lineal que solo transmita tracción. En esta evaluación preliminar, el incremento varía con la raíz cuadrada de la rigidez: duplicar k lo aumenta aproximadamente un 41% para la misma diferencia de velocidades. Sin embargo, una mayor deformabilidad también aumenta el recorrido y modifica el período natural, por lo que no es automáticamente más segura: deben comprobarse la carrera disponible y las cargas en los topes de carrera. DNV-RP-N103 establece cuándo deben evaluarse las cargas de impacto y cómo se calcula el valor máximo. Mantener la línea en tensión durante todo el ciclo de las olas evita desde el principio la transición de destensado a tensado: un compensador pasivo de heave puede lograrlo dentro de su envolvente analizada de movimiento y fuerza-carrera, pero esa envolvente debe demostrarse, no darse por supuesta.
Cómo reducir el DAF
- Amortiguadores para cargas de impacto. A amortiguador de grúa POLARIS añade carrera y amortiguamiento entre la grúa y la carga útil. Absorbe la energía cinética de un único evento de impacto (despegue de la cubierta, carga de impacto o sobrecarga) antes de que se convierta en una carga máxima para la grúa, siempre que su comportamiento fuerza-carrera, el recorrido disponible y las cargas en los topes sean adecuados para el evento. Después necesita tiempo para volver a su posición inicial; para ciclos repetidos de destensado e impacto en la zona de oleaje, utilice compensación de heave.
- Compensación pasiva de heave para el paso por la zona de salpicadura. A compensador pasivo de heave reduce el movimiento relativo entre el gancho de la grúa y la carga útil submarina. Esto estabiliza la tensión del aparejo al atravesar la zona de salpicadura y reduce la amplificación dinámica que experimenta la grúa, dentro de la envolvente analizada de carga, frecuencia y carrera del equipo.
- Controle la operación de izado además del equipo. Reduzca la velocidad de la grúa, evite estados de mar resonantes, planifique ventanas meteorológicas y aplique procedimientos de despegue gradual. El equipo reduce el DAF, pero las condiciones iniciales siguen dependiendo de la operación.
La elección del producto depende del mecanismo dominante; la sección de escenarios más abajo indica cuál corresponde. Para evaluar la demanda sobre la grúa, compare la tabla de cargas de la grúa.
Una primera estimación preliminar para un izado en seco, separado de la cubierta y del agua, con la línea siempre tensada y la carga útil siguiendo un movimiento sinusoidal prescrito de la punta de grúa, es
donde aheave es la aceleración vertical máxima en la punta de grúa y g es la aceleración de la gravedad (9.81 m/s²). Para un movimiento sinusoidal de la punta de grúa con amplitud simple ζ (el desplazamiento vertical en el punto de izado, no Hs) y período de respuesta T, que no coincide necesariamente con el período de pico del espectro de olas Tp:
Por ejemplo, con una amplitud de heave de 1.5 m y un período de 8 s:
Esta es solo una evaluación preliminar para una punta de grúa rígida. La respuesta acoplada del gancho puede ser mayor cerca de un período natural del sistema o menor en la región de aislamiento: depende de la relación de frecuencias, el amortiguamiento, la rigidez, la longitud de la línea, la masa de la carga útil y la hidrodinámica. Las disposiciones anteriores sobre izado de DNV-OS-H205 se consolidaron en DNV-ST-N001; rigen la edición designada para el proyecto y sus factores.
Los cálculos de DAF más precisos modelan el buque, la grúa, el cable de izado, el aparejo y la hidrodinámica de la carga útil como un sistema acoplado. Para ello se utilizan herramientas comerciales de simulación en el dominio del tiempo como OrcaFlex, además de CONSTELLATION, desarrollado por ND; para la física de la entrada en el agua, consulte la guía para el paso por la zona de salpicadura.
Por qué no existe un intervalo de DAF transferible
Un factor mínimo normativo, una respuesta calculada para un proyecto y un resultado de una simulación son tipos distintos de cifras. Cada valor requiere identificar su canal de carga, carga de referencia, fase de izado y base justificativa.
| Escenario de izado | Sin compensación | Con la medida de mitigación indicada | Base |
|---|---|---|---|
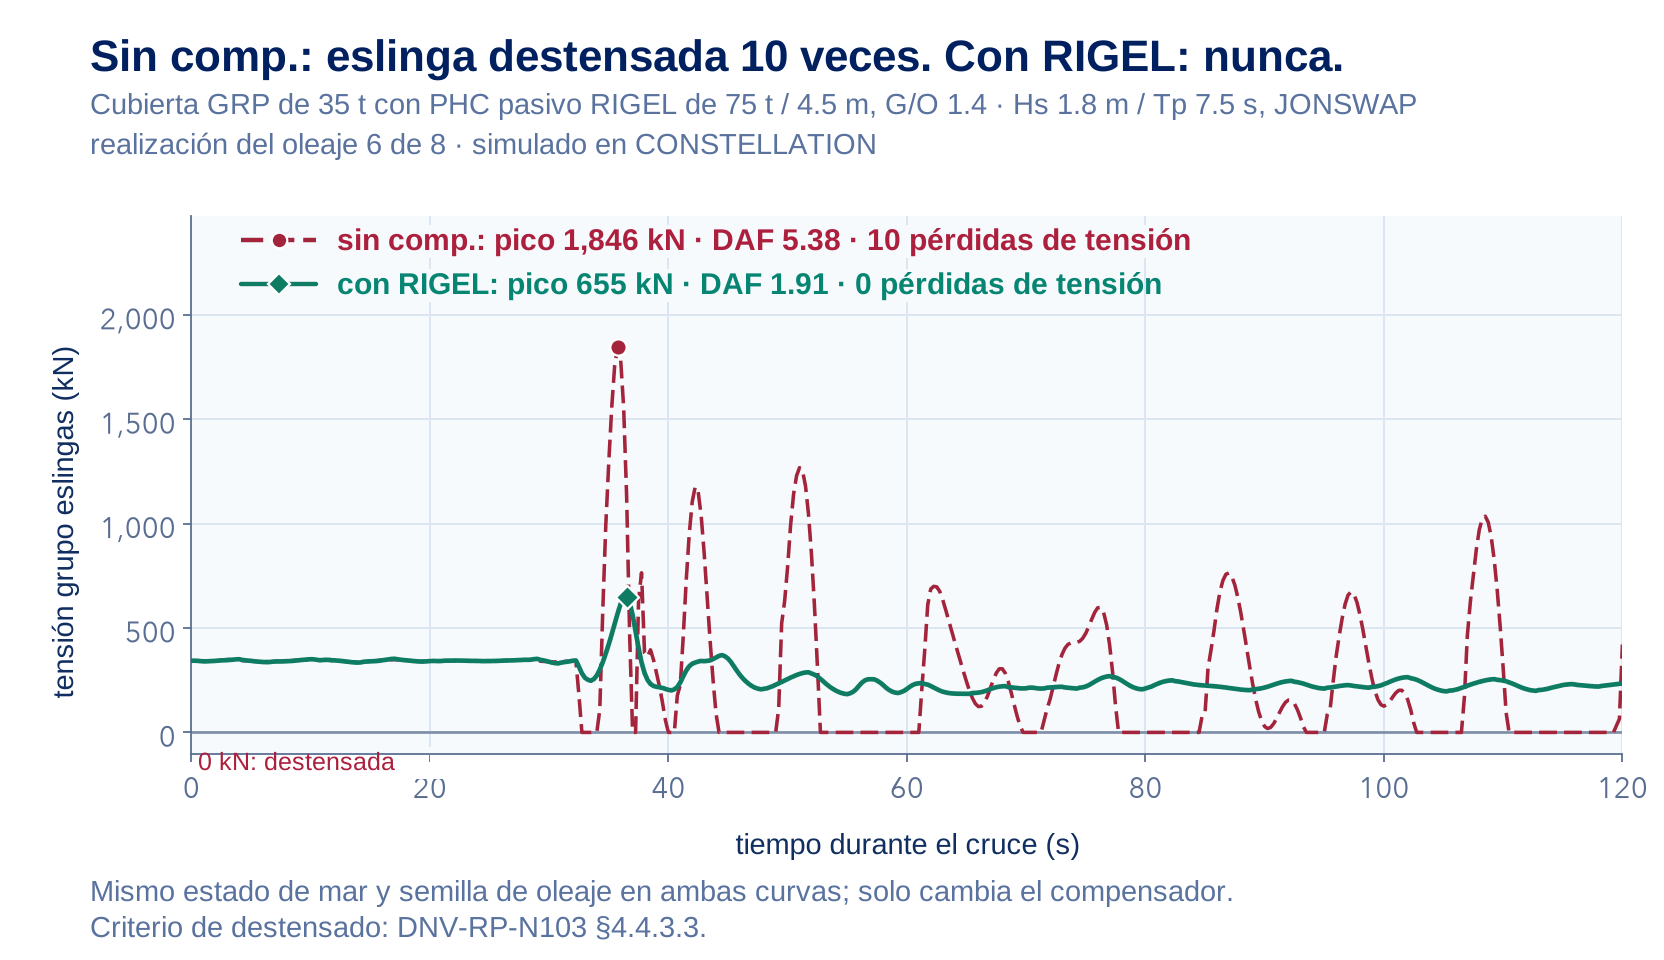
| Izado en la zona de salpicadura, 35 t (estudio de ND) | DAF 3.41 a 5.38 | 1.15 a 1.91 con RIGEL | Simulación acoplada en el dominio del tiempo, 8 realizaciones de oleaje |
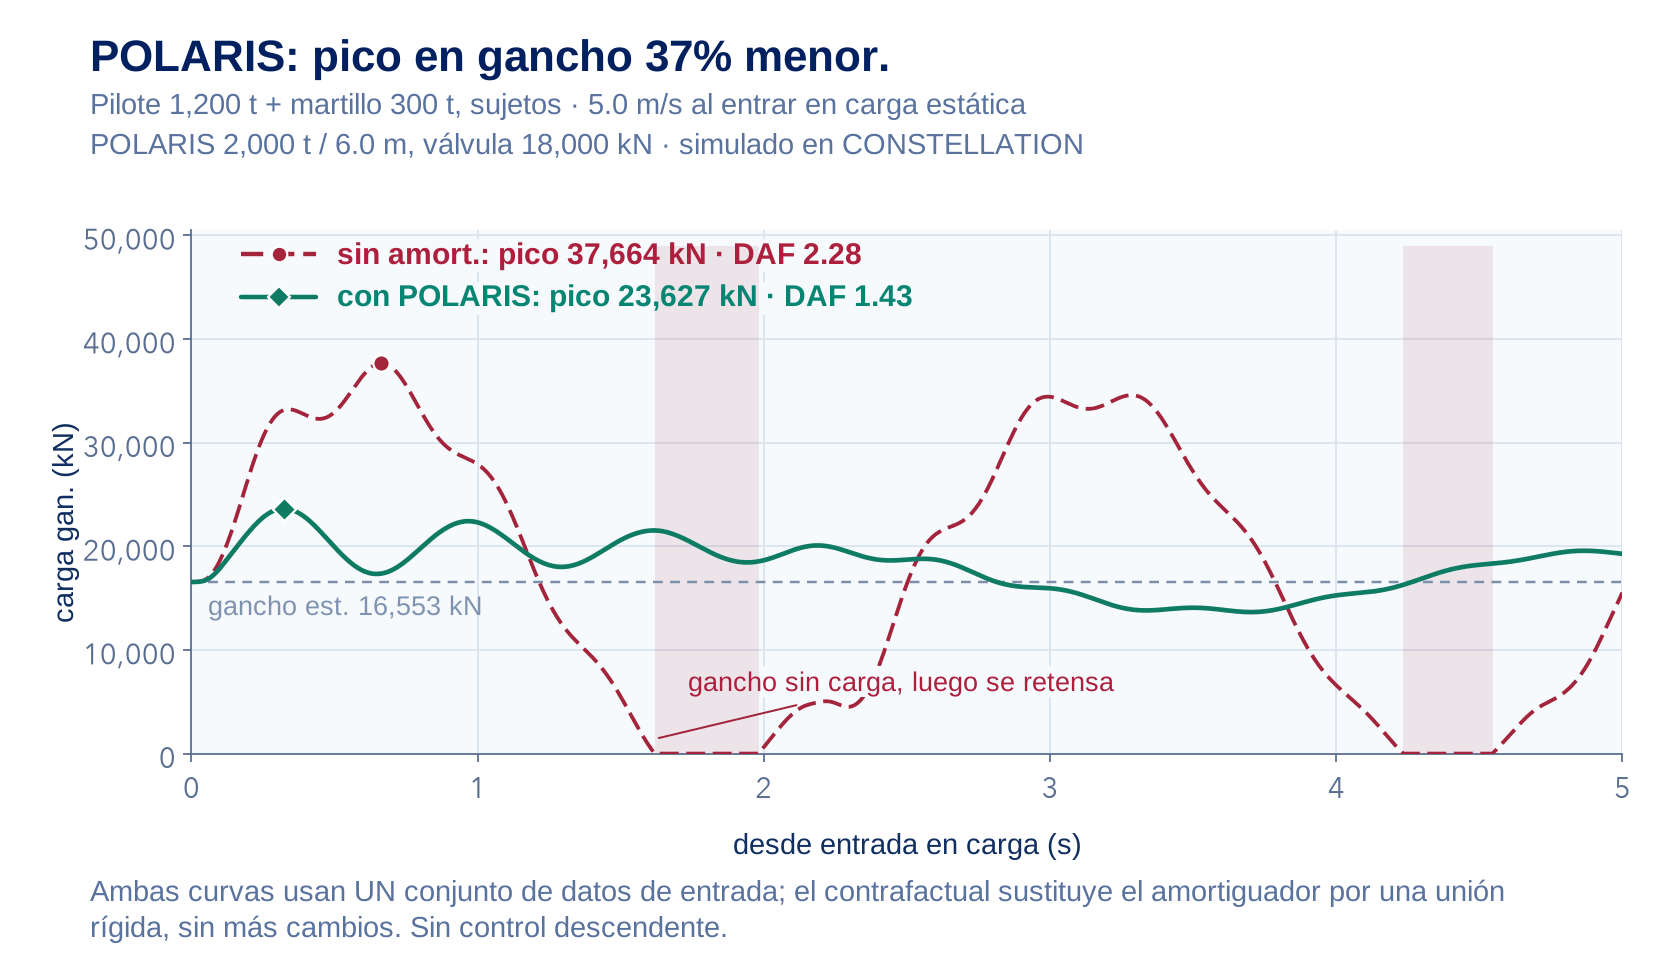
| Detención de la caída de un pilote (estudio de ND) | 2.28 con unión rígida | 1.43 con POLARIS | Simulación acoplada de la detención, estudio CS-2026-005 |
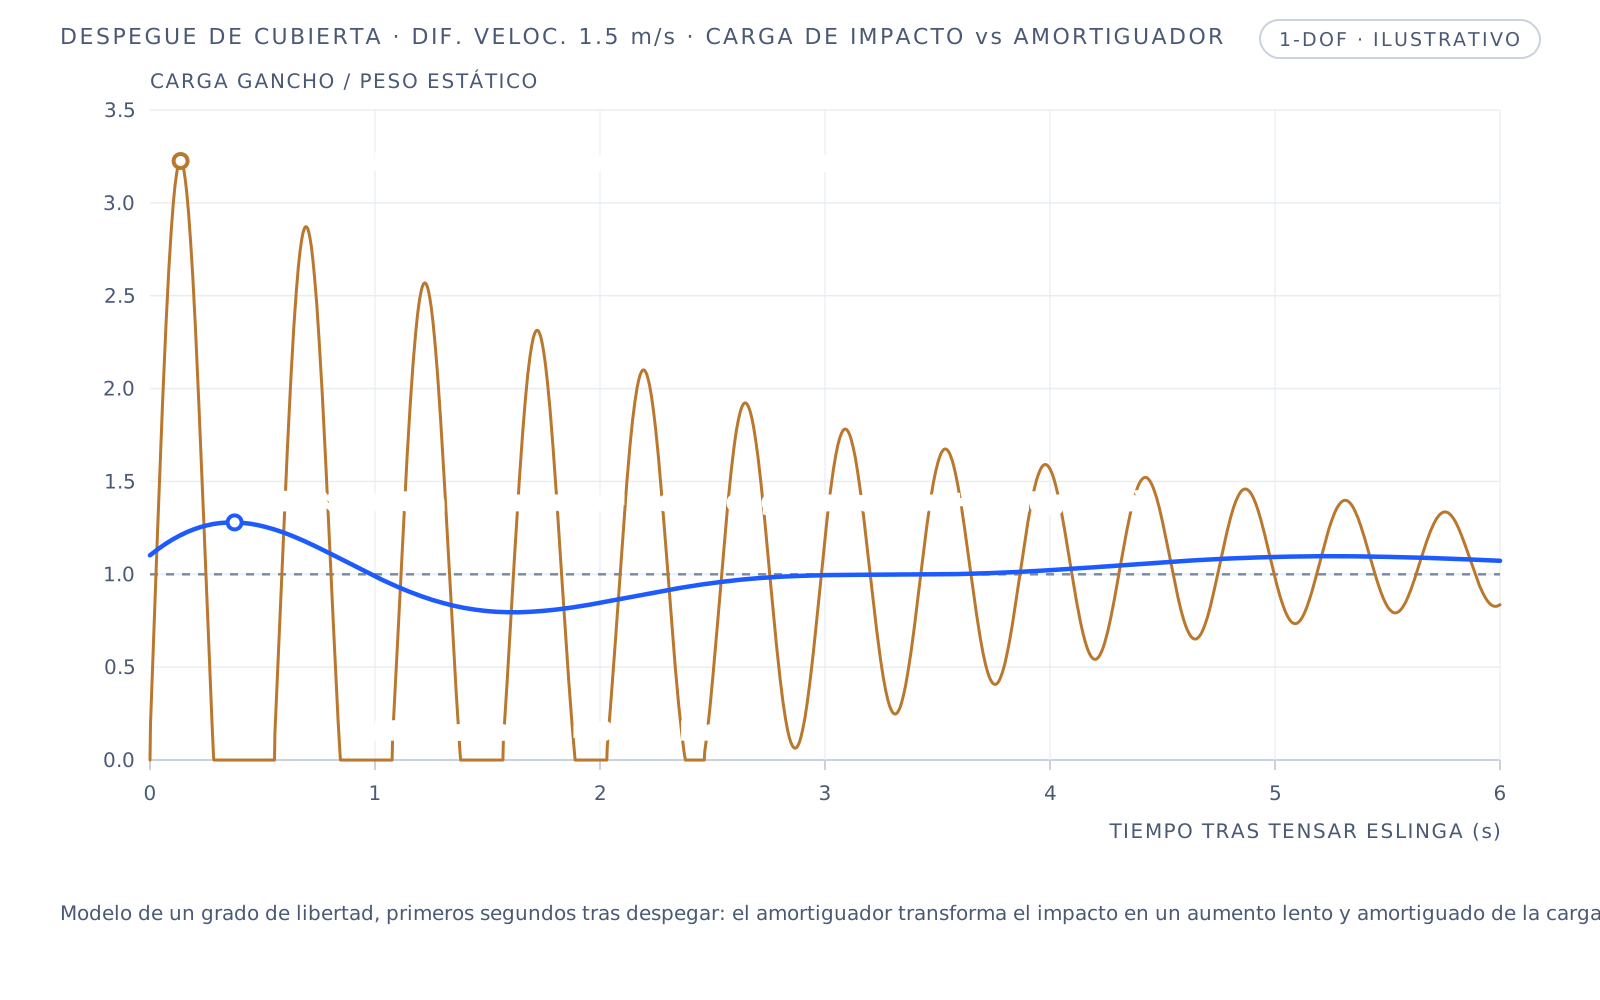
| Impacto al despegar, ilustrativo | 3.2× | 1.28× con amortiguador | Una simulación de 1-DOF (Figura 1); no es un límite superior |
| Cualquier otro izado | Calcularlo | Calcularlo | Análisis específico de cada fase según las bases del proyecto; DNV-ST-N001 establece valores mínimos para izados en aire según la carga del gancho |
DAF según el escenario de izado: sin compensación, con la medida de mitigación indicada y la base de cada cifra.
La tensión mínima es un criterio de aceptación independiente, no forma parte de la definición de DAF. Cualquier umbral preliminar de ausencia de destensado o expresado como porcentaje en una evaluación de ND es un valor predeterminado para esa evaluación, salvo que las bases del proyecto identifiquen un requisito y una cláusula aplicables.
Qué establece cada documento de DNV
- DNV-ST-N001: los casos de carga de operaciones marinas, la planificación y las bases para la garantía marina.
- DNV-RP-N103: orientaciones de modelado y formulaciones simplificadas para las cargas de diseño en operaciones marinas.
- DNV-RP-N202: parámetros de diseño, prestaciones y validación de compensadores de heave.
- DNV-ST-0378: diseño y certificación de equipos de izado; no establece el DAF del proyecto ni aprueba una operación de izado.
Rigen las ediciones designadas en el contrato y por el MWS, los supuestos del proyecto y los criterios de aceptación. La certificación del equipo y la aprobación de un izado específico son asuntos distintos.
Qué debe incluir una comparación justificable del antes y el después
Qué entrega, en cambio, un estudio encargado
Dos casos independientes de CONSTELLATION realizados por encargo, presentados porque abarcan fenómenos físicos que la evaluación preliminar anterior excluye expresamente. Cada uno es un par comparable (el mismo izado simulado con y sin equipo de ND en la trayectoria de carga, a partir de un mismo conjunto de datos de entrada) y cada uno incluye sus bases de ingeniería completas. Estos resultados no se generan a partir de sus datos de entrada, no validan la evaluación preliminar y no son transferibles a otro izado.
Bases de ingeniería de esta figura
- Caso
- Caso de CONSTELLATION de paso por la zona de salpicadura, con la carga útil declarada de 35 t y una relación gas/aceite de 1.4. Ambas columnas se generaron consecutivamente a partir de un mismo conjunto de datos de entrada.
- Versión y fecha
- CONSTELLATION v1.2.96, ejecutado el 3 de agosto de 2026.
- Fase de operación
- Paso por la zona de salpicadura: descenso a través de la superficie del agua. No se modelan la fase de despegue ni la de posado.
- Definición de DAF
- DAF de la carga útil = la tensión máxima del grupo de eslingas durante la simulación dividida por el peso estático de la carga útil en aire, 35 t × 9.80665 m/s² = 343.2 kN. Ese denominador es la definición declarada para este caso de ND. El pico es el máximo de la serie temporal en la propia malla del solucionador, no de las muestras representadas en el gráfico.
- Punto de carga evaluado
- El conjunto de eslingas de cuatro ramales inmediatamente encima de la carga útil. Ni el gancho ni la punta de grúa: ambos soportan también el peso de los aparejos y del compensador, y dan un valor diferente.
- Movimiento del buque y estado de la mar
- North Sea Giant: desplazamiento de 25,397 t, 161 × 30 m, calado de 7.5 m, GMT 1.5 m, GML 80 m, radios de giro de 10.5 m y 38.2 m, rumbo 180° (mar de popa; en este modelo, 0° corresponde a mar de proa), respuesta de seis grados de libertad que incluye la RAO de la punta de grúa. Olas irregulares Hs 1.8 m, Tp 7.5 s, espectro JONSWAP con el factor de realce del pico calculado automáticamente por el simulador, 200 componentes espectrales y profundidad del agua de 30 m.
- Duración, realizaciones y estadístico extremo
- 120 s por simulación, ocho realizaciones de oleaje (semillas 1–8) por columna. El gráfico muestra la realización 6, que presenta la tensión de línea máxima determinante y el DAF determinante en ambas columnas. La envolvente siguiente recoge el peor valor de cada métrica entre las ocho: ninguna realización produce a la vez los cuatro peores valores.
- Carga útil, aparejos y equipos
- Cubierta protectora de GRP de 35 t, 15.0 × 12.0 × 3.0 m, área de impacto contra el agua de 180 m², volumen desplazado de 10.73 m³, liberada a 5 m sobre la superficie hacia una profundidad objetivo de 15 m. Aparejos: conjunto de eslingas de cable de acero de cuatro ramales a 60°, ramales de 3.0 m, rigidez del conjunto de 84,823 kN/m; eslinga superior de 5.0 m con rigidez de 22,619 kN/m. Grúa: pluma abatible por cable, 75 t a 30 m de radio, rigidez del cable de izado de 13,622 kN/m, gancho de 7.5 t, cable de 20 mm con cuatro ramales, descenso a 0.16 m/s. Compensador: RIGEL de 75 t / 4.5 m de carrera, pasivo sin control EQ, relación gas/aceite de 1.4, referencia del gas a 2,400 mm desde la posición retraída, orificio al 35 % en extensión y al 70 % en retracción, pretensión de 35 t.
- Base hidrodinámica
- Entrada en el agua según el movimiento relativo entre la carga útil y la cinemática de las olas: flotabilidad a partir del volumen sumergido instantáneo, impacto de entrada sobre el área de flotación de 180 m², resistencia a Cd 1.3, masa añadida hidrodinámica a Ca 2.2 y término de Froude–Krylov. Estos coeficientes son datos de entrada declarados para el caso y requieren validación para el proyecto.
- ¿Son comparables ambos casos?
- Sí. Ambas columnas usan la misma configuración predefinida en la misma versión, simulada con las mismas ocho semillas en una sesión; solo cambia la presencia del compensador en la trayectoria de carga. El par representado corresponde a la realización 6 en ambos casos, de modo que ambas curvas reciben la misma excitación de las olas.
- Límite determinante
- Para esta evaluación preliminar de ingeniería de ND, un DAF de la carga útil ≤ 2.0 es el valor predeterminado de cribado de ND, y una relación de carga de impacto ≤ 0.90 es el criterio de eslinga destensada de DNV-RP-N103, según indica el gráfico. Con RIGEL: DAF 1.15–1.91 (8 de 8 dentro del valor predeterminado de ND), relación de carga de impacto igual o inferior a 0.359 (8 de 8), cero episodios de eslinga destensada, pico en la eslinga de 655 kN = 89.0 % de los 735.75 kN de SWL de la propia unidad, uso de carrera en el extremo determinante (retracción) del 83–98 %, cuatro de ocho simulaciones por encima del margen del 90 % (extremo de extensión, 59–77 %). Sin él: DAF 3.41–5.38, relación de carga de impacto de 1.000, hasta 11 episodios de eslinga destensada. Los criterios aprobados para el proyecto prevalecen sobre estos valores predeterminados.
- Alcance de este resultado
- No es un DAF de base de diseño para otros izados, ni una comprobación de la capacidad de la grúa ni una ventana operativa. Es un único caso simulado para un solo estado de la mar y no aporta información sobre la herramienta de evaluación situada encima.
- Nota sobre el origen de los datos
- Esta figura sustituye una de julio de 2026 (DAF de la carga útil de 1.10) obtenida con una configuración anterior de 55 t y una sola realización de oleaje. El resultado no pudo reproducirse y se retiró.
Base de ingeniería de esta figura
- Caso
- Caso de caída libre del pilote en CONSTELLATION, un único valor de velocidad de 5.0 m/s, fuerza de válvula ajustada a 18,000 kN (valor predeterminado de 17,658 kN).
- Versión y fecha
- CONSTELLATION v1.2.96, simulación del 3 de agosto de 2026. La columna con compensación corresponde al caso fijado el 7 de julio de 2026 y, en esta versión, reproduce el DAF con una diferencia inferior al 0.05 %.
- Fase de la operación
- Caída del pilote: el evento de descenso súbito y detención durante el hincado. En seco, en el aire, fuera de la zona de salpicadura.
- Definición del DAF
- DAF = la tensión máxima en el gancho durante el intervalo de 5 s dividida por el peso estático suspendido del gancho: gancho de 160 t + cuerpo de POLARIS de 17.10 t + vástago de 10.85 t + carga útil de 1,500 t = 1,687.95 t, es decir, 16,553 kN. El pico se registra en la malla de integración de 0.05 ms, no en la malla de salida de 1 ms: leerlo de las muestras de salida subestima una detención brusca. Debajo del amortiguador se informa de un segundo DAF respecto a los 14,710 kN propios de la carga útil: 1.31 con POLARIS y 2.41 sin él.
- Punto de carga evaluado
- El gancho y el conector de la grúa, por encima del amortiguador. La fuerza en el vástago, por debajo del amortiguador, es una señal independiente y da un valor diferente.
- Movimiento del buque y estado de la mar
- Ninguno, deliberadamente. La caída libre de un pilote es un evento de impacto de menos de un segundo, por lo que se desactiva el movimiento del buque y no se aplica carga de oleaje: el caso aísla la detención. No hay Hs, Tp, espectro ni rumbo que indicar, y esta figura no describe el comportamiento con oleaje.
- Duración, realizaciones y estadístico extremo
- Intervalo de 5.0 s, salida cada 1 ms e integración a 0.05 ms. Una simulación determinista por columna: sin semillas ni conjunto de realizaciones, ya que no hay excitación aleatoria sobre la que promediar. El pico indicado es el máximo de la serie temporal, no un extremo estadístico, y no puede compararse con una envolvente de ocho semillas como la del caso de entrada en el agua mostrado al lado.
- Carga útil, aparejos y equipos
- Pilote de 1,200 t más martillo de 300 t, sujetos entre sí, masa de impacto combinada de 1,500 t, velocidad de caída de 5.0 m/s. Trayectoria de carga: grúa con rigidez de 17,454.3 kN/m y amortiguamiento de 66.85 kN·s/m, gancho de 160 t, eslinga superior de 49,762.8 kN/m, cuerpo de POLARIS de 17.10 t, vástago de 10.85 t, eslinga inferior de 46,652.7 kN/m, carga útil de 1,500 t.
- Velocidad inicial y ajustes del amortiguador
- 5.0 m/s hacia abajo en t = 0 con el sistema plenamente cargado en estático. En la configuración de aparejos para el descenso súbito del pilote, las eslingas flexibles cuelgan destensadas y el vástago permanece retraído, por lo que POLARIS no soporta carga hasta que cae el pilote. El modelo arranca una vez eliminada la holgura y cuando los aparejos estirados soportan el peso estático, con el gas a su presión de precarga. El mismo evento llega a las eslingas a unos 3.5 m/s: el peso acelera la masa mientras se estiran los aparejos. POLARIS de 2,000 t / 6.0 m de carrera, fuerza de válvula de 18,000 kN, fuerza de precarga del gas de 15,696 kN, fracción de gas de 0.40. La simulación utiliza 4.98 m de los 6.0 m de carrera (83 %) y la cámara anular de aceite nunca se vacía (mínimo de 6.2 %).
- ¿Son comparables ambos casos?
- Sí, y se ha comprobado. Ambas columnas se generan a partir de un único conjunto de parámetros; el script compara ambos campo por campo y no permite ejecutar la simulación salvo que la activación del amortiguador sea la única diferencia. Las masas, rigideces, amortiguamiento, gravedad, estado inicial y paso de integración son iguales. El caso alternativo sustituye el compensador por un enlace rígido y no cambia nada más.
- Límite determinante
- SWL de la grúa de 24,517 kN (2,500 t). Con POLARIS, el pico en el gancho alcanza 23,627 kN, el 96.4 % de ese límite. Sin él, alcanza 37,664 kN: el 154 % de la SWL de la grúa; además, la línea queda completamente destensada y vuelve a tensarse dos veces en cinco segundos, algo que el valor de carga máxima por sí solo no refleja.
- Verificación independiente
- El caso con compensación se contrastó con OrcaFlex 11.3e el 17 de julio de 2026, representando el compensador mediante una ley de fuerza medida: pico de la grúa +0.23 %, DAF de la grúa de 1.4299 frente a 1.4266, carrera máxima −0.4 % y diferencia en el valor cuadrático medio de la fuerza en la cadena inferior al 1 % durante la detención.
- Alcance de este resultado
- No se puede extrapolar a otro pilote, martillo, grúa o ajuste de válvula, y no es una tabla de cargas. El modelo no incluye respuesta del cabrestante ni del operador, por lo que la curva sin compensación tras la primera detención muestra la oscilación libre amortiguada de la misma cadena de carga.
- Nota sobre el origen de los datos
- Hasta el 3 de agosto de 2026 no se podía simular el caso «sin amortiguador»: llevar a cero el volumen de gas para representar un cilindro bloqueado hace que el término de presión se vuelva singular. Por ello, ND publicó primero una estimación analítica de carga de impacto según DNV-RP-N103 de 34,190 a 44,759 kN, dependiendo de la rigidez de grúa supuesta. Ahora el simulador calcula directamente el caso rígido: 35,387 kN del lado de la carga útil.
DAF según el escenario de izado
Dos ejemplos muestran mecanismos determinantes distintos: no reducen todos los izados marinos a solo dos situaciones. Las medidas de control difieren porque los patrones de carga son distintos.
Cruce de la superficie del agua
Al entrar en el agua, la respuesta de la punta de grúa se combina con la variación de la flotabilidad, la resistencia hidrodinámica, la masa añadida y el posible impacto contra el agua. La pérdida de tensión y el retensado son posibles resultados, no componentes automáticos de la carga. Un compensador de heave pasivo correctamente dimensionado ayuda a mantener una tensión positiva dentro de su envolvente de fuerza y carrera analizada; el impacto de entrada en el agua sigue requiriendo una comprobación hidrodinámica (DNV-RP-N103).
Factores: impacto contra el agua · flotabilidad variable · heave de la punta de grúa


Caída de un pilote o una estructura pesada
El descenso súbito de un pilote es un transitorio de pérdida de soporte o caída libre: el descenso uniforme no constituye por sí mismo una carga de impacto. La masa liberada, la velocidad de descenso, la dinámica del cable y los aparejos y el sistema de detención determinan el pico: un impulso brusco y breve, no un ciclo de heave inducido por las olas.
Factores: carga de impacto / choque · velocidad de descenso · rigidez de los aparejos
Preguntas frecuentes sobre el DAF
¿Cuál es un DAF típico para un izado marino?
¿Cómo se calcula el DAF?
¿Qué es una carga de impacto?
¿Cuánto reduce el DAF la compensación pasiva de heave?
¿Es el DAF un factor de seguridad?
DAF y selección del compensador de heave
Descarga gratuita · 8 páginas
Casos de carga de izado offshore: figuras de referencia de ND
Qué se mide realmente en un izado, con y sin compensación pasiva, según las simulaciones en el dominio del tiempo de Norwegian Dynamics. No reproduce ninguna norma: su valor reside en las figuras, que ninguna norma publica.
- Carga máxima en la eslinga y amplificación, con y sin compensador, en el mismo estado de mar
- La configuración completa de cada caso para que pueda reproducirlo
- Los límites de validez de cada resultado, indicados junto a él
- Una lista de datos de entrada para definir el alcance de su izado