
Facteur d’amplification dynamique (DAF)
Une charge maximale exige une référence.
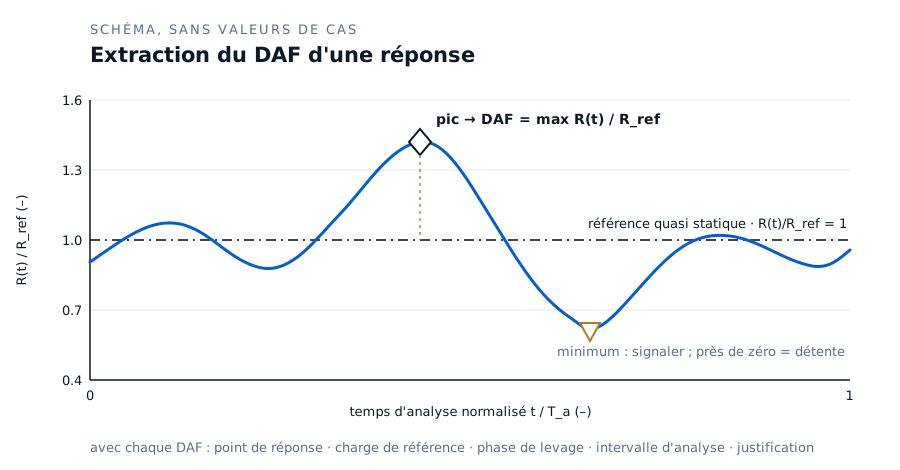
Le DAF est le pic d’une réponse en charge définie, divisé par sa référence statique ou quasi statique correspondante. Précisez le point de mesure, la référence de comparaison et la phase de levage concernée.
Une courbe. Trois éléments à relever.
Le pic donne le DAF. La référence lui donne son sens. La tension minimale exige une vérification distincte.
Réponse maximale
Divisez la réponse maximale par la référence correspondante pour obtenir le DAF.
Charge de référence
Précisez la voie de mesure de charge et la référence. La charge au crochet et la tension dans le groupe d’élingues correspondent à des points différents.
Tension minimale
Indiquez-la séparément. Le seul rapport au pic ne permet pas de savoir si le câble est resté tendu.
Quelle analyse faut-il pour votre levage ?
Choisissez la phase de levage à évaluer. Vous obtiendrez soit une démarche d’étude, soit, pour le seul cas limité d’un câble tendu, une estimation harmonique indicative. Aucun résultat ici ne constitue une étude de levage.
Décollement ou transfert entre corps en mouvementÉtude nécessaire
Aucun chiffre fourni par cet outil.
Le décollement dépend du mouvement relatif de deux corps, de la vitesse au moment de la mise en charge et du contact : autant d’éléments qu’un modèle harmonique à corps unique ne représente pas.
L’analyse doit représenter
- le mouvement relatif des deux corps, y compris leur déphasage
- la vitesse relative au moment de la mise en charge
- le jeu, le contact et le transfert de charge depuis le corps porteur
- la vitesse de levage et la précharge
Données à préparer pour une étude
- les deux navires, ou le navire et la structure fixe, avec les données décrivant leurs mouvements
- la séquence de décollement et la vitesse de levage
- la masse de l’objet, son centre de gravité et ses points de levage
- la configuration de l’élingage et les caractéristiques du câble de levage
Hors du pont et de l’eau : câble toujours tenduEstimation indicative
Une estimation harmonique indicative est disponible pour cette phase.
Elle ne s’applique que lorsque la charge est hors du pont et de l’eau et que le câble reste tendu en permanence. Elle ne constitue ni un DAF de dimensionnement, ni une vérification de la capacité de la grue, ni un état de mer admissible, ni une sélection d’équipement.
Données à fournir
- Amplitude verticale de la tête de grue Atip (m) ou accélération atip (m/s²), avec son origine
- La période d’excitation T: période de la réponse imposée, et non Tp de la houle
- Pour le résultat amplifié : une valeur connue de Tn, ou meff et Keff pour la calculer
- A rapport d’amortissement ξ. Aucune valeur par défaut : près de la résonance, il détermine largement le résultat
- Facultatif : tension statique au crochet W0 (kN), pour obtenir des forces plutôt que des coefficients
Vous n’avez que Hs et Tp? L’état de mer seul ne définit pas le mouvement de la tête de grue : il faut aussi la réponse du navire, son cap, sa condition de chargement et la position de la grue. Cet outil ne les estimera pas à votre place.
Ouvrir l’estimation harmonique indicative pour câble tendu
À titre indicatif uniquement. Ne constitue pas une étude de levage et ne remplace pas une analyse.
Ajouter la dynamique du levage et de la charge facultatif
Sans cela, cet écran ne présente que la composante liée à la tête de grue supposée rigide. Avec cette option, il ajoute l’amplification due au système suspendu à proximité de la résonance.
Voir la courbe de réponse et le seuil de perte de tension
Note de calcul : copier ou imprimer
Je souhaite plutôt définir le périmètre d’une étude propre au projet →
Entrée ou sortie de la zone de déferlementÉtude requise
Aucun résultat chiffré sur cet écran.
L’entrée dans l’eau dépend de la poussée d’Archimède lors du franchissement de la surface, de la masse ajoutée, de la traînée et des impacts hydrodynamiques, ainsi que de la cinématique des vagues au niveau de l’objet. Ces forces ne sont pas représentées dans ce modèle.
L’analyse doit représenter
- le volume déplacé en fonction de la profondeur d’immersion
- la transition de la poussée d’Archimède au franchissement de la surface libre
- la masse ajoutée et la traînée
- les impacts hydrodynamiques et la cinématique des vagues au niveau de l’objet
- la vitesse de descente dans la zone
Données à préparer pour une étude
- la géométrie de l’objet et les données hydrodynamiques correspondantes
- la masse à sec, le centre de gravité et le poids immergé
- la vitesse de descente et la fenêtre de franchissement prévue
- l’état de mer et les données de mouvement du navire au point de levage
Descente en immersion ou pose sur le fondÉtude requise
Aucun résultat chiffré sur cet écran.
La descente en immersion et la pose sur le fond dépendent de la poussée d’Archimède, de la masse ajoutée, de la traînée, de la dynamique du câble et du contact à la pose. La référence statique et l’inertie effective évoluent toutes deux pendant la descente de l’objet.
L’analyse doit représenter
- le poids immergé et la poussée d’Archimède
- la masse ajoutée et la traînée en profondeur
- la dynamique du câble et de l’élingage sur toute la longueur filée
- la pose et le contact avec le fond marin ou la structure
Données à préparer pour une étude
- la profondeur d’eau et le profil de descente
- la géométrie, la masse et les données hydrodynamiques de l’objet
- la longueur de câble filée, sa raideur et la configuration d’élingage
- la cible de pose et ses critères d’acceptation
Descente incontrôlée d’un pieu, choc ou risque de mouÉtude requise
Aucun résultat chiffré sur cet écran.
Une descente incontrôlée d’un pieu ou une charge de choc est un phénomène transitoire où le câble ne travaille qu’en traction : il se détend, puis se retend. Un modèle linéaire en régime permanent ne peut pas le représenter : c’est précisément le cas pour lequel ce modèle est invalide pour cette situation.
L’analyse doit représenter
- la vitesse de descente incontrôlée ou de mise à l’eau
- les conditions de reprise de charge et de remise en tension
- le comportement du câble, qui ne travaille qu’en traction, pendant la phase de mou
- la relation force–course de tout amortisseur, y compris les butées de fin de course
Données à préparer pour une étude
- la masse du pieu ou de l’objet et sa vitesse de descente incontrôlée
- la configuration du levage et sa raideur
- la charge maximale admissible à la tête de grue
- la séquence des opérations autour de l’événement
Limites du modèle : ce que cet écran ne peut pas calculer
- Le mouvement de la tête de grue à partir d’un état de mer : il faut connaître la réponse du navire au point de levage
- Les statistiques de vagues irrégulières, la durée de l’opération ou une fenêtre Hs × Tp opérationnelle
- L’entrée dans l’eau : poussée d’Archimède, masse ajoutée, traînée et impacts hydrodynamiques
- Le décollage, la pose, le contact et deux corps se déplaçant indépendamment
- Le mou, la remise en tension et la charge de choc : ces phénomènes sont transitoires et non linéaires
- Le comportement du treuil et du système de commande, la course du compensateur et les butées de fin de course
- Les modes répartis du câble et de la grue : ce modèle ne comporte qu’un seul mode vertical
Mécanismes, calculs et données issues des projets.
Poursuivez avec le guide complet ou consultez directement les études de cas correspondantes.
Dans les levages réels à la grue, le DAF résulte des mouvements relatifs sur toute la chaîne de levage. La tête de grue, le crochet, le câble, les élingues et la charge utile ne se déplacent pas comme un seul corps rigide : l’accélération relative modifie la tension, la souplesse emmagasine et restitue de l’énergie, les efforts hydrodynamiques modifient la charge effective, et la perte puis le rétablissement de la tension provoquent un choc non linéaire. La descente de la tête de flèche ne prouve pas à elle seule que l’élingue est détendue : cela ne se produit que lorsque la tension calculée atteint zéro.
Levage depuis le pont d’un navire ravitailleur. Un conteneur sur un navire ravitailleur suit le pilonnement et le roulis de ce navire, tandis que la tête de grue suit le navire-grue ou la plateforme. Si le crochet monte pendant que le pont ou le conteneur descend, l’élingue peut passer d’un état détendu ou faiblement tendu à une tension correspondant à la pleine charge en une fraction de seconde. Cette charge de choc peut dépasser largement le poids statique du conteneur.
Traversée de la zone de déferlement. Lors d’une traversée de la zone de déferlement, la flottabilité, la traînée, la masse ajoutée et la vitesse des particules d’eau sous l’effet des vagues changent rapidement lorsque la charge utile franchit la surface libre. La charge au crochet peut varier brusquement, surtout lorsque les dynamiques de la grue, du câble et de la charge utile coïncident avec la période des vagues.
Autres causes fréquentes : décollement brusque du pont, choc à l’atterrissage, accrochage, mouvement rapide de la grue, arrêt d’urgence et résonance du système grue-câble-charge utile.
Charges de choc : détente puis remise en tension
Les événements produisant les DAF les plus élevés sont les charges de choc : l’élingue se détend, puis se retend brusquement. Tant que le câble est détendu, le crochet et la charge utile se déplacent indépendamment. Quand il se retend, l’étirement du câble doit absorber presque instantanément leur différence de vitesse. Dans une estimation simplifiée à un seul mode, sans amortissement, pour une charge utile de masse m (plus la masse ajoutée mA si elle est immergée) et une chaîne de levage de raideur tangentielle combinée k, l’accroissement de tension dû à la vitesse au-dessus de la charge quasi statique est approximativement
F snap est égal à v rel multiplié par la racine carrée de k multiplié par la somme de m et de m indice A.où vrel est la vitesse relative au moment où le câble se retend. Ce n’est pas la tension de choc maximale totale : k est la raideur tangentielle combinée de toute la chaîne de levage, et le terme de masse représente une masse participante équivalente, pas nécessairement la somme de la masse de la charge utile et de la masse ajoutée. Dès qu’une ligne peut perdre sa tension, les tensions maximales et minimales doivent être déterminées par une analyse transitoire non linéaire d’une ligne ne travaillant qu’en traction. Dans cette estimation, l’accroissement varie comme la racine carrée de la raideur : doubler k l’augmente d’environ 41% pour une même différence de vitesse. Mais une souplesse accrue augmente aussi le déplacement et décale la période propre ; elle n’est donc pas systématiquement plus sûre : il faut vérifier la course disponible et les efforts en butée. DNV-RP-N103 précise quand les charges de choc doivent être évaluées et comment calculer leur valeur maximale. Maintenir la ligne sous tension pendant tout le cycle des vagues évite dès le départ le passage de l’état détendu à l’état tendu : un compensateur passif de pilonnement peut le faire dans la plage de mouvement et l’enveloppe effort-course analysées pour l’équipement, mais cette enveloppe doit être démontrée, pas présumée.
Comment réduire le DAF
- Amortisseurs pour les charges de choc. A Amortisseur de grue POLARIS ajoute de la course et de l’amortissement entre la grue et la charge utile. Il absorbe l’énergie cinétique d’un choc isolé (décollement du pont, charge de choc, surcharge) avant qu’elle ne se traduise par une charge maximale sur la grue, à condition que son comportement effort-course, sa course disponible et ses efforts en butée conviennent à l’événement. Il lui faut ensuite du temps pour se réarmer ; pour des cycles répétés de détente et de choc dans la zone des vagues, il faut donc recourir à la compensation de pilonnement.
- Compensation passive de pilonnement lors de la traversée de la zone de déferlement. A compensateur passif de pilonnement réduit le mouvement relatif entre le crochet de la grue et la charge utile sous-marine. La tension du gréement varie ainsi plus régulièrement dans la zone de déferlement et l’amplification dynamique subie par la grue diminue, dans les limites de l’enveloppe de charge, de fréquence et de course analysée pour l’unité.
- Maîtriser l’opération autant que l’équipement. Réduire la vitesse de la grue, éviter les états de mer résonants, planifier les fenêtres météorologiques et appliquer des procédures de décollement progressif. L’équipement réduit le DAF, mais les conditions initiales dépendent toujours de l’opération.
Le choix du produit dépend du mécanisme déterminant : la section ci-dessous consacrée aux scénarios indique lequel. Pour les sollicitations côté grue, comparer avec le diagramme de charge de la grue.
Une première estimation de présélection pour un levage à sec, sans contact avec le pont ni avec l’eau, sur une ligne constamment tendue et avec une charge utile suivant un mouvement sinusoïdal imposé de la tête de grue, est
où aheave est l’accélération verticale maximale à la tête de grue et g l’accélération de la pesanteur (9.81 m/s²). Pour un mouvement sinusoïdal de la tête de grue d’amplitude simple ζ (le mouvement vertical au point de levage, pas Hs) et de période de réponse T, qui n’est pas nécessairement la période de pic du spectre des vagues Tp:
Par exemple, avec une amplitude de pilonnement de 1.5 m et une période de 8 s :
Il ne s’agit que d’une estimation préliminaire fondée sur le mouvement rigide de la tête de grue. La réponse couplée du crochet peut être plus élevée près d’une période propre du système ou plus faible dans la zone d’isolation : elle dépend du rapport des fréquences, de l’amortissement, de la raideur, de la longueur de ligne, de la masse de la charge utile et de l’hydrodynamique. Les dispositions de levage de l’ancienne DNV-OS-H205 ont été regroupées dans DNV-ST-N001 ; l’édition retenue pour le projet et ses coefficients font foi.
Des calculs de DAF plus précis modélisent le navire, la grue, le câble de levage, le gréement et l’hydrodynamique de la charge utile comme un seul système couplé. Des outils commerciaux de calcul temporel tels que OrcaFlex, ainsi que CONSTELLATION de ND, sont utilisés à cette fin ; pour les phénomènes physiques à l’entrée dans l’eau, consulter le guide de traversée de la zone de déferlement.
Pourquoi il n’existe pas de plage de DAF transposable
Un coefficient minimal normalisé, une réponse calculée pour un projet et le résultat d’une simulation donnée sont des types de valeurs différents. Pour chaque valeur, il faut préciser la grandeur de charge, la charge de référence, la phase du levage et la base justificative.
| Scénario de levage | Sans compensation | Avec la mesure d’atténuation indiquée | Base de calcul |
|---|---|---|---|
| Levage en zone de déferlement, 35 t (étude ND) | DAF 3.41 à 5.38 | 1.15 à 1.91 avec RIGEL | Simulation couplée dans le domaine temporel, 8 réalisations de vagues |
| Arrêt de la chute d’un pieu (étude ND) | 2.28 avec une liaison rigide | 1.43 avec POLARIS | Simulation couplée de l’arrêt, étude CS-2026-005 |
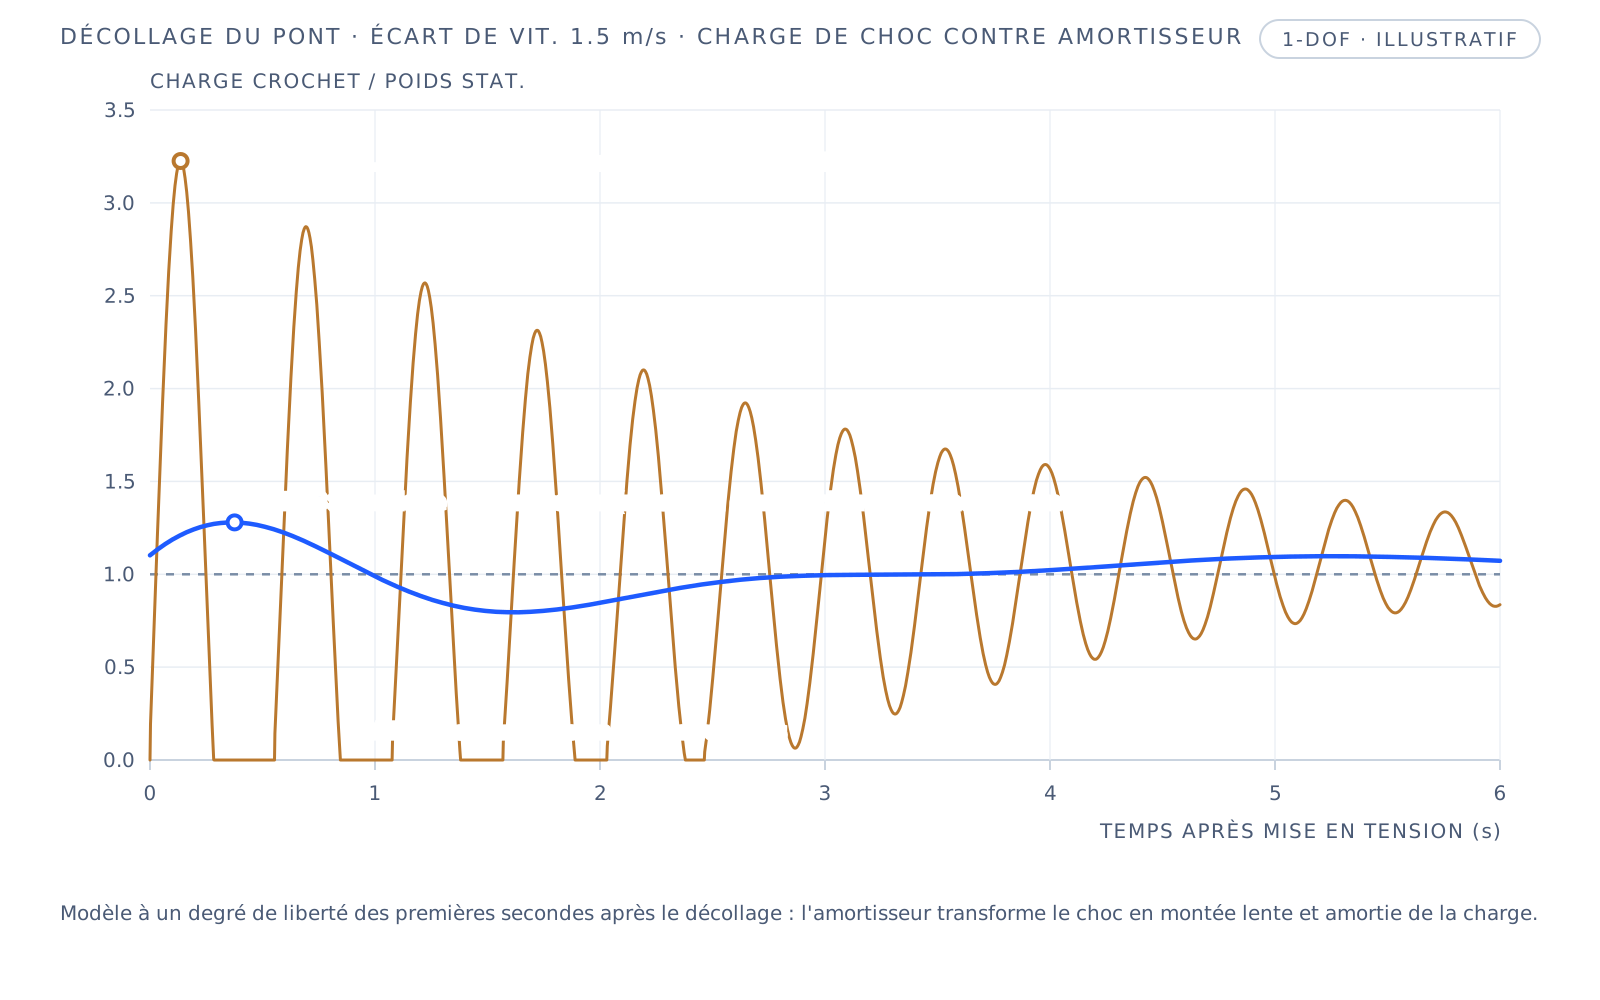
| Choc au décollement, cas illustratif | 3.2× | 1.28× avec un amortisseur | Simulation unique à 1-DOF (Figure 1) ; pas une borne supérieure |
| Tout autre levage | À calculer | À calculer | Analyse propre à chaque phase selon la base du projet ; DNV-ST-N001 fixe des valeurs minimales dans l’air selon la charge au crochet |
DAF par scénario de levage : sans compensation, avec la mesure d’atténuation indiquée, et base de chaque valeur.
La tension minimale fait l’objet d’un critère d’acceptation distinct ; elle n’entre pas dans la définition du DAF. Tout seuil préliminaire d’absence de détente ou seuil en pourcentage affiché dans une estimation ND est une valeur par défaut propre à cette estimation, sauf si la base du projet indique une exigence applicable et sa clause.
Rôle de chaque document DNV
- DNV-ST-N001: cas de charge des opérations maritimes, planification et base de garantie maritime.
- DNV-RP-N103: recommandations de modélisation et formulations simplifiées des charges de dimensionnement des opérations maritimes.
- DNV-RP-N202: paramètres de conception, performances et validation des compensateurs de pilonnement.
- DNV-ST-0378: conception et certification des appareils de levage ; ne fixe pas le DAF du projet et n’approuve pas une opération de levage.
Les éditions désignées dans le contrat et par le MWS, les hypothèses du projet et les critères d’acceptation font foi. La certification de l’équipement et l’approbation d’un levage particulier sont deux questions distinctes.
Éléments d’une comparaison avant/après justifiable
Ce que fournit plutôt une étude commandée
Deux cas CONSTELLATION distincts issus d’études commandées, présentés parce qu’ils couvrent des phénomènes physiques volontairement exclus de l’estimation ci-dessus. Chaque cas forme une paire comparable (le même levage simulé avec et sans équipement ND dans la chaîne de levage, à partir du même jeu de données d’entrée) et possède sa propre base technique complète. Ils ne sont pas générés à partir de vos données d’entrée, ne valident pas l’estimation préliminaire et ne sont pas transposables à un autre levage.
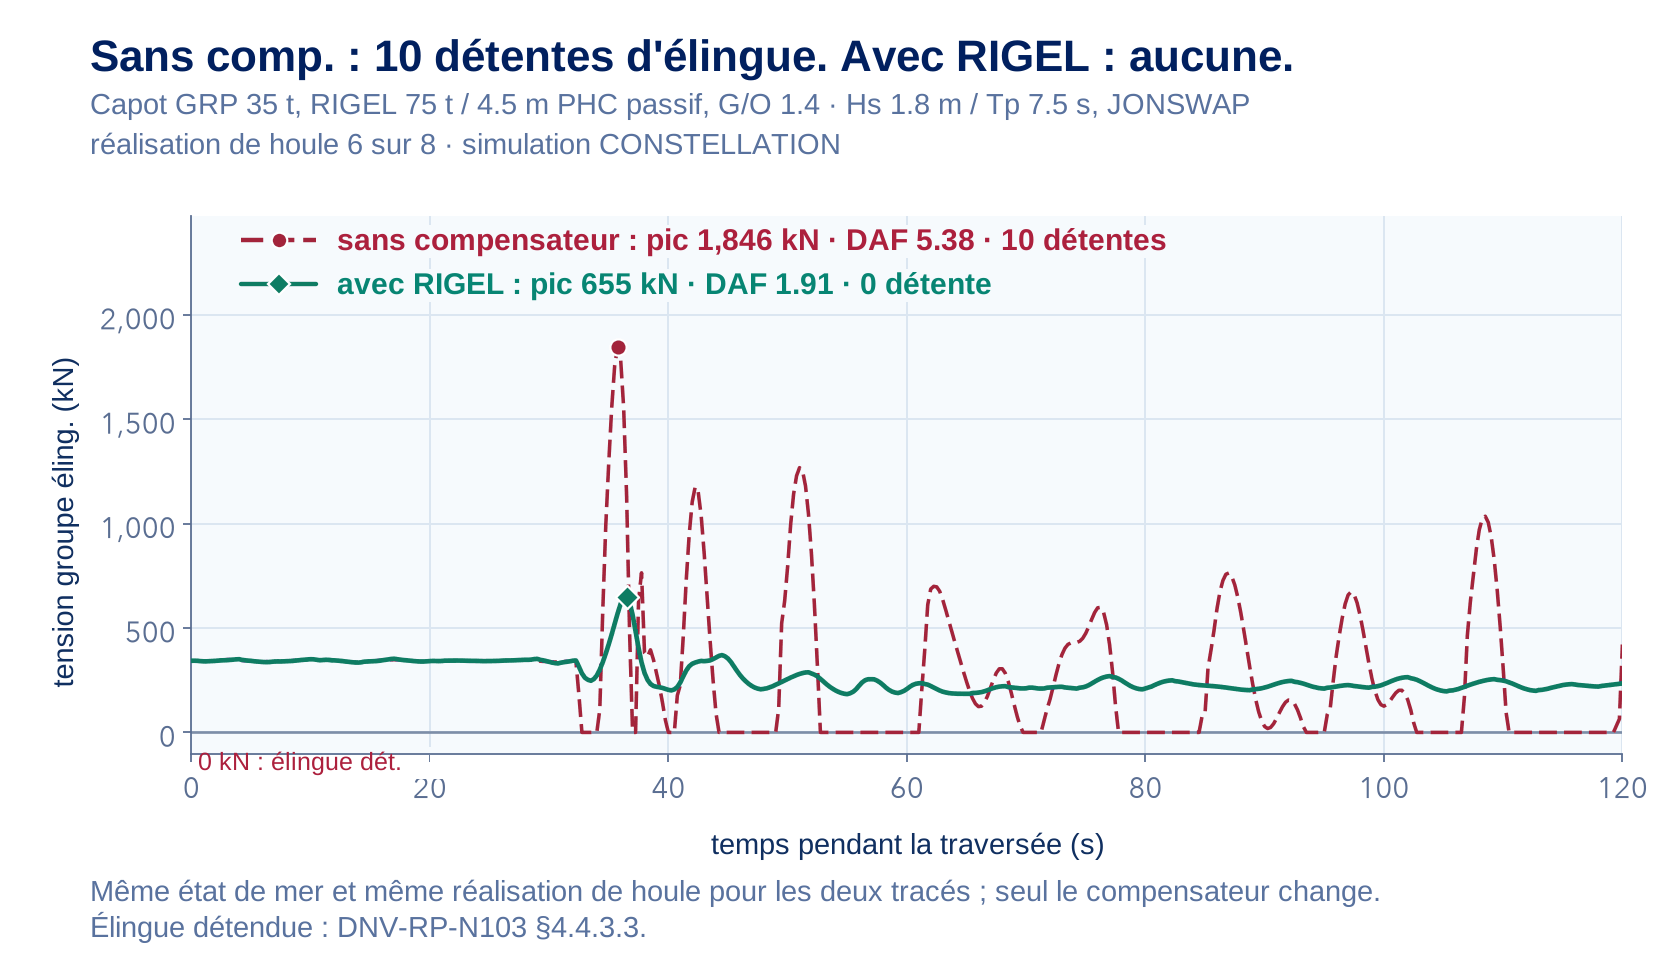
Base technique de cette figure
- Cas
- Cas de traversée de la zone de déferlement dans CONSTELLATION, avec la charge utile déclarée de 35 t et un rapport gaz/huile de 1.4. Les deux colonnes ont été produites successivement à partir du même jeu de données d’entrée.
- Version et date
- CONSTELLATION v1.2.96, simulation du 3 août 2026.
- Phase de l’opération
- Traversée de la zone de déferlement : descente à travers la surface de l’eau. Ni la phase de décollement ni la phase d’atterrissage ne sont modélisées.
- Définition du DAF
- DAF de la charge utile = la tension maximale du groupe d’élingues pendant la simulation divisée par le poids statique de la charge utile dans l’air, 35 t × 9.80665 m/s² = 343.2 kN. Ce dénominateur correspond à la définition retenue pour ce cas ND. Le pic est le maximum de la série temporelle sur la grille propre au solveur, et non celui des échantillons représentés sur le graphique.
- Point de charge évalué
- Le groupe d’élingues à quatre brins immédiatement au-dessus de la charge utile. Ni le crochet ni la tête de grue : ceux-ci portent également le poids du gréement et du compensateur, et donnent une valeur différente.
- Mouvements du navire et état de mer
- North Sea Giant: déplacement de 25,397 t, 161 × 30 m, tirant d’eau de 7.5 m, GMT 1.5 m, GML 80 m, rayons de giration de 10.5 m et 38.2 m, cap de 180° (mer de l’arrière ; 0° correspond à une mer de face dans ce modèle), réponse à six degrés de liberté incluant la RAO de la tête de grue. Vagues irrégulières Hs 1.8 m, Tp 7.5 s, spectre JONSWAP avec facteur d’amplification du pic calculé automatiquement par le simulateur, 200 composantes spectrales, profondeur d’eau de 30 m.
- Durée, réalisations et statistique des extrêmes
- 120 s par simulation, huit réalisations de vagues (germes 1–8) par colonne. Le graphique présente la réalisation 6, qui donne le pic dimensionnant de tension dans la ligne et le DAF dimensionnant dans les deux colonnes. L’enveloppe ci-dessous retient la pire valeur de chaque indicateur parmi les huit : aucune réalisation ne produit à elle seule les quatre pires valeurs.
- Charge utile, gréement et équipement
- Capot de protection en PRV de 35 t, 15.0 × 12.0 × 3.0 m, surface d’impact sur l’eau de 180 m², volume déplacé de 10.73 m³, libéré 5 m au-dessus de la surface vers une profondeur cible de 15 m. Gréement : groupe d’élingues en câble métallique à quatre brins à 60°, brins de 3.0 m, raideur du groupe de 84,823 kN/m ; élingue supérieure de 5.0 m à 22,619 kN/m. Grue : flèche relevée par câble, 75 t à 30 m de rayon, raideur de levage de 13,622 kN/m, crochet de 7.5 t, câble de 20 mm à quatre brins, descente à 0.16 m/s. Compensateur : RIGEL 75 t / course de 4.5 m, passif sans commande EQ, rapport gaz/huile de 1.4, position de référence du gaz à 2,400 mm depuis la position rentrée, orifice à 35 % en extension et 70 % en rétraction, prétension de 35 t.
- Hypothèses hydrodynamiques
- Entrée dans l’eau déterminée par le mouvement relatif entre la charge utile et la cinématique des vagues : flottabilité issue du volume immergé instantané, impact sur la surface de flottaison de 180 m², traînée avec Cd 1.3, masse ajoutée hydrodynamique avec Ca 2.2 et terme de Froude–Krylov. Ces coefficients sont des données d’entrée déclarées pour ce cas et doivent être validés pour le projet.
- Les deux cas sont-ils comparables ?
- Oui. Les deux colonnes utilisent le même préréglage sur la même version, avec les mêmes huit germes au cours d’une même session ; seule la présence du compensateur dans le chemin de charge diffère. Les deux courbes représentent la réalisation 6 et subissent donc le même forçage par les vagues.
- Critère dimensionnant
- Pour cette évaluation préliminaire ND, DAF de la charge utile ≤ 2.0 est le seuil de présélection par défaut de ND, et le rapport de charge de choc ≤ 0.90 est le critère d’élingue détendue de DNV-RP-N103, comme indiqué sur le graphique. Avec RIGEL: DAF de 1.15–1.91 (8 sur 8 dans le seuil ND par défaut), rapport de choc inférieur ou égal à 0.359 (8 sur 8), aucun événement d’élingue détendue, pic dans l’élingue de 655 kN = 89.0 % de la SWL propre à l’appareil, soit 735.75 kN, utilisation de la course à l’extrémité dimensionnante (rétraction) de 83–98 %, quatre simulations sur huit au-dessus de la marge de 90 % (extrémité en extension : 59–77 %). Sans compensateur: DAF de 3.41–5.38, rapport de choc de 1.000, jusqu’à 11 événements d’élingue détendue. Les critères approuvés pour le projet prévalent sur ces valeurs par défaut.
- Ce que ce résultat n’est pas
- Il ne s’agit ni d’un DAF de base de calcul pour une autre opération de levage, ni d’une vérification de la capacité de la grue, ni d’une fenêtre opérationnelle. C’est un cas étudié sur commande pour un seul état de mer, qui ne permet aucune conclusion sur l’outil de présélection ci-dessus.
- Note sur la provenance
- Cette figure remplace celle de juillet 2026 (DAF de la charge utile de 1.10), fondée sur une configuration antérieure de 55 t et une seule réalisation de vagues. Ce résultat n’a pas pu être reproduit et la figure a été retirée.
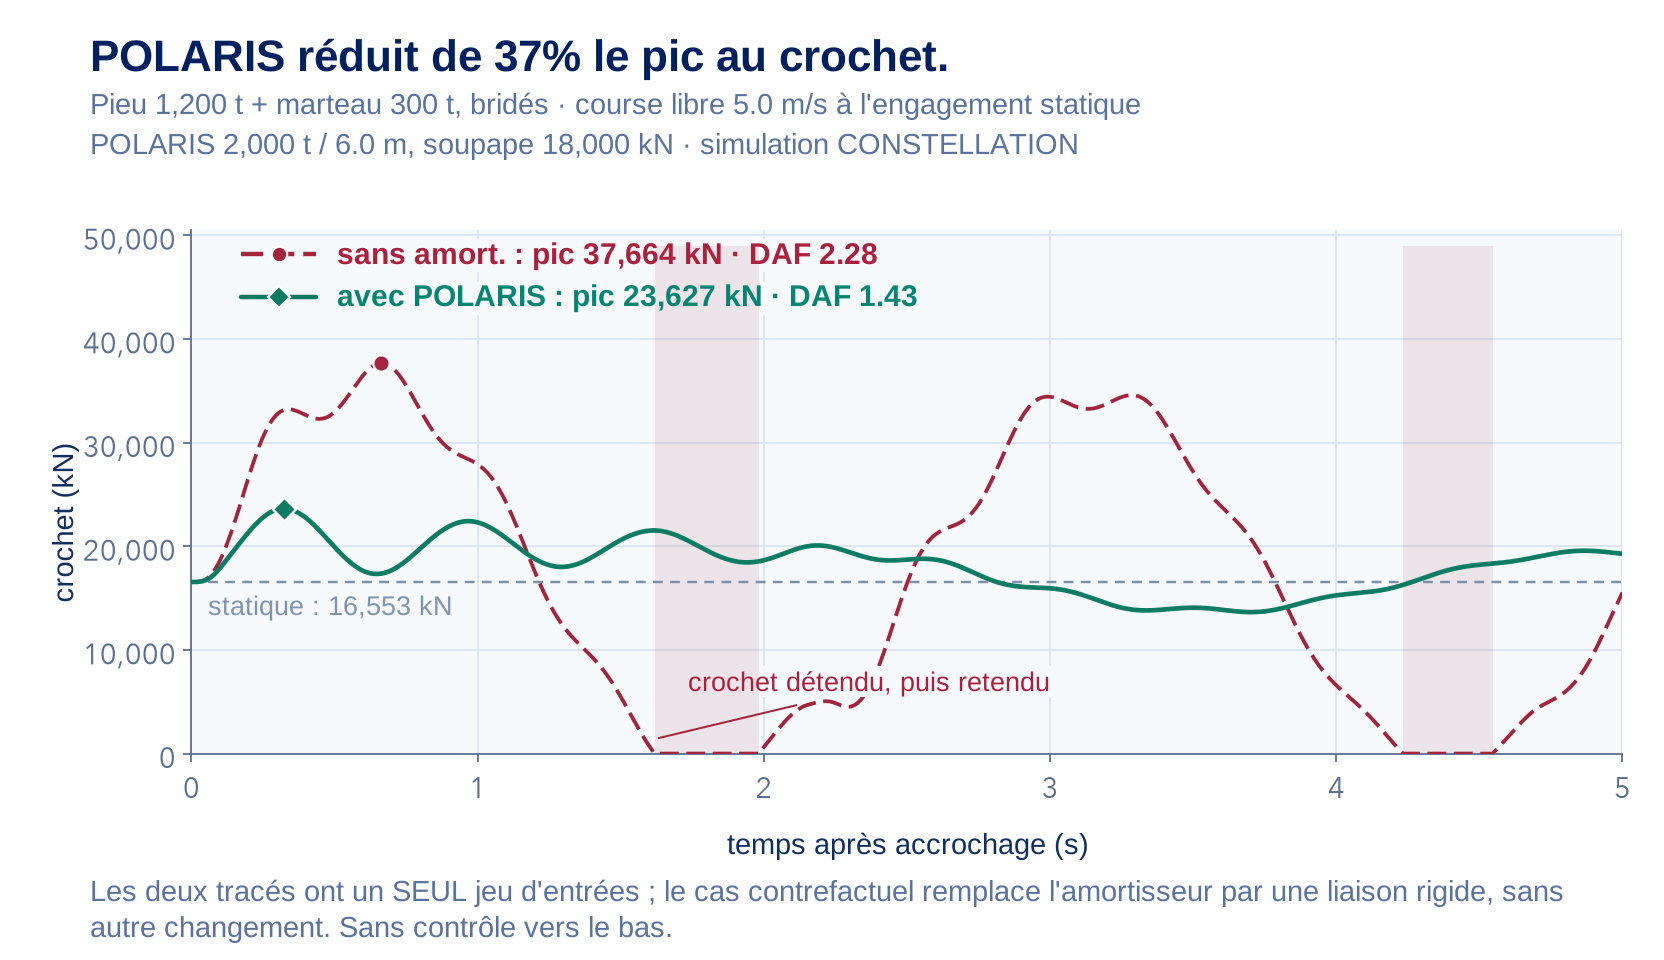
Base technique de cette figure
- Cas
- Cas de départ de pieu CONSTELLATION, un seul point de vitesse à 5.0 m/s, force de la valve réglée à 18,000 kN (valeur par défaut du préréglage : 17,658 kN).
- Version et date
- CONSTELLATION v1.2.96, simulation du 3 août 2026. La colonne avec compensation correspond au cas figé le 7 juillet 2026 et se reproduit sur cette version avec un écart de DAF inférieur à 0.05 %.
- Phase de l’opération
- Départ de pieu : événement de chute et d’arrêt pendant le battage. À sec, dans l’air, hors de la zone de déferlement.
- Définition du DAF
- DAF = la tension maximale au crochet sur la fenêtre de 5 s divisée par le poids statique suspendu au crochet: crochet de 160 t + corps du POLARIS de 17.10 t + tige de 10.85 t + charge utile de 1,500 t = 1,687.95 t, soit 16,553 kN. Le pic est suivi sur la grille d’intégration de 0.05 ms, et non sur la grille de sortie de 1 ms : le lire dans les échantillons de sortie sous-estime un arrêt brusque. Sous l’amortisseur, un second DAF est calculé par rapport aux 14,710 kN de la charge utile seule : 1.31 avec POLARIS, 2.41 sans.
- Point de charge évalué
- Le crochet et le connecteur de la grue, au-dessus de l’amortisseur. La force dans la tige sous l’amortisseur constitue une voie de mesure distincte et donne une autre valeur.
- Mouvements du navire et état de mer
- Aucun, volontairement. Un départ de pieu est un événement de choc de moins d’une seconde : le mouvement du navire porteur est neutralisé et aucune charge de vagues n’est appliquée, afin d’isoler l’arrêt. Il n’y a pas de Hs, Tp, spectre ou cap à indiquer, et cette figure ne dit rien du comportement en mer agitée.
- Durée, réalisations et statistique des extrêmes
- Fenêtre de 5.0 s, sortie toutes les 1 ms, intégration à 0.05 ms. Une simulation déterministe par colonne : ni germes ni ensemble, car aucun forçage aléatoire n’est à moyenner. Le pic indiqué est le maximum de la série temporelle, et non un extrême statistique ; il n’est pas comparable à une enveloppe sur huit germes comme celle du cas de traversée de la zone de déferlement présenté à côté.
- Charge utile, gréement et équipement
- Pieu de 1,200 t et marteau de 300 t, solidarisés, masse d’impact combinée de 1,500 t, vitesse de départ de 5.0 m/s. Chemin de charge : grue à 17,454.3 kN/m avec amortissement de 66.85 kN·s/m, crochet de 160 t, élingue supérieure à 49,762.8 kN/m, corps du POLARIS de 17.10 t, tige de 10.85 t, élingue inférieure à 46,652.7 kN/m, charge utile de 1,500 t.
- Vitesse initiale et réglages de l’amortisseur
- 5.0 m/s vers le bas à t = 0, à partir de l’engagement statique complet. Dans le gréement d’un départ de pieu, les élingues souples pendent détendues et la tige reste rentrée : POLARIS ne reprend aucune charge avant le départ du pieu. Le modèle démarre une fois le mou repris et le gréement étiré sous le poids statique, avec le gaz à sa précharge. Le même événement atteint les élingues à environ 3.5 m/s : le poids accélère la masse pendant que le gréement s’étire. POLARIS 2,000 t / course de 6.0 m, force de la valve de 18,000 kN, force de précharge du gaz de 15,696 kN, fraction gazeuse de 0.40. La simulation utilise 4.98 m de la course de 6.0 m (83 %) et la chambre d’huile annulaire ne se vide jamais (minimum de 6.2 %).
- Les deux cas sont-ils comparables ?
- Oui, et cela a été vérifié. Les deux colonnes sont produites à partir de un seul jeu de paramètres ; le script compare les champs un à un et refuse de s’exécuter si le paramètre de présence de l’amortisseur n’est pas la seule différence. Mêmes masses, raideurs, amortissements, gravité, état initial et pas d’intégration. Le scénario sans amortisseur remplace le compensateur par une liaison rigide sans autre modification.
- Critère dimensionnant
- SWL de la grue : 24,517 kN (2,500 t). Avec POLARIS, le pic au crochet est de 23,627 kN, soit 96.4 % de cette valeur. Sans lui, il atteint 37,664 kN : 154 % de la SWL de la grue ; la ligne se détend complètement puis se retend deux fois en cinq secondes, ce qu’une seule valeur de pic de charge ne rend pas compte.
- Vérification indépendante
- Le cas avec compensation a été recoupé avec OrcaFlex 11.3e le 17 juillet 2026, le compensateur étant représenté par une loi de force mesurée : pic à la grue +0.23 %, DAF de la grue 1.4299 contre 1.4266, course maximale −0.4 %, valeur efficace de la force dans la chaîne inférieure à 1 % d’écart pendant l’arrêt.
- Ce que ce résultat n’est pas
- Ce résultat ne s’applique pas à un autre pieu, marteau, grue ou réglage de valve et ne constitue pas un tableau de charges. Le modèle ne représente ni treuil ni intervention de l’opérateur : après le premier arrêt, la courbe sans compensation montre les oscillations libres du même chemin de charge.
- Note sur la provenance
- Jusqu’au 3 août 2026, le cas « sans » ne pouvait pas être simulé : ramener le volume de gaz à zéro pour représenter un vérin bloqué rend le terme de pression singulier. ND a donc d’abord publié une estimation analytique de charge de choc selon DNV-RP-N103, de 34,190 à 44,759 kN selon la raideur de grue retenue. Le simulateur calcule désormais directement le cas rigide : 35,387 kN du côté de la charge utile.
DAF selon le scénario de levage
Deux exemples illustrent des mécanismes dimensionnants différents : ils ne réduisent pas toutes les opérations de levage en mer à deux seuls cas. Les moyens de maîtrise diffèrent parce que les profils de charge diffèrent.
Franchissement de la surface de l’eau
À l’entrée dans l’eau, la réponse de la tête de grue se combine avec les variations de flottabilité, la traînée, la masse ajoutée et un éventuel impact sur l’eau. La détente puis la remise en tension de la ligne sont des conséquences possibles, pas des composantes systématiques de la charge. Un compensateur passif de pilonnement correctement dimensionné aide à maintenir une tension positive dans son enveloppe force–course analysée ; l’impact à l’entrée dans l’eau reste soumis à une vérification hydrodynamique (DNV-RP-N103).
Facteurs : impact sur l’eau · flottabilité variable · pilonnement de la tête de grue


Départ d’un pieu ou d’une structure lourde
Un départ de pieu est un transitoire dû à une perte de support ou à un départ incontrôlé : la descente régulière ne constitue pas en soi une charge de choc. La masse libérée, la vitesse de départ, la dynamique de la ligne et du mouflage ainsi que le système d’arrêt déterminent le pic : une pointe brusque et brève, et non un pilonnement au rythme des vagues.
Facteurs : charge de choc · vitesse de descente · raideur du gréement
DAF : questions fréquentes
Quel est le DAF typique d’un levage en mer ?
Comment calcule-t-on le DAF ?
Qu’est-ce qu’une charge de choc ?
Dans quelle mesure la compensation passive de pilonnement réduit-elle le DAF ?
Le DAF est-il un coefficient de sécurité ?
DAF et choix du compensateur de pilonnement
Téléchargement gratuit · 8 pages
Cas de charge de levage offshore : figures de référence ND
Ce que mesure réellement un levage, avec et sans compensation passive, d’après les propres simulations temporelles de Norwegian Dynamics. Le document ne reproduit aucune norme : son intérêt réside dans les figures, qu’aucune norme ne publie.
- Charge maximale dans l’élingue et amplification, avec et sans compensateur, dans le même état de mer
- La configuration complète de chaque cas, pour que vous puissiez le reproduire
- Les limites de validité de chaque résultat, indiquées à côté de celui-ci
- Une liste des données nécessaires pour définir votre propre levage