Fundamentos de la compensación pasiva de heave
Conozca primero el equipo y después el modelo de respuesta.
La compensación pasiva de heave (PHC) es una técnica utilizada en operaciones marinas para reducir el movimiento vertical que se transmite desde el gancho de la grúa a una carga útil suspendida. Funciona sin alimentación externa mediante un sistema de resorte de gas y amortiguador hidráulico que absorbe el movimiento inducido por las olas.
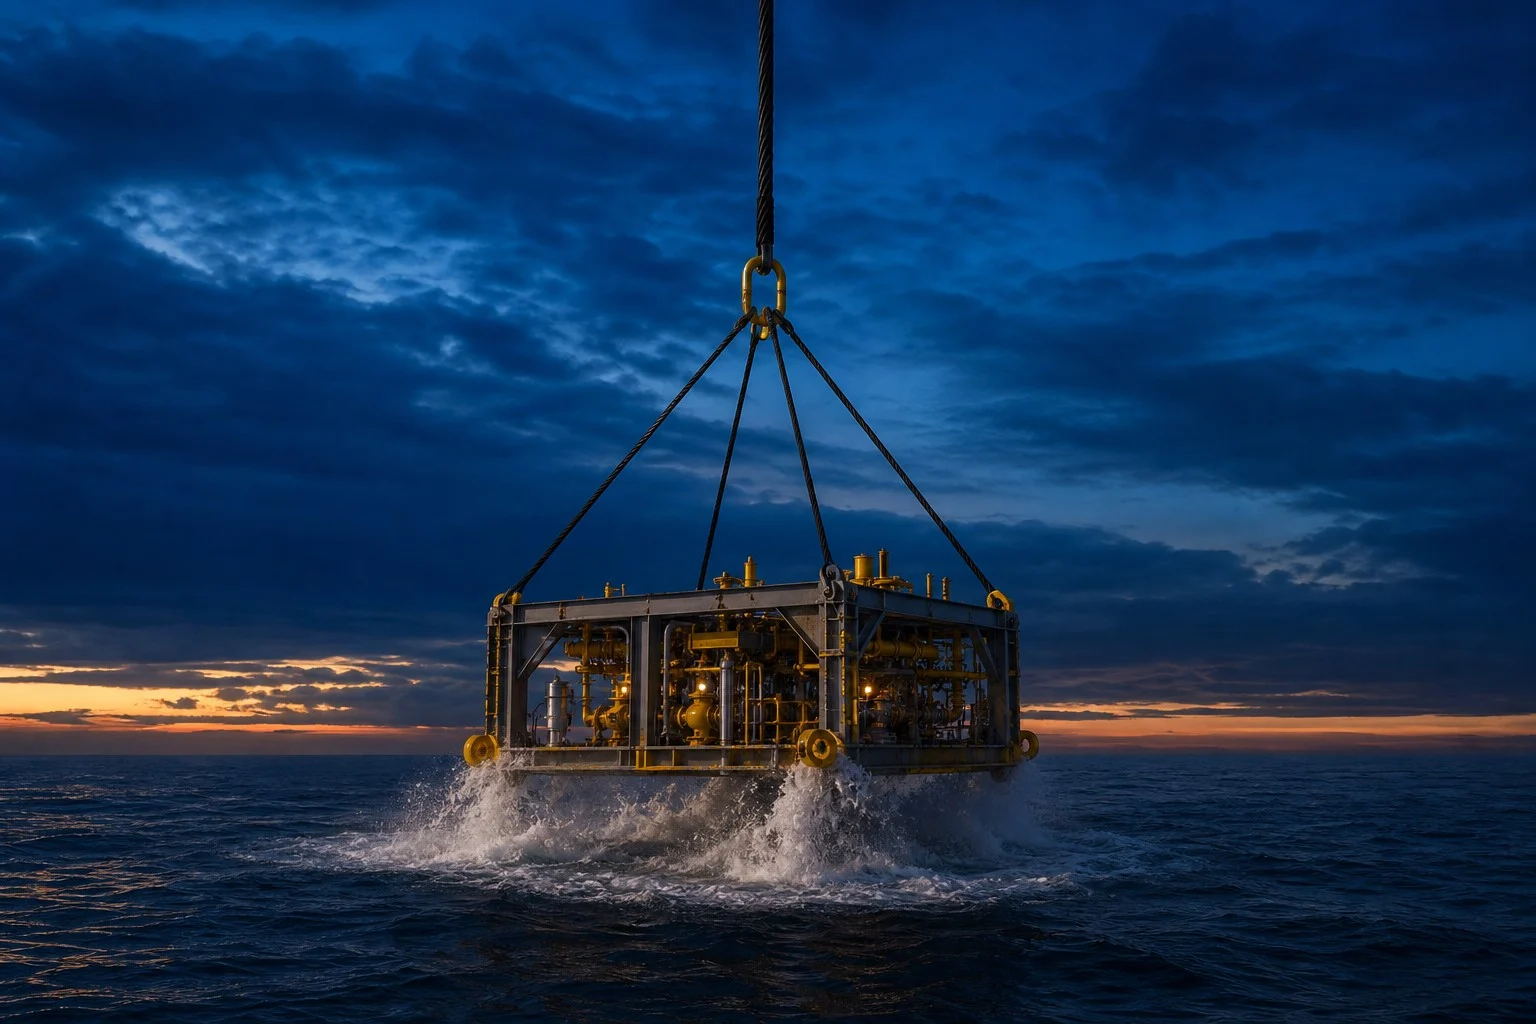
Cuando un buque sube y baja con las olas, el gancho de la grúa sigue ese movimiento. Sin compensación, la carga útil experimenta el mismo movimiento, lo que genera cargas dinámicas peligrosas durante el paso por la zona de salpicadura, los asentamientos submarinos y otras operaciones críticas. Un compensador pasivo de heave actúa como elemento amortiguador y absorbe gran parte de ese movimiento.
La gama pasiva de ND se basa en esta física: RIGEL, CYGNUS y el sistema adaptativo ANTARES. Compare sus rangos de capacidad, control de amortiguación y dimensionamiento conforme a DNV-RP-N202. Para la compensación controlada por sensores, consulte la compensación activa de heave.
¿Cómo funciona un compensador pasivo de heave?
Un sistema PHC tiene tres componentes principales:
- Cilindro de trabajo: vacío sobre el pistón y aceite en el lado del vástago, con el vástago orientado hacia la carga
- Acumulador de gas: nitrógeno sobre aceite; el gas comprimido es el resorte que sostiene la carga útil
- Restricción de amortiguación: en la línea de aceite entre el cilindro y el acumulador; el aceite que pasa a presión por ella disipa la energía de las olas
Interior de la unidad: cilindro y acumulador de gas
Al buscar «cilindro de compensación de heave» solo se encuentra la mitad del equipo. El cilindro de trabajo cuelga sometido a tracción en el cable de izado, pero el resorte no está dentro de él. Se encuentra en un acumulador de gas independiente conectado al cilindro:
La unidad cuelga del cable, con el vástago orientado hacia la carga. El espacio sobre el pistón de trabajo del cilindro está evacuado. Debajo del pistón, la cámara del lado del vástago está llena de aceite y se conecta mediante una restricción de amortiguación al acumulador, donde el nitrógeno se encuentra sobre el aceite. Cuando el gancho y la carga se separan, la unidad se extiende: el aceite del lado del vástago es desplazado a través de la restricción hacia el acumulador, el nitrógeno se comprime y aumenta la tensión del cable. Esa curva de presión y volumen es el resorte de gas. La restricción proporciona la amortiguación: la energía de las olas se transforma en calor en el aceite que pasa a presión por ella.
Las diferencias entre familias se encuentran en el lado del gas del acumulador: ANTARES incorpora una válvula de carga y botellas de gas para reajustar el resorte entre las fases del izado; CYGNUS dispone de una válvula de purga para ajustar el punto de referencia. La configuración descrita arriba es común a toda la familia pasiva.
Aplicaciones principales
- Paso por la zona de salpicadura: reducción de las cargas dinámicas cuando la carga útil atraviesa la zona de oleaje
- Asentamientos submarinos: control de la velocidad de asentamiento para una colocación precisa
- Prevención de la resonancia: prevención de la amplificación del movimiento a determinados períodos de ola
- Control de la tensión: reducción de las variaciones de tensión en un cable o riser tensado, dentro de la carrera y el rango operativo configurados
- Absorción de impactos: protección de la carga útil y la grúa frente a las cargas de impacto
Factores de rendimiento de la PHC
La eficacia de un compensador pasivo de heave depende de cuatro factores:
- Rigidez: determinada por el volumen de gas; una mayor relación entre gas y aceite R y una carrera más larga dan lugar a un resorte más blando y un período natural más largo.
- Amortiguación: la restricción en la línea de aceite debe bastar para controlar la resonancia sin rigidizar la respuesta.
- Carrera: debe abarcar, con margen, el movimiento relativo entre el gancho y la carga útil; de lo contrario, la unidad llegará al tope de extensión o retracción.
- Ajuste a la carga útil: la precarga de gas debe equilibrar el peso de la carga útil (su peso sumergido en operaciones submarinas) para que la unidad quede cerca de la mitad de la carrera.
Modelo de respuesta: cuánto movimiento del gancho se transmite
El heave es un movimiento vertical; aquí se refiere al movimiento vertical del gancho de la grúa causado por las olas. Un compensador pasivo de heave puede modelarse como un sistema de masa, resorte y amortiguador que reduce el movimiento inducido por las olas por debajo de él. El esquema simplificado siguiente muestra la situación.
El gancho se mueve según \zeta \cos(\omega t) y el PHC tiene una rigidez k. El agua tiene una densidad \rho_w; la carga útil tiene una densidad \rho, una masa m y un área A_\perp perpendicular al movimiento de heave.
Como este ejemplo supone una carga útil submarina, hay que tener en cuenta la flotación, el arrastre y la masa añadida. Estos tres efectos modifican la respuesta de distintas maneras (la flotación desplaza la carga de equilibrio, la masa añadida cambia la inercia efectiva y el arrastre disipa energía), y cada uno puede favorecer o perjudicar el comportamiento según el caso y la frecuencia.
Masa añadida
m_A = \rho_w C_A V_RDonde C_A es el coeficiente de masa añadida (puede consultarse en DNV-RP-N103) y V_R es el volumen de referencia.
Arrastre
F_D = \tfrac{1}{2}\rho_w C_D A_\perp \dot z |\dot z|Donde C_D es el coeficiente de arrastre y \dot z es la velocidad vertical de la carga útil.
Flotación
F_B = \rho_w V gDonde V es el volumen desplazado por la carga útil y g es la aceleración de la gravedad.
Rigidez del resorte de gas
Para una evaluación preliminar, la rigidez del resorte de gas se toma como un valor secante: la diferencia de fuerza entre la carrera en equilibrio y la carrera completa, dividida por el cambio de carrera:
k = \frac{p_1 A_0 – p_0 A_0}{\Delta S}Donde p_0 es la presión de equilibrio, p_1 la presión a carrera completa, \Delta S = 0.5\,S la carrera desde el equilibrio hasta la carrera completa, y A_0 el área efectiva (anillo del lado del vástago) del pistón de trabajo. El valor secante es una simplificación para la evaluación preliminar: la rigidez para pequeños desplazamientos en equilibrio es distinta, por lo que todo lo que se deriva de este valor a continuación es una estimación lineal equivalente y no una propiedad exacta.
Supongamos lo siguiente:
- La longitud total de la carrera es S, y en equilibrio estamos a mitad de carrera.
- El gas se comprime adiabáticamente: durante los periodos de las olas no tiene tiempo para intercambiar calor.
- La fuerza de equilibrio debe ser igual a la fuerza gravitatoria menos la flotación.
De estas hipótesis se obtiene:
k = \frac{(\rho – \rho_w) \, V \, g}{0.5 \, S}\left[\left( \frac{V_{\mathrm{eq}}}{V_{\mathrm{eq}} – 0.5 \, A_0 \, S} \right)^\gamma – 1\right]\gamma es el exponente de rigidez del gas: 1.4 para un gas ideal, pero para el nitrógeno a las presiones de carga de un compensador es aproximadamente 1.6 a 10 MPa, 2.0 a 20 MPa y 2.4 a 30 MPa, porque el nitrógeno es un gas real (véase prevención de la resonancia).
También podemos suponer que el volumen de equilibrio se define como:
V_{\mathrm{eq}} = (R – 0.5) \, A_0 \, SDonde R es la relación entre gas y aceite, determinada por la configuración del acumulador y el cilindro de cada caso. Un valor mayor de R corresponde a un resorte más blando.
Obtenemos entonces la siguiente expresión para la rigidez del PHC k:
k = \frac{2 (\rho – \rho_w) \, V \, g}{S}\left[\left( \frac{R – 0.5}{R – 1} \right)^\gamma – 1\right]Que podemos reescribir como:
k = \frac{2 \, m \, g}{S}\left( 1 – \frac{\rho_w}{\rho} \right)\left[\left( \frac{R – 0.5}{R – 1} \right)^\gamma – 1\right]Restricción del flujo
El caudal a través de una restricción suele expresarse como:
Q = A_f \, \alpha \, \sqrt{\frac{2 \, \Delta p}{\rho_{\text{oil}}}}Donde:
- Q es el caudal volumétrico del fluido,
- A_f es el área mínima de paso,
- \alpha es el coeficiente de descarga, y
- \Delta p es la pérdida de presión.
A partir de esto, podemos calcular la fuerza debida a la restricción hidráulica:
F_h = A_0 \, \Delta p = A_0 \, \frac{\rho_{\text{oil}}}{2}\left( \frac{A_0 \, \dot{S}}{A_f \, \alpha} \right)^2Téngase en cuenta también que el signo de la fuerza hidráulica depende de si el vástago se extiende o se retrae.
Además, su magnitud puede variar si hay válvulas antirretorno.
La dificultad está en \alpha. Depende de muchas variables y es difícil de calcular, por lo que se obtiene mediante CFD o mediciones.
Fricción de las juntas
La fricción de las juntas es difícil de modelar. Depende de muchos factores, entre ellos:
- Presión del fluido
- Pretensión del elemento elástico
- Material de la junta
- Velocidad del pistón o del vástago
- Rugosidad superficial
- Tipo de fluido
- Anchura de la junta
- Configuración de las juntas
Un modelo completo de la fricción de las juntas queda fuera del alcance de esta introducción; en la práctica, la fricción varía con todos los factores anteriores.
Ecuación del movimiento
Apliquemos lo anterior con las siguientes hipótesis:
- Se desprecia la fricción de las juntas (en la práctica puede ser considerable).
- Aquí se desprecia la restricción hidráulica para ilustrar el modelo: en la unidad real, esa restricción proporciona la amortiguación prevista en el diseño, que limita el pico de resonancia y controla la respuesta durante el asentamiento.
- Se desprecia la resistencia hidrodinámica (es razonable cuando el PHC aísla bien la carga útil, ya que esta se mueve lentamente en el agua).
- Se desprecian la rigidez y la amortiguación de los aparejos y del cable de acero.
- Se desprecian los efectos hidrodinámicos del PHC.
- Se desprecia el peso propio del PHC.
Puede obtenerse una solución numérica más precisa, que incluye todos estos efectos (y una ecuación de estado más precisa para la presión del gas), de Norwegian Dynamics.
Podemos aplicar la segunda ley de Newton a la masa de la carga útil para determinar cómo se mueve con respecto al gancho de la grúa.
Supongamos que el sentido positivo es hacia abajo:
La solución en régimen permanente es:
z(t) = \frac{k \, \zeta}{(m + m_A)\, \omega^2 – k} \, \cos(\omega t)Nos interesa la relación entre el movimiento de la carga útil y el del gancho.
\frac{z(t)}{\zeta \, \cos(\omega t)} = \frac{k}{(m + m_A)\, \omega^2 – k}Podemos sustituir \omega por \frac{2 \pi}{T_p}, donde T_p es el período de la ola, y sustituir k por la expresión anterior:
\begin{aligned}\frac{z(t)}{\zeta\cos\left(\frac{2\pi t}{T_p}\right)} &= \frac{1}{\lambda-1}, \qquad \lambda = \left(\frac{T_n}{T_p}\right)^2 \\ \lambda &= \underbrace{\frac{m+m_A}{m}}_{\text{Masa añadida}}\;\underbrace{\frac{\rho}{\rho-\rho_w}}_{\text{Flotación}} \\ &\quad\times\underbrace{\frac{2\pi^2}{g\,T_p^2}}_{\text{Período de ola}}\;\underbrace{\frac{S}{\left[\left(\frac{R-0.5}{R-1}\right)^{\gamma}-1\right]}}_{\text{PHC}}\end{aligned}A partir de esta relación podemos definir la eficiencia de la compensación pasiva de heave. Si la relación es 0, la carga útil no se mueve; si es inferior a 1, el compensador aísla la carga útil; si es superior a 1, el movimiento se amplifica. La resonancia se produce cuando el denominador del modelo sin amortiguación llega a cero; la amplificación cerca de ese período es la señal de alerta. La calculadora siguiente evalúa esa expresión preliminar para una sola frecuencia y sin amortiguación, con la rigidez secante indicada arriba. Viene cargada con los valores del ejemplo desarrollado; sustitúyalos por los de su caso. No sirve para dimensionar una unidad: la amortiguación, la resistencia hidrodinámica, el mar irregular, los límites de carrera y presión, la velocidad de asentamiento y las cargas estructurales quedan fuera de este modelo y se evalúan en un análisis preliminar de la maniobra de izado en CONSTELLATION.
Calculadora de eficiencia de la compensación pasiva de heave
Constantes fijas para el cálculo preliminar: densidad del agua de mar ρw = 1,030 kg/m³ y g = 9.81 m/s². El exponente del gas γ es el exponente real de rigidez del nitrógeno a la presión de carga elegida; para un gas ideal sería 1.4.
También podemos definir el período natural del PHC como:
T_n = \pi \sqrt{\frac{m + m_A}{m} \,\frac{\rho}{\rho – \rho_w} \,\frac{2S}{\,g\!\left(\left(\dfrac{R – 0.5}{R – 1}\right)^{\!\gamma} – 1\right)}}Ejemplo desarrollado: interpretación de la relación de movimiento
Consideremos el caso precargado en la calculadora: una carga útil de acero de 100 t (ρ = 7,850 kg/m³) con 20 t de masa añadida, en un PHC con 6 m de carrera y una relación gas/aceite R = 16, con olas de período Tp = 8 s, con el nitrógeno cargado a unos 20 MPa (γ = 1.97, su exponente real de rigidez en esas condiciones):
- Flexibilidad del resorte. El factor del resorte de gas \left(\frac{R-0.5}{R-1}\right)^{\gamma}-1 \approx 0.067. Un valor alto de R y una carrera larga dan lugar a un resorte blando.
- Período natural. T_n \approx 16\ \text{s}, muy superior al período de las olas de 8 s, por lo que el sistema funciona en su rango de aislamiento.
- Relación de movimientos. La expresión anterior da ≈ 0.34: la carga útil experimenta aproximadamente un tercio del movimiento del gancho, por lo que se elimina alrededor de dos tercios del movimiento inducido por las olas.
- Exponente del gas. Si se usa el valor 1.4 del gas ideal en lugar del exponente real del nitrógeno, parecería que R = 12 ofrece el mismo período de 16 s. Con el exponente real, el período es de 13.5 s y la carga útil conserva aproximadamente la mitad del movimiento del gancho (0.54, no 0.33).
El modelo de solución analítica no incluye amortiguamiento y es conservador cerca de la resonancia: el amortiguamiento real limita el pico y añade cierta transmisión en el rango de aislamiento. Para dimensionar, un estudio de CONSTELLATION utiliza la solución numérica completa (estado del gas, amortiguamiento, arrastre y aparejo).
Amortiguamiento: tipo y magnitud
El resorte de gas almacena la energía; el amortiguador determina adónde va. Sin amortiguamiento, el compensador es un sistema de masa y resorte que oscilaría a su período natural después de cada perturbación. A medida que el pistón recorre su carrera, el aceite pasa a presión por orificios o válvulas de control, y la resistencia al flujo convierte la energía cinética en calor. Así se genera una fuerza que aumenta con la velocidad y limita la resonancia, atenúa las oscilaciones transitorias y permite controlar la velocidad de descenso durante el posado.
| Tipo de amortiguamiento | Característica | Dónde se presenta |
|---|---|---|
| Lineal | F \propto v | Fácil de modelar; poco frecuente en equipos reales |
| Cuadrático | F \propto v^2 | Comportamiento natural del flujo a través de orificios: intenso a alta velocidad, suave a baja velocidad |
| Variable | Orificios ajustables / válvulas proporcionales | Amortiguamiento ajustado según la fase operativa: opción adaptativa |
Amortiguamiento variable en la práctica: ANTARES ajusta su nivel automáticamente entre las fases de izado; RIGEL y CYGNUS se ajustan manualmente en cubierta.
Otros usos submarinos
Las unidades de compensación pasiva de heave también pueden aportar otras ventajas en instalaciones submarinas:
- Permiten mantener la tensión del cable durante toda la fase de posado, lo que evita una escora repentina del buque.
- Mitigan los picos de carga si se vuelve a izar la carga útil.
- Proporcionan tensión durante la recuperación submarina para evitar sobrecargas cuando el elemento está fijado al fondo marino.
Elegir el PHC adecuado
Norwegian Dynamics fabrica tres líneas pasivas: RIGEL, la unidad básica; CYGNUS, con la gama de capacidades más amplia, hasta 10,000 t para las izadas más pesadas y a mayor profundidad; y ANTARES, la unidad pasiva adaptativa con control automático del amortiguamiento.
→ ¿Necesita ayuda para elegir? Consulte nuestra guía de selección de compensadores de heave o contacte con nuestros ingenieros.
RIGEL, ANTARES o CYGNUS: de un vistazo
| Característica |  |  |  |
|---|---|---|---|
| Tipo | Pasivo | Pasivo adaptativo | Pasivo |
| Amortiguamiento | Manual, ajustado en cubierta | Control automático del amortiguamiento | Manual, ajustado en cubierta |
| Rango de SWL | 55 – 1,000 t | 30 – 4,000 t | 12.5 – 10,000 t |
| Carrera | 1.0 – 6.0 m | 2.5 – 8.0 m | 1.0 – 6.0 m |
| Alimentación | Ninguna | Batería: sin umbilical | Batería: sin umbilical |
| Destaca por | La unidad más sencilla y ligera | Capacidad de izado rápido | Gama para grandes cargas y aguas profundas |
| Certificación | Diseñado y clasificado · DNV-ST-0378 (homologación de tipo en curso) | Diseñado y clasificado · DNV-ST-0378 | Diseñado y clasificado · DNV-ST-0378 |
| Ideal para | Cruces sencillos de la zona de salpicadura y compensación básica | Izadas exigentes en varias fases que requieren amortiguamiento automático | Izadas submarinas de grandes cargas y en aguas profundas |
Como orientación inicial, la guía de compensación pasiva de heave frente a la compensación activa de heave aborda la elección pregunta por pregunta.
Compensación pasiva de heave: preguntas frecuentes
¿Qué es la compensación pasiva de heave?
¿Cuáles son los componentes principales de un compensador pasivo de heave?
¿Qué eficacia tiene la compensación pasiva de heave?
¿Cuándo conviene elegir un compensador pasivo frente a uno activo?
¿Qué compensador de Norwegian Dynamics corresponde a cada izado?
¿Está eligiendo un compensador pasivo para su próximo izado?
Dimensionamos los PHC según las condiciones operativas: Hs, Tp, carga útil y profundidad del agua. Envíenos los datos del izado y le recomendaremos un producto.
Envíenos los datos de su izado