Aktiv og passiv hivkompensering
En passiv hivkompensator lar en gassfjær ta opp fartøyets bevegelse. En aktiv hivkompensator måler bevegelsen og motvirker den med en drivenhet. Her ser vi på forskjellene i kraftbehov, måling, respons og virkemåte ved feil, og når hver løsning passer.
- Passiv hivkompensering plasserer en gassfjær og en demper i løftelinjen mellom kran og last. Den trenger verken sensor eller strøm for å kompensere, og tar bort det meste av bevegelsen i bølger med perioder som er godt under dens egenperiode.
- Aktiv hivkompensering måler fartøyets bevegelse med en bevegelsesreferanseenhet (MRU) og driver en vinsj eller sylinder for å motvirke den. Den er ikke bundet til en egenperiode, men trenger strøm, sensorer og styring. Slaglengde, hastighet og effekt setter grensene.
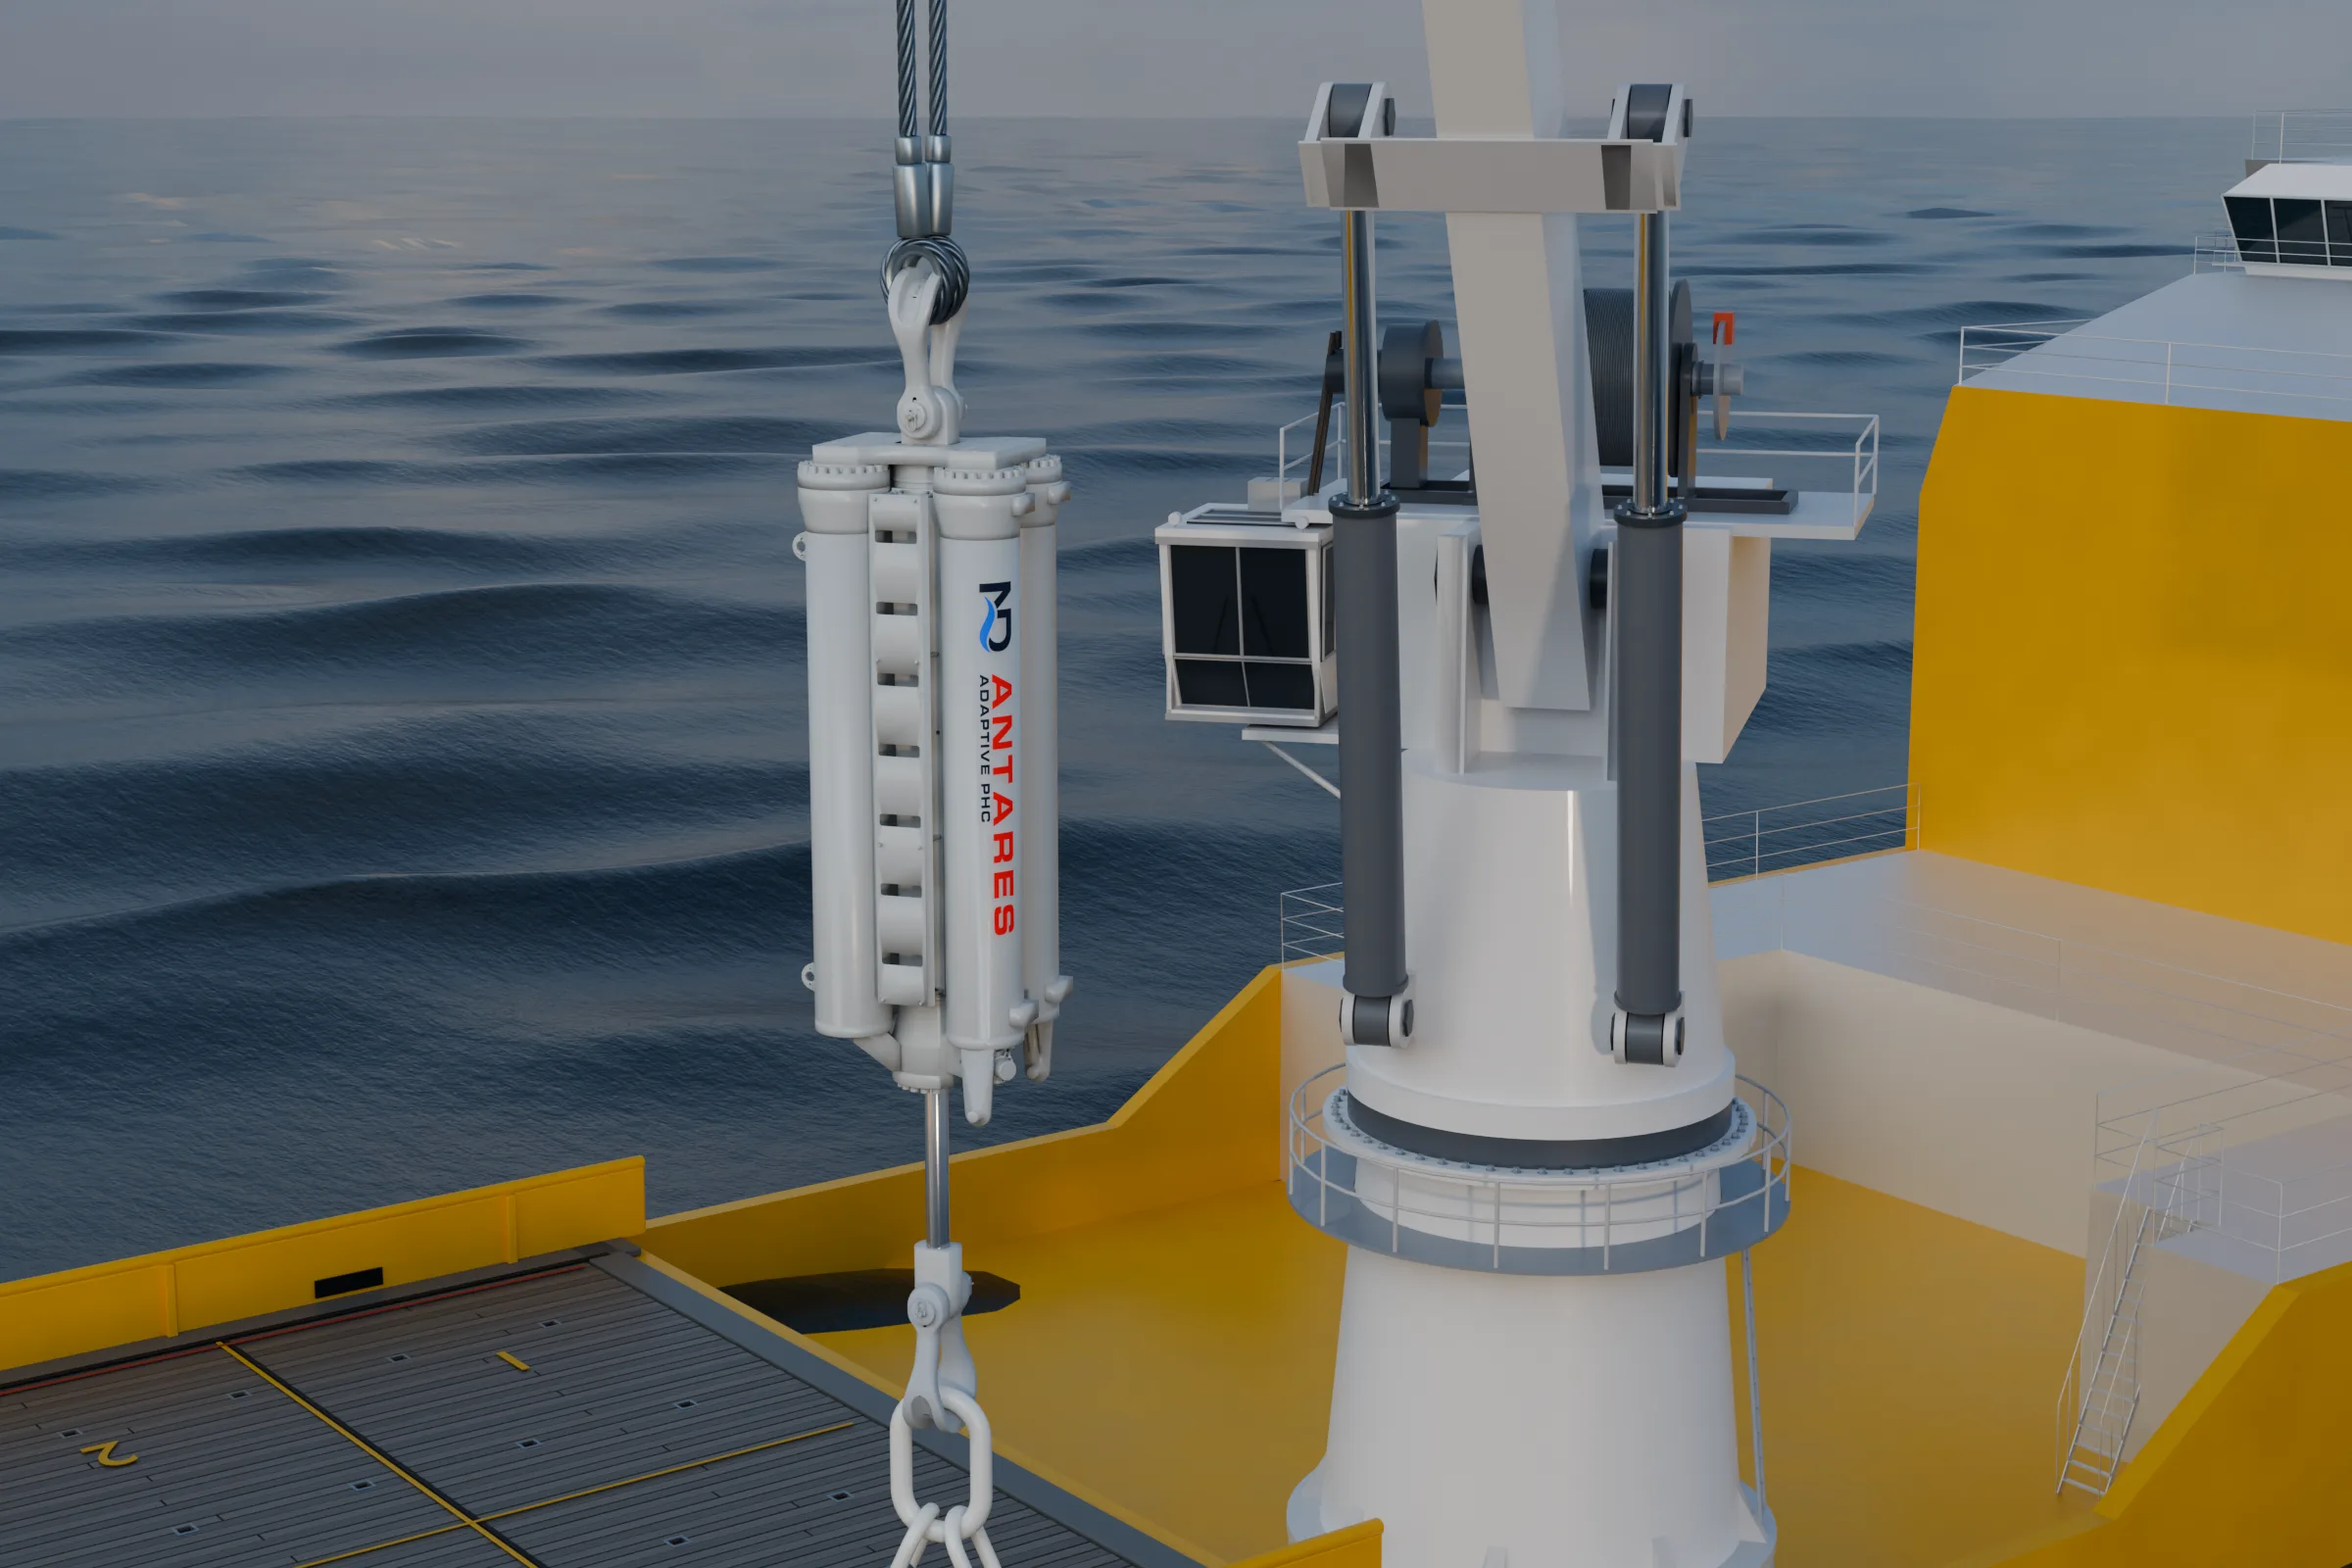
- Adaptiv passiv hivkompensering ligger mellom disse: en passiv gassfjær der stivhet, demping og likevektsstilling tilpasses hver fase av løftet.
- For de fleste undervannsløft er en riktig dimensjonert passiv enhet tilstrekkelig. Aktiv kompensering lønner seg når en last må følge et fast punkt tett, ved lang dønning som en passiv enhet ikke kan isolere, og ved bevegelseskompensering på dekk.
Begge løsningene reduserer virkningen av fartøyets hiv på en hengende last: rykklastene i løfteredskapene, bevegelsen i lasten og hastigheten ved landing. Forskjellen er hvor den korrigerende kraften kommer fra. I et passivt system kommer den fra energi lagret i komprimert gass, som tas opp og gis tilbake når krantuppen beveger seg. I et aktivt system kommer kraften fra en drivenhet som styres av en regulator ut fra målt bevegelse.
Hva er forskjellen?
Passiv. Enheten henger i løftelinjen med stempelstangen ned mot lasten. Over arbeidsstempelet er det vakuum. Under det, på stempelstangsiden, er det olje som er koblet til en gassakkumulator gjennom en strupning som gir demping. Når fartøyet løfter krantuppen, forlenges sylinderen, presser olje inn i akkumulatoren og komprimerer gassen. Dermed øker strekket i løftelinjen gradvis i stedet for rykkvis. Når tuppen går ned, presser gassen oljen tilbake. Oljen som presses gjennom strupningen, demper bevegelsen. Ingenting måles eller drives. Artikkelen vår om passiv hivkompensering gjennomgår modellen.
Adaptiv passiv. Den samme passive gassfjæren bærer lasten, men enheten veksler mellom driftsmoduser under løftet og tilpasser stivhet, demping og likevektsstilling til hver fase: stivere og bedre dempet gjennom skvalpesonen, mykere i vannsøylen og fritt bevegelig for en myk nedsetting ved landing. Den kan også bruke slaglengden til å løfte en last klar av et dekk i bevegelse raskere enn heiseverket alene. Se adaptiv passiv hivkompensering.
Aktiv. En MRU måler fartøyets bevegelse. Regulatoren beregner bevegelsen ved krantuppen og styrer en drivenhet for å motvirke den. I de fleste aktive systemer er drivenheten kranens vinsj, forsynt av et hydraulikkaggregat eller en elektrisk drivenhet på fartøyet. En aktiv enhet i løftelinjen har i stedet en drevet sylinder under kroken. En gassfjær kan bære den statiske lasten slik at drivenheten bare trenger å bevege den. Aktiv hivkompensering beskriver typene og driftskostnadene.
Sammenligning
| Egenskap | Passiv | Adaptiv passiv | Aktiv |
|---|---|---|---|
| Hva bærer lasten? | En gassfjær: gassen i akkumulatoren virker på oljen i sylinderen | Den samme passive gassfjæren | En drevet vinsj eller sylinder, ofte med en gassfjær som bærer den statiske lasten |
| Hvor kommer den korrigerende kraften fra? | Energi som lagres i gassen når enheten forlenges, og gis tilbake når den trekkes sammen | Det samme, med stivhet, demping og likevektsstilling tilpasset hver fase | Effekt fra drivenheten, styrt ut fra målt bevegelse |
| Måling | Ingen | Enhetens egne sensorer, til automatisk styring | En MRU på fartøyet, samt posisjonstilbakemelding fra drivenheten |
| Strøm til kompensering | Ingen. RIGEL stilles inn manuelt på dekk. CYGNUS har et lite batteri til justeringsfunksjonene | Et mellomstort innebygd batteri på ANTARES, uten navlestreng | Kontinuerlig strømforsyning, vanligvis fra et hydraulikkaggregat eller en elektrisk drivenhet på fartøyet. VEGA, som er under utvikling, bruker et stort innebygd batteri og ingen navlestreng |
| Bølgeperioder den håndterer | Bølger med perioder godt under egenperioden. Lengre bølger forsterkes | Som passiv, men med innstillinger tilpasset hver fase | Et bredere område, begrenset av slaglengde, hastighet og effekt |
| Hvis strømmen eller en sensor svikter | Kompenseringen trenger ingen av delene og fortsetter. Gasstrykk og tetninger kontrolleres før løftet | Gassfjæren bærer fortsatt lasten. Hvilken innstilling enheten går tilbake til, er fastlagt i konstruksjonen | Avhenger av konstruksjonen: Med en gassfjær som bærer lasten, går enheten over til passiv virkemåte. Uten gassfjær må drivenheten holde eller senke lasten på en sikker måte |
| Hva må vedlikeholdes? | Sylinder, akkumulator og strupning. Gassfortrykket kontrolleres for hver operasjon | I tillegg styreventiler, en regulator og et batteri | I tillegg MRU, regulator, drivenhet, strømforsyning og programvare, med igangkjøring og innregulering |
| Typisk bruk | Passering av skvalpesonen, senking og landing under vann, løft fra et dekk i bevegelse | Løft der fasene krever ulike innstillinger, og raske løft | Landing innenfor en snever toleranse, holde en last i ro over havbunnen, bevegelseskompensering på dekk |
| I vårt sortiment | RIGEL, 55–1,000 t; CYGNUS, 12.5–10,000 t | ANTARES, 30–4,000 t | VEGA, under utvikling: dimensjoneringsmål på 75–2,500 t |
| Startpris i vårt sortiment | Fra ca. USD 15,000 (CYGNUS) og USD 35,000 (RIGEL) | Fra ca. USD 100,000 (ANTARES) | VEGA er under utvikling |
Prisene er budsjetttall fra produktsidene våre. Prosjektprisen avhenger av kapasitet, slaglengde, klasse og leveranseomfang.
Hvorfor bølgeperioden avgjør valget
En passiv hivkompensator og lasten danner et fjærmassesystem med en egenperiode som bestemmes av lasten og gassvolumet. Hvor mye av krokens bevegelse som når lasten, avhenger av hvordan bølgeperioden T forholder seg til egenperioden T_n. Uten demping:
Lasten beveger seg mindre enn kroken bare når T < T_n / \sqrt{2}. Derfor dimensjoneres en passiv enhet med en egenperiode som ligger godt over bølgeperiodene i operasjonen: Jo lengre slaglengde og større gassvolum, desto mykere fjær og lengre egenperiode. I regneeksemplet i artikkelen vår om passiv hivkompensering gir en egenperiode på 16 s lastbevegelse på omtrent en tredel av krokbevegelsen i bølger med periode 8 s.
Ved lengre bølger enn dette beveger lasten seg mer enn kroken, særlig nær egenperioden. Først ved dønning med periode langt over egenperioden nærmer den seg igjen krokens egen bevegelse. En passiv enhet får derfor problemer i langperiodisk dønning, og det er her aktiv kompensering kommer til sin rett: Den måler bevegelsen og motvirker den uansett bølgeperiode, innenfor grensene for slaglengde, hastighet og strømforsyning. Hvor mye bevegelse som gjenstår, avhenger av hvor nøyaktig og raskt systemet måler, og hvor raskt drivenheten kan følge.
Hvis strømmen eller en sensor svikter
En passiv enhet trenger ikke strøm for å kompensere. Så lenge den holder på gass og olje, fortsetter den å virke. I en adaptiv passiv enhet bærer gassfjæren fortsatt lasten hvis styringen stanser. Hvilken innstilling den da går tilbake til, er bestemt av konstruksjonen og kontrolleres i løfteplanen. For et aktivt system avhenger dette av konstruksjonen. Der en gassfjær bærer den statiske lasten, blir det igjen en passiv enhet i løftelinjen hvis drivenheten faller ut. Der drivenheten bærer hele lasten, må systemet selv holde eller senke den trygt med bremser og ventiler. Denne reservefunksjonen kontrolleres i løfteplanen.
Når bør du velge hva?
- Start med passiv. Hvis operasjonens bølgeperioder ligger godt under egenperioden som den tilgjengelige slaglengden kan gi, og målet er lavere rykklaster, mindre lastbevegelse og mykere landing, kan en passiv enhet gjøre jobben uten strøm og med lite vedlikehold.
- Velg adaptiv passiv når én innstilling ikke passer for hele løftet: passering av skvalpesonen etterfulgt av presis landing, eller løft fra et dekk i bevegelse som krever et hurtigløft.
- Velg aktiv når lasten må følge et fast punkt innenfor en snever toleranse, når dønningen har for lang periode til å isoleres med tilgjengelig slaglengde, eller ved bevegelseskompensering på dekk.
I velgeren for hivkompensatorer går vi gjennom de samme spørsmålene for et bestemt løft, og en løftemodell i CONSTELLATION viser responsen for hvert alternativ i operasjonens egne sjøtilstander.
Vanlige spørsmål
Hva er forskjellen mellom aktiv og passiv hivkompensering?
En passiv hivkompensator plasserer en gassfjær og demping i løftelinjen mellom kran og last. Den trenger verken sensor eller strøm for å kompensere. En aktiv hivkompensator måler fartøyets bevegelse med en MRU og driver en vinsj eller sylinder for å motvirke den. Det krever strøm, sensorer og styring. Adaptiv passiv hivkompensering beholder den passive gassfjæren, men endrer innstillingene mellom løftefasene.
Er aktiv hivkompensering bedre enn passiv?
Ikke generelt. En passiv enhet dimensjonert med en egenperiode godt over operasjonens bølgeperioder fjerner det meste av bevegelsen uten strømforsyning eller innregulering. Aktiv kompensering er et bedre valg når en last må følge et fast punkt tett, ved lang dønning som ikke kan isoleres med tilgjengelig slaglengde, og ved bevegelseskompensering på dekk.
Hvor mye bevegelse fjerner hver løsning?
Det avhenger av tilfellet, ikke av betegnelsen. For en passiv enhet følger bevegelsesforholdet av bølgeperioden og enhetens egenperiode. I regneeksemplet vårt gir en egenperiode på 16 s omtrent en tredel av krokbevegelsen i bølger med periode 8 s. Hvor mye bevegelse som gjenstår med et aktivt system, avhenger av hvor nøyaktig og raskt det måler, og hvor raskt drivenheten kan følge.
Trenger passiv hivkompensering strøm?
Ikke til selve kompenseringen. Gassfjæren og dempingen virker av seg selv. Noen passive enheter har et lite batteri til justeringsfunksjoner, slik CYGNUS har. En adaptiv passiv enhet som ANTARES bruker batteri til automatisk styring av dempingen, fortsatt uten navlestreng.
Hva skjer hvis et aktivt system mister strømmen?
Det avhenger av konstruksjonen. Der en gassfjær bærer den statiske lasten, går enheten over til passiv virkemåte. Der drivenheten bærer hele lasten, må systemet holde eller senke den trygt med bremser og ventiler. Reservefunksjonen kontrolleres i løfteplanen.
Når passer adaptiv passiv hivkompensering?
Mellom de to. En passiv gassfjær bærer lasten, mens enheten veksler mellom driftsmoduser under løftet og tilpasser stivhet, demping og likevektsstilling til hver fase: for eksempel stivere og bedre dempet gjennom skvalpesonen, og fritt bevegelig for en myk nedsetting ved landing. Den passer til løft der fasene krever ulike innstillinger, og til raske løft fra et dekk i bevegelse.
Kilder og forutsetninger
- Produktområder, strømforsyningsløsninger og budsjettpriser er hentet fra produktsidene våre. Tallene for VEGA er dimensjoneringsmål. VEGA er under utvikling.
- Uttrykket for bevegelsesforholdet er resultatet for et udempet system med én frihetsgrad, slik det er brukt i artikkelen vår om passiv hivkompensering. Figur 2 inkluderer 10 % demping, som begrenser resonansen og endrer verdien ved 8 s fra 0.33 til 0.36.
- Virkemåten ved feil er beskrevet ut fra systemoppbygningen. Den faktiske reservefunksjonen til et bestemt system fremgår av konstruksjonsdokumentasjonen og løfteplanen.
Skal du velge mellom passiv og aktiv?
Send oss løftefasene, fartøyet, nyttelasten og sjøtilstandene. Vi modellerer alternativene i CONSTELLATION og anbefaler den enkleste løsningen som holder løftet innenfor grensene.
Send oss løfteoppdraget ditt →