Aktive vs. passive Seegangskompensation
Ein passiver Seegangskompensator nimmt die Schiffsbewegung mit einer Gasfeder auf. Ein aktiver Seegangskompensator misst die Bewegung und steuert ihr entgegen. Hier erfahren Sie, wie sich beide bei Energiebedarf, Sensorik, Ansprechverhalten und Ausfallverhalten unterscheiden und wann welche Lösung passt.
- Bei der passiven Seegangskompensation sitzen eine Gasfeder und ein Dämpfer in der Lastlinie zwischen Kran und Last. Für die Kompensation braucht das System weder Sensoren noch Energie. Bei Wellenperioden, die deutlich kürzer als seine Eigenperiode sind, reduziert es den Großteil der Bewegung.
- Die aktive Seegangskompensation erfasst die Schiffsbewegung mit einer Bewegungsreferenzeinheit (MRU) und steuert eine Winde oder einen Zylinder dagegen. Sie ist nicht an eine Eigenperiode gebunden, benötigt jedoch Energie, Sensoren und eine Regelung. Hub, Geschwindigkeit und Leistung begrenzen ihren Einsatzbereich.
- Die adaptiv-passive Seegangskompensation liegt dazwischen: Die Steifigkeit, Dämpfung und Gleichgewichtslage einer passiven Gasfeder werden für jede Phase des Hebevorgangs eingestellt.
- Für die meisten Unterwasser-Hebevorgänge genügt eine richtig dimensionierte passive Einheit. Eine aktive Lösung lohnt sich, wenn die Last einem festen Punkt genau folgen muss, bei langperiodiger Dünung, die eine passive Einheit nicht isolieren kann, und für die Bewegungskompensation über Wasser.
Beide Ansätze verringern die Auswirkungen der Hubbewegung des Schiffs auf eine hängende Last: Schnapplasten im Anschlagmittel, die Bewegung der Last und ihre Geschwindigkeit beim Absetzen. Sie unterscheiden sich darin, woher die Gegenkraft stammt. Im passiven System kommt sie aus der im komprimierten Gas gespeicherten Energie, die bei der Bewegung der Kranspitze aufgenommen und wieder abgegeben wird. Im aktiven System liefert ein Antrieb die Energie; eine Regelung misst die Bewegung und steuert den Antrieb.
Die Unterschiede
Passiv. Die Einheit hängt in der Lastlinie, die Kolbenstange zeigt nach unten zur Last. Oberhalb des Arbeitskolbens herrscht Vakuum; darunter, auf der Kolbenstangenseite, befindet sich Öl, das über eine Dämpfungsdrossel mit einem Gasspeicher verbunden ist. Hebt das Schiff die Kranspitze, fährt der Zylinder aus, drückt Öl in den Speicher und komprimiert das Gas. So steigt die Seilzugkraft allmählich statt ruckartig. Sinkt die Kranspitze, drückt das Gas das Öl zurück. Das durch die Drossel gepresste Öl dämpft die Bewegung. Es wird nichts gemessen und kein Antrieb betätigt. Unser Artikel zur passiven Seegangskompensation erklärt das Modell.
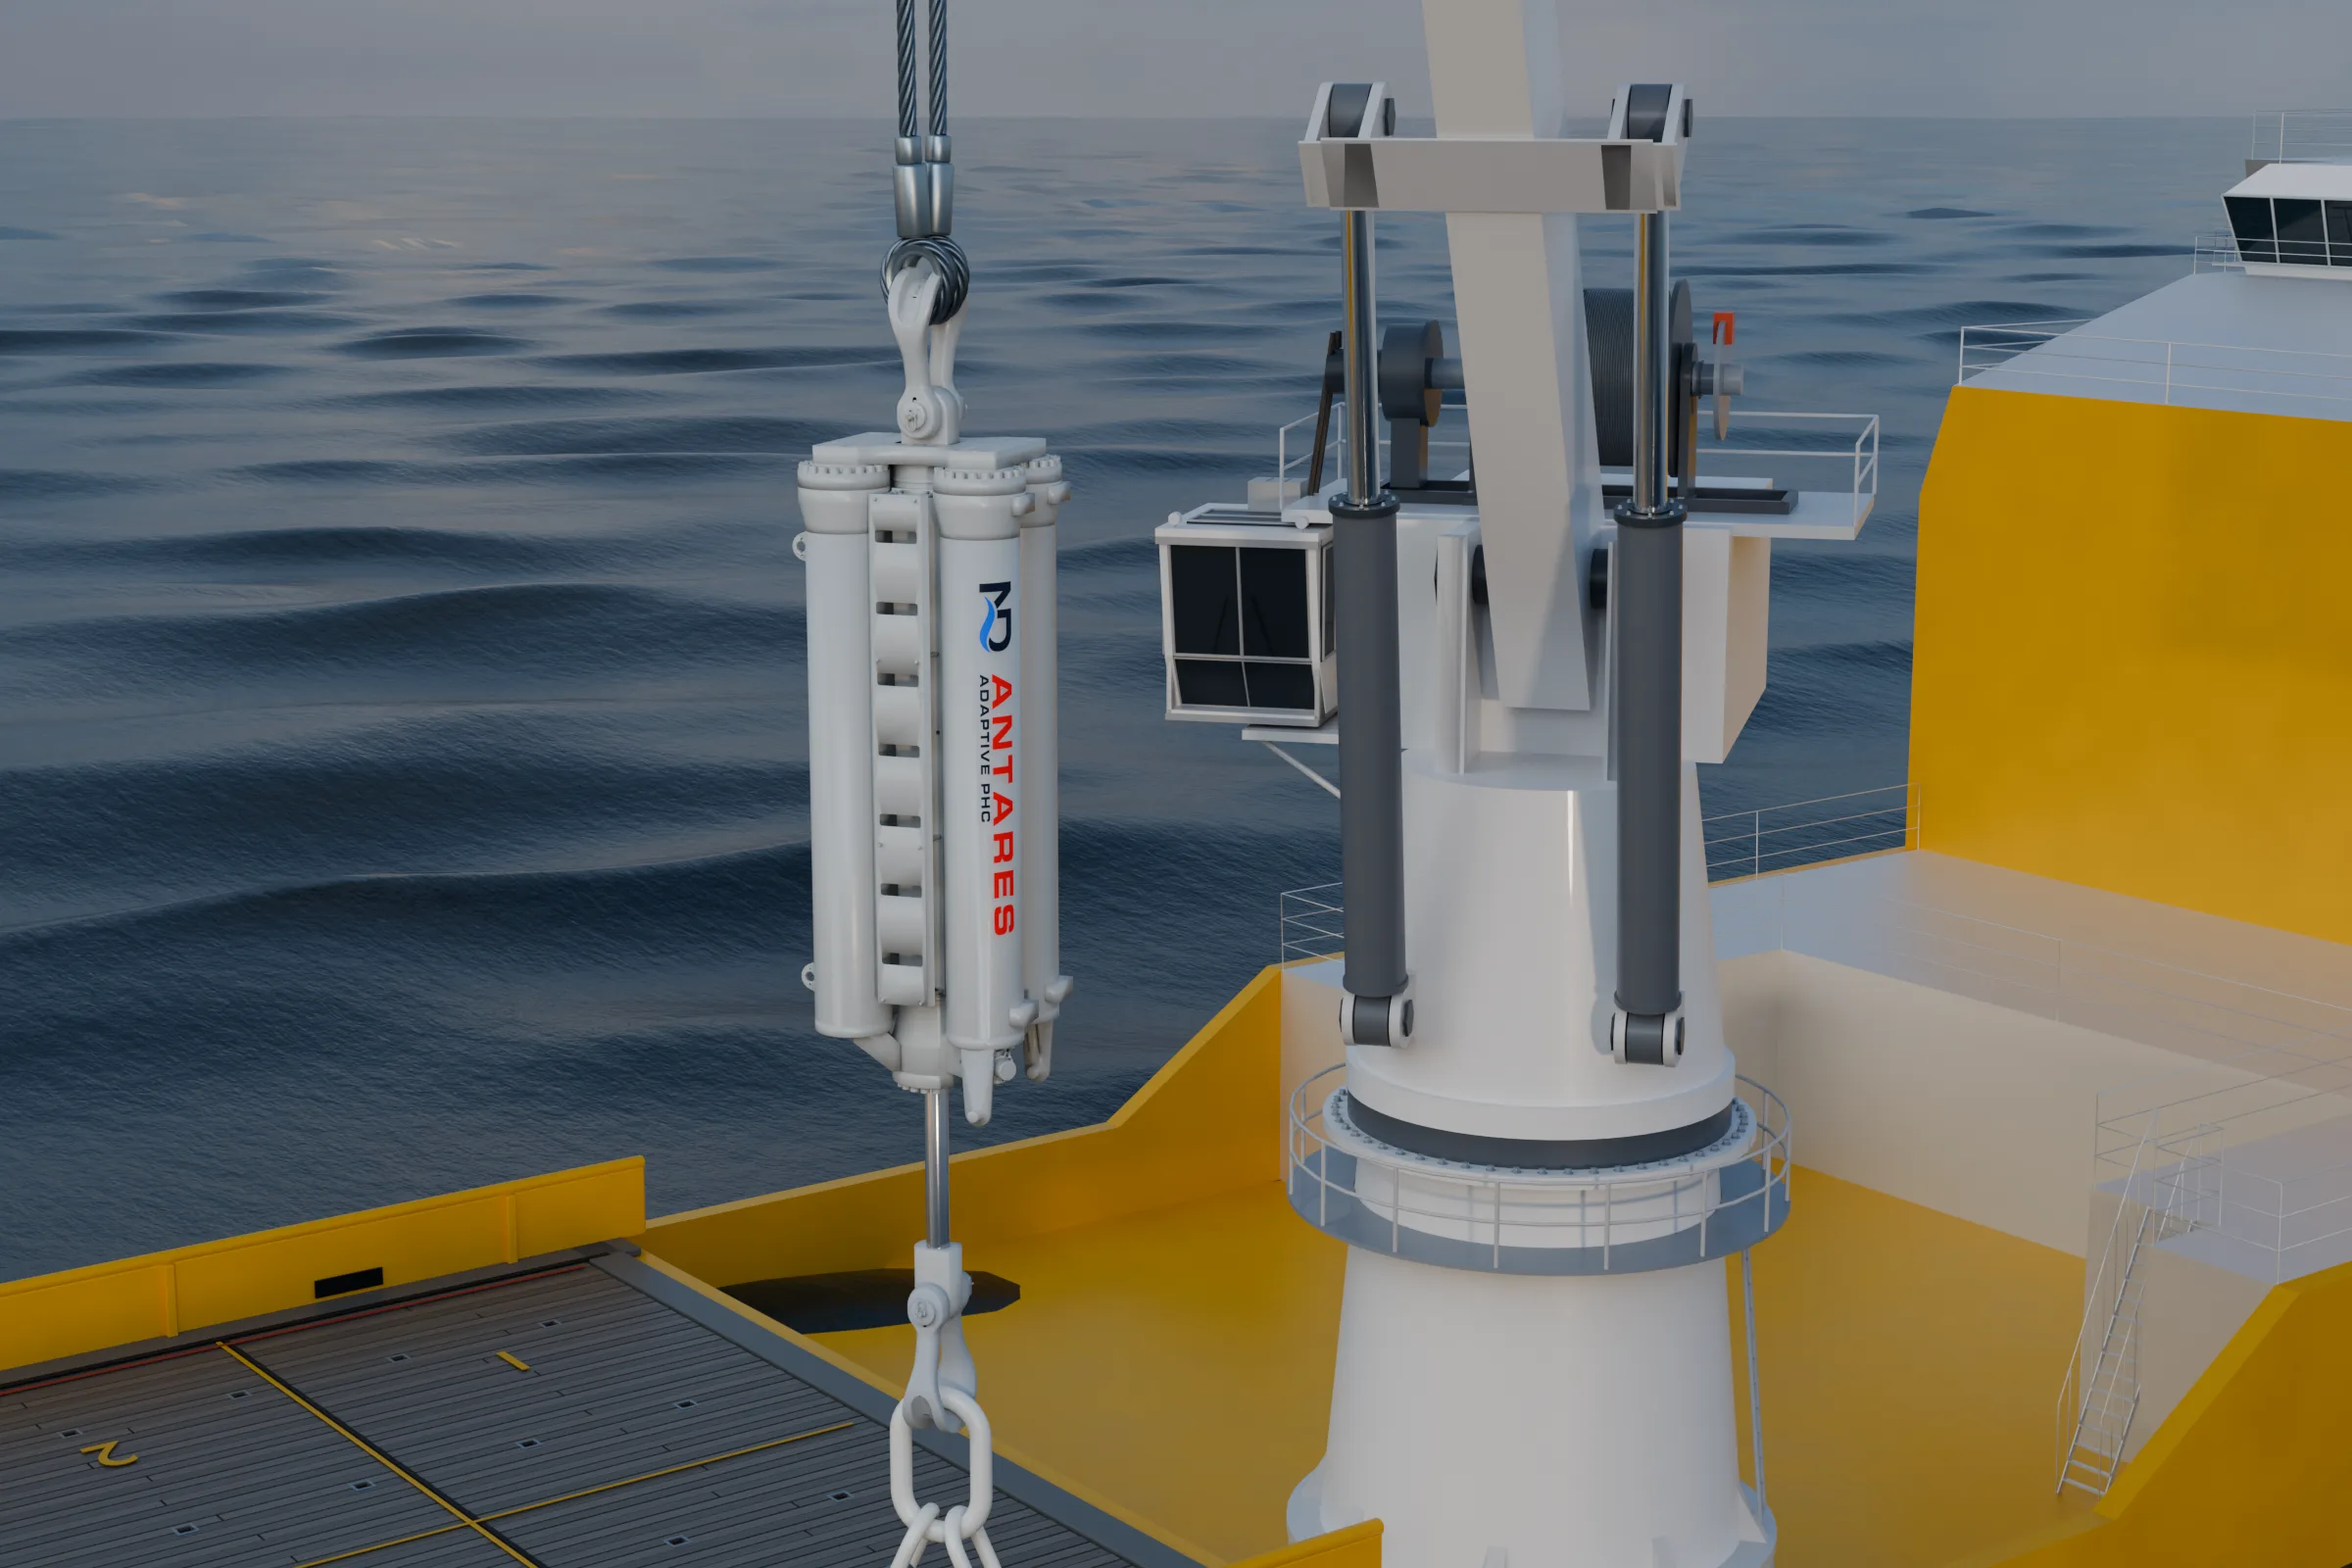
Adaptiv-passiv. Dieselbe passive Gasfeder trägt die Last, aber die Einheit wechselt während des Hebevorgangs zwischen Betriebsarten. Steifigkeit, Dämpfung und Gleichgewichtslage werden für jede Phase eingestellt: steifer und stärker gedämpft beim Durchqueren der Spritzwasserzone, weicher in der Wassersäule und frei für ein sanftes Absetzen bei der Landung. Mit ihrem Hub kann sie eine Last auch schneller vom bewegten Deck freiheben als mit dem Hubwerk allein. Mehr dazu unter adaptiv-passive Seegangskompensation.
Aktiv. Eine MRU misst die Schiffsbewegung. Die Regelung berechnet daraus die Bewegung an der Kranspitze und steuert einen Antrieb, um sie auszugleichen. In den meisten aktiven Systemen treibt eine hydraulische Versorgungseinheit oder ein elektrischer Antrieb auf dem Schiff die Kranwinde an. Bei einer aktiven Einheit in der Lastlinie sitzt stattdessen ein angetriebener Zylinder unter dem Haken. Eine Gasfeder kann die statische Last tragen, sodass der Antrieb sie nur bewegen muss. Aktive Seegangskompensation erläutert die Bauarten und ihre Betriebskosten.
Im Vergleich
| Eigenschaft | Passiv | Adaptiv-passiv | Aktiv |
|---|---|---|---|
| Was die Last trägt | Eine Gasfeder: Speichergas über dem Öl des Zylinders | Dieselbe passive Gasfeder | Eine angetriebene Winde oder ein Zylinder, häufig mit einer Gasfeder für die statische Last |
| Woher die Gegenkraft kommt | Im Gas gespeicherte Energie beim Ausfahren der Einheit, die beim Einfahren wieder abgegeben wird | Ebenso, wobei Steifigkeit, Dämpfung und Gleichgewichtslage für jede Phase eingestellt werden | Antriebsenergie, gesteuert anhand der gemessenen Bewegung |
| Sensorik | Keine | Eigene Sensoren der Einheit für die automatische Regelung | Eine MRU auf dem Schiff sowie die Positionsrückmeldung des Antriebs |
| Energie für die Kompensation | Keine. RIGEL wird von Hand an Deck eingestellt; CYGNUS hat eine kleine Batterie für seine Einstellfunktionen | Eine mittelgroße Batterie in der ANTARES-Einheit, ohne Versorgungskabel | Kontinuierlich: meist durch eine hydraulische Versorgungseinheit oder einen elektrischen Antrieb auf dem Schiff. VEGA befindet sich in Entwicklung und nutzt eine große Batterie an Bord der Einheit ohne Versorgungskabel |
| Geeignete Wellenperioden | Wellen deutlich kürzer als die Eigenperiode; längere Wellen werden verstärkt | Wie passiv, mit an jede Phase angepassten Einstellungen | Ein größerer Bereich, begrenzt durch Hub, Geschwindigkeit und Leistung |
| Bei Ausfall der Energieversorgung oder eines Sensors | Die Kompensation braucht beides nicht und läuft weiter; Gasdruck und Dichtungen werden vor dem Hebevorgang geprüft | Die Gasfeder trägt die Last weiterhin; die Rückfalleinstellung ist Teil der Auslegung | Abhängig von der Auslegung: Trägt eine Gasfeder die Last, verhält sich die Einheit wieder passiv. Ohne Gasfeder muss der Antrieb die Last sicher halten oder absenken |
| Wartungsumfang | Zylinder, Speicher und Drossel; Gasvorfülldruck wird vor jedem Einsatz geprüft | Zusätzlich Regelventile, eine Steuerung und eine Batterie | Zusätzlich MRU, Regelung, Antrieb, Energieversorgung und Software, einschließlich Inbetriebnahme und Abstimmung |
| Typischer Einsatz | Durchqueren der Spritzwasserzone, Absenken und Absetzen unter Wasser, Freiheben von einem bewegten Deck | Hebevorgänge, deren Phasen verschiedene Einstellungen erfordern; schnelles Freiheben | Landen innerhalb enger Toleranzen, ruhiges Halten einer Last über dem Meeresboden, Bewegungskompensation über Wasser |
| In unserem Sortiment | RIGEL, 55–1,000 t; CYGNUS, 12.5–10,000 t | ANTARES, 30–4,000 t | VEGA, in Entwicklung: 75–2,500 t als Auslegungsziele |
| Einstiegspreis in unserem Sortiment | Ab etwa USD 15,000 (CYGNUS) und USD 35,000 (RIGEL) | Ab etwa USD 100,000 (ANTARES) | VEGA befindet sich in Entwicklung |
Die Preise sind Richtwerte aus unseren Produktseiten. Der Projektpreis hängt von Tragfähigkeit, Hub, Klassifizierung und Leistungsumfang ab.
Warum die Wellenperiode über die Wahl entscheidet
Ein passiver Seegangskompensator und seine Last bilden ein Feder-Masse-System. Seine Eigenperiode hängt von der Last und dem Gasvolumen ab. Wie viel von der Hakenbewegung die Last erreicht, hängt davon ab, wie sich die Wellenperiode T zur Eigenperiode T_n. verhält. Ohne Dämpfung:
Die Last bewegt sich nur dann weniger als der Haken, wenn T < T_n / \sqrt{2}. Daher wird eine passive Einheit so dimensioniert, dass ihre Eigenperiode deutlich über den Wellenperioden des Einsatzes liegt: Je länger der Hub und je größer das Gasvolumen, desto weicher die Feder und desto länger die Eigenperiode. Im Rechenbeispiel unseres Artikels über passive Seegangskompensation bewegt sich die Last bei einer Eigenperiode von 16 s und Wellen mit 8 s Periode nur etwa ein Drittel so stark wie der Haken.
Bei längeren Wellen bewegt sich die Last stärker als der Haken, am stärksten nahe der Eigenperiode. Erst bei einer Dünung mit einer viel längeren Periode nähert sich ihre Bewegung wieder der Hakenbewegung. Langperiodige Dünung bereitet passiven Einheiten daher Schwierigkeiten und ist ein Einsatzgebiet für die aktive Seegangskompensation: Sie misst die Bewegung und steuert ihr unabhängig von der Wellenperiode entgegen, begrenzt durch Hub, Geschwindigkeit und Energieversorgung. Die verbleibende Bewegung hängt davon ab, wie genau und schnell das System misst und wie schnell der Antrieb folgen kann.
Bei Ausfall der Energieversorgung oder eines Sensors
Eine passive Einheit braucht für die Kompensation keine Energie: Solange sie Gas und Öl hält, arbeitet sie weiter. In einer adaptiv-passiven Einheit trägt die Gasfeder die Last auch dann, wenn die Regelung ausfällt. In welche Einstellung sie dabei zurückfällt, ist Teil ihrer Auslegung und wird im Hebeplan geprüft. Bei einem aktiven System hängt das Verhalten von der Auslegung ab. Trägt eine Gasfeder die statische Last, bleibt nach Ausfall des Antriebs eine passive Einheit in der Lastlinie. Trägt der Antrieb die gesamte Last, muss das System sie mit eigenen Bremsen und Ventilen sicher halten oder absenken. Auch dieses Rückfallverhalten wird im Hebeplan geprüft.
Welche Lösung wann passt
- Zuerst passiv prüfen. Liegen die Wellenperioden des Einsatzes deutlich unter der Eigenperiode, die sich mit dem verfügbaren Hub erzielen lässt, und sollen Schnapplasten und Lastbewegungen verringert sowie die Landung sanfter werden, erreicht eine passive Einheit dies ohne Energiebedarf und mit geringem Wartungsaufwand.
- Adaptiv wählen wenn eine Einstellung nicht für den ganzen Hebevorgang passt: etwa beim Durchqueren der Spritzwasserzone mit anschließender präziser Landung oder beim Freiheben von einem bewegten Deck, wenn die Last schnell angehoben werden muss.
- Aktiv wählen wenn die Last einem festen Punkt innerhalb enger Toleranzen folgen muss, die Dünung für den verfügbaren Hub zu langperiodig ist oder Bewegungen über Wasser kompensiert werden sollen.
Der Auswahlhelfer für Seegangskompensatoren führt für einen konkreten Hebevorgang durch dieselben Fragen. Ein Hebemodell in CONSTELLATION zeigt, wie jede Option auf die Seegangsbedingungen des Einsatzes reagiert.
Häufig gestellte Fragen
Was unterscheidet aktive und passive Seegangskompensation?
Bei einem passiven Seegangskompensator liegen eine Gasfeder und eine Dämpfung in der Lastlinie zwischen Kran und Last. Für die Kompensation benötigt er weder Sensoren noch Energie. Ein aktiver Seegangskompensator misst die Schiffsbewegung mit einer MRU und steuert eine Winde oder einen Zylinder dagegen. Dafür sind Energie, Sensoren und eine Regelung nötig. Bei der adaptiv-passiven Lösung bleibt die passive Gasfeder erhalten; ihre Einstellungen wechseln zwischen den Phasen des Hebevorgangs.
Ist aktive Seegangskompensation besser als passive?
Nicht grundsätzlich. Ist eine passive Einheit so dimensioniert, dass ihre Eigenperiode deutlich über den Wellenperioden des Einsatzes liegt, reduziert sie den Großteil der Bewegung, ohne Energieversorgung oder Abstimmung der Regelung. Aktiv ist die bessere Wahl, wenn eine Last einem festen Punkt genau folgen muss, bei langperiodiger Dünung, die sich mit dem verfügbaren Hub nicht isolieren lässt, und zur Bewegungskompensation über Wasser.
Wie stark reduziert jede Lösung die Bewegung?
Das hängt vom Einsatzfall ab, nicht von der Bezeichnung. Bei einer passiven Einheit ergibt sich das Bewegungsverhältnis aus der Wellenperiode und der Eigenperiode der Einheit. In unserem Rechenbeispiel bleibt bei einer Eigenperiode von 16 s und Wellen mit 8 s Periode etwa ein Drittel der Hakenbewegung an der Last übrig. Die Restbewegung eines aktiven Systems hängt davon ab, wie genau und schnell es misst und wie schnell sein Antrieb folgen kann.
Braucht passive Seegangskompensation Energie?
Nicht für die Kompensation: Gasfeder und Dämpfung wirken selbsttätig. Manche passiven Einheiten haben eine kleine Batterie für Einstellfunktionen, zum Beispiel CYGNUS. Eine adaptiv-passive Einheit wie ANTARES nutzt eine Batterie für ihre automatische Dämpfungsregelung und benötigt dennoch kein Versorgungskabel.
Was geschieht, wenn bei einem aktiven System die Energieversorgung ausfällt?
Das hängt von der Auslegung ab. Trägt eine Gasfeder die statische Last, fällt die Einheit auf passives Verhalten zurück. Trägt der Antrieb die gesamte Last, muss das System sie mit seinen Bremsen und Ventilen sicher halten oder absenken. Dieses Rückfallverhalten wird im Hebeplan geprüft.
Wo ist die adaptiv-passive Seegangskompensation einzuordnen?
Zwischen den beiden anderen Lösungen. Eine passive Gasfeder trägt die Last. Die Einheit wechselt während des Hebevorgangs zwischen Betriebsarten und stellt Steifigkeit, Dämpfung und Gleichgewichtslage für jede Phase ein: beispielsweise steifer und stärker gedämpft in der Spritzwasserzone und frei für ein sanftes Absetzen bei der Landung. Sie eignet sich für Hebevorgänge mit unterschiedlichen Anforderungen je Phase und für schnelles Freiheben von einem bewegten Deck.
Quellen und Annahmen
- Produktbereiche, Energieversorgung und Richtpreise stammen von unseren Produktseiten. Die VEGA-Zahlen sind Auslegungsziele; VEGA befindet sich in Entwicklung.
- Die Gleichung für das Bewegungsverhältnis ist das ungedämpfte Ergebnis für ein System mit einem Freiheitsgrad aus unserem Artikel zur passiven Seegangskompensation. Abbildung 2 berücksichtigt zusätzlich 10 % Dämpfung. Dadurch wird die Resonanz begrenzt und der Wert bei 8 s ändert sich von 0.33 auf 0.36.
- Das Ausfallverhalten wird anhand der Systemarchitektur beschrieben. Das tatsächliche Rückfallverhalten eines bestimmten Systems ist in seiner Auslegungsdokumentation und im Hebeplan festgelegt.
Wahl zwischen passiv und aktiv?
Senden Sie uns die Phasen des Hebevorgangs, das Schiff, die Nutzlast und die Seegangsbedingungen. Wir modellieren die Optionen in CONSTELLATION und empfehlen die einfachste Lösung, mit der der Hebevorgang innerhalb seiner Grenzen bleibt.
Ihren Hebevorgang anfragen →