Compensación activa de heave frente a compensación pasiva de heave
Un compensador pasivo permite que un resorte de gas absorba el movimiento del buque. Un compensador activo mide ese movimiento y actúa en sentido contrario. En qué se diferencian en alimentación, medición, respuesta y comportamiento ante fallos, y cuándo conviene elegir cada uno.
- La compensación pasiva de heave coloca un resorte de gas y un amortiguador en línea entre la grúa y la carga. No necesita sensores ni energía para compensar y elimina gran parte del movimiento con olas cuyo período es mucho menor que su período natural.
- La compensación activa de heave mide el movimiento del buque con una unidad de referencia de movimiento (MRU) y acciona un cabrestante o cilindro para contrarrestarlo. No está limitada por un período natural, pero necesita energía, sensores y control; sus límites los determinan la carrera, la velocidad y la potencia.
- La compensación pasiva adaptativa de heave ocupa un punto intermedio: un resorte de gas pasivo cuya rigidez, amortiguamiento y posición de equilibrio se ajustan para cada fase del izado.
- Para la mayoría de los izados submarinos basta con una unidad pasiva bien dimensionada. La opción activa resulta ventajosa cuando la carga debe mantenerse muy cerca de un punto fijo, cuando el oleaje de período largo no puede aislarse con una unidad pasiva y para compensar el movimiento en operaciones sobre cubierta.
Ambos métodos reducen los efectos del heave del buque sobre una carga suspendida: las cargas de impacto en los aparejos, el movimiento de la carga y su velocidad al posarse. Se diferencian en el origen de la fuerza correctora. En un sistema pasivo procede de la energía almacenada en el gas comprimido, que se absorbe y se devuelve conforme se mueve la punta de grúa. En uno activo procede de la potencia de un accionamiento, gobernado por un controlador que mide el movimiento.
Qué cambia
Pasiva. La unidad cuelga en la línea, con el vástago orientado hacia la carga. Por encima del pistón de trabajo hay vacío; por debajo, en el lado del vástago, hay aceite, conectado a un acumulador de gas mediante una restricción de amortiguamiento. Cuando el buque eleva la punta de grúa, el cilindro se extiende, empuja aceite hacia el acumulador y comprime el gas, de modo que la tensión en la línea aumenta suavemente en vez de dar un tirón. Cuando la punta baja, el gas empuja el aceite de vuelta. El paso del aceite por la restricción amortigua el movimiento. No se mide el movimiento ni se acciona ningún mecanismo. Nuestro artículo sobre compensación pasiva de heave explica el modelo.
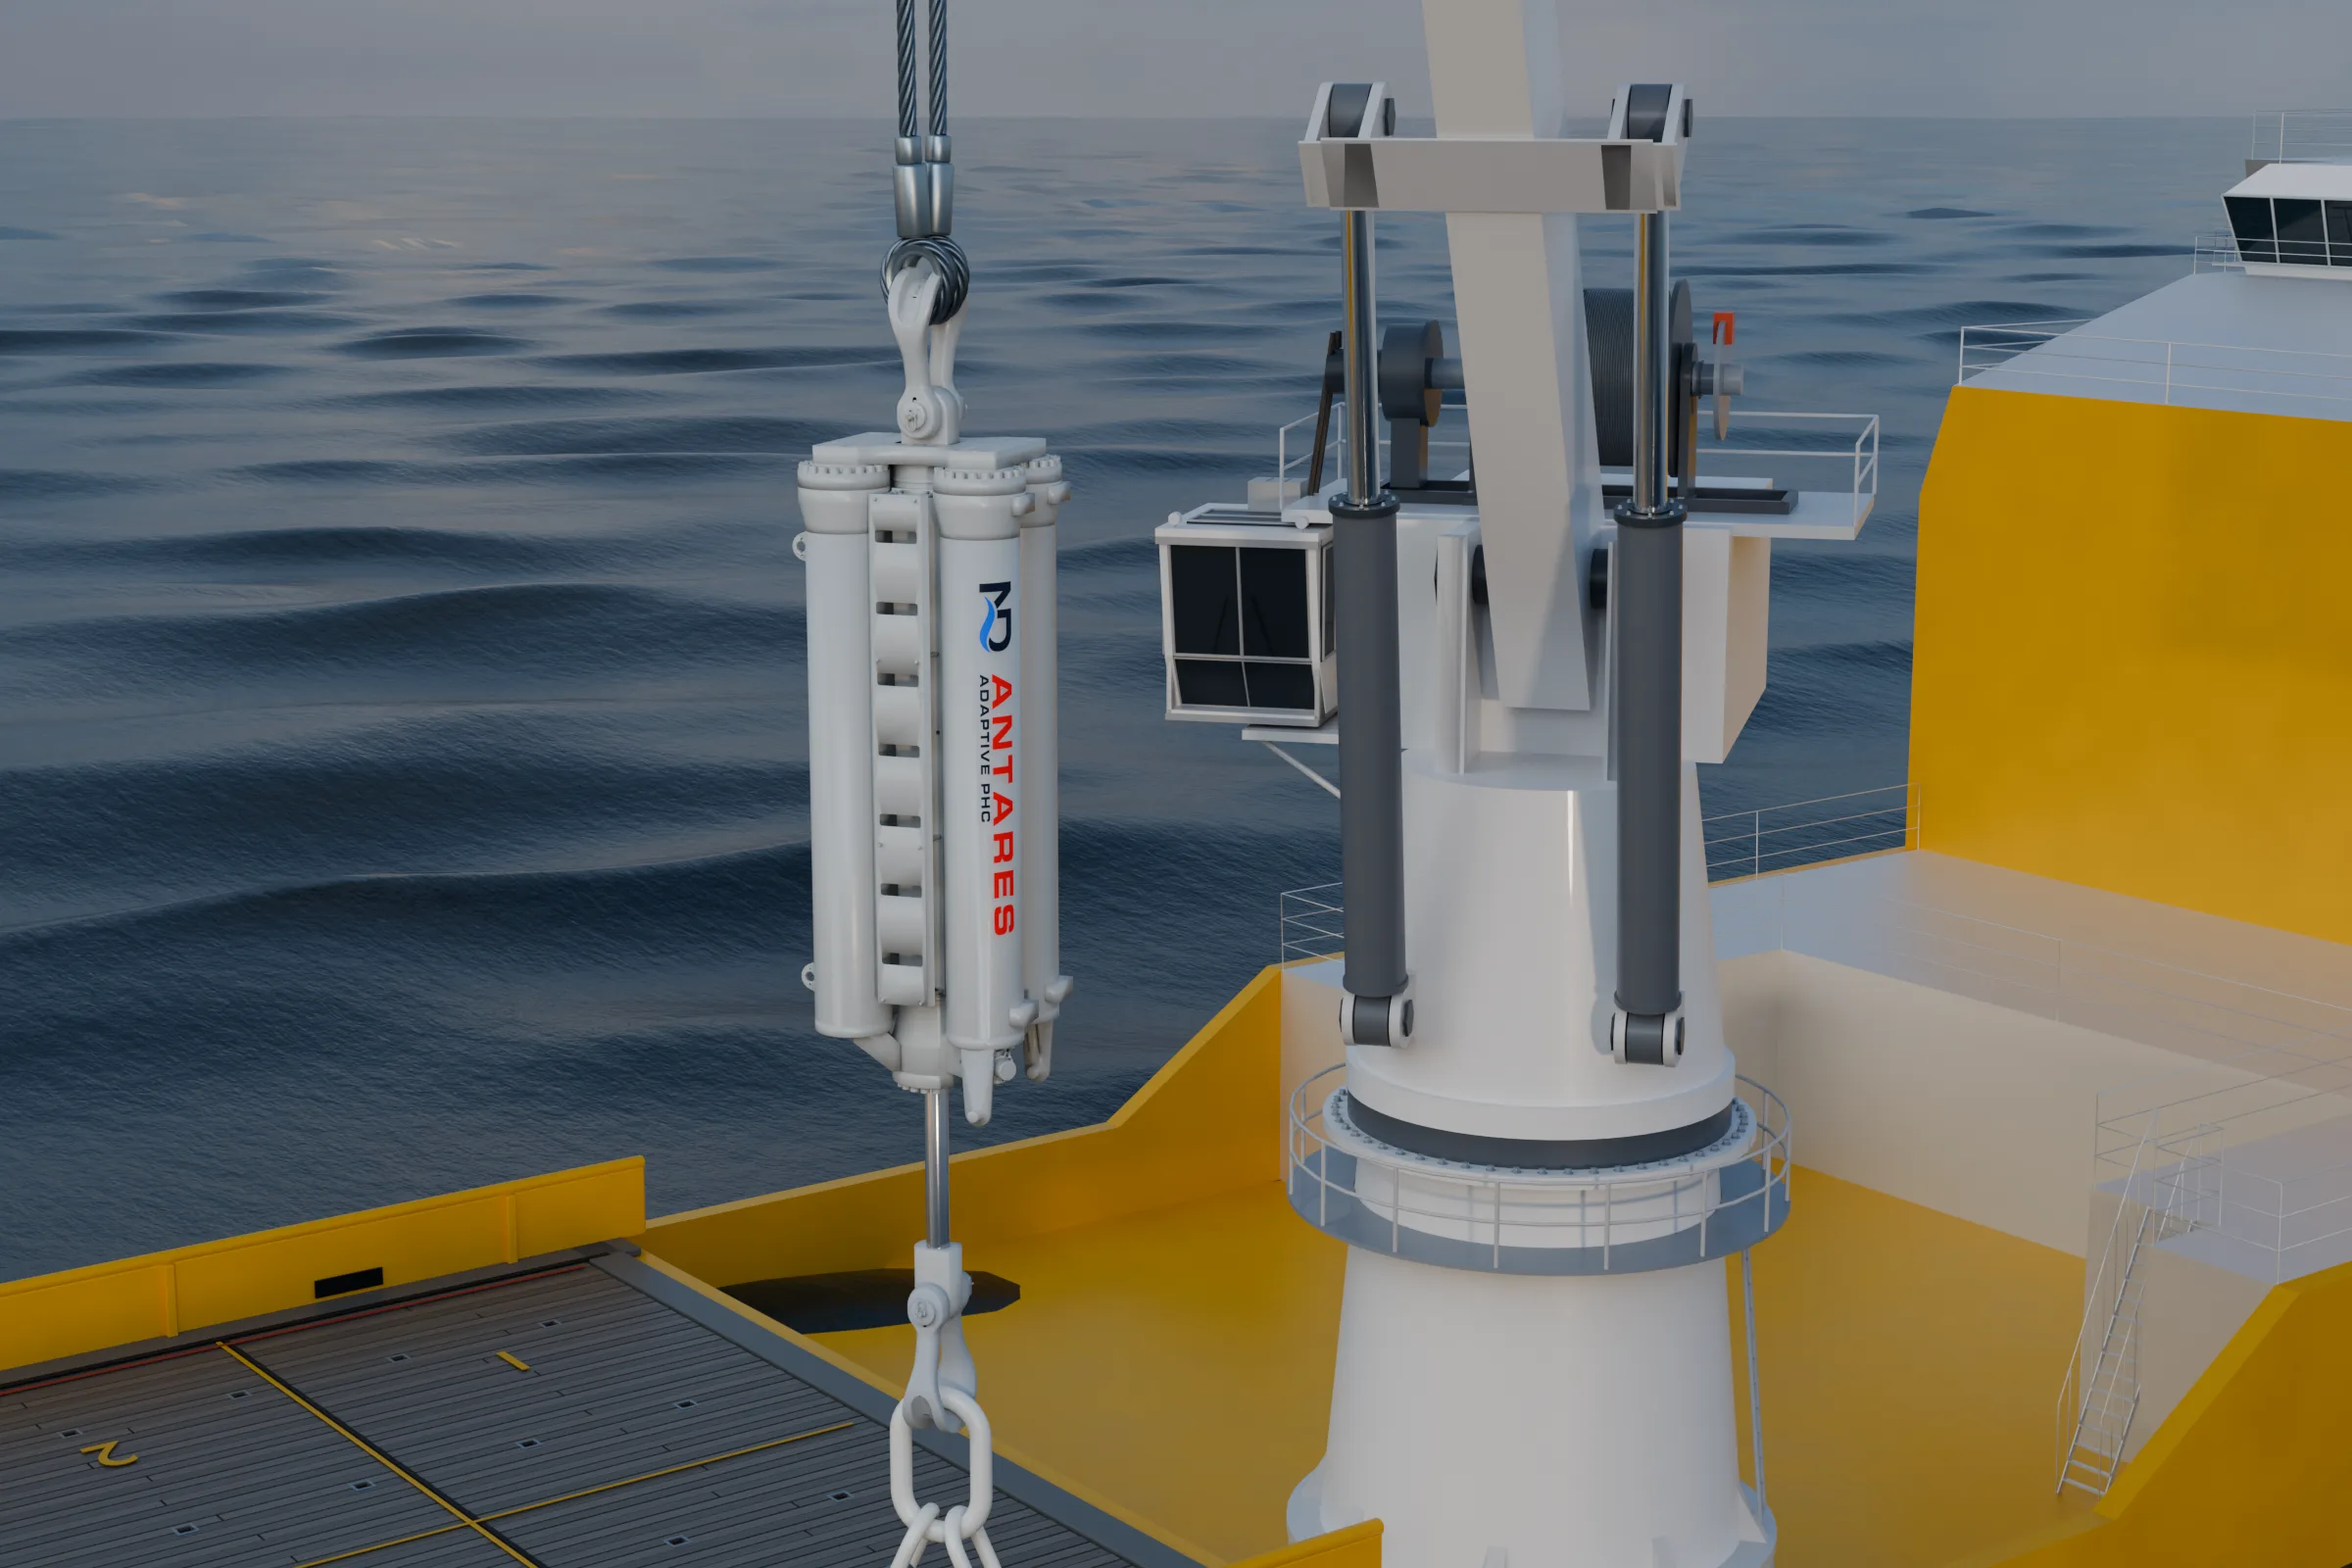
Pasiva adaptativa. El mismo resorte de gas pasivo soporta la carga, pero la unidad cambia de modo de funcionamiento durante el izado y ajusta su rigidez, amortiguamiento y posición de equilibrio para cada fase: mayor rigidez y amortiguamiento al cruzar la zona de salpicadura, menor rigidez en la columna de agua y movimiento libre para un posado suave al llegar al punto de apoyo. También puede aprovechar su carrera para separar una carga de una cubierta en movimiento más rápido que el cabrestante por sí solo. Véase compensación pasiva adaptativa de heave.
Activa. Una MRU mide el movimiento del buque; el controlador calcula el movimiento en la punta de grúa y ordena a un accionamiento que lo contrarreste. En la mayoría de los sistemas activos, el accionamiento es el cabrestante de la grúa, alimentado por una central hidráulica o un motor eléctrico del buque. En cambio, una unidad activa en línea sitúa un cilindro accionado debajo del gancho, y un resorte de gas puede soportar la carga estática para que el accionamiento solo tenga que moverla. Compensación activa de heave describe los tipos y sus costes de funcionamiento.
Comparación
| Característica | Pasiva | Pasiva adaptativa | Activa |
|---|---|---|---|
| Qué soporta la carga | Un resorte de gas: gas del acumulador sobre el aceite del cilindro | El mismo resorte de gas pasivo | Un cabrestante o cilindro accionado, a menudo con un resorte de gas que soporta la carga estática |
| De dónde procede la fuerza correctora | Energía almacenada en el gas cuando la unidad se extiende y devuelta cuando se retrae | Lo mismo, con rigidez, amortiguamiento y posición de equilibrio ajustados para cada fase | Potencia del accionamiento, gobernada según el movimiento medido |
| Sensores | Ninguno | Los sensores de la propia unidad para su control automático | Una MRU en el buque, más la realimentación de posición del propio accionamiento |
| Energía para compensar | Ninguna. RIGEL se ajusta a mano en cubierta; CYGNUS tiene una batería pequeña para sus funciones de ajuste | Una batería integrada de capacidad media en ANTARES, sin umbilical | Continua: normalmente, una central hidráulica o un accionamiento eléctrico del buque. VEGA, en desarrollo, utiliza una batería integrada de gran capacidad y no lleva umbilical |
| Períodos de ola que puede manejar | Olas con períodos mucho menores que su período natural; las olas más largas se amplifican | Como la pasiva, con ajustes adaptados a cada fase | Un intervalo más amplio, limitado por la carrera, la velocidad y la potencia |
| Si falla la energía o un sensor | La compensación no necesita ninguno de los dos, así que continúa; la presión del gas y las juntas se comprueban antes del izado | El resorte de gas sigue soportando la carga; el ajuste al que vuelve forma parte de su diseño | Depende del diseño: si un resorte de gas soporta la carga, vuelve a un comportamiento pasivo; si no, el accionamiento debe sostener o bajar la carga de forma segura |
| Qué hay que mantener | Cilindro, acumulador y restricción; la precarga de gas se comprueba en cada operación | Añade válvulas de control, un controlador y una batería | Añade la MRU, el controlador, el accionamiento, la fuente de alimentación y el software, con puesta en servicio y ajuste |
| Uso habitual | Cruces de la zona de salpicadura, descenso y posado submarinos, y separación de una cubierta en movimiento | Izados cuyas fases requieren ajustes distintos; elevación rápida | Posado dentro de una tolerancia estricta, mantenimiento de una carga estable sobre el lecho marino y compensación del movimiento en operaciones sobre cubierta |
| En nuestra gama | RIGEL, 55–1,000 t; CYGNUS, 12.5–10,000 t | ANTARES, 30–4,000 t | VEGA, en desarrollo: objetivos de diseño de 75–2,500 t |
| Precio de entrada en nuestra gama | Desde unos USD 15,000 (CYGNUS) y USD 35,000 (RIGEL) | Desde unos USD 100,000 (ANTARES) | VEGA está en desarrollo |
Los precios son cifras orientativas de nuestras páginas de producto; el precio de cada proyecto depende de la capacidad, la carrera, la clasificación y el alcance.
Por qué el período de ola determina la elección
Un compensador pasivo y su carga forman un sistema de resorte y masa, con un período natural determinado por la carga y el volumen de gas. La parte del movimiento del gancho que llega a la carga depende de cómo el período de ola T se compara con ese período natural T_n. Sin amortiguamiento:
La carga se mueve menos que el gancho solo cuando T < T_n / \sqrt{2}. Por eso, una unidad pasiva se dimensiona con un período natural muy superior a los períodos de ola de la operación: cuanto mayor es la carrera y el volumen de gas, más blando es el resorte y más largo el período natural. En el ejemplo desarrollado en nuestro artículo sobre compensación pasiva, un período natural de 16 s deja a la carga con aproximadamente un tercio del movimiento del gancho en olas de 8 s.
Con olas de períodos más largos, la carga se mueve más que el gancho, especialmente cerca del período natural, y solo vuelve a aproximarse al movimiento del gancho con oleaje de período mucho mayor que el natural. Por eso, el oleaje de período largo plantea dificultades para una unidad pasiva y justifica la compensación activa: mide el movimiento y actúa en sentido contrario sea cual sea el período de las olas, dentro de los límites de su carrera, su velocidad y su fuente de alimentación. El movimiento residual depende de la precisión y rapidez de la medición y de la velocidad con que el accionamiento puede seguirla.
Si falla la energía o un sensor
Una unidad pasiva no necesita energía para compensar: mientras retenga el gas y el aceite, sigue funcionando. En una unidad pasiva adaptativa, el resorte de gas sigue soportando la carga si se detiene el control; el ajuste al que vuelve forma parte de su diseño y se comprueba en el plan de izado. Un sistema activo depende de su diseño. Si un resorte de gas soporta la carga estática, al perder el accionamiento queda una unidad pasiva en la línea. Si el accionamiento soporta toda la carga, el sistema debe sostenerla o bajarla de forma segura con sus propios frenos y válvulas; esa respuesta ante fallos también se comprueba en el plan de izado.
Cuándo elegir cada opción
- Empiece por la pasiva. Si los períodos de ola de la operación son mucho menores que el período natural que permite la carrera disponible y el objetivo es reducir las cargas de impacto y el movimiento de la carga, además de suavizar el posado, una unidad pasiva lo consigue sin energía y con poco mantenimiento.
- Elija la pasiva adaptativa cuando un solo ajuste no sirve para todo el izado: por ejemplo, un cruce de la zona de salpicadura seguido de un posado preciso, o la separación de una cubierta en movimiento que exige una elevación rápida.
- Elija la activa cuando la carga debe mantenerse cerca de un punto fijo dentro de una tolerancia estricta, cuando el período del oleaje es demasiado largo para la carrera disponible o para compensar el movimiento en operaciones sobre cubierta.
El selector de compensadores de heave plantea las mismas preguntas para un izado concreto, y un modelo del izado en CONSTELLATION muestra la respuesta de cada opción en los estados de mar propios de la operación.
Preguntas frecuentes
¿Cuál es la diferencia entre la compensación activa y la pasiva de heave?
Un compensador pasivo coloca un resorte de gas y un amortiguamiento en línea entre la grúa y la carga; no necesita sensores ni energía para compensar. Un compensador activo mide el movimiento del buque con una MRU y acciona un cabrestante o cilindro para contrarrestarlo, lo que requiere energía, sensores y control. La opción pasiva adaptativa conserva el resorte de gas pasivo y cambia sus ajustes entre las fases del izado.
¿Es mejor la compensación activa de heave que la pasiva?
No en todos los casos. Una unidad pasiva dimensionada con un período natural muy superior a los períodos de ola de la operación elimina gran parte del movimiento sin necesidad de alimentación ni ajustes de control. La opción activa conviene cuando la carga debe mantenerse muy cerca de un punto fijo, cuando el oleaje de período largo no puede aislarse con la carrera disponible y para compensar el movimiento en operaciones sobre cubierta.
¿Cuánto movimiento elimina cada opción?
Depende del caso, no de la categoría. En una unidad pasiva, la relación de movimientos depende del período de ola y del período natural de la unidad: en nuestro ejemplo desarrollado, un período natural de 16 s deja aproximadamente un tercio del movimiento del gancho con olas de 8 s. El movimiento residual de un sistema activo depende de la precisión y rapidez de la medición y de la velocidad con que puede responder su accionamiento.
¿Necesita energía la compensación pasiva de heave?
No para compensar: el resorte de gas y el amortiguamiento actúan por sí solos. Algunas unidades pasivas llevan una batería pequeña para funciones de ajuste, como CYGNUS. Una unidad pasiva adaptativa como ANTARES utiliza una batería para su control automático del amortiguamiento, también sin umbilical.
¿Qué ocurre si un sistema activo pierde la alimentación?
Depende del diseño. Si un resorte de gas soporta la carga estática, la unidad vuelve a un comportamiento pasivo. Si el accionamiento soporta toda la carga, el sistema debe sostenerla o bajarla de forma segura mediante sus frenos y válvulas; esa respuesta se comprueba en el plan de izado.
¿Dónde encaja la compensación pasiva adaptativa de heave?
Entre ambas opciones. Un resorte de gas pasivo soporta la carga y la unidad cambia de modo de funcionamiento durante el izado para ajustar la rigidez, el amortiguamiento y la posición de equilibrio en cada fase: por ejemplo, con mayor rigidez y amortiguamiento al cruzar la zona de salpicadura y movimiento libre para un posado suave. Es adecuada para izados cuyas fases requieren ajustes distintos y para elevaciones rápidas desde una cubierta en movimiento.
Fuentes y supuestos
- Los intervalos de producto, las configuraciones de alimentación y los precios orientativos proceden de nuestras páginas de producto. Las cifras de VEGA son objetivos de diseño; VEGA está en desarrollo.
- La expresión de la relación de movimientos es el resultado sin amortiguamiento para un sistema de un grado de libertad utilizado en nuestro artículo sobre compensación pasiva de heave; la Figura 2 añade un amortiguamiento del 10 %, que limita la resonancia y cambia el valor a 8 s de 0.33 a 0.36.
- El comportamiento ante fallos se describe según la arquitectura. La respuesta real ante fallos de un sistema concreto figura en su documentación de diseño y en el plan de izado.
¿Elegir entre la pasiva y la activa?
Envíenos las fases del izado, el buque, la carga útil y los estados de mar. Modelaremos las opciones en CONSTELLATION y recomendaremos la más sencilla que mantenga el izado dentro de sus límites.
Envíe los datos de su izado →