アクティブヒーブ補償とパッシブヒーブ補償の比較
パッシブヒーブ補償装置はガススプリングで船体の動きを吸収します。アクティブヒーブ補償装置はその動きを計測し、駆動力で打ち消します。電力、計測、応答、故障時の挙動はどう違い、どのような場合にそれぞれを選ぶべきかを解説します。
- パッシブヒーブ補償では、クレーンと荷の間にガススプリングとダンパーを直列に配置します。補償にセンサーも電力も必要とせず、固有周期より十分短い周期の波では動きの大部分を抑えます。
- アクティブヒーブ補償では、動揺基準装置(MRU)で船体の動きを計測し、ウインチまたはシリンダーを逆方向に駆動します。固有周期には制約されませんが、電力、センサー、制御が必要で、ストローク、速度、出力が運用上の限界を決めます。
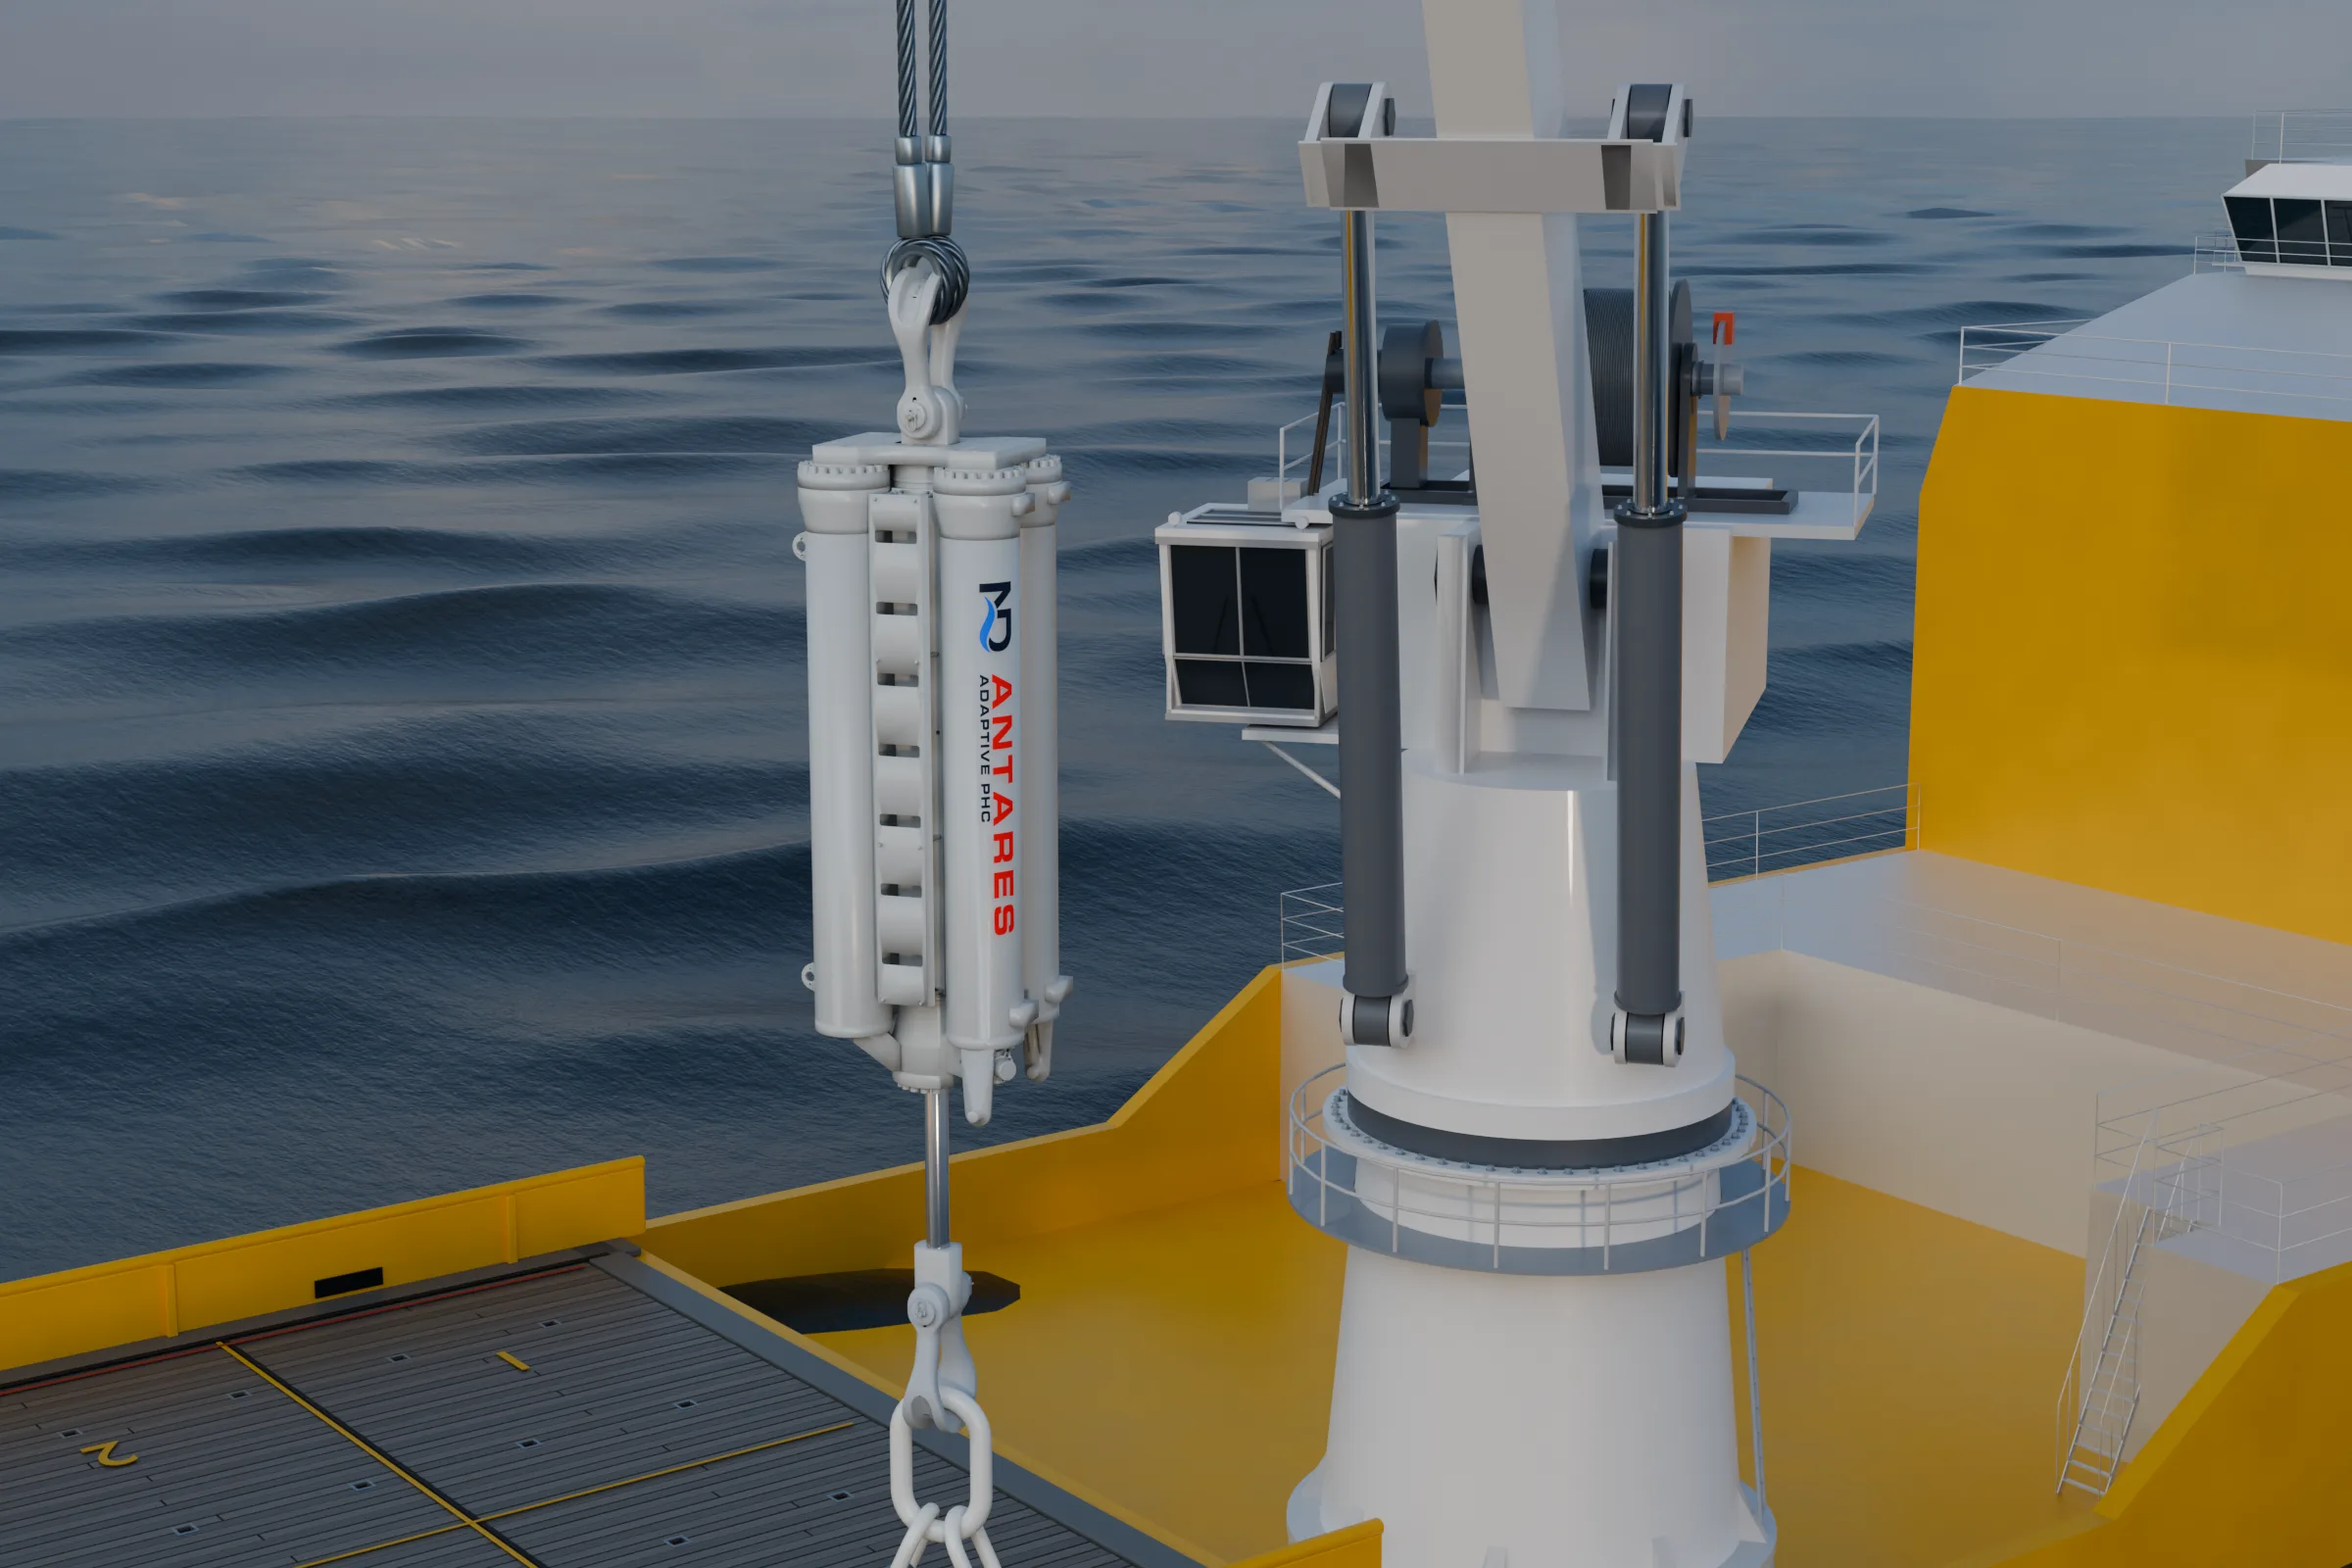
- アダプティブパッシブヒーブ補償は両者の中間に位置します。パッシブ式のガススプリングの剛性、減衰、平衡位置を揚重の各段階に合わせて設定します。
- 多くの海中揚重では、適切に選定したパッシブ装置で十分です。荷を固定点に高精度で追従させる必要がある場合、パッシブ装置では長周期のうねりによる動きを十分に抑えられない場合、または甲板上で動揺補償を行う場合には、アクティブ式が有効です。
どちらの方式も、船体のヒーブが吊り荷に及ぼす影響、すなわち索具のスナップ荷重、荷の動き、着底時の速度を低減します。違いは補正力の供給源です。パッシブ式では圧縮ガスに蓄えたエネルギーを、クレーン先端の動きに応じて吸収・放出します。アクティブ式では動きを計測する制御装置の指令に従い、駆動装置から動力を供給します。
主な違い
パッシブ式。 装置は吊り索の途中に入り、ロッドは下方の荷につながります。作動ピストンの上側は真空で、下側のロッド側には油があり、減衰用の絞りを介してガスアキュムレータにつながっています。船体がクレーン先端を持ち上げるとシリンダーが伸び、油をアキュムレータに押し込んでガスを圧縮します。そのため、索張力は急増せず緩やかに上昇します。先端が下がるとガスが油を押し戻します。絞りを通る油が動きを減衰させます。動きの計測も能動的な駆動も行いません。詳しくは パッシブヒーブ補償 の記事でモデルを解説しています。
アダプティブパッシブ式。 同じパッシブ式のガススプリングが荷を支えますが、装置は揚重中に運転モードを切り替え、各段階に合わせて剛性、減衰、平衡位置を設定します。スプラッシュゾーンでは剛性と減衰を高め、水中では柔らかくし、着底時には柔軟に応答して穏やかに設置します。また、ストロークを利用して、ホイストだけの場合より速く動揺する甲板から荷を離すこともできます。詳しくは アダプティブパッシブヒーブ補償.
アクティブ式。 MRUが船体の動きを計測し、制御装置がクレーン先端の動きを算出して、それを打ち消すよう駆動装置に指令を出します。大半のアクティブシステムでは駆動装置はクレーンのウインチで、船上の油圧パワーユニットまたは電動駆動装置から動力を得ます。インライン型のアクティブ装置は代わりにフックの下に駆動シリンダーを配置します。ガススプリングで静荷重を支えれば、駆動装置は荷を動かすだけで済みます。 アクティブヒーブ補償 の記事では、方式と運転費用を解説しています。
比較表
| 項目 | パッシブ式 | アダプティブパッシブ式 | アクティブ式 |
|---|---|---|---|
| 荷を支えるもの | ガススプリング:シリンダー内の油に作用するアキュムレータのガス | 同じパッシブ式ガススプリング | 駆動ウインチまたはシリンダー。静荷重をガススプリングで支える構成も多い |
| 補正力の供給源 | 装置の伸長時にガスに蓄えられ、収縮時に戻されるエネルギー | 同じ仕組みで、段階ごとに剛性、減衰、平衡位置を設定 | 計測した動きに基づく指令で供給される駆動力 |
| 計測 | 不要 | 自動制御に使う装置内のセンサー | 船上のMRUと駆動装置自身の位置フィードバック |
| 補償用の電力 | 不要。RIGELは甲板上で手動設定し、CYGNUSは調整機能用の小型バッテリーを搭載 | ANTARESは中容量の搭載バッテリーを使用し、アンビリカルは不要 | 連続供給が必要。通常は船上の油圧パワーユニットまたは電動駆動装置を使用。開発中のVEGAは大型搭載バッテリーを使用し、アンビリカルは不要 |
| 対応する波周期 | 固有周期より十分短い波。長周期の波では動きが増幅される | パッシブ式と同様。各段階に合わせて設定を変更 | より広い範囲に対応。ただしストローク、速度、出力の範囲内 |
| 電源またはセンサーが故障した場合 | 補償にどちらも不要なため作動を継続。揚重前にガス圧とシールを確認 | ガススプリングは引き続き荷を支える。制御停止時に戻る設定は設計で定める | 設計による。ガススプリングが荷を支える構成ではパッシブ式の挙動に移行し、ない構成では駆動装置が荷を安全に保持または降下させる必要がある |
| 保守対象 | シリンダー、アキュムレータ、絞り。作業ごとにガスの予充填圧を確認 | 制御弁、制御装置、バッテリーが追加される | MRU、制御装置、駆動装置、電源、ソフトウェアが追加され、試運転と調整が必要 |
| 主な用途 | スプラッシュゾーンの通過、海中への降下と着底、動揺する甲板からの荷の吊り上げ | 段階ごとに異なる設定が必要な揚重、迅速な吊り上げ | 厳しい許容差内での着底、海底上での荷の安定保持、甲板上での動揺補償 |
| 当社製品群 | RIGEL, 55–1,000 t、 CYGNUS, 12.5–10,000 t | ANTARES, 30–4,000 t | VEGA, 開発中:設計目標75–2,500 t |
| 当社製品群の参考開始価格 | 約USD 15,000から(CYGNUS)、約USD 35,000から(RIGEL) | 約USD 100,000から(ANTARES) | VEGAは開発中 |
価格は当社製品ページに掲載した概算額です。案件ごとの価格は容量、ストローク、船級、供給範囲によって異なります。
波周期が選択を左右する理由
パッシブヒーブ補償装置と荷は、荷重とガス容積で決まる固有周期を持つ、ばねと質量の系を形成します。フックの動きがどの程度荷に伝わるかは、波周期 T とその固有周期 T_n. の関係で決まります。減衰がない場合:
荷の動きがフックより小さくなるのは、次の条件を満たす場合だけです: T < T_n / \sqrt{2}. したがってパッシブ装置は、運用時の波周期より固有周期が十分長くなるように選定します。ストロークが長く、ガス容積が大きいほど、ばねは柔らかくなり、固有周期は長くなります。当社のパッシブ式の記事にある計算例では、固有周期16 sの場合、波周期8 sの波で荷の動きはフックの約3分の1になります。
それより長周期の波では荷の動きがフックより大きくなり、特に固有周期付近で顕著です。固有周期をはるかに超える長周期のうねりで、ようやくフックと同程度の動きに戻ります。このため、長周期のうねりはパッシブ装置が苦手とする条件であり、アクティブ補償が有効になります。アクティブ式は、ストローク、速度、電源の限界内であれば、海況の波周期にかかわらず動きを計測して逆方向に駆動します。残留する動きは、計測の精度と速さ、駆動装置の追従速度によって決まります。
電源またはセンサーが故障した場合
パッシブ装置は補償に電力を必要としません。ガスと油が保持されていれば作動を続けます。アダプティブパッシブ装置では、制御が停止してもガススプリングが荷を支えます。どの設定に戻るかは設計で定められ、揚重計画で確認します。アクティブシステムの挙動は設計によります。ガススプリングが静荷重を支える構成では、駆動力を失っても吊り索の途中にパッシブ装置が残ります。駆動装置が荷の全重量を支える構成では、ブレーキと弁により安全に保持または降下させる必要があり、その故障時の動作も揚重計画で確認します。
方式の選び方
- まずパッシブ式を検討します。 運用時の波周期が、使用可能なストロークで実現できる固有周期より十分短く、スナップ荷重と荷の動きを減らして着底時の衝撃を和らげることが目的なら、パッシブ装置は電力を使わず、保守も少なくて済みます。
- アダプティブ式を選ぶのは、 1つの設定では揚重全体に対応できない場合です。例えば、スプラッシュゾーンの通過後に高精度で着底させる場合や、動揺する甲板から素早く荷を離す必要がある場合です。
- アクティブ式を選ぶのは、 荷を固定点に厳しい許容差内で追従させる必要がある場合、使用可能なストロークでは対応できないほど長周期のうねりがある場合、または甲板上で動揺補償を行う場合です。
この ヒーブ補償装置の選定ツール では、個別の揚重について同じ検討項目を確認できます。また、 CONSTELLATION で揚重をモデル化すれば、その作業の海況における各方式の応答を確認できます。
よくある質問
アクティブヒーブ補償とパッシブヒーブ補償の違いは何ですか?
パッシブヒーブ補償装置はクレーンと荷の間にガススプリングと減衰機構を直列に配置し、補償にセンサーも電力も必要としません。アクティブヒーブ補償装置はMRUで船体の動きを計測し、ウインチまたはシリンダーを逆方向に駆動するため、電力、センサー、制御が必要です。アダプティブパッシブ式はパッシブ式のガススプリングを維持し、揚重の段階に応じて設定を変更します。
アクティブヒーブ補償はパッシブ式より優れていますか?
一概には言えません。運用時の波周期より十分長い固有周期になるよう選定したパッシブ装置は、電力供給や調整なしで動きの大部分を抑えます。荷を固定点に高精度で追従させる必要がある場合、使用可能なストロークの範囲では長周期のうねりによる動きを十分に抑えられない場合、または甲板上で動揺補償を行う場合には、アクティブ式が適しています。
それぞれ動きをどの程度抑えられますか?
方式の名称だけでなく、条件によって異なります。パッシブ装置の動きの比率は波周期と装置の固有周期で決まり、当社の計算例では、固有周期16 sで波周期8 sの場合、荷の動きはフックの約3分の1です。アクティブシステムの残留する動きは、計測の精度と速さ、駆動装置の追従速度によって決まります。
パッシブヒーブ補償に電力は必要ですか?
補償そのものには必要ありません。ガススプリングと減衰機構は自律的に働きます。CYGNUSのように、調整機能用の小型バッテリーを搭載するパッシブ装置もあります。ANTARESなどのアダプティブパッシブ装置は自動減衰制御にバッテリーを使用しますが、アンビリカルは不要です。
アクティブシステムが電源を失うとどうなりますか?
設計によります。ガススプリングが静荷重を支える構成では、装置はパッシブ式の挙動に移行します。駆動装置が荷の全重量を支える構成では、ブレーキと弁で安全に保持または降下させる必要があり、その故障時の動作を揚重計画で確認します。
アダプティブパッシブヒーブ補償はどんな場面に適していますか?
両方式の中間に位置します。パッシブ式ガススプリングが荷を支え、装置は揚重中に運転モードを切り替えて、各段階に合わせて剛性、減衰、平衡位置を設定します。例えば、スプラッシュゾーンでは剛性と減衰を高め、着底時には柔軟に応答して穏やかに設置します。段階ごとに異なる設定が必要な揚重や、動揺する甲板からの迅速な吊り上げに適しています。
出典と前提条件
- 製品の対応範囲、電源構成、概算価格は当社製品ページに基づきます。VEGAの数値は設計目標であり、VEGAは開発中です。
- 動きの比率の式は、当社のパッシブヒーブ補償の記事で用いた、減衰のない1自由度系の結果です。図2には10 %の減衰を加えており、共振時の値は有限となり、8 sでの値は0.33から0.36に変わります。
- 故障時の挙動はシステム構成別に説明しています。個別のシステムが実際にどの状態へ移行するかは、設計文書と揚重計画で定めます。
パッシブ式とアクティブ式の選定でお困りですか?
揚重の各段階、船舶、ペイロード、海況をお知らせください。CONSTELLATIONで各選択肢をモデル化し、揚重を許容範囲内に保てる最も簡素な方式をご提案します。
揚重条件を送る →