Compensation active et passive de pilonnement
Un compensateur passif laisse un ressort à gaz absorber les mouvements du navire. Un compensateur actif mesure ces mouvements et agit pour les contrer. Voici comment ils diffèrent en matière de puissance, de mesure du mouvement, de réponse et de comportement en cas de défaillance, et dans quels cas choisir l’un ou l’autre.
- La compensation passive de pilonnement place un ressort à gaz et un amortisseur entre la grue et la charge. Elle n’a besoin ni de capteur ni d’alimentation pour compenser et atténue la majeure partie du mouvement lorsque la période des vagues est nettement plus courte que sa période propre.
- La compensation active de pilonnement mesure les mouvements du navire à l’aide d’une centrale de référence de mouvement (MRU) et actionne un treuil ou un vérin en sens inverse. Elle n’est pas liée à une période propre, mais nécessite une alimentation, des capteurs et une commande. Sa course, sa vitesse et sa puissance en fixent les limites.
- La compensation passive adaptative de pilonnement se situe entre les deux : un ressort à gaz passif dont la raideur, l’amortissement et la position d’équilibre sont réglés pour chaque phase du levage.
- Pour la plupart des levages sous-marins, un dispositif passif correctement dimensionné suffit. Un système actif se justifie lorsque la charge doit rester proche d’un point fixe, lorsque la longue houle ne peut pas être isolée par un dispositif passif, ainsi que pour la compensation des mouvements en surface.
Les deux approches réduisent les effets du pilonnement du navire sur une charge suspendue : les charges de choc dans le gréement, le mouvement de la charge et sa vitesse à l’atterrissage. Elles diffèrent par l’origine de la force correctrice. Dans un système passif, elle provient de l’énergie stockée dans le gaz comprimé, absorbée puis restituée au gré des mouvements de la tête de grue. Dans un système actif, elle provient d’un entraînement commandé par un contrôleur qui mesure le mouvement.
Les différences
Passif. Le dispositif est suspendu en ligne, sa tige orientée vers la charge. Au-dessus du piston de travail se trouve le vide ; au-dessous, du côté de la tige, se trouve l’huile, reliée à un accumulateur à gaz par un étranglement d’amortissement. Quand le navire soulève la tête de grue, le vérin s’allonge, pousse l’huile dans l’accumulateur et comprime le gaz : la tension dans la ligne augmente progressivement, sans à-coup. Quand la tête de grue descend, le gaz repousse l’huile. Le passage de l’huile dans l’étranglement amortit le mouvement. Aucun mouvement n’est mesuré et aucun mécanisme n’est actionné. Notre article sur la compensation passive de pilonnement présente le modèle.
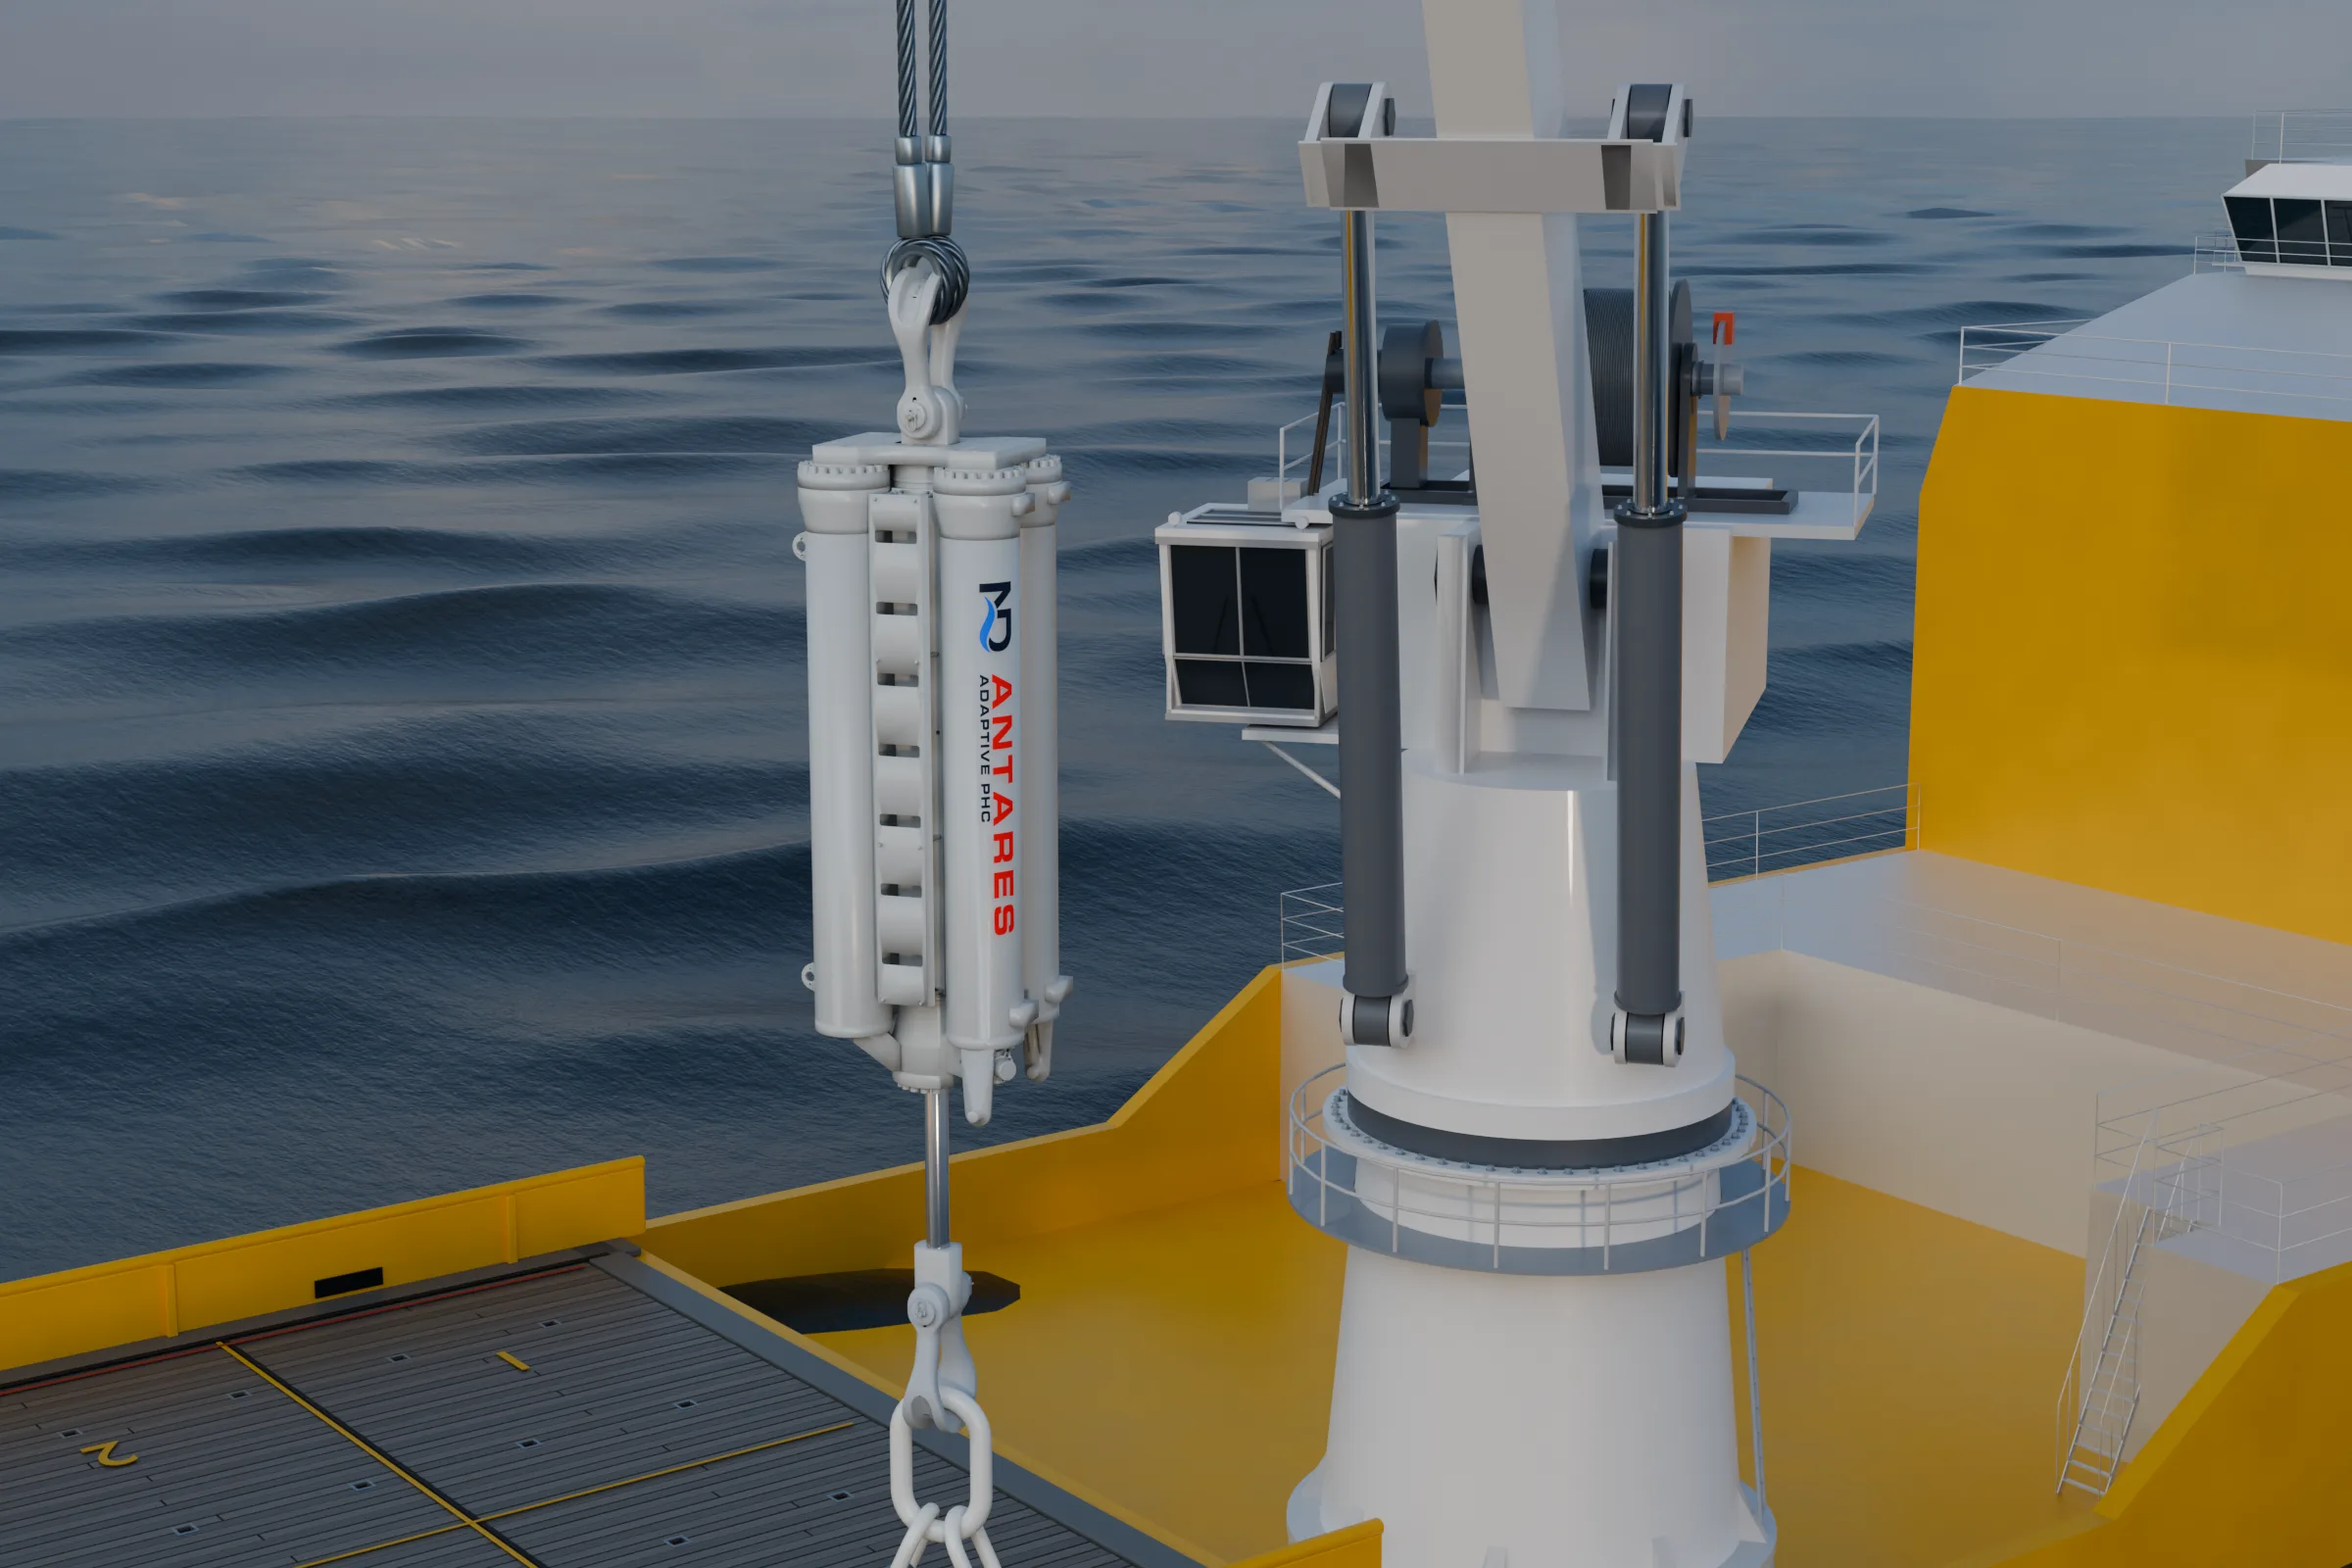
Passif adaptatif. Le même ressort à gaz passif porte la charge, mais le dispositif change de mode pendant le levage et règle sa raideur, son amortissement et sa position d’équilibre pour chaque phase : plus raide et mieux amorti dans la zone de déferlement, plus souple dans la colonne d’eau, puis libre pour une dépose en douceur à l’atterrissage. Il peut aussi utiliser sa course pour dégager une charge d’un pont mobile plus rapidement que le seul treuil de levage. Voir la compensation passive adaptative de pilonnement.
Actif. Une MRU mesure les mouvements du navire ; le contrôleur calcule le mouvement à la tête de grue et commande un entraînement pour l’annuler. Dans la plupart des systèmes actifs, cet entraînement est le treuil de la grue, alimenté par un groupe hydraulique ou un entraînement électrique du navire. Un dispositif actif en ligne place plutôt un vérin motorisé sous le crochet ; un ressort à gaz peut alors porter la charge statique, de sorte que l’entraînement n’ait qu’à la déplacer. Notre article sur la compensation active de pilonnement présente les différents types et leur coût d’exploitation.
Comparaison
| Critère | Passif | Passif adaptatif | Actif |
|---|---|---|---|
| Ce qui porte la charge | Un ressort à gaz : le gaz de l’accumulateur au-dessus de l’huile du vérin | Le même ressort à gaz passif | Un treuil ou un vérin motorisé, souvent avec un ressort à gaz qui porte la charge statique |
| Origine de la force correctrice | L’énergie stockée dans le gaz quand le dispositif s’allonge, puis restituée quand il se rétracte | La même, avec une raideur, un amortissement et une position d’équilibre réglés pour chaque phase | Puissance d’entraînement commandée à partir du mouvement mesuré |
| Mesure | Aucune | Les capteurs propres au dispositif, pour sa commande automatique | Une MRU sur le navire, ainsi qu’un retour de position de l’entraînement |
| Alimentation pour la compensation | Aucune. RIGEL se règle manuellement sur le pont ; CYGNUS possède une petite batterie pour ses fonctions de réglage | Une batterie embarquée de capacité moyenne sur ANTARES, sans ombilical | Continue : généralement un groupe hydraulique ou un entraînement électrique sur le navire. VEGA, en développement, utilise une grande batterie embarquée et aucun ombilical |
| Périodes de vagues prises en charge | Vagues dont la période est nettement plus courte que sa période propre ; les vagues plus longues sont amplifiées | Comme pour le système passif, avec des réglages adaptés à chaque phase | Une plage plus large, dans les limites de sa course, de sa vitesse et de sa puissance |
| En cas de panne d’alimentation ou de capteur | La compensation n’a besoin ni de l’un ni de l’autre et se poursuit ; la pression du gaz et les joints sont contrôlés avant le levage | Le ressort à gaz porte toujours la charge ; le réglage de repli est prévu dans la conception | Cela dépend de la conception : si un ressort à gaz porte la charge, le système revient à un comportement passif ; sinon, l’entraînement doit maintenir ou abaisser la charge en toute sécurité |
| Éléments à entretenir | Vérin, accumulateur, étranglement ; précharge de gaz contrôlée à chaque opération | S’y ajoutent des vannes de commande, un contrôleur et une batterie | S’y ajoutent la MRU, le contrôleur, l’entraînement, l’alimentation et le logiciel, avec mise en service et réglage |
| Utilisation typique | Traversées de la zone de déferlement, descente et atterrissage sous-marins, dégagement d’un pont mobile | Levages dont les phases nécessitent des réglages différents ; dégagement rapide | Atterrissage avec une tolérance serrée, maintien d’une charge stable au-dessus du fond marin, compensation des mouvements en surface |
| Dans notre gamme | RIGEL, 55–1,000 t; CYGNUS, 12.5–10,000 t | ANTARES, 30–4,000 t | VEGA, en développement : objectifs de conception de 75–2,500 t |
| Prix de départ dans notre gamme | À partir d’environ USD 15,000 (CYGNUS) et USD 35,000 (RIGEL) | À partir d’environ USD 100,000 (ANTARES) | VEGA est en développement |
Les prix indiqués sont les estimations budgétaires de nos pages produits ; le prix d’un projet dépend de la capacité, de la course, de la classe et du périmètre.
Pourquoi la période des vagues fait la différence
Un compensateur passif et sa charge forment un système masse-ressort dont la période propre dépend de la charge et du volume de gaz. La part du mouvement du crochet transmise à la charge dépend du rapport entre la période des vagues T et cette période propre T_n. Sans amortissement :
La charge bouge moins que le crochet uniquement si T < T_n / \sqrt{2}. Un dispositif passif se dimensionne donc avec une période propre nettement supérieure aux périodes des vagues pendant l’opération : plus la course et le volume de gaz sont grands, plus le ressort est souple et plus la période propre est longue. Dans l’exemple détaillé de notre article sur la compensation passive, une période propre de 16 s réduit le mouvement de la charge à environ un tiers de celui du crochet par vagues de 8 s.
Pour des vagues plus longues que cette limite, la charge bouge davantage que le crochet, surtout près de la période propre ; ce n’est que dans une houle de période bien supérieure à la période propre qu’elle retrouve le mouvement du crochet. La houle de longue période met donc un dispositif passif en difficulté et justifie une compensation active : celle-ci mesure le mouvement et actionne un mécanisme en sens inverse, quelle que soit la période des vagues, dans les limites de sa course, de sa vitesse et de son alimentation. Le mouvement résiduel dépend de la précision et de la rapidité de la mesure, ainsi que de la vitesse de suivi de l’entraînement.
En cas de panne d’alimentation ou de capteur
Un dispositif passif n’a pas besoin d’alimentation pour compenser : tant qu’il conserve son gaz et son huile, il continue de fonctionner. Dans un dispositif passif adaptatif, le ressort à gaz porte toujours la charge si la commande s’arrête ; le réglage de repli fait partie de sa conception et est vérifié dans le plan de levage. Pour un système actif, cela dépend de sa conception. Si un ressort à gaz porte la charge statique, la perte de l’entraînement laisse un dispositif passif dans la ligne. Si l’entraînement porte toute la charge, le système doit la maintenir ou l’abaisser en toute sécurité à l’aide de ses freins et de ses vannes ; ce mode de repli est vérifié dans le plan de levage.
Comment choisir
- Commencez par le passif. Si les périodes des vagues pendant l’opération sont nettement inférieures à la période propre permise par la course disponible et que l’objectif est de réduire les charges de choc, les mouvements de la charge et la vitesse à l’atterrissage, un dispositif passif y parvient sans alimentation et avec peu d’entretien.
- Choisissez le passif adaptatif lorsqu’un seul réglage ne convient pas à l’ensemble du levage : une traversée de la zone de déferlement suivie d’un atterrissage précis, ou le dégagement d’un pont mobile qui nécessite une remontée rapide.
- Choisissez l’actif lorsque la charge doit rester proche d’un point fixe avec une tolérance serrée, lorsque la période de la houle est trop longue pour la course disponible ou pour compenser les mouvements en surface.
Le sélecteur de compensateur de pilonnement pose les mêmes questions pour un levage donné, et un modèle de levage dans CONSTELLATION montre la réponse de chaque option aux états de mer propres à l’opération.
Questions fréquentes
Quelle est la différence entre la compensation active et la compensation passive de pilonnement ?
Un compensateur passif place un ressort à gaz et un amortissement entre la grue et la charge ; il n’a besoin ni de capteur ni d’alimentation pour compenser. Un compensateur actif mesure les mouvements du navire avec une MRU et actionne un treuil ou un vérin en sens inverse, ce qui exige une alimentation, des capteurs et une commande. Le système passif adaptatif conserve le ressort à gaz passif et change ses réglages entre les phases du levage.
La compensation active de pilonnement est-elle meilleure que la compensation passive ?
Pas en général. Un dispositif passif dimensionné avec une période propre nettement supérieure aux périodes des vagues pendant l’opération atténue la majeure partie du mouvement, sans alimentation ni réglage en cours d’opération. Un système actif convient mieux lorsque la charge doit rester proche d’un point fixe, lorsque la longue houle ne peut pas être isolée avec la course disponible et pour la compensation des mouvements en surface.
Quelle part du mouvement chaque système supprime-t-il ?
Cela dépend de l’opération, pas de l’étiquette. Pour un dispositif passif, le rapport des mouvements découle de la période des vagues et de la période propre du dispositif : dans notre exemple détaillé, une période propre de 16 s réduit le mouvement de la charge à environ un tiers de celui du crochet par vagues de 8 s. Le mouvement résiduel d’un système actif dépend de la précision et de la rapidité de la mesure, ainsi que de la vitesse de suivi de son entraînement.
La compensation passive de pilonnement nécessite-t-elle une alimentation ?
Pas pour compenser : le ressort à gaz et l’amortissement agissent seuls. Certains dispositifs passifs possèdent une petite batterie pour les fonctions de réglage, comme CYGNUS. Un dispositif passif adaptatif tel qu’ANTARES utilise une batterie pour sa commande automatique de l’amortissement, toujours sans ombilical.
Que se passe-t-il si un système actif perd son alimentation ?
Cela dépend de la conception. Si un ressort à gaz porte la charge statique, le dispositif revient à un comportement passif. Si l’entraînement porte toute la charge, le système doit la maintenir ou l’abaisser en toute sécurité à l’aide de ses freins et de ses vannes ; ce mode de repli est vérifié dans le plan de levage.
Quelle est la place de la compensation passive adaptative de pilonnement ?
Entre les deux. Un ressort à gaz passif porte la charge et le dispositif change de mode pendant le levage, avec une raideur, un amortissement et une position d’équilibre réglés pour chaque phase : par exemple, plus raide et mieux amorti dans la zone de déferlement, puis libre pour une dépose en douceur à l’atterrissage. Il convient aux levages dont les phases nécessitent des réglages différents et aux dégagements rapides depuis un pont mobile.
Sources et hypothèses
- Les plages de produits, les modes d’alimentation et les estimations budgétaires proviennent de nos pages produits. Les chiffres de VEGA sont des objectifs de conception ; VEGA est en développement.
- L’expression du rapport des mouvements est le résultat non amorti d’un système à un degré de liberté utilisé dans notre article sur la compensation passive de pilonnement ; la Figure 2 ajoute un amortissement de 10 %, ce qui limite la résonance et fait passer la valeur à 8 s de 0.33 à 0.36.
- Le comportement en cas de défaillance est décrit selon l’architecture. Le mode de repli réel d’un système donné figure dans sa documentation de conception et dans le plan de levage.
Vous hésitez entre passif et actif ?
Indiquez les phases du levage, le navire, la charge utile et les états de mer. Nous modéliserons les options dans CONSTELLATION et recommanderons la solution la plus simple qui maintienne le levage dans ses limites.
Envoyer votre cas de levage →