Compensação ativa vs. passiva de heave
Um compensador passivo permite que uma mola a gás absorva o movimento da embarcação. Um compensador ativo mede esse movimento e aciona o sistema para se opor a ele. Veja como diferem em potência, sensores, resposta e comportamento em caso de falha, e quando escolher cada um.
- A compensação passiva de heave coloca uma mola a gás e um amortecedor em série entre a grua e a carga. Não precisa de sensor nem de energia para compensar e elimina a maior parte do movimento em ondas com períodos bem menores que seu período natural.
- A compensação ativa de heave mede o movimento da embarcação com uma unidade de referência de movimento (MRU) e aciona um guincho ou cilindro para se opor a ele. Não está vinculada a um período natural, mas precisa de energia, sensores e controle; seu curso, sua velocidade e sua potência definem seus limites.
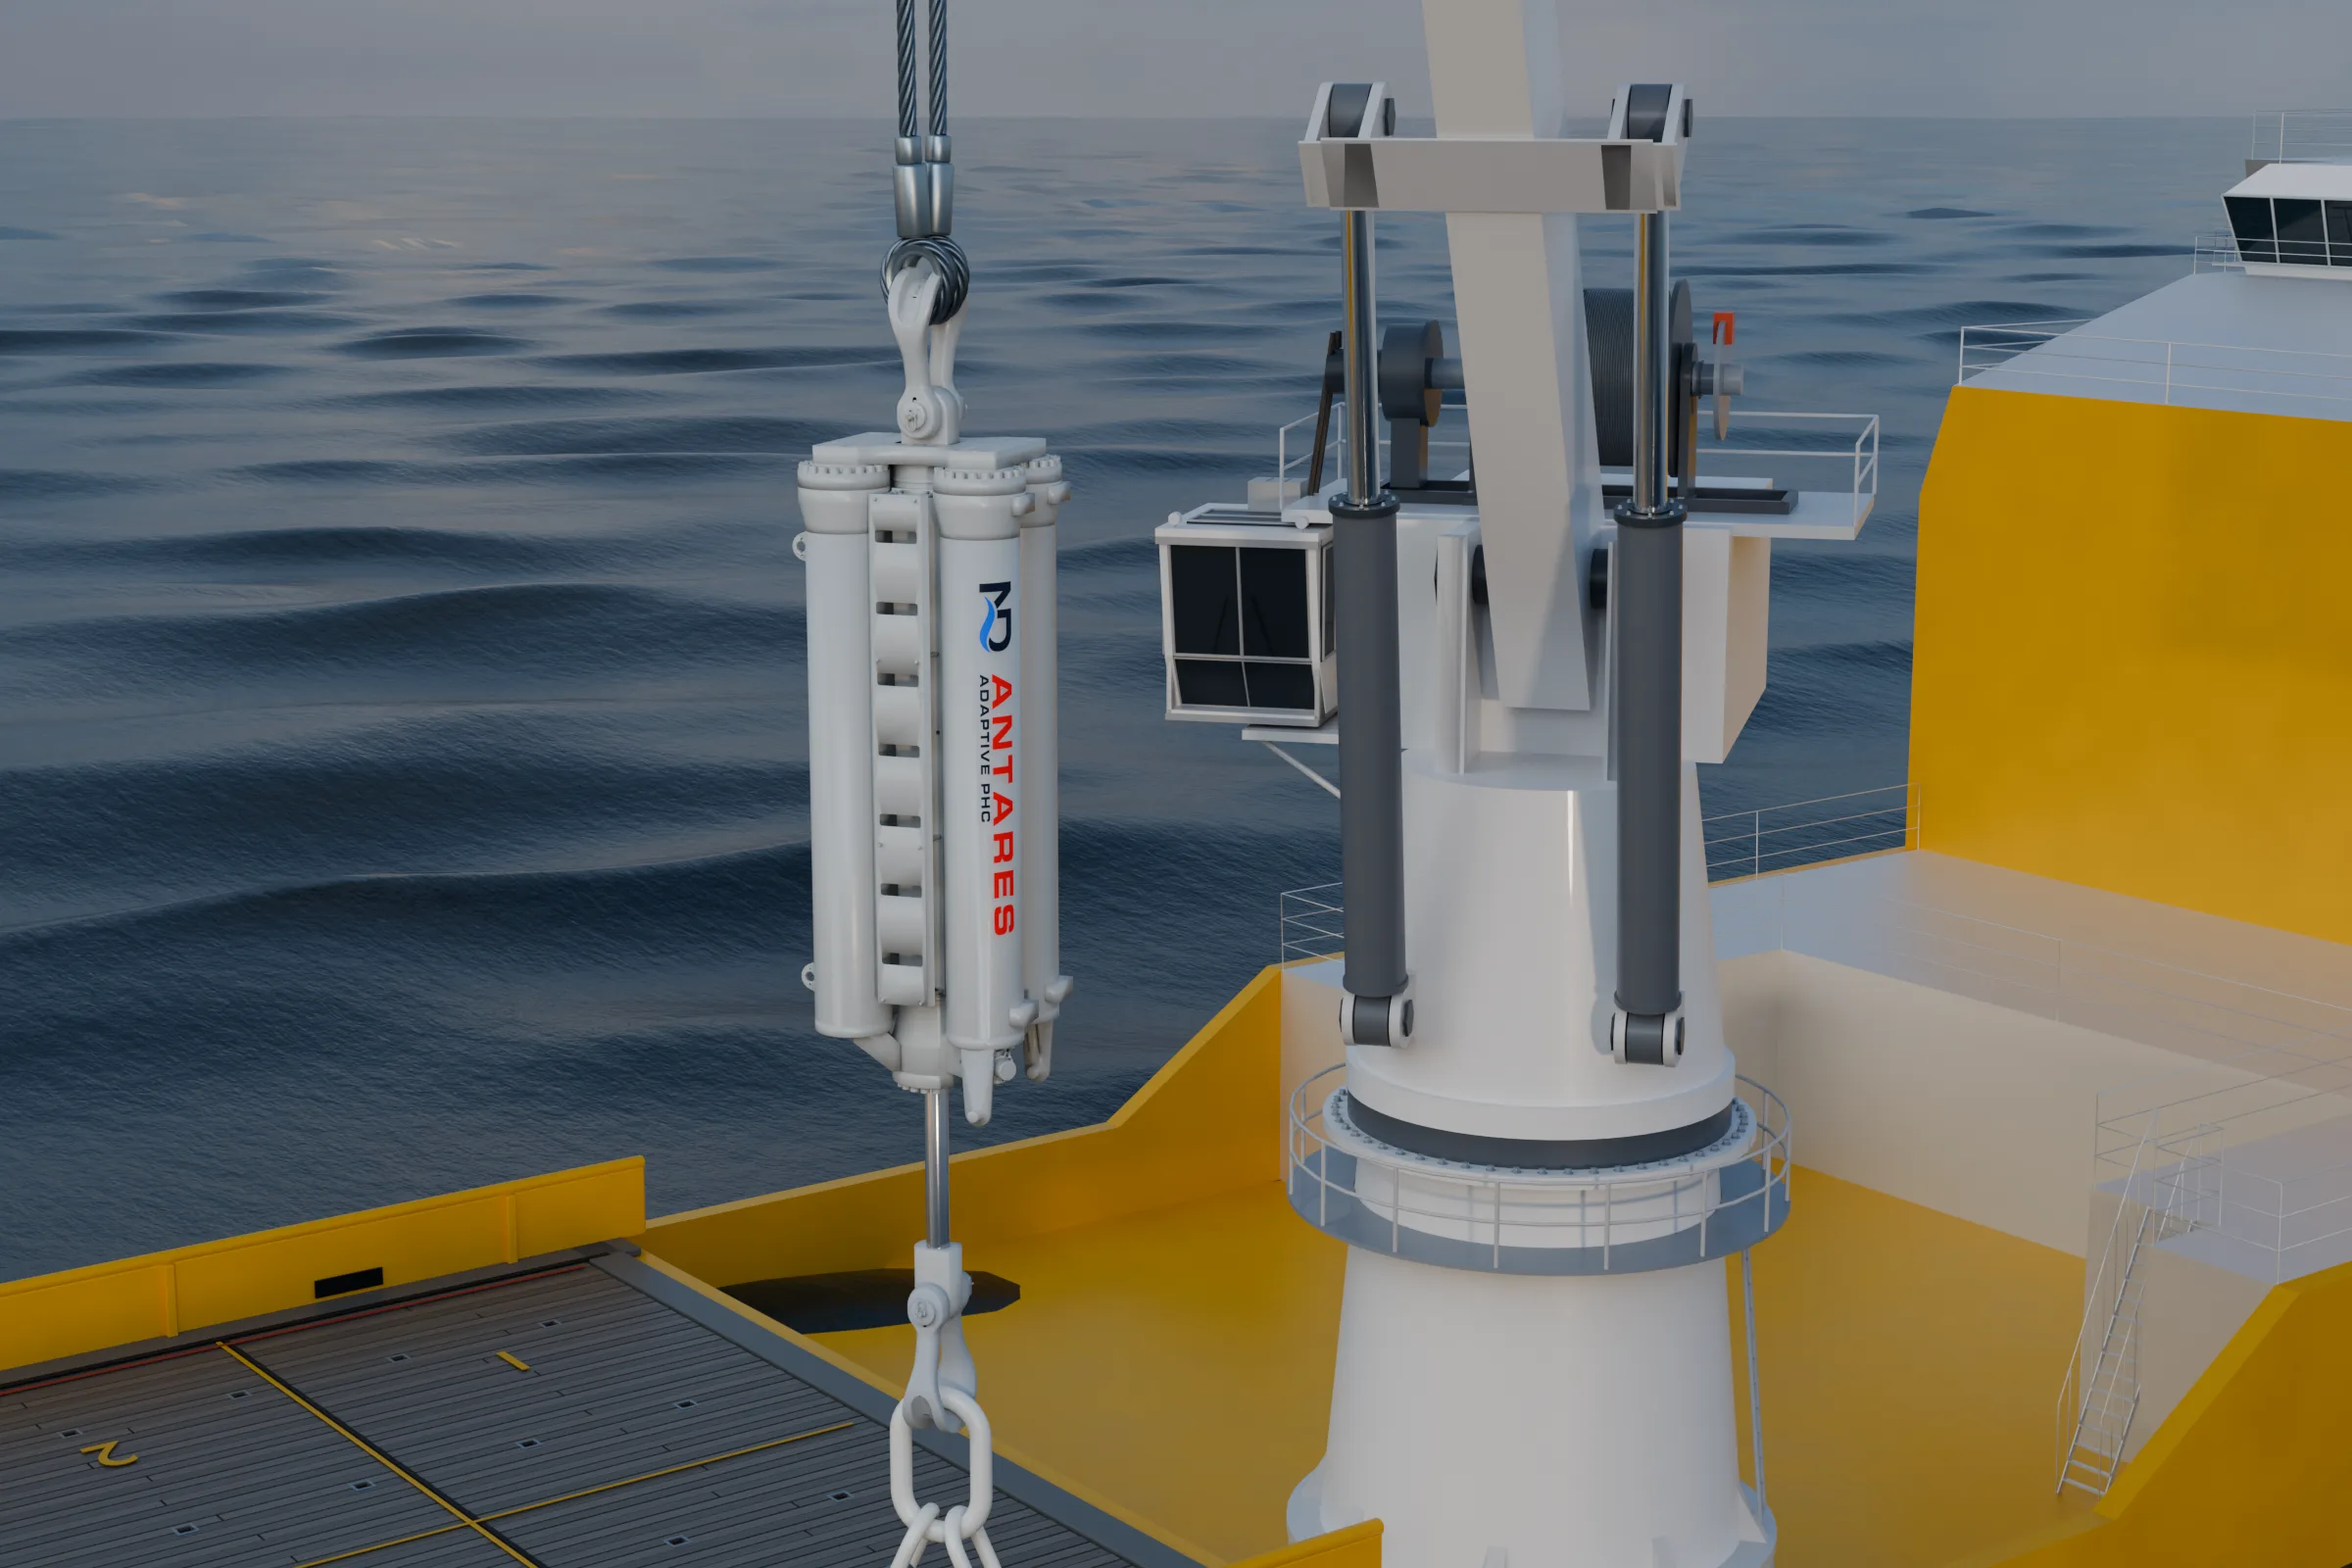
- A compensação passiva adaptativa de heave fica entre as duas: uma mola a gás passiva cuja rigidez, amortecimento e posição de equilíbrio são ajustados para cada fase do içamento.
- Para a maioria dos içamentos submarinos, uma unidade passiva dimensionada corretamente é suficiente. A solução ativa compensa quando a carga precisa acompanhar de perto um ponto fixo, em marulhos de período longo que uma unidade passiva não consegue isolar e na compensação de movimento acima da linha d’água.
As duas abordagens reduzem os efeitos do heave da embarcação sobre uma carga suspensa: as cargas de impacto nos acessórios de içamento, o movimento da carga e sua velocidade no pouso. Elas diferem na origem da força corretiva. Em um sistema passivo, ela vem da energia armazenada no gás comprimido, absorvida e devolvida conforme a ponta da grua se move. Em um sistema ativo, vem da potência de um acionamento comandado por um controlador que mede o movimento.
O que muda
Passiva. A unidade fica suspensa em série, com a haste voltada para baixo, ligada à carga. Acima do pistão de trabalho há vácuo; abaixo dele, no lado da haste, há óleo, conectado por uma restrição de amortecimento a um acumulador de gás. Quando a embarcação eleva a ponta da grua, o cilindro se estende, empurra óleo para o acumulador e comprime o gás. Assim, a tensão na linha aumenta gradualmente, sem tranco. Quando a ponta desce, o gás empurra o óleo de volta. O óleo forçado pela restrição amortece o movimento. Nada é medido nem acionado. Nosso artigo sobre compensação passiva de heave explica o modelo.
Passiva adaptativa. A mesma mola a gás passiva sustenta a carga, mas a unidade alterna entre modos de operação durante o içamento, ajustando rigidez, amortecimento e posição de equilíbrio para cada fase: mais rígida e com mais amortecimento ao atravessar a zona de respingo, mais flexível na coluna d’água e livre para um pouso suave. Ela também pode usar seu curso para afastar rapidamente a carga de um convés em movimento, mais depressa do que apenas com o guincho. Veja compensação passiva adaptativa de heave.
Ativa. Uma MRU mede o movimento da embarcação; o controlador calcula o movimento na ponta da grua e comanda um acionamento para anulá-lo. Na maioria dos sistemas ativos, o acionamento é o guincho da grua, alimentado por uma unidade hidráulica ou por um acionamento elétrico na embarcação. Uma unidade ativa em série coloca um cilindro acionado abaixo do gancho; uma mola a gás pode sustentar a carga estática, de modo que o acionamento apenas a movimente. Compensação ativa de heave apresenta os tipos e seus custos de operação.
Lado a lado
| Propriedade | Passiva | Passiva adaptativa | Ativa |
|---|---|---|---|
| O que sustenta a carga | Uma mola a gás: gás do acumulador sobre o óleo do cilindro | A mesma mola a gás passiva | Um guincho ou cilindro acionado, muitas vezes com uma mola a gás sustentando a carga estática |
| De onde vem a força corretiva | Energia armazenada no gás quando a unidade se estende, devolvida quando se retrai | A mesma fonte, com rigidez, amortecimento e posição de equilíbrio ajustados para cada fase | Potência do acionamento, comandada com base no movimento medido |
| Sensoriamento | Nenhum | Os sensores da própria unidade, usados no controle automático | Uma MRU na embarcação, além da realimentação de posição do acionamento |
| Energia para compensação | Nenhuma. O RIGEL é ajustado manualmente no convés; o CYGNUS tem uma bateria pequena para suas funções de ajuste | Uma bateria média a bordo do ANTARES, sem umbilical | Contínua: normalmente uma unidade hidráulica ou um acionamento elétrico na embarcação. O VEGA, em desenvolvimento, usa uma bateria grande a bordo, sem umbilical |
| Períodos de onda que atende | Ondas com períodos bem menores que seu período natural; ondas mais longas são amplificadas | Como a passiva, com ajustes adequados a cada fase | Uma faixa mais ampla, limitada por curso, velocidade e potência |
| Se houver falha de energia ou de sensor | A compensação dispensa ambos e continua funcionando; a pressão do gás e as vedações são verificadas antes do içamento | A mola a gás continua sustentando a carga; o ajuste de retorno em caso de falha faz parte do projeto | Depende do projeto: com uma mola a gás sob a carga, passa a ter comportamento passivo; sem ela, o acionamento precisa sustentar ou baixar a carga com segurança |
| O que precisa de manutenção | Cilindro, acumulador e restrição; pré-carga de gás verificada a cada operação | Acrescenta válvulas de controle, controlador e bateria | Acrescenta MRU, controlador, acionamento, fonte de energia e software, com comissionamento e ajustes |
| Uso típico | Travessias da zona de respingo, descida e pouso submarinos, retirada da carga de um convés em movimento | Içamentos cujas fases exigem ajustes diferentes; elevação rápida | Pouso com tolerância rigorosa, manutenção da carga estável sobre o leito marinho, compensação de movimento acima da linha d’água |
| Na nossa linha | RIGEL, 55–1,000 t; CYGNUS, 12.5–10,000 t | ANTARES, 30–4,000 t | VEGA, em desenvolvimento: metas de projeto de 75–2,500 t |
| Preço inicial, nossa linha | A partir de cerca de USD 15,000 (CYGNUS) e USD 35,000 (RIGEL) | A partir de cerca de USD 100,000 (ANTARES) | O VEGA está em desenvolvimento |
Os preços são valores de referência para orçamento nas páginas dos produtos; o preço de cada projeto depende da capacidade, do curso, da classe e do escopo.
Por que o período da onda determina a escolha
Um compensador passivo e sua carga formam um sistema massa-mola, com um período natural definido pela carga e pelo volume de gás. A parcela do movimento do gancho transmitida à carga depende da relação entre o período da onda T e esse período natural T_n. Sem amortecimento:
A carga se move menos que o gancho somente quando T < T_n / \sqrt{2}. Portanto, uma unidade passiva é dimensionada com período natural bem acima dos períodos de onda da operação: quanto maior o curso e o volume de gás, mais flexível a mola e mais longo o período natural. No exemplo calculado do nosso artigo sobre compensação passiva de heave, um período natural de 16 s deixa a carga com cerca de um terço do movimento do gancho em ondas de 8 s.
Com ondas mais longas que isso, a carga se move mais que o gancho, sobretudo perto do período natural, e só em marulhos com período muito maior que o natural volta a acompanhar o movimento do gancho. Portanto, marulhos de período longo são difíceis para uma unidade passiva e justificam a compensação ativa: ela mede o movimento e aciona o sistema para se opor a ele em qualquer período que o mar apresente, até os limites de curso, velocidade e alimentação. O movimento residual depende da precisão e da rapidez da medição e da velocidade com que o acionamento consegue acompanhar.
Se houver falha de energia ou de sensor
Uma unidade passiva não precisa de energia para compensar: enquanto mantiver o gás e o óleo, continuará funcionando. Em uma unidade passiva adaptativa, a mola a gás continua sustentando a carga se o controle parar; o ajuste para o qual ela retorna faz parte do projeto e é verificado no plano de içamento. O comportamento de um sistema ativo depende do projeto. Quando uma mola a gás sustenta a carga estática, a perda do acionamento deixa uma unidade passiva em série. Quando o acionamento sustenta toda a carga, o sistema precisa sustentá-la ou baixá-la com segurança por meio dos próprios freios e válvulas; essa resposta à falha também é verificada no plano de içamento.
Quando escolher cada um
- Comece pela passiva. Se os períodos das ondas da operação forem bem menores que o período natural que o curso disponível permite, e o objetivo for reduzir as cargas de impacto e o movimento da carga e proporcionar um pouso mais suave, uma unidade passiva faz isso sem energia e com pouca manutenção.
- Escolha a adaptativa quando um único ajuste não atender a todo o içamento: por exemplo, uma travessia da zona de respingo seguida de um pouso preciso, ou a retirada de uma carga de um convés em movimento que exija elevação rápida.
- Escolha a ativa quando a carga precisar acompanhar um ponto fixo dentro de uma tolerância rigorosa, quando o período do marulho for longo demais para o curso disponível ou para compensar movimentos acima da linha d’água.
O seletor de compensadores de heave apresenta as mesmas questões para um içamento específico, e um modelo de içamento no CONSTELLATION mostra a resposta de cada opção às condições de mar da operação.
Perguntas frequentes
Qual é a diferença entre a compensação ativa e a passiva de heave?
Um compensador passivo coloca uma mola a gás e amortecimento em série entre a grua e a carga; não precisa de sensor nem de energia para compensar. Um compensador ativo mede o movimento da embarcação com uma MRU e aciona um guincho ou cilindro para se opor a ele, o que exige energia, sensores e controle. A compensação passiva adaptativa mantém a mola a gás passiva e altera seus ajustes entre as fases do içamento.
A compensação ativa de heave é melhor que a passiva?
Não em todos os casos. Uma unidade passiva dimensionada com período natural bem acima dos períodos de onda da operação elimina a maior parte do movimento sem precisar de alimentação ou ajustes de controle. A solução ativa é melhor quando a carga precisa acompanhar de perto um ponto fixo, em marulhos de período longo que o curso disponível não consegue isolar e na compensação de movimento acima da linha d’água.
Quanto do movimento cada sistema elimina?
Depende da situação, não da categoria. Para uma unidade passiva, a relação de movimentos depende do período da onda e do período natural da unidade: no nosso exemplo calculado, um período natural de 16 s deixa cerca de um terço do movimento do gancho em ondas de 8 s. O movimento residual de um sistema ativo depende da precisão e da rapidez da medição e da velocidade com que o acionamento consegue acompanhar.
A compensação passiva de heave precisa de energia?
Não para compensar: a mola a gás e o amortecimento atuam por si. Algumas unidades passivas têm uma bateria pequena para funções de ajuste, como o CYGNUS. Uma unidade passiva adaptativa como o ANTARES usa bateria para o controle automático do amortecimento, ainda sem umbilical.
O que acontece se um sistema ativo perder energia?
Depende do projeto. Quando uma mola a gás sustenta a carga estática, a unidade passa a ter comportamento passivo. Quando o acionamento sustenta toda a carga, o sistema precisa sustentá-la ou baixá-la com segurança por meio dos freios e válvulas, e essa resposta à falha é verificada no plano de içamento.
Onde se encaixa a compensação passiva adaptativa de heave?
Entre as duas. Uma mola a gás passiva sustenta a carga, e a unidade alterna entre modos de operação durante o içamento, ajustando rigidez, amortecimento e posição de equilíbrio para cada fase: por exemplo, mais rígida e com mais amortecimento ao atravessar a zona de respingo, e livre para um pouso suave. É adequada a içamentos cujas fases exigem ajustes diferentes e a retiradas rápidas de cargas de um convés em movimento.
Fontes e premissas
- As faixas dos produtos, as formas de alimentação e os preços de referência para orçamento vêm das nossas páginas de produtos. Os números do VEGA são metas de projeto; o VEGA está em desenvolvimento.
- A expressão da relação de movimentos é o resultado sem amortecimento para um sistema de um grau de liberdade usado em nosso artigo sobre compensação passiva de heave; a Figura 2 acrescenta 10 % de amortecimento, o que limita a ressonância e altera o valor em 8 s de 0.33 para 0.36.
- Na tabela, o comportamento em caso de falha é descrito por tipo de arquitetura. A resposta efetiva de cada sistema à falha consta da documentação de projeto e do plano de içamento.
Escolhendo entre a passiva e a ativa?
Envie as fases do içamento, os dados da embarcação, a carga útil e as condições de mar. Vamos modelar as opções no CONSTELLATION e recomendar a mais simples que mantenha o içamento dentro dos limites.
Envie seu caso de içamento →