Actieve versus passieve heave-compensatie
Een passieve heave-compensator laat een gasveer de scheepsbeweging opvangen. Een actieve heave-compensator meet die beweging en stuurt ertegenin. Lees hoe ze verschillen in energieverbruik, sensoren, respons en gedrag bij storingen, en wanneer welke oplossing geschikt is.
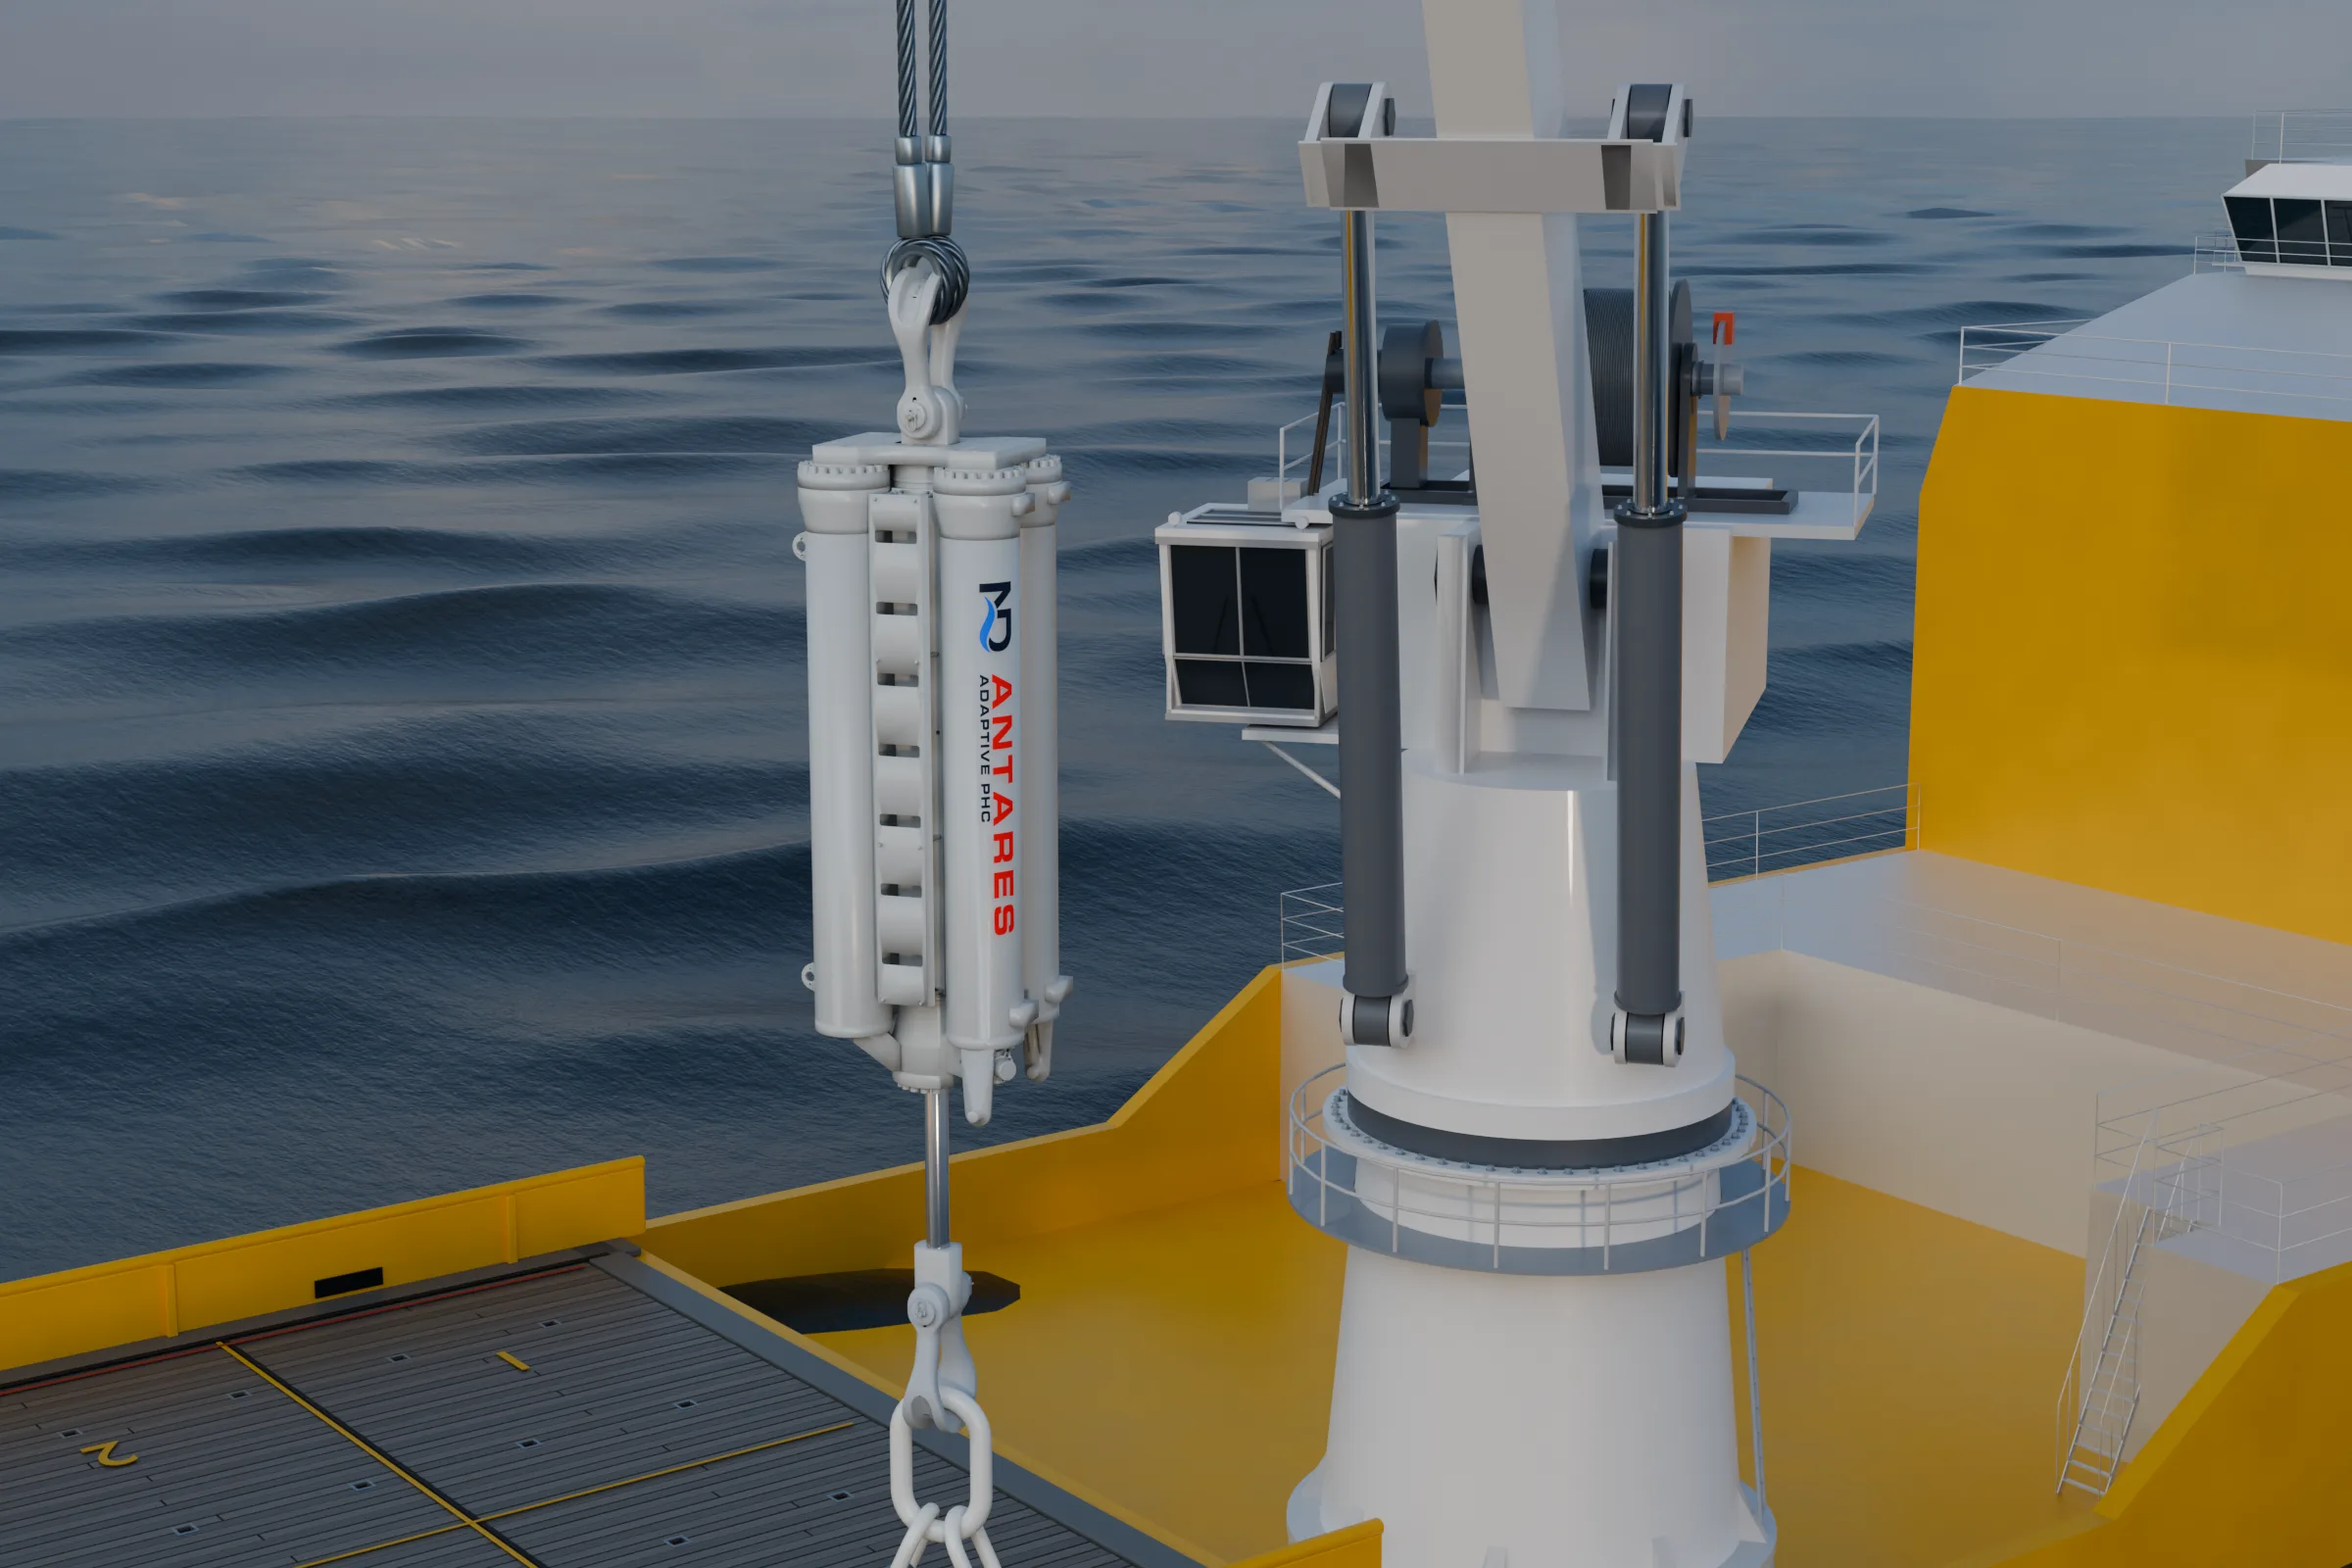
- Passieve heave-compensatie plaatst een gasveer en een demper in de lijn tussen kraan en last. Voor de compensatie zijn geen sensor en geen externe energie nodig. Bij golven met een periode die veel korter is dan de eigenperiode vermindert zij het grootste deel van de beweging.
- Actieve heave-compensatie meet de scheepsbeweging met een bewegingsreferentie-eenheid (MRU) en stuurt een lier of cilinder tegen die beweging in. Zij is niet gebonden aan een eigenperiode, maar heeft energie, sensoren en besturing nodig. De slag, snelheid en het vermogen bepalen de grenzen.
- Adaptief-passieve heave-compensatie ligt ertussenin: een passieve gasveer waarvan de stijfheid, demping en evenwichtsstand per fase van de hijs worden ingesteld.
- Voor de meeste hijsoperaties onder water volstaat een correct gedimensioneerde passieve eenheid. Actieve compensatie loont wanneer een last een vast punt nauwkeurig moet volgen, bij deining met een lange periode die een passieve eenheid niet kan isoleren en bij bewegingscompensatie boven water.
Beide oplossingen beperken de gevolgen van scheepsheave voor een hangende last: schokbelastingen in het hijsgerei, beweging van de last en de snelheid bij het neerzetten. Het verschil is de herkomst van de corrigerende kracht. In een passief systeem komt die uit energie die in samengeperst gas is opgeslagen en die wordt opgenomen en teruggegeven terwijl de kraantip beweegt. In een actief systeem levert een aandrijving de energie, aangestuurd door een regelaar die de beweging meet.
De verschillen
Passief. De eenheid hangt in de lijn, met de stang naar beneden richting de last. Boven de werkzuiger bevindt zich vacuüm; eronder, aan de stangzijde, bevindt zich olie die via een dempingsrestrictie met een gasaccumulator is verbonden. Wanneer het schip de kraantip optilt, schuift de cilinder uit, drukt olie in de accumulator en perst het gas samen. Daardoor neemt de lijnspanning geleidelijk toe in plaats van met een schok. Wanneer de tip daalt, duwt het gas de olie terug. De olie die door de restrictie stroomt, dempt de beweging. Er wordt niets gemeten en niets aangedreven. In ons artikel over passieve heave-compensatie leggen we het model uit.
Adaptief-passief. Dezelfde passieve gasveer draagt de last, maar de eenheid schakelt tijdens de hijs tussen bedrijfsmodi en stelt per fase stijfheid, demping en evenwichtsstand in: stijver en sterker gedempt in de spatzone, soepeler in de waterkolom en vrij voor zacht neerzetten bij de landing. Met de slag kan zij een last ook sneller van een bewegend dek vrij tillen dan met alleen de lier. Zie adaptief-passieve heave-compensatie.
Actief. Een MRU meet de scheepsbeweging; de regelaar berekent de beweging van de kraantip en stuurt een aandrijving aan om die tegen te werken. In de meeste actieve systemen is die aandrijving de kraanlier, gevoed door een hydraulisch aggregaat of elektrische aandrijving op het schip. Een actieve eenheid in de hijslijn heeft in plaats daarvan een aangedreven cilinder onder de haak; een gasveer kan de statische last dragen, zodat de aandrijving haar alleen hoeft te verplaatsen. Actieve heave-compensatie beschrijft de typen en hun bedrijfskosten.
Naast elkaar
| Eigenschap | Passief | Adaptief-passief | Actief |
|---|---|---|---|
| Wat draagt de last | Een gasveer: accumulatorgas boven de olie in de cilinder | Dezelfde passieve gasveer | Een aangedreven lier of cilinder, vaak met een gasveer die de statische last draagt |
| Waar komt de corrigerende kracht vandaan | Energie die bij het uitschuiven in het gas wordt opgeslagen en bij het inschuiven vrijkomt | Hetzelfde, met stijfheid, demping en evenwichtsstand ingesteld per fase | Aandrijfvermogen, aangestuurd op basis van de gemeten beweging |
| Sensoren | Geen | De eigen sensoren van de eenheid voor de automatische regeling | Een MRU op het schip, plus positieterugkoppeling van de aandrijving |
| Energie voor compensatie | Geen. RIGEL wordt op het dek handmatig ingesteld; CYGNUS heeft een kleine accu voor de afstelfuncties | Een middelgrote ingebouwde accu op ANTARES, zonder umbilical | Continu: meestal een hydraulisch aggregaat of elektrische aandrijving op het schip. VEGA, in ontwikkeling, gebruikt een grote ingebouwde accu en geen umbilical |
| Golfperioden die het systeem aankan | Golven met een periode ruim onder de eigenperiode; langere golven worden versterkt | Zoals passief, met instellingen afgestemd op elke fase | Een groter bereik, begrensd door slag, snelheid en vermogen |
| Als de energievoorziening of een sensor uitvalt | De compensatie heeft geen van beide nodig en werkt dus door; gasdruk en afdichtingen worden vóór de hijs gecontroleerd | De gasveer blijft de last dragen; de terugvalinstelling maakt deel uit van het ontwerp | Afhankelijk van het ontwerp: met een gasveer onder de last valt het systeem terug op passief gedrag; zonder gasveer moet de aandrijving de last veilig vasthouden of laten zakken |
| Wat moet worden onderhouden | Cilinder, accumulator, restrictie; de gasvoordruk wordt per operatie gecontroleerd | Daarnaast regelkleppen, een regelaar en een accu | Daarnaast MRU, regelaar, aandrijving, energievoorziening en software, met inbedrijfstelling en afstemming |
| Typische toepassing | Passage door de spatzone, subsea neerlaten en landen, een last vrij tillen van een bewegend dek | Hijsen waarvan de fasen andere instellingen vergen; snel vrij tillen | Landen binnen nauwe toleranties, een last stabiel boven de zeebodem houden, bewegingscompensatie boven het water |
| In ons assortiment | RIGEL, 55–1,000 t; CYGNUS, 12.5–10,000 t | ANTARES, 30–4,000 t | VEGA, in ontwikkeling: ontwerpdoelen van 75–2,500 t |
| Vanafprijs in ons assortiment | Vanaf circa USD 15,000 (CYGNUS) en USD 35,000 (RIGEL) | Vanaf circa USD 100,000 (ANTARES) | VEGA is in ontwikkeling |
De prijzen zijn indicatieve bedragen op onze productpagina’s; de projectprijs hangt af van capaciteit, slag, klasse en leveringsomvang.
Waarom de golfperiode de keuze bepaalt
Een passieve heave-compensator vormt met zijn last een veer-massasysteem, met een eigenperiode die afhangt van de last en het gasvolume. Hoeveel van de beweging van de haak de last bereikt, hangt af van de verhouding tussen de golfperiode T en die eigenperiode T_n. Zonder demping geldt:
De last beweegt alleen minder dan de haak als T < T_n / \sqrt{2}. Daarom wordt een passieve eenheid gedimensioneerd met een eigenperiode ruim boven de golfperioden tijdens de operatie: hoe langer de slag en hoe groter het gasvolume, hoe soepeler de veer en hoe langer de eigenperiode. In het rekenvoorbeeld in ons artikel over passieve compensatie beweegt de last bij een eigenperiode van 16 s in golven van 8 s ongeveer een derde zoveel als de haak.
Bij golven met een langere periode beweegt de last meer dan de haak, vooral rond de eigenperiode. Pas bij deining met een periode die veel langer is dan de eigenperiode, nadert de beweging weer die van de haak. Een passieve eenheid heeft het dus moeilijk bij deining met een lange periode. Daar komt actieve compensatie tot haar recht: zij meet de beweging en stuurt ertegenin, ongeacht de periode van de zee, binnen de grenzen van slag, snelheid en energievoorziening. De restbeweging hangt af van hoe nauwkeurig en snel het systeem meet en hoe snel de aandrijving kan volgen.
Als de energievoorziening of een sensor uitvalt
Een passieve eenheid heeft voor compensatie geen externe energie nodig: zolang zij gas en olie vasthoudt, blijft zij werken. In een adaptief-passieve eenheid blijft de gasveer de last dragen als de regeling stopt; op welke instelling zij terugvalt, maakt deel uit van het ontwerp en wordt in het hijsplan gecontroleerd. Bij een actief systeem hangt het van het ontwerp af. Als een gasveer de statische last draagt, blijft na uitval van de aandrijving een passieve eenheid in de lijn over. Als de aandrijving de hele last draagt, moet het systeem die met zijn eigen remmen en kleppen veilig vasthouden of laten zakken. Die terugval wordt in het hijsplan gecontroleerd.
Wanneer kiest u welk systeem?
- Begin met passief. Als de golfperioden tijdens de operatie ruim onder de eigenperiode liggen die met de beschikbare slag haalbaar is, en het doel is om schokbelastingen, lastbeweging en landingssnelheid te beperken, doet een passieve eenheid dat zonder externe energie en met weinig onderhoud.
- Kies adaptief-passief als één instelling niet voor de hele hijs geschikt is: een passage door de spatzone gevolgd door een nauwkeurige landing, of een last die snel van een bewegend dek moet worden vrijgetild.
- Kies actief als de last binnen nauwe toleranties een vast punt moet volgen, als de deining een te lange periode heeft voor de beschikbare slag, of voor bewegingscompensatie boven het water.
De keuzehulp voor heave-compensatoren doorloopt dezelfde vragen voor een specifieke hijs, en een hijsmodel in CONSTELLATION toont de respons van elke optie bij de zeetoestanden van die operatie.
Veelgestelde vragen
Wat is het verschil tussen actieve en passieve heave-compensatie?
Een passieve heave-compensator plaatst een gasveer en demping in de lijn tussen kraan en last; voor compensatie zijn geen sensor en geen externe energie nodig. Een actieve heave-compensator meet de scheepsbeweging met een MRU en stuurt een lier of cilinder ertegenin. Daarvoor zijn energie, sensoren en besturing nodig. Een adaptief-passieve eenheid behoudt de passieve gasveer en wijzigt haar instellingen tussen hijsfasen.
Is actieve heave-compensatie beter dan passieve?
Niet in het algemeen. Een passieve eenheid met een eigenperiode ruim boven de golfperioden tijdens de operatie vermindert het grootste deel van de beweging zonder externe energie of afstemming tijdens gebruik. Actieve compensatie is geschikter wanneer een last een vast punt nauwkeurig moet volgen, bij lange deining die met de beschikbare slag niet kan worden geïsoleerd, en voor bewegingscompensatie boven het water.
Hoeveel beweging vermindert elk systeem?
Dat hangt af van de situatie, niet van de naam van het systeem. Bij een passieve eenheid volgt de bewegingsverhouding uit de golfperiode en de eigenperiode van de eenheid: in ons rekenvoorbeeld resteert bij een eigenperiode van 16 s ongeveer een derde van de haakbeweging in golven van 8 s. De restbeweging van een actief systeem hangt af van hoe nauwkeurig en snel het meet en hoe snel de aandrijving kan volgen.
Heeft passieve heave-compensatie energie nodig?
Niet voor de compensatie: de gasveer en demping werken zonder externe energie. Sommige passieve eenheden hebben een kleine accu voor afstelfuncties, zoals CYGNUS. Een adaptief-passieve eenheid zoals ANTARES gebruikt een accu voor de automatische dempingsregeling, nog steeds zonder umbilical.
Wat gebeurt er als de energievoorziening van een actief systeem uitvalt?
Dat hangt af van het ontwerp. Als een gasveer de statische last draagt, valt de eenheid terug op passief gedrag. Als de aandrijving de hele last draagt, moet het systeem die met zijn remmen en kleppen veilig vasthouden of laten zakken. Deze terugval wordt in het hijsplan gecontroleerd.
Waar past adaptief-passieve heave-compensatie?
Tussen beide andere systemen. Een passieve gasveer draagt de last en de eenheid schakelt tijdens de hijs tussen bedrijfsmodi, waarbij per fase stijfheid, demping en evenwichtsstand worden ingesteld: bijvoorbeeld stijver en sterker gedempt in de spatzone, en vrij voor zacht neerzetten bij de landing. Dit past bij hijsen waarvan de fasen andere instellingen vereisen en bij het snel vrij tillen van een bewegend dek.
Bronnen en aannames
- Productbereiken, energievoorziening en indicatieve prijzen komen van onze productpagina’s. De cijfers voor VEGA zijn ontwerpdoelen; VEGA is in ontwikkeling.
- De uitdrukking voor de bewegingsverhouding is de ongedempte uitkomst voor één vrijheidsgraad die in ons artikel over passieve heave-compensatie wordt gebruikt; Figuur 2 voegt 10 % demping toe. Daardoor blijft de resonantiepiek begrensd en verandert de waarde bij 8 s van 0.33 naar 0.36.
- Het gedrag bij storingen wordt per systeemarchitectuur beschreven. De werkelijke terugval van een specifiek systeem staat in de ontwerpdocumentatie en het hijsplan.
Kiezen tussen passief en actief?
Stuur ons de hijsfasen, het schip, de nuttige last en de zeetoestanden. We modelleren de opties in CONSTELLATION en adviseren de eenvoudigste oplossing waarmee de hijs binnen de grenzen blijft.
Stuur uw hijsgegevens →