코일드 튜빙 히브 보상:
장력 허용 범위 유지
라이저가 없는 코일드 튜빙에서는 튜빙 스트링이 작업 조건을 좌우할 수 있습니다. 이 계산 예시에서 길이 400 m의 2⅜인치 스트링은 축방향 항복 하중이 522 kN이며 유효 장력을 잃으면 좌굴할 수 있습니다. 따라서 선박이 움직이는 동안 정해진 장력 허용 범위 안에 있어야 합니다.
라이저가 없는 코일드 튜빙 스트링이 정해진 장력 허용 범위 안에 있어야 하는 이유, 보상 장치가 없는 계산 사례의 예측 결과, 튜빙이 고착될 때 운용점의 변화, 프로젝트 운용 가능 범위의 설정 방법을 설명합니다.
작성자 Tord Martinsen, CEO · · 검토 · 읽는 시간 5분
스트링의 취약성이 지배합니다
길이 400 m의 2⅜″ × 0.190″ CT-90급 튜빙의 축방향 강성은 EA ≈ 174 MN입니다. 이 길이에서는 장력 변화가 신장 한 미터당 435 kN이므로, 보상되지 않은 상대 운동이 ±1.5 m이면 스트링에는 ±650 kN의 장력 변화가 요구되어, 단 한 번의 파도에서 항복 하중 522 kN을 넘습니다.
보상이 없으면 어떻게 되는가
인젝터 플랫폼을 Hs 3.0 m / Tp 9.0 s 조건에서 강체로 매달면 스트링이 선박 운동을 모두 받습니다. 이 해상 상태에서 요구되는 하중은 1,308 kN (항복 하중 522 kN 초과)이며 스트링은 작업 시작 약 십오 초 만에 파단됩니다. 이 해상 상태의 파랑 실현 열두 개 모두에서 강체 매달기 상태의 스트링이 파단되었으며, 파단 시점은 8.7 s에서 32.5 s 사이였습니다.
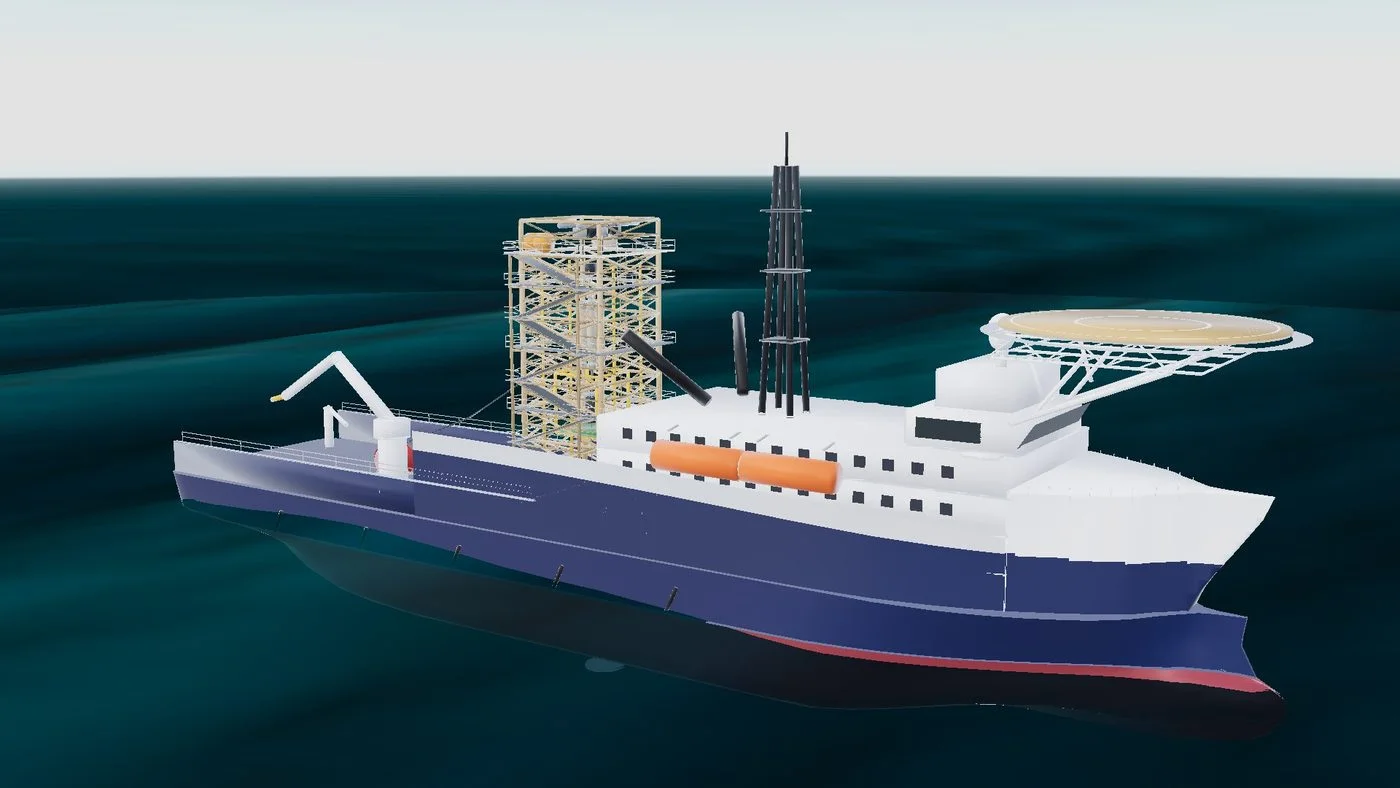
계산 예시를 영상으로 재현했습니다. 장력 허용 범위, 튜빙 고착 시 추가 인장력, 스트링 파단 후 정지 과정을 CONSTELLATION 시뮬레이션에서 프레임 단위로 렌더링했습니다.
히브 보상 장치가 해야 할 일
가장 낮은 충전 압력으로 설정한 ANTARES 125 t / 5.5 m 한 대를 거치면 동일한 파도에서 장력은 93–146 kN, 설정점 118 kN을 중심으로 (약 ±29 kN) 범위에서 변하고, 스트링 장력 상실은 0건이며, 장치는 상대 운동 4.5 m를 흡수합니다.
핵심은 힘이 아니라 강성입니다. 선박이 한 미터 움직여도 압력 변화가 매우 작은 가스 스프링이 강성 435 kN/m의 스트링과 직렬로 연결됩니다. 부드러운 요소가 운동을 흡수하고 스트링은 장력을 유지합니다.
튜빙 고착: 같은 장치, 다른 운용점
튜빙이 고착되면 스트링이 항복 하중에 이르지 않고 장력을 잃지 않도록 하면서 회수 인장력을 높여야 합니다. 이 계산 예시에서는 적응형 수동 장치가 현장에서 가스 운용점을 다시 조정합니다. 그러면 스트링은 418 kN (명시된 80 % 운용선)의 회수 인장력을 받습니다. 파랑에 따른 최대 하중은 이 선을 넘어 모델 항복 하중의 89 % (약 465 kN)에 이르지만 여전히 항복 하중보다 낮고, 12개 실현 사례에서 스트링 장력 상실은 발생하지 않았습니다. 필요한 설정은 사례별로 달라집니다.
스트링 파단과 스트로크 끝단이 중요한 이유
업계가 실제로 우려하는 사고는 최대 추가 인장력에서 스트링이 파단되는 것입니다. 약 418 kN의 장력이 순식간에 사라지면서 플랫폼이 위로 튀어 오릅니다. 그림에 표시된 실현에서는 약 한 초 만에 3.2 m 상승합니다.
| 스트링 파단 후 정지 | 표시 사례 | 12개 중 최악 | 한계 |
|---|---|---|---|
| 하드 스톱 접촉 | 없음 | 없음 | 없음 |
| 하드 스톱 충돌 속도 | 도달하지 않음 | 도달하지 않음 | 도달 시 ≤ 0.5 m/s |
| 최대 감속도 | 2.1 g | 3.7 g | 5.0 g |
| 메인 폴 최대 하중 | 0.61 × SWL | 0.90 × SWL | 1.00 × |
히브 보상 장치는 자체 수축 스트로크의 끝단에서 감쇠해야 합니다. 이 기능이 있으면 플랫폼이 단단한 부위에 닿지 않고 정지합니다. 이 기능이 없으면 같은 파도에서 같은 플랫폼이 속도를 유지한 채 스트로크 끝단에 도달해 치명적인 고장으로 이어지며 제어된 정지로 끝나지 않습니다.
이 계산 예시에서는 통상적인 현수 하중보다 파단 과도 상태가 메인 폴 요구 하중을 지배합니다. 플랫폼이 위로 튀어 오를 때 메인 폴 와이어가 순간적으로 이완되었다가 다시 하중을 받습니다. 다른 작업 시스템은 자체 하중 정의와 기준에 따라 모든 단계와 경계 조건을 확인해야 합니다.
운용 가능 범위의 경계
공개된 앙상블에서 명시된 응답은 Hs 3.0 m, Tp 9.0 s 조건과 이 선박, 선수방향, 하중 경로 및 열두 개의 실현에 한해서만 확인되었습니다. 이는 보편적인 Hs와 스트로크의 관계나 3.1–3.4 m 운용 한계를 정할 수 없습니다. 프로젝트 운용 가능 범위를 정하려면 Hs, Tp, 선수방향과 지정된 스펙트럼을 변화시키며 각 조건에서 스트로크, 장력, 파단 과도 상태를 확인해야 합니다.
자주 묻는 질문
코일드 튜빙에 히브 보상이 필요한 이유는 무엇인가요?
장력 허용 범위란 무엇인가요?
수동 히브 보상 장치가 Hs 3 m에서 장력 허용 범위를 유지할 수 있나요?
CT 작업 시스템의 메인 폴 용량은 무엇으로 결정하나요?
작업 조건을 보내주세요
스트링 크기와 강종, 수심, 선박 및 해상 상태를 알려주세요. 장력 허용 범위의 유지, 추가 인장 사례, 스트링 파단 후 정지, 각 수치의 근거가 된 앙상블을 담아 이와 같은 계산 예시를 제공하겠습니다.
엔지니어와 상담하기