이송 인양: 독립적으로 움직이는 두 구조물 사이의 히브 보상
이송 인양은 서로 독립적으로 움직이는 크레인과 갑판 사이에서 하중을 옮기는 작업입니다. 보급선과 플랫폼, 두 선박, 또는 바지선과 크레인선 사이의 인양이 이에 해당합니다. 인양 시작과 안착 시 상대 운동이 어떤 영향을 미치며 히브 보상 장치가 무엇을 할 수 있고 할 수 없는지 살펴봅니다.
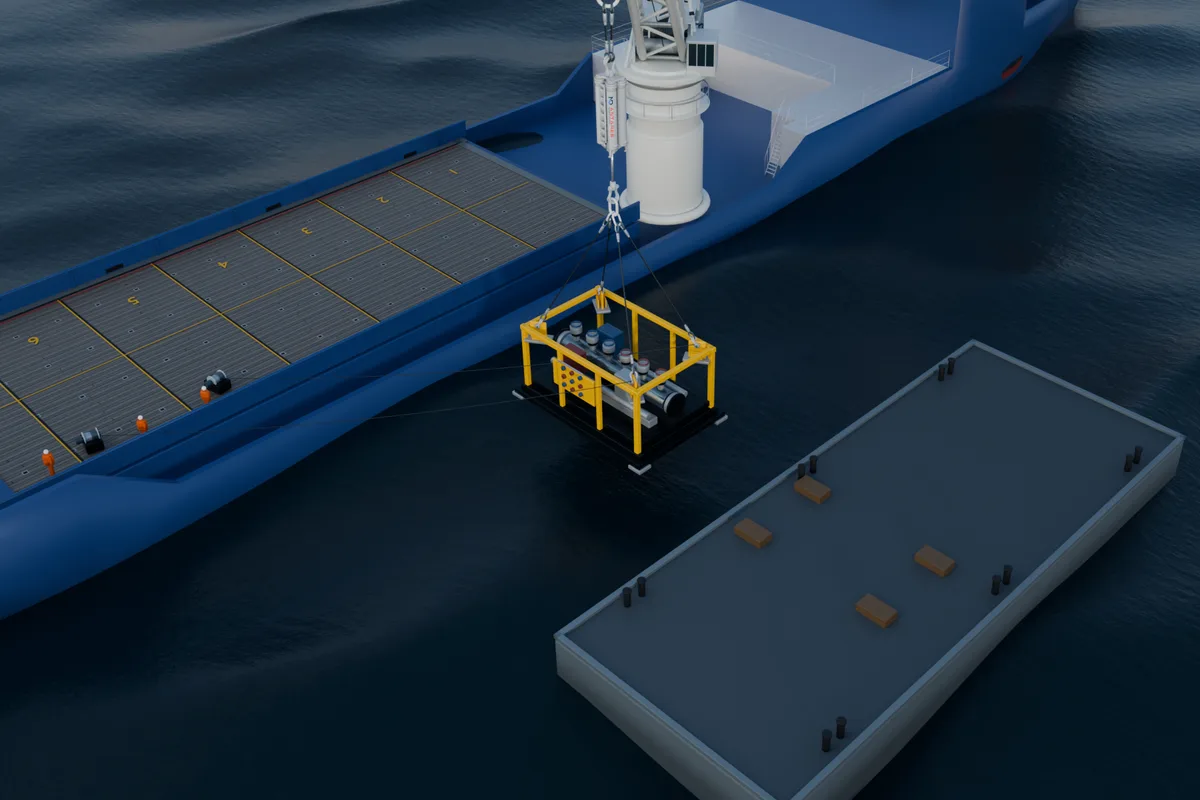
- 이때 고려할 하중 조건은 크레인 선단과 하중이 출발하거나 안착하는 갑판 사이의 상대 운동입니다. 고정식 플랫폼에 크레인이 있지 않은 한, 갑판은 파도에 따라 움직이고 크레인 선단도 움직입니다. 두 움직임은 위상이 어긋나는 경우가 많습니다.
- 인양 시작 시, 크레인 선단이 상승하는 동안 갑판이 아래로 멀어지면 느슨한 슬링이 순간적으로 팽팽해집니다. 하중은 갑판의 속도에서 후크의 속도로 순식간에 바뀌어야 합니다. DNV-RP-N103 에서는 인양 속도, 상대속도, 인양 시스템의 강성 및 하중의 질량으로 이 스냅 하중을 구합니다.
- 안착 시에는 상승하는 갑판과 내려오는 하중이 두 속도의 합에 해당하는 속도로 만나며, 최초 접촉 후 갑판이 하중을 다시 칠 수도 있습니다.
- 수동 히브 보상 장치는 인양 시스템을 유연하게 만들어 인양 시작 시의 급격한 장력 증가를 더 느리고 작은 장력 증가로 바꾸고, 최초 접촉 후 슬링이 급격히 팽팽해지는 것을 막습니다. 하지만 상승하는 갑판을 늦추거나 그 움직임을 따라가지는 못합니다. 그러려면 갑판의 움직임을 측정하는 능동 제어가 필요합니다. ANTARES의 신속 인양처럼 하중을 갑판에서 빠르게 떼어 내는 것도 안전한 인양 시작에 중요합니다.
크레인선 자체 갑판에서 인양할 때는 크레인 선단과 갑판이 함께 움직이므로 갑판에서 하중을 떼어 내기 쉽습니다. 이송 인양에서는 둘이 별도로 움직이므로 하중은 후크에 대해 움직이는 갑판에서 떠나거나 그 갑판에 닿아야 합니다.
움직이는 두 구조물, 하나의 하중
중요한 것은 크레인 선단과 상대편 갑판 사이의 운동 차이입니다. 고정식 플랫폼의 크레인에서는 크레인 선단이 움직이지 않고 보급선 갑판만 움직입니다. FPSO나 반잠수식 플랫폼 같은 부유식 플랫폼에서는 크레인 선단도 움직입니다. 두 부유 선박 사이에서는 같은 파도에 각 선박이 서로 다르게 반응합니다. 선박의 크기, 선수 방향, 고유 주기가 달라 진폭과 위상도 달라집니다. 위상이 어긋나면 상대 운동이 두 운동의 합에 가까워질 수 있고, 위상이 같으면 일부 상쇄됩니다.
크레인 선단의 운동은 선박 중심선에서 바깥쪽으로 뻗을수록 횡동요가 히브에 더해져 커지고, 선체 중앙에서 멀어질수록 종동요가 더해져 커집니다. 상대편 갑판의 인양 지점도 마찬가지입니다. 보급선 화물 갑판은 선미까지 이어지며, 선미에서는 종동요의 영향이 가장 큽니다. 해상 크레인의 하중표는 같은 상대 운동을 바탕으로 산정한 동적 계수를 반영하여 보급선 인양 시 허용 용량을 이미 낮춰 놓습니다. 크레인 하중표.
인양 시작: 느슨한 슬링에서 급격한 장력 증가까지
하중이 갑판에서 떨어지기 전에는 느슨한 슬링이 연결된 채 갑판에 놓여 있고, 크레인이 인양하면서 슬링의 느슨한 부분을 감아 올립니다. 크레인 선단이 상승하는 동안 갑판이 아래로 멀어지면 슬링이 순간적으로 팽팽해지고 하중이 갑판에서 급격히 떨어집니다. 하중 속도가 갑판의 속도에서 후크의 속도로 곧바로 바뀌어야 하기 때문입니다. DNV-RP-N103 에서는 스냅 하중 을 인양 시작 시의 인양 속도 v_c, 및 하중과 크레인 선단 사이의 수직 상대속도 v_{rct}, 및 인양 시스템의 강성 K 및 M 공기 중 질량으로 다음과 같이 구합니다:
스냅 하중은 강성의 제곱근에 비례해 증가합니다. 크레인 선단에 대해 1.0 m/s의 상대속도로 움직이는 갑판에서 100 t 하중을 0.25 m/s로 인양하고, 인양 시스템의 강성이 10 MN/m라고 가정해 보겠습니다. 스냅 하중은 1,250 kN이며, 이는 자중 981 kN에 추가됩니다. 시스템을 100배 더 유연하게 만드는 보상 장치는 스냅 하중을 10분의 1인 125 kN으로 줄이지만, 이를 위해 1.25 m의 스트로크가 필요합니다. 또한 인양 시스템의 고유 주기는 0.6 s에서 6.3 s로 늘어나 파도 주기 범위에 들어갑니다. 따라서 필요한 스트로크에 맞춰 보상 장치를 선정하고, 인양 중 공진 가능성을 검토합니다.
하중이 갑판에서 떨어진 뒤에는 갑판이 다시 상승하기 전에 충분한 이격 거리를 확보해야 합니다. 그렇지 않으면 갑판이 아래에서 하중을 칩니다. 느린 크레인은 갑판의 상승 속도를 항상 따라잡을 수 없습니다. 당사의 신속 인양 관련 글에서는 250 t 사례에서 크레인만 사용할 때 1~20 m/min의 인양 속도별로 갑판이 하중과 재접촉하는 빈도를 보여 주고, ANTARES 신속 인양 장치가 수축하며 하중을 갑판에서 빠르게 떼어 내는 방식도 설명합니다.
안착: 움직이는 갑판 위에 하중 놓기
안착 시에는 상황이 반대가 됩니다. 내려오는 하중 아래에서 갑판이 상승하면, 둘은 각 속도의 합에 해당하는 속도로 만납니다. 최초 접촉 후에는 다음 파도가 갑판을 하중 쪽으로 다시 밀어 올리거나 아래로 떨어뜨릴 수 있습니다. 크레인이 갑판에서 하중을 완전히 지지할 만큼 와이어를 충분히 풀어 줄 때까지 하중이 갑판에 부딪히거나 슬링이 급격히 팽팽해질 수 있습니다. 착지 속도는 하중과 갑판에 적용되는 한계 이내여야 합니다.
수동 히브 보상 장치는 상승하는 갑판을 늦추지 못합니다. 하중은 여전히 하강 속도와 갑판 상승 속도의 합에 해당하는 속도로 갑판과 만납니다. 이 장치가 완화하는 것은 리깅에 걸리는 충격입니다. 최초 접촉 후 갑판이 아래로 내려가면 슬링이 급격히 팽팽해지도록 두는 대신 장치가 늘어납니다. 두 선박 사이에서는 장치의 고유 주기가 파도 주기보다 충분히 길 경우, 크레인선 자체의 운동이 하중에 전달되는 것도 줄일 수 있습니다. 움직이는 갑판에 맞춰 하중을 움직이려면 그 갑판을 측정하는 능동 제어 가 필요합니다.
장치별 역할
| 필요한 기능 | 장치 |
|---|---|
| 인양 시작 시 급격한 장력 증가를 완화하고 최초 접촉 후 슬링이 급격히 팽팽해지는 것을 방지 | RIGEL (55~1,000 t) 또는 CYGNUS (12.5~10,000 t): 인양 전에 갑판에서 설정하는 직렬 수동 가스 스프링 |
| 인양 중 설정값을 변경하고 하중을 갑판에서 빠르게 떼어 내기 | ANTARES (30~4,000 t): 적응형 수동 히브 보상, 수축하여 하중을 갑판에서 떼어 내는 신속 인양 모드 탑재 |
| 피할 수 없는 급격한 장력 증가의 최대 하중 제한 | POLARIS (75~4,000 t): 스트로크가 움직이는 동안 힘을 밸브 설정값 근처로 유지하고 다음 인양을 위해 복귀하는 충격 흡수 장치 |
| 상대편 갑판의 움직임 추종 | 크레인선뿐 아니라 상대편 갑판도 측정하는 능동 제어. 표준 능동 히브 보상은 하중을 움직이는 갑판이 아니라 해저면에 대해 정지하도록 유지합니다. |
선택은 작업 해상 상태에서 두 구조물의 운동, 크레인, 리깅 및 페이로드를 반영한 인양 모델에 따라 결정합니다. CONSTELLATION은 보상 장치를 적용한 경우와 적용하지 않은 경우의 이송 인양을 모델링하고, 스냅 하중, 하중이 갑판에서 떨어진 뒤의 이격 거리 및 사용된 스트로크를 보고합니다.
출처 및 가정
- 인양 시작 시의 스냅 하중은 DNV-RP-N103(이전 명칭 DNV-RP-H103)의 4.7.5와 4.7.2를 따릅니다. 스냅 속도 v_c + v_{rct} 와 공기 중 질량을 사용하며, 부가 질량은 포함하지 않습니다(해당 항은 수중에서만 적용). 후크 하중은 정적 중량과 스냅 하중의 합입니다(4.4.2).
- 상대 운동은 크레인 선단과 안착 지점에서 두 선박이 보이는 응답으로 결정됩니다. 나란히 놓인 두 선체는 서로를 차폐하고 교란하며, 선체 사이의 물에서 공진이 발생할 수 있습니다. 따라서 DNV-RP-N103 (9.2.2)에서는 두 선박을 함께 모델링하도록 요구합니다.
- 하중이 갑판에서 떨어진 뒤의 재접촉은 DNV-RP-N103 9.5에 따라 인양 속도와 상대 운동의 주기 및 크기로 판단합니다. 신속 인양 결과와 그 모델의 근거는 당사의 신속 인양 페이지에 제시되어 있습니다.
- 100 t 사례는 설명용입니다. 크레인, 와이어 및 리깅의 강성은 10 MN/m이며, 보상 장치는 100배 더 유연하다고 가정했습니다.
자주 묻는 질문
이송 인양이란 무엇인가요?
서로 독립적으로 움직이는 두 구조물 사이의 인양입니다. 선박과 플랫폼, 두 선박, 또는 바지선과 크레인선 사이에서 이루어집니다. 고려할 하중 조건은 크레인 선단과 상대편 갑판 사이의 상대 운동이며, 크레인선의 히브만으로 결정되지 않습니다.
이송 인양이 일반적인 갑판 인양보다 위험한 이유는 무엇인가요?
인양 시작과 안착 시 하중과 상대편 갑판 사이의 간격이 두 구조물의 운동에 따라 변하기 때문입니다. 인양 시작 시 느슨한 슬링이 급격히 팽팽해지고, 하중이 갑판에서 떨어진 뒤 갑판이 다시 상승해 하중을 칠 수 있으며, 안착 시에는 상승하는 갑판이 하중과 강하게 부딪힐 수 있습니다.
인양 시작 시 스냅 하중은 왜 발생하나요?
슬링은 하중과 크레인 선단 사이의 상대속도에 인양 속도를 더한 속도로 팽팽해집니다. DNV-RP-N103 에서는 인양 시작 시 스냅 하중을 그 속도에 인양 시스템의 강성과 질량의 곱의 제곱근을 곱한 값으로 제시합니다: F_{\text{snap}} = (v_c + v_{rct}) \sqrt{K M}.
수동 히브 보상 장치가 상대편 갑판의 움직임을 따라갈 수 있나요?
아니요. 수동 히브 보상 장치는 인양 시스템을 유연하게 만들어 급격한 장력 증가를 더 느리고 작은 장력 증가로 바꾸고, 최초 접촉 후 슬링이 급격히 팽팽해지는 것을 막습니다. 하지만 상대편 갑판을 측정하거나 그 움직임을 따라가지 못하며, 하중을 향해 상승하는 갑판을 늦추지도 못합니다. 움직이는 갑판에 맞춰 하중을 움직이려면 그 갑판을 측정하는 능동 제어가 필요합니다.
이송 인양에는 어떤 보상 장치가 적합한가요?
인양 시작 시 장력 증가와 최초 접촉 후 슬링에 가해지는 충격을 완화하려면 RIGEL 또는 CYGNUS, 인양 중 설정값을 변경하거나 하중을 빠르게 떼어 내야 한다면 ANTARES, 단일 스냅 하중의 최대값을 제한하려면 POLARIS를 사용합니다. 하중이 상대편 갑판을 따라 움직여야 한다면 그 갑판을 측정하는 능동 제어가 필요합니다.
이송 인양을 계획 중이신가요?
다음 정보를 보내 주세요:
- 페이로드와 리깅
- 두 선박 또는 선박과 플랫폼, 그리고 크레인
- 해상 상태와 작업 순서
CONSTELLATION에서 이송 인양을 모델링하고 적합한 보상 장치를 추천해 드립니다.
인양 조건 보내기 →