パッシブヒーブ補償の基礎
装置の構造を理解してから、応答モデルを読み解きます。
パッシブヒーブ補償(PHC)は、洋上作業でクレーンフックから吊り下げられたペイロードへ伝わる上下動を抑える技術です。ガススプリングと油圧ダンパーのシステムで波による動きを吸収するため、外部動力を必要としません。
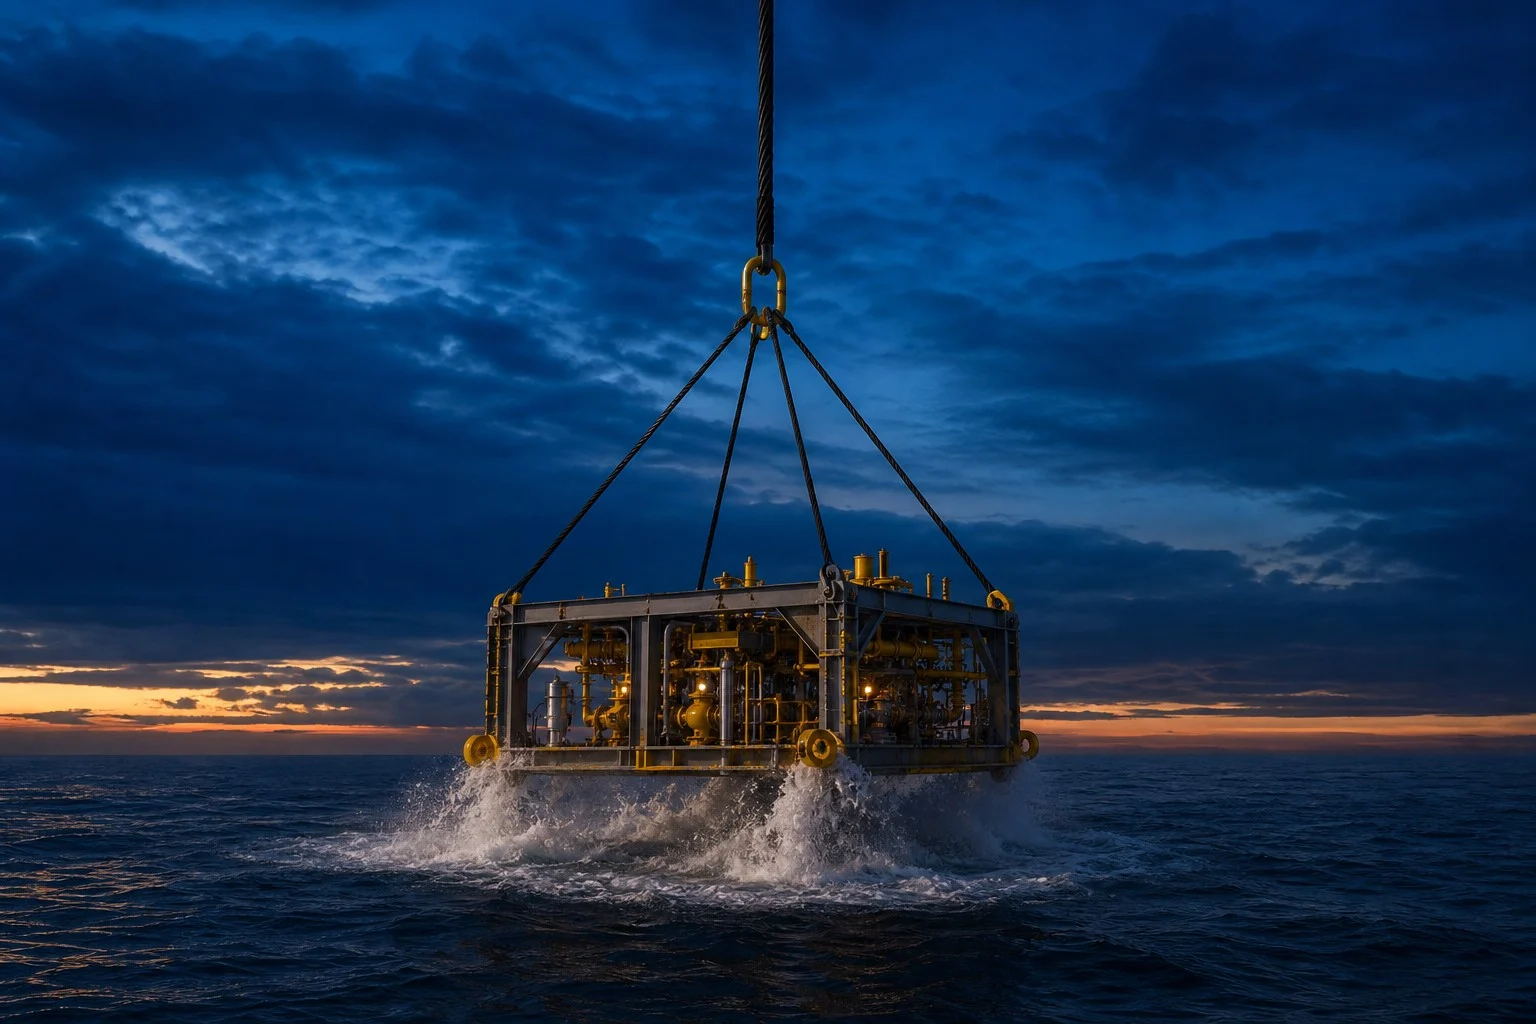
船舶が波に合わせて上下すると、クレーンフックも動きます。補償がなければペイロードも同じように動き、スプラッシュゾーンの通過や海底への着底など、重要な作業中に危険な動的荷重が発生します。パッシブヒーブ補償装置は緩衝器として働き、この動きの大部分を吸収します。
NDのパッシブ製品群、RIGEL、CYGNUS、アダプティブ型ANTARESは、この物理原理に基づいています。 各製品の容量帯、減衰制御、DNV-RP-N202に基づくサイズ選定を比較。センサー制御による補償については、こちらをご覧ください: アクティブヒーブ補償.
パッシブヒーブ補償装置はどのように機能するのか?
PHCは主に次の3つの部分で構成されます:
- 作動シリンダー: ピストン上部は真空、ロッド側は油で満たされ、ロッドは下方の荷重につながります
- ガスアキュムレーター: 油の上に窒素があり、圧縮されたガスがペイロードを支えるスプリングになります
- 減衰絞り: シリンダーとアキュムレーターを結ぶ油圧ラインにあり、押し出された油がここを通る際に波のエネルギーを散逸させます
装置の内部:シリンダーとガスアキュムレーター
「ヒーブ補償シリンダー」を探すだけでは、装置の半分しか見えません。作動シリンダーは吊り索の途中に張力を受けて吊られますが、スプリングはシリンダー内にはありません。スプリングは、シリンダーに接続された別体のガスアキュムレーター内にあります:
装置は吊り索の途中に吊られ、ロッドは下方の荷重につながります。作動ピストンの上側は真空です。ピストンの下側にあるロッド側の室は油で満たされ、減衰絞りを介してアキュムレーターにつながります。アキュムレーターでは窒素が油の上にあります。フックと荷重が互いに離れると装置が伸び、ロッド側の油が絞りを通ってアキュムレーターに押し出され、窒素が圧縮されて吊り索の張力が増します。その圧力と体積の関係曲線が まさに ガススプリングです。絞りが減衰を担い、そこを通る油が熱を帯びることで波のエネルギーが系から放出されます。
製品ファミリー間の違いは、アキュムレーターのガス側にあります: ANTARES には充填バルブとガスボトルがあり、吊り上げの段階間でスプリングを再調整できます。 CYGNUS には基準位置設定用の放出バルブがあります。上図の構造はパッシブ製品群全体に共通します。
主な用途
- スプラッシュゾーンの通過:ペイロードが波の影響を受ける領域を通過する際の動的荷重を低減
- 海底への着底:着底速度を制御し、所定位置に正確に設置
- 共振の回避:特定の波周期で動きが増幅するのを防止
- 張力管理:設定されたストロークと運用範囲内で、張ったケーブルやライザーの張力変動を低減
- 衝撃吸収:衝撃荷重からペイロードとクレーンを保護
PHCの性能を左右する要因
パッシブヒーブ補償装置の有効性は、次の4つの要因で決まります:
- 剛性: ガス体積で決まります。ガスと油の比Rが大きく、ストロークが長いほど、スプリングが柔らかくなり、固有周期が長くなります。
- 減衰: 油圧ラインの絞りによって生じます。応答を硬くしすぎずに共振を抑えられる程度に設定します。
- ストローク: フックとペイロードの相対運動を余裕をもって吸収できる必要があります。足りなければ装置が伸び切るか縮み切ります。
- ペイロードとの適合: 装置がストロークの中間付近に位置するよう、ガスの予充填圧力をペイロードの重量(海中では水中重量)に合わせる必要があります。
応答モデル: フックの動きがどれだけ伝わるか
ヒーブは鉛直方向の動きであり、ここでは波によって生じるクレーンフックの鉛直運動を指す。パッシブヒーブ補償装置は、その下方に伝わる波起因の動きを低減するばね・質量・ダンパー系としてモデル化できる。以下の簡略図にその状況を示す。
フックは \zeta \cos(\omega t) に従って動き、PHCの剛性は k。水の密度は \rho_w、ペイロードの密度は \rho、質量は m 、断面積は A_\perp (ヒーブ方向に垂直)である。
この例では海中のペイロードを想定するため、浮力、抗力、付加質量を考慮する必要がある。これらは応答にそれぞれ異なる影響を及ぼす(浮力は平衡荷重を変え、付加質量は有効慣性を変え、抗力はエネルギーを散逸させる)。各影響が有利に働くか不利に働くかは、条件と周波数によって異なる。
付加質量
m_A = \rho_w C_A V_Rここで C_A は付加質量係数( DNV-RP-N103に記載)で、 V_R は基準体積である。
抗力
F_D = \tfrac{1}{2}\rho_w C_D A_\perp \dot z |\dot z|ここで C_D は抗力係数、 \dot z はペイロードの鉛直速度である。
浮力
F_B = \rho_w V gここで V はペイロードの排水体積、 g は重力加速度である。
ガススプリングの剛性
概算評価では、ガススプリングの剛性を割線剛性として扱う。これは平衡位置からフルストロークまでの力の差を、その間のストローク変化量で割った値である:
k = \frac{p_1 A_0 – p_0 A_0}{\Delta S}ここで p_0 は平衡時の圧力、 p_1 はフルストローク時の圧力、 \Delta S = 0.5\,S は平衡位置からフルストロークまでのストローク、 A_0 は作動ピストンの有効面積(ロッド側の環状面積)である。割線剛性は概算評価のための簡略化である。平衡位置付近の微小変位に対する剛性とは異なるため、以下でこれを用いて求める値は厳密な特性値ではなく、等価線形近似値となる。
次を仮定する:
- フルストローク長は S、平衡時の位置はストロークの中点にある。
- ガスは断熱圧縮される。波の周期では熱を交換する時間がない。
- 平衡時の力は、重力による力から浮力を差し引いた力に等しい。
これらの仮定から、次が得られる:
k = \frac{(\rho – \rho_w) \, V \, g}{0.5 \, S}\left[\left( \frac{V_{\mathrm{eq}}}{V_{\mathrm{eq}} – 0.5 \, A_0 \, S} \right)^\gamma – 1\right]\gamma はガスの剛性指数である。理想気体では1.4だが、窒素は実在気体であるため、補償装置の充填圧力では約1.6(10 MPa)、2.0(20 MPa)、2.4(30 MPa)となる(参照: 共振の回避).
さらに、平衡時の体積を次のように定義できると仮定する:
V_{\mathrm{eq}} = (R – 0.5) \, A_0 \, Sここで R は気体と油の比率であり、対象ごとのアキュムレータとシリンダの構成によって決まります。 R が大きいほど、ガススプリングは柔らかくなります。
したがって、PHC のばね定数は次式で表されます。 k:
k = \frac{2 (\rho – \rho_w) \, V \, g}{S}\left[\left( \frac{R – 0.5}{R – 1} \right)^\gamma – 1\right]これは次のように書き換えられます。
k = \frac{2 \, m \, g}{S}\left( 1 – \frac{\rho_w}{\rho} \right)\left[\left( \frac{R – 0.5}{R – 1} \right)^\gamma – 1\right]流路の絞り
絞りを通過する流体の流量は、通常、次式で表されます。
Q = A_f \, \alpha \, \sqrt{\frac{2 \, \Delta p}{\rho_{\text{oil}}}}ここで、
- Q は流体の体積流量、
- A_f は最小流路面積、
- \alpha は流量係数、
- \Delta p は圧力損失です。
これを基に、油圧系の流路絞りによる力を求められます。
F_h = A_0 \, \Delta p = A_0 \, \frac{\rho_{\text{oil}}}{2}\left( \frac{A_0 \, \dot{S}}{A_f \, \alpha} \right)^2なお、油圧力の符号はロッドが伸長するか収縮するかによって変わります。
また、逆止弁がある場合は力の大きさも異なることがあります。
難しいのは \alpha。多くの変数に依存して計算が難しいため、CFD または実測から求めます。
シール摩擦
シール摩擦のモデル化は困難です。影響する要因には次のものがあります。
- 流体圧力
- 弾性要素の予張力
- シール材質
- ピストンまたはピストンロッドの速度
- 表面粗さ
- 流体の種類
- シール幅
- シールの構成
シール摩擦の完全なモデルは本稿の範囲外です。実務上の要点は、摩擦が上記すべての要因によって変わることです。
運動方程式
ここまでの結果を、次の仮定の下で用います。
- シール摩擦を無視します(実際には無視できない場合があります)。
- モデルを分かりやすくするため、ここでは油圧系の流路絞りを無視します。実機ではこの絞りが設計上の減衰となり、共振ピークを抑えて着底時の応答を制御します。
- 抗力を無視します(PHC による隔離が十分なら、ペイロードは水中をゆっくり移動するため、妥当です)。
- 吊具とワイヤロープの剛性および減衰を無視します。
- PHC の流体力学的影響を無視します。
- PHC の自重を無視します。
すべての要素を考慮し、気体圧力により精密な状態方程式を用いた数値解の提供元: Norwegian Dynamics.
ニュートンの運動の第二法則をペイロードの質量に適用すると、クレーンフックに対する相対運動を求められます。
下向きを正方向とします。
この定常解は次のとおりです。
z(t) = \frac{k \, \zeta}{(m + m_A)\, \omega^2 – k} \, \cos(\omega t)求めたいのは、ペイロードの運動とフックの運動の比です。
\frac{z(t)}{\zeta \, \cos(\omega t)} = \frac{k}{(m + m_A)\, \omega^2 – k}次に \omega を \frac{2 \pi}{T_p}に置き換えます。ここで T_p は波周期です。また、 k を上で導いた式に置き換えます。
\begin{aligned}\frac{z(t)}{\zeta\cos\left(\frac{2\pi t}{T_p}\right)} &= \frac{1}{\lambda-1}, \qquad \lambda = \left(\frac{T_n}{T_p}\right)^2 \\ \lambda &= \underbrace{\frac{m+m_A}{m}}_{\text{付加質量}}\;\underbrace{\frac{\rho}{\rho-\rho_w}}_{\text{浮力}} \\ &\quad\times\underbrace{\frac{2\pi^2}{g\,T_p^2}}_{\text{波周期}}\;\underbrace{\frac{S}{\left[\left(\frac{R-0.5}{R-1}\right)^{\gamma}-1\right]}}_{\text{PHC}}\end{aligned}この比から、パッシブヒーブ補償の効率を定義できます。比が 0 ならペイロードはまったく動かず、1 未満なら補償装置がペイロードの運動を抑え、1 を超えると運動が増幅されます。共振は、無減衰モデルの分母がゼロになる条件です。その周期付近で運動が増幅することが警告となります。以下の計算ツールは、上記の割線剛性を用い、無減衰かつ単一周波数の概算式を評価します。初期値には計算例の値を入力してあります。対象条件に合わせて変更してください。このツールだけでは装置を選定できません。減衰、抗力、不規則波、ストロークと圧力の限界、着底速度、構造荷重はこのモデルの対象外であり、CONSTELLATION による揚重評価で検討します。
パッシブヒーブ補償の効率計算ツール
概算用の固定定数: 海水密度 ρw = 1,030 kg/m³、g = 9.81 m/s²。気体指数 γ には、選択した充填圧力における窒素の実際の剛性指数を用います。理想気体なら 1.4 です。
PHC の自然周期も次のように定義できます。
T_n = \pi \sqrt{\frac{m + m_A}{m} \,\frac{\rho}{\rho – \rho_w} \,\frac{2S}{\,g\!\left(\left(\dfrac{R – 0.5}{R – 1}\right)^{\!\gamma} – 1\right)}}計算例: 運動比の読み方
計算ツールに初期入力されている条件を見てみましょう。 100 t 鋼製ペイロード(ρ = 7,850 kg/m³)と、 20 t の付加質量、PHC の 6 m のストローク、気体と油の比率 R = 16, 波の周期が Tp = 8 s, 窒素の充填圧力を約20 MPaとした場合(γ = 1.97、この条件での実際の剛性指数):
- スプリングの柔らかさ。 ガススプリングの括弧内の項 \left(\frac{R-0.5}{R-1}\right)^{\gamma}-1 \approx 0.067. Rが大きくストロークが長いほど、スプリングは柔らかくなる。
- 固有周期。 T_n \approx 16\ \text{s}, 波の周期8 sを大きく上回るため、系は振動絶縁域で動作する。
- 運動比。 上式から得られる値は ≈ 0.34: ペイロードの運動はフックの運動の約3分の1となり、波による運動の約3分の2が除去される。
- ガスの指数。 窒素の実際の指数の代わりに理想気体の1.4を用いると、R = 12でも同じ16 sになるように見える。しかし実際の指数では13.5 sとなり、ペイロードにはフックの運動の約半分が残る(0.54であり、0.33ではない)。
この閉形式モデルは減衰を考慮しておらず、共振付近では保守的である。実際の減衰はピークを抑える一方、振動絶縁域では伝達を多少増やす。寸法決定には、ガス状態、減衰、抗力、索具を含む完全な数値解を用い、 CONSTELLATIONによる解析 でこれを求める。
減衰の種類と適切な大きさ
ガススプリングがエネルギーを蓄え、ダンパーがそのエネルギーの行き先を決める。減衰がなければ、補償装置はばね質量系として、外乱のたびに固有周期で振動し続ける。ピストンがストロークすると、油がオリフィスや制御弁を通って流れ、その流動抵抗が運動エネルギーを熱に変える。これにより速度とともに増す力が生じ、 共振を抑え、過渡振動を収束させ、着底時の下降速度を制御する。
| 減衰方式 | 特性 | 使用場面 |
|---|---|---|
| 線形 | F \propto v | モデル化は容易だが、実機ではまれ |
| 二乗則 | F \propto v^2 | オリフィス流れに固有の特性: 高速時は強く、低速時は弱い |
| 可変 | 調整式オリフィス/比例弁 | 作業段階ごとに減衰を変更: アダプティブ方式 |
実際の可変減衰: ANTARES は揚重段階に応じて減衰レベルを自動調整する。RIGELとCYGNUSは甲板上で手動設定する。
その他の海中用途
パッシブヒーブ補償装置には、海中据付作業で次のような利点もある:
- 着底段階を通じてワイヤ張力を維持し、船体の急な横傾斜を防ぐ。
- ペイロードを再び引き上げる際のピーク荷重を軽減する。
- 海底に固定された状態で過大な荷重がかからないよう、海中からの回収時に張力を与える。
適切なPHCの選び方
Norwegian Dynamicsは3つのパッシブ型シリーズを提供する: RIGELは基本モデル、 CYGNUSは最大10,000 tまで対応する最も広い荷重範囲を持ち、最重量級や大水深の揚重に適したモデル、そして ANTARESは減衰を自動制御するアダプティブパッシブ型モデル。
→ 選定でお困りですか? ヒーブ補償装置の選定ガイド をご覧になるか、 当社のエンジニアにお問い合わせください.
RIGEL、ANTARES、CYGNUSの概要比較
| 項目 |  |  |  |
|---|---|---|---|
| 方式 | パッシブ | アダプティブパッシブ | パッシブ |
| 減衰 | 手動、甲板上で設定 | 減衰を自動制御 | 手動、甲板上で設定 |
| SWL範囲 | 55 – 1,000 t | 30 – 4,000 t | 12.5 – 10,000 t |
| ストローク | 1.0 – 6.0 m | 2.5 – 8.0 m | 1.0 – 6.0 m |
| 電源 | 不要 | バッテリー、アンビリカル不要 | バッテリー、アンビリカル不要 |
| 主な特長 | 最もシンプルで軽量 | 迅速な揚重に対応 | 重量物・大水深に対応する荷重範囲 |
| 認証 | 設計・船級認証済み · DNV-ST-0378 (型式承認手続き中) | 設計・船級認証済み · DNV-ST-0378 | 設計・船級認証済み · DNV-ST-0378 |
| 適した用途 | 比較的単純なスプラッシュゾーン通過と基本的なヒーブ補償 | 自動減衰を要する複数段階の難度が高い揚重 | 重量物の大水深海中揚重 |
選定の第一歩として、 パッシブヒーブ補償とアクティブヒーブ補償の比較ガイド では、選定時の検討事項を一つずつ説明している。
パッシブヒーブ補償: よくある質問
パッシブヒーブ補償とは?
パッシブヒーブ補償装置の主な構成要素は?
パッシブヒーブ補償の効率はどの程度ですか?
アクティブ方式よりパッシブ方式の補償装置が適しているのはどのような場合ですか?
各揚重作業にはNorwegian Dynamicsのどの補償装置が適していますか?
次の揚重作業に使うパッシブ補償装置をお探しですか?
Hs、Tp、ペイロード、水深を含む運用条件に合わせてPHCの仕様を決めます。作業条件をお送りいただければ、推奨製品をご案内します。