Principes de la compensation passive de pilonnement
Comprendre le matériel, puis lire le modèle de réponse.
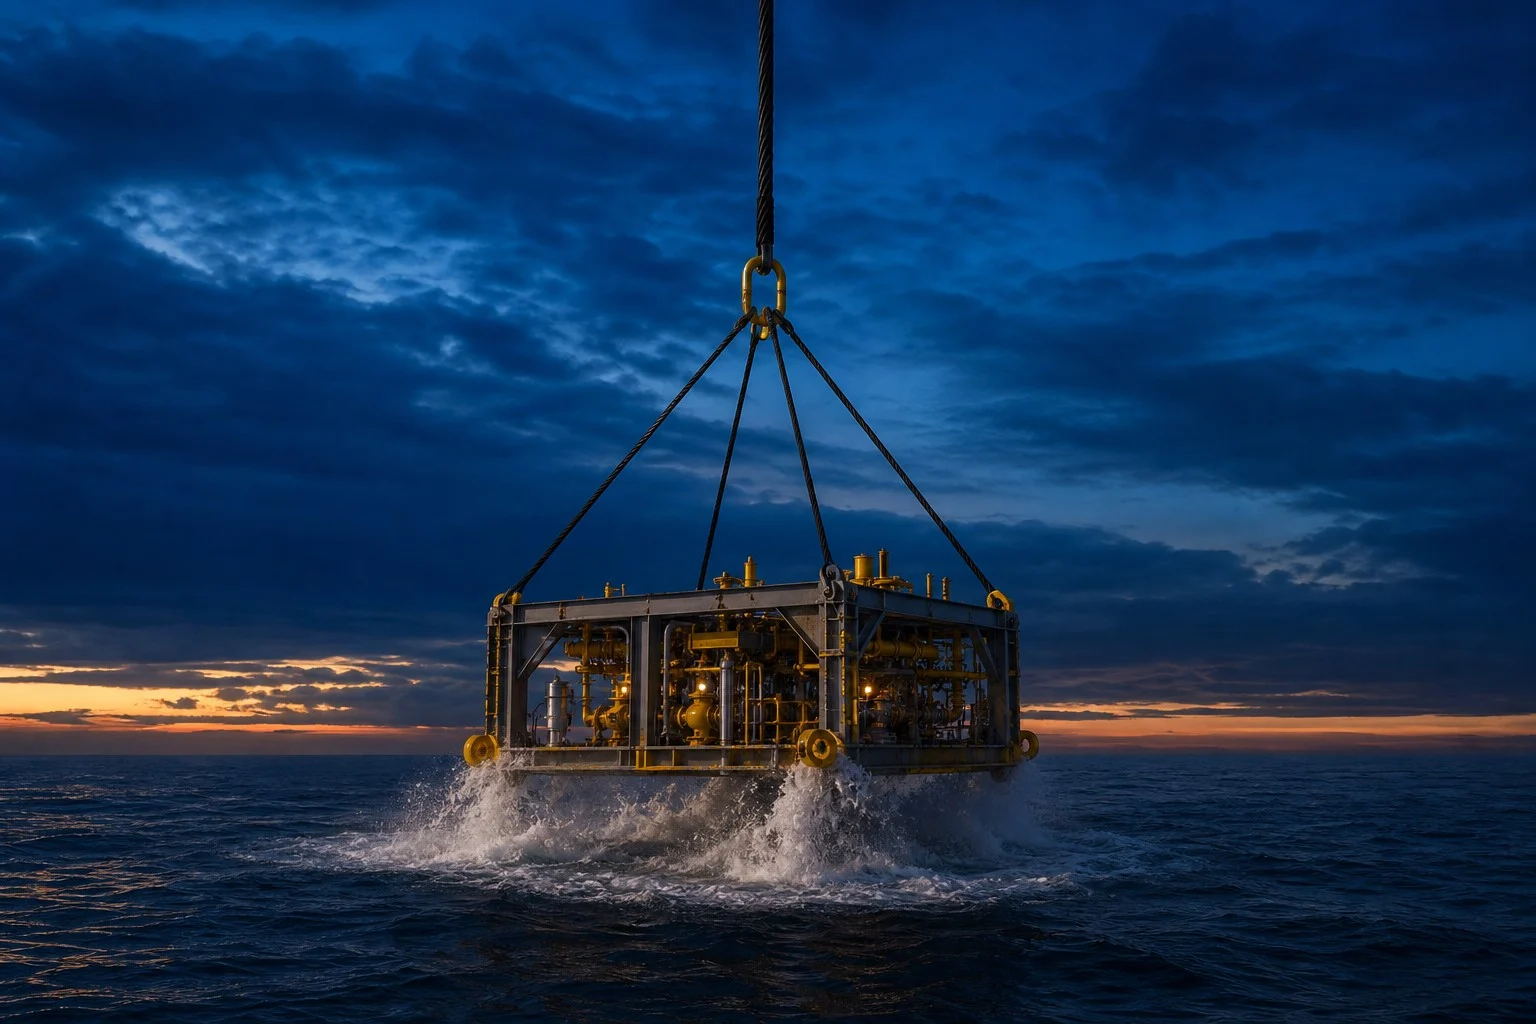
La compensation passive de pilonnement (PHC) est une technique utilisée dans les opérations offshore pour réduire le mouvement vertical transmis par le crochet de grue à une charge utile suspendue. Elle fonctionne sans alimentation externe grâce à un ressort à gaz et à un amortisseur hydraulique qui absorbent les mouvements dus aux vagues.
Lorsque le navire monte et descend sous l’effet des vagues, le crochet de grue suit ce mouvement. Sans compensation, la charge utile subit le même mouvement, ce qui crée des charges dynamiques dangereuses lors du franchissement de la zone de déferlement, des atterrissages sous-marins et d’autres opérations critiques. Un compensateur passif de pilonnement sert de tampon et absorbe une grande partie de ce mouvement.
La gamme passive de ND repose sur ce principe physique : RIGEL, CYGNUS et ANTARES, à compensation adaptative. Comparez leurs plages de capacité, leur réglage de l’amortissement et leur dimensionnement selon DNV-RP-N202. Pour la compensation pilotée par capteurs, voir la compensation active de pilonnement.
Comment fonctionne un compensateur passif de pilonnement ?
Un système PHC comporte trois éléments principaux :
- Vérin de travail : vide au-dessus du piston et huile côté tige, la tige étant reliée à la charge en dessous
- Accumulateur de gaz : azote au-dessus de l’huile ; le gaz comprimé forme le ressort qui supporte la charge utile
- Étranglement d’amortissement : dans la conduite d’huile entre le vérin et l’accumulateur ; l’huile qui le traverse sous pression dissipe l’énergie des vagues
À l’intérieur du système : vérin et accumulateur de gaz
Une recherche sur un « vérin de compensation de pilonnement » ne montre que la moitié du système. Le vérin de travail est suspendu en traction dans le câble de levage, mais le ressort ne se trouve pas dans le vérin. Il se trouve dans un accumulateur de gaz séparé, raccordé au vérin :
Le système est suspendu dans le câble, tige orientée vers la charge. Le vérin est sous vide au-dessus du piston de travail. En dessous du piston, la chambre côté tige est remplie d’huile et reliée, par un étranglement d’amortissement, à l’accumulateur, où l’azote se trouve au-dessus de l’huile. Lorsque le crochet et la charge s’éloignent l’un de l’autre, le système s’allonge : l’huile côté tige est refoulée à travers l’étranglement vers l’accumulateur, l’azote se comprime et la tension du câble augmente. Cette courbe pression-volume constitue le ressort à gaz. L’étranglement assure l’amortissement : l’énergie des vagues se dissipe sous forme de chaleur dans l’huile qui le traverse sous pression.
Les familles se distinguent du côté gaz de l’accumulateur : ANTARES ajoute une vanne de charge et des bouteilles de gaz pour permettre de régler à nouveau le ressort entre les phases de levage ; CYGNUS dispose d’une vanne de purge pour régler le point de référence. La configuration ci-dessus est commune à toute la gamme passive.
Applications principales
- Franchissements de la zone de déferlement: réduction des charges dynamiques lors du passage de la charge utile dans la zone des vagues
- Atterrissages sous-marins: maîtrise de la vitesse d’atterrissage pour un positionnement précis
- Prévention de la résonance: prévention de l’amplification du mouvement à certaines périodes de vague
- Gestion de la tension: réduction des variations de tension dans un câble tendu ou un riser, dans les limites de la course et de la plage de fonctionnement définies
- Absorption des chocs: protection de la charge utile et de la grue contre les charges d’impact
Facteurs de performance de la PHC
L’efficacité d’un compensateur passif de pilonnement dépend de quatre facteurs :
- Raideur : déterminée par le volume de gaz ; un rapport gaz/huile R plus élevé et une course plus longue donnent un ressort plus souple et une période propre plus longue.
- Amortissement : l’étranglement dans la conduite d’huile, suffisant pour maîtriser la résonance sans raidir la réponse.
- Course : doit couvrir, avec une marge, le mouvement relatif entre le crochet et la charge utile, faute de quoi le système arrive en butée en extension ou en compression.
- Adaptation à la charge utile : la précharge en gaz doit équilibrer le poids de la charge utile (son poids immergé en opération sous-marine), afin que le système se trouve près de la mi-course.
Modèle de réponse : quelle part du mouvement du crochet est transmise
Le pilonnement est un mouvement vertical ; ici, il s’agit du mouvement vertical du crochet de grue provoqué par les vagues. Un compensateur passif de pilonnement peut être modélisé comme un système masse-ressort-amortisseur qui réduit le mouvement induit par les vagues sous le crochet. Le schéma simplifié ci-dessous illustre ce cas.
Le crochet se déplace selon \zeta \cos(\omega t) et le PHC présente une raideur k. L’eau a pour masse volumique \rho_w; la charge utile a pour masse volumique \rho, pour masse m et pour section A_\perp perpendiculaire au mouvement de pilonnement.
Cet exemple portant sur une charge utile sous-marine, il faut tenir compte de la poussée, de la traînée et de la masse ajoutée. Ces trois effets modifient la réponse de différentes façons (la poussée déplace la charge à l’équilibre, la masse ajoutée modifie l’inertie effective, la traînée dissipe de l’énergie) et chacun peut être favorable ou défavorable selon le cas et la fréquence.
Masse ajoutée
m_A = \rho_w C_A V_ROù C_A est le coefficient de masse ajoutée (voir DNV-RP-N103) et V_R est le volume de référence.
Traînée
F_D = \tfrac{1}{2}\rho_w C_D A_\perp \dot z |\dot z|Où C_D est le coefficient de traînée et \dot z est la vitesse verticale de la charge utile.
Poussée d’Archimède
F_B = \rho_w V gOù V est le volume déplacé par la charge utile et g est l’accélération de la pesanteur.
Raideur du ressort à gaz
Pour une évaluation préliminaire, la raideur du ressort à gaz est prise comme une valeur sécante : la différence de force entre la position d’équilibre et la fin de course, divisée par la variation de course :
k = \frac{p_1 A_0 – p_0 A_0}{\Delta S}Où p_0 est la pression à l’équilibre, p_1 la pression en fin de course, \Delta S = 0.5\,S la course entre l’équilibre et la fin de course, et A_0 la surface effective du piston de travail (section annulaire côté tige). La valeur sécante simplifie l’évaluation préliminaire : la raideur pour de petits mouvements autour de l’équilibre est différente ; tous les résultats qui suivent reposent donc sur une estimation linéaire équivalente, et non sur une propriété exacte.
Posons les hypothèses suivantes :
- La course totale est S, et l’équilibre se situe à mi-course.
- Le gaz est comprimé de façon adiabatique : à l’échelle des périodes de vagues, il n’a pas le temps d’échanger de la chaleur.
- La force à l’équilibre doit être égale au poids diminué de la poussée.
Ces hypothèses donnent alors :
k = \frac{(\rho – \rho_w) \, V \, g}{0.5 \, S}\left[\left( \frac{V_{\mathrm{eq}}}{V_{\mathrm{eq}} – 0.5 \, A_0 \, S} \right)^\gamma – 1\right]\gamma est l’exposant de raideur du gaz : 1.4 pour un gaz idéal, mais, aux pressions de charge d’un compensateur, environ 1.6 à 10 MPa, 2.0 à 20 MPa et 2.4 à 30 MPa pour l’azote, car celui-ci est un gaz réel (voir l’évitement de la résonance).
On peut également supposer que le volume à l’équilibre se définit ainsi :
V_{\mathrm{eq}} = (R – 0.5) \, A_0 \, SOù R est le rapport gaz/huile, déterminé par la configuration de l’accumulateur et du vérin propre à chaque cas. Une valeur plus élevée de R correspond à un ressort moins raide.
On obtient alors l’expression suivante pour la raideur du PHC : k:
k = \frac{2 (\rho – \rho_w) \, V \, g}{S}\left[\left( \frac{R – 0.5}{R – 1} \right)^\gamma – 1\right]Que l’on peut réécrire ainsi :
k = \frac{2 \, m \, g}{S}\left( 1 – \frac{\rho_w}{\rho} \right)\left[\left( \frac{R – 0.5}{R – 1} \right)^\gamma – 1\right]Restriction de débit
Le débit du fluide à travers un étranglement s’exprime généralement ainsi :
Q = A_f \, \alpha \, \sqrt{\frac{2 \, \Delta p}{\rho_{\text{oil}}}}Où :
- Q est le débit volumique du fluide,
- A_f est la plus petite section de passage,
- \alpha est le coefficient de décharge, et
- \Delta p est la perte de pression.
Sur cette base, on peut déterminer la force due à l’étranglement hydraulique :
F_h = A_0 \, \Delta p = A_0 \, \frac{\rho_{\text{oil}}}{2}\left( \frac{A_0 \, \dot{S}}{A_f \, \alpha} \right)^2Notons aussi que le signe de la force hydraulique dépend de la sortie ou de la rentrée de la tige.
Son amplitude peut également différer en présence de clapets antiretour.
La difficulté réside dans \alpha. Cette valeur dépend de nombreuses variables et se calcule difficilement ; elle est donc issue de la CFD ou de mesures.
Frottement des joints
Le frottement des joints est difficile à modéliser. Il dépend notamment des facteurs suivants :
- Pression du fluide
- Précontrainte de l’élément élastique
- Matériau du joint
- Vitesse du piston ou de sa tige
- Rugosité de surface
- Type de fluide
- Largeur du joint
- Configuration des joints
Un modèle complet du frottement des joints dépasse le cadre de cette introduction ; en pratique, le frottement varie avec chacun des facteurs ci-dessus.
Équation du mouvement
Utilisons maintenant les résultats précédents avec les hypothèses suivantes :
- Le frottement des joints est négligé (il peut être important en réalité).
- L’étranglement hydraulique est négligé ici pour garder un modèle illustratif : dans l’équipement réel, il fournit l’amortissement prévu à la conception, qui limite le pic de résonance et contrôle la réponse à l’atterrissage.
- La traînée est négligée (hypothèse raisonnable si le PHC isole bien la charge utile, qui se déplace alors lentement dans l’eau).
- La raideur et l’amortissement des élingues et du câble sont négligés.
- L’hydrodynamique du PHC est négligée.
- Le poids propre du PHC est négligé.
Une solution numérique plus précise, intégrant tous ces effets (et une équation d’état plus précise pour la pression du gaz), est disponible auprès de Norwegian Dynamics.
Appliquons la deuxième loi de Newton à la masse de la charge utile pour déterminer son mouvement par rapport au crochet de grue.
Supposons que le sens descendant soit positif :
La solution en régime permanent est :
z(t) = \frac{k \, \zeta}{(m + m_A)\, \omega^2 – k} \, \cos(\omega t)Nous cherchons le rapport entre le mouvement de la charge utile et celui du crochet.
\frac{z(t)}{\zeta \, \cos(\omega t)} = \frac{k}{(m + m_A)\, \omega^2 – k}On peut alors remplacer \omega par \frac{2 \pi}{T_p}, où T_p est la période de vague, et remplacer k par notre expression précédente :
\begin{aligned}\frac{z(t)}{\zeta\cos\left(\frac{2\pi t}{T_p}\right)} &= \frac{1}{\lambda-1}, \qquad \lambda = \left(\frac{T_n}{T_p}\right)^2 \\ \lambda &= \underbrace{\frac{m+m_A}{m}}_{\text{Masse ajoutée}}\;\underbrace{\frac{\rho}{\rho-\rho_w}}_{\text{Poussée d’Archimède}} \\ &\quad\times\underbrace{\frac{2\pi^2}{g\,T_p^2}}_{\text{Période de vague}}\;\underbrace{\frac{S}{\left[\left(\frac{R-0.5}{R-1}\right)^{\gamma}-1\right]}}_{\text{PHC}}\end{aligned}Ce rapport permet de définir l’efficacité de la compensation passive de pilonnement. S’il vaut 0, la charge utile ne bouge pas ; en dessous de 1, le compensateur isole la charge utile ; au-dessus de 1, le mouvement est amplifié. La résonance correspond précisément à l’annulation du dénominateur du modèle non amorti ; une amplification près de cette période est un signal d’alerte. Le calculateur ci-dessous évalue cette expression de présélection non amortie, à fréquence unique, avec la raideur sécante ci-dessus. Il est prérempli avec les valeurs de l’exemple détaillé ; remplacez-les par celles de votre cas. Il ne permet pas de dimensionner un équipement : l’amortissement, la traînée, les mers irrégulières, les limites de course et de pression, la vitesse d’atterrissage et les charges structurales sont hors de ce modèle et relèvent d’une analyse préliminaire du levage dans CONSTELLATION.
Calculateur d’efficacité de la compensation passive de pilonnement
Constantes fixes de présélection : densité de l’eau de mer ρw = 1,030 kg/m³ et g = 9.81 m/s². L’exposant du gaz γ est l’exposant de raideur réel de l’azote à la pression de charge choisie ; pour un gaz parfait, il serait de 1.4.
On peut aussi définir la période propre du PHC ainsi :
T_n = \pi \sqrt{\frac{m + m_A}{m} \,\frac{\rho}{\rho – \rho_w} \,\frac{2S}{\,g\!\left(\left(\dfrac{R – 0.5}{R – 1}\right)^{\!\gamma} – 1\right)}}Exemple détaillé : interprétation du rapport de mouvement
Prenons le cas prérempli dans le calculateur : une charge utile en acier de 100 t (ρ = 7,850 kg/m³) avec une masse ajoutée de 20 t sur un PHC ayant une course de 6 m et un rapport gaz/huile de R = 16, dans des vagues de période Tp = 8 s, avec de l’azote chargé à environ 20 MPa (γ = 1.97, son exposant réel de raideur à cette pression) :
- Souplesse du ressort. Le terme du ressort à gaz \left(\frac{R-0.5}{R-1}\right)^{\gamma}-1 \approx 0.067. Un R élevé et une longue course donnent un ressort souple.
- Période propre. T_n \approx 16\ \text{s}, nettement supérieure aux vagues de 8 s : le système fonctionne donc dans sa plage d’isolation.
- Rapport des mouvements. L’expression ci-dessus donne ≈ 0.34: la charge utile subit environ un tiers du mouvement du crochet, soit une réduction d’environ deux tiers du mouvement dû aux vagues.
- Exposant du gaz. En remplaçant l’exposant réel de l’azote par 1.4, valeur du gaz parfait, R = 12 semblerait donner la même période de 16 s. Avec l’exposant réel, la période est de 13.5 s et la charge utile conserve environ la moitié du mouvement du crochet (0.54, et non 0.33).
Le modèle analytique est sans amortissement et prudent près de la résonance : en réalité, l’amortissement limite le pic et accroît quelque peu la transmission dans la plage d’isolation. Pour le dimensionnement, une étude CONSTELLATION calcule la solution numérique complète (état du gaz, amortissement, traînée, gréement).
Amortissement : quel type et quelle intensité ?
Le ressort à gaz stocke l’énergie ; l’amortisseur détermine où elle est dissipée. Sans amortissement, le compensateur forme un système masse-ressort qui oscillerait à sa période propre après chaque perturbation. Pendant la course du piston, l’huile est forcée à travers des orifices ou des vannes de régulation. La résistance à l’écoulement transforme l’énergie cinétique en chaleur et produit une force qui augmente avec la vitesse, limitant la résonance, atténuant les transitoires et permettant de maîtriser la vitesse de descente lors de la pose.
| Type d’amortissement | Caractéristique | Applications |
|---|---|---|
| Linéaire | F \propto v | Simple à modéliser ; rare dans les équipements réels |
| Quadratique | F \propto v^2 | Comportement naturel de l’écoulement par orifice : fort à grande vitesse, faible à basse vitesse |
| Variable | Orifices réglables / vannes proportionnelles | Amortissement adapté à chaque phase opérationnelle : solution adaptative |
Amortissement variable en pratique : ANTARES ajuste automatiquement son niveau entre les phases de levage ; RIGEL et CYGNUS se règlent manuellement sur le pont.
Autres applications sous-marines
Les unités de compensation passive de pilonnement peuvent aussi apporter d’autres avantages lors des installations sous-marines :
- Maintien de la tension du câble pendant toute la phase de pose, ce qui évite une gîte soudaine du navire.
- Réduction des charges maximales lors de la reprise du levage de la charge utile.
- Maintien de la tension pendant la récupération sous-marine pour éviter une surcharge lorsque la charge reste fixée au fond marin.
Choisir le bon PHC
Norwegian Dynamics propose trois gammes passives : RIGEL, l’unité de base ; CYGNUS, qui couvre la plage de capacités la plus large, jusqu’à 10,000 t pour les levages les plus lourds et les plus profonds ; et ANTARES, l’unité passive adaptative avec contrôle automatique de l’amortissement.
→ Besoin d’aide pour choisir ? Consultez notre guide de sélection des compensateurs de pilonnement ou contactez nos ingénieurs.
RIGEL, ANTARES ou CYGNUS : en bref
| Caractéristique |  |  |  |
|---|---|---|---|
| Type | Passif | Passif adaptatif | Passif |
| Amortissement | Manuel, réglé sur le pont | Contrôle automatique de l’amortissement | Manuel, réglé sur le pont |
| Plage SWL | 55 – 1,000 t | 30 – 4,000 t | 12.5 – 10,000 t |
| Course | 1.0 – 6.0 m | 2.5 – 8.0 m | 1.0 – 6.0 m |
| Alimentation | Aucune | Batterie : sans ombilical | Batterie : sans ombilical |
| Point fort | Unité la plus simple et la plus légère | Capacité de levage rapide | Plage de capacités pour charges lourdes et grandes profondeurs |
| Certification | Conçu et classé · DNV-ST-0378 (approbation de type en cours) | Conçu et classé · DNV-ST-0378 | Conçu et classé · DNV-ST-0378 |
| Idéal pour | Traversées simples de la zone de déferlement et compensation de base | Levages complexes en plusieurs phases nécessitant un amortissement automatique | Levages sous-marins lourds et en grande profondeur |
Pour une première orientation, le guide comparatif de la compensation passive et active de pilonnement examine le choix question par question.
Compensation passive de pilonnement : questions fréquentes
Qu’est-ce que la compensation passive de pilonnement ?
Quels sont les principaux composants d’un compensateur passif de pilonnement ?
Quelle est l’efficacité de la compensation passive de pilonnement ?
Quand choisir un compensateur passif plutôt qu’un système actif ?
Quel compensateur Norwegian Dynamics convient à quel levage ?
Vous choisissez un compensateur passif pour votre prochain levage ?
Nous dimensionnons les PHC selon la plage opérationnelle : Hs, Tp, charge utile, profondeur d’eau. Envoyez-nous les données de votre opération et nous vous recommanderons un produit.
Envoyez les données de votre levage