Fundamentos da compensação passiva de heave
Entenda o equipamento e, depois, o modelo de resposta.
A compensação passiva de heave (PHC) é uma técnica usada em operações offshore para reduzir o movimento vertical transmitido do gancho da grua a uma carga útil suspensa. Funciona sem energia externa, por meio de um sistema de mola a gás e amortecedor hidráulico que absorve o movimento causado pelas ondas.
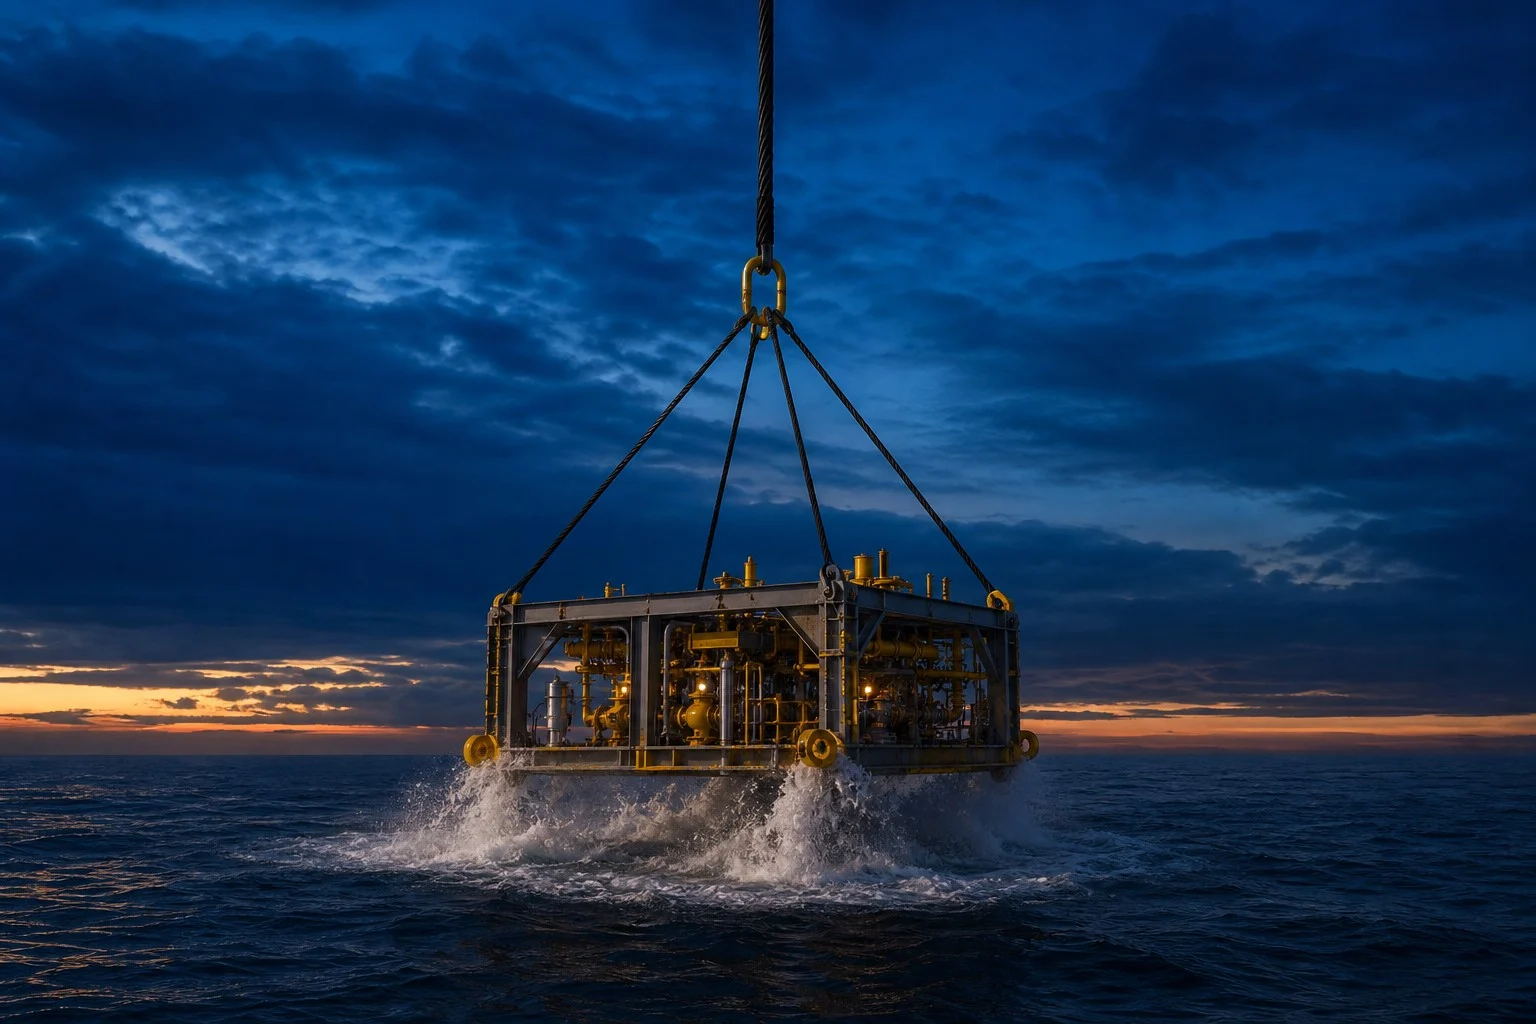
Quando uma embarcação sobe e desce com as ondas, o gancho da grua acompanha esse movimento. Sem compensação, a carga útil sofre o mesmo movimento, gerando cargas dinâmicas perigosas durante a travessia da zona de respingo, o pouso no fundo do mar e outras operações críticas. Um compensador passivo de heave atua como um elemento intermediário e absorve grande parte desse movimento.
A linha passiva da ND se baseia nessa física: RIGEL, CYGNUS e o ANTARES adaptativo. Compare suas faixas de capacidade, o controle de amortecimento e o dimensionamento conforme a DNV-RP-N202. Para a compensação controlada por sensores, consulte compensação ativa de heave.
Como funciona um compensador passivo de heave?
Um PHC tem três componentes principais:
- Cilindro de trabalho: vácuo acima do pistão e óleo no lado da haste, com a haste voltada para baixo, em direção à carga
- Acumulador de gás: nitrogênio sobre óleo; o gás comprimido é a mola que sustenta a carga útil
- Restrição de amortecimento: na linha de óleo entre o cilindro e o acumulador; o óleo forçado a passar por ela dissipa a energia das ondas
Por dentro da unidade: cilindro e acumulador de gás
Uma busca por “cilindro de compensação de heave” encontra apenas metade do equipamento. O cilindro de trabalho fica suspenso sob tração no cabo de içamento, mas a mola não fica dentro dele. Ela está em um acumulador de gás separado, conectado ao cilindro:
A unidade fica suspensa no cabo, com a haste voltada para baixo, em direção à carga. Acima do pistão de trabalho, o cilindro é evacuado. Abaixo do pistão, a câmara do lado da haste contém óleo e se conecta ao acumulador por uma restrição de amortecimento; no acumulador, o nitrogênio fica sobre o óleo. Quando gancho e carga se afastam, a unidade se estende: o óleo do lado da haste é deslocado pela restrição até o acumulador, o nitrogênio é comprimido e a tensão no cabo aumenta. Essa curva de pressão-volume é a mola a gás. A restrição produz o amortecimento: a energia das ondas sai do sistema na forma de calor no óleo forçado a passar por ela.
As diferenças entre as famílias estão no lado do gás do acumulador: ANTARES acrescenta uma válvula de carga e cilindros de gás para que a mola possa ser reajustada entre as fases do içamento; CYGNUS tem uma válvula de purga para ajustar a posição de referência. A geometria acima é comum a toda a família passiva.
Principais aplicações
- Travessias da zona de respingo: redução das cargas dinâmicas quando a carga útil atravessa a zona de ondas
- Pousos no fundo do mar: controle da velocidade de pouso para um posicionamento preciso
- Prevenção de ressonância: prevenção da amplificação do movimento em determinados períodos de onda
- Controle da tensão: redução da variação de tensão em um cabo tensionado ou riser, dentro do curso configurado e da faixa operacional
- Absorção de impactos: proteção da carga útil e da grua contra cargas de impacto
Fatores de desempenho do PHC
A eficiência de um compensador passivo de heave depende de quatro fatores:
- Rigidez: definida pelo volume de gás; uma razão R maior entre gás e óleo e um curso mais longo resultam em uma mola mais macia e um período natural mais longo.
- Amortecimento: a restrição na linha de óleo, suficiente para controlar a ressonância sem enrijecer a resposta.
- Curso: deve cobrir, com margem, o movimento relativo entre o gancho e a carga útil; caso contrário, a unidade atinge um dos fins de curso.
- Adequação à carga útil: a pré-carga de gás deve equilibrar o peso da carga útil (peso submerso em operações submarinas), para que a unidade fique próxima ao meio do curso.
Modelo de resposta: quanto do movimento do gancho é transmitido
Heave é o movimento vertical; aqui, é o movimento vertical do gancho da grua causado pelas ondas. Um compensador passivo de heave pode ser modelado como um sistema massa-mola-amortecedor que reduz o movimento induzido pelas ondas abaixo dele. O esquema simplificado a seguir mostra essa situação.
O gancho se move segundo \zeta \cos(\omega t) e o PHC tem rigidez k. A água tem densidade \rho_w; a carga útil tem densidade \rho, massa m e área A_\perp perpendicular ao movimento de heave.
Como este exemplo considera uma carga útil submarina, é preciso levar em conta empuxo, arrasto e massa adicionada. Esses três efeitos alteram a resposta de formas diferentes (o empuxo desloca a carga de equilíbrio, a massa adicionada altera a inércia efetiva e o arrasto dissipa energia), e cada um pode ser favorável ou desfavorável conforme o caso e a frequência.
Massa adicionada
m_A = \rho_w C_A V_REm que C_A é o coeficiente de massa adicionada (disponível em DNV-RP-N103) e V_R é o volume de referência.
Arrasto
F_D = \tfrac{1}{2}\rho_w C_D A_\perp \dot z |\dot z|Em que C_D é o coeficiente de arrasto e \dot z é a velocidade vertical da carga útil.
Empuxo
F_B = \rho_w V gEm que V é o volume deslocado pela carga útil e g é a aceleração da gravidade.
Rigidez da mola a gás
Para uma avaliação preliminar, a rigidez da mola a gás é tomada como um valor secante: a diferença de força entre o curso de equilíbrio e o curso total, dividida pela variação do curso:
k = \frac{p_1 A_0 – p_0 A_0}{\Delta S}Em que p_0 é a pressão de equilíbrio, p_1 é a pressão no curso total, \Delta S = 0.5\,S é o deslocamento do equilíbrio até o curso total, e A_0 é a área efetiva (anel do lado da haste) do pistão de trabalho. O valor secante simplifica a avaliação preliminar: a rigidez para pequenos deslocamentos no equilíbrio é diferente. Portanto, tudo o que se baseia nele a seguir é uma estimativa linear equivalente, não uma propriedade exata.
Adotemos as seguintes hipóteses:
- O comprimento do curso total é S, e estamos na metade do curso em equilíbrio.
- O gás é comprimido adiabaticamente: nos períodos das ondas, não há tempo para troca de calor.
- A força de equilíbrio deve ser igual à força da gravidade menos o empuxo.
Com essas hipóteses, obtemos:
k = \frac{(\rho – \rho_w) \, V \, g}{0.5 \, S}\left[\left( \frac{V_{\mathrm{eq}}}{V_{\mathrm{eq}} – 0.5 \, A_0 \, S} \right)^\gamma – 1\right]\gamma é o expoente de rigidez do gás: 1.4 para um gás ideal, mas, para o nitrogênio nas pressões de carga de um compensador, cerca de 1.6 a 10 MPa, 2.0 a 20 MPa e 2.4 a 30 MPa, pois o nitrogênio é um gás real (veja prevenção de ressonância).
Podemos ainda supor que o volume de equilíbrio seja definido como:
V_{\mathrm{eq}} = (R – 0.5) \, A_0 \, SOnde R é a razão entre gás e óleo, definida pela configuração do acumulador e do cilindro de cada caso. Um valor maior de R corresponde a uma mola mais flexível.
Obtemos então a seguinte expressão para a rigidez do PHC k:
k = \frac{2 (\rho – \rho_w) \, V \, g}{S}\left[\left( \frac{R – 0.5}{R – 1} \right)^\gamma – 1\right]Que podemos reescrever como:
k = \frac{2 \, m \, g}{S}\left( 1 – \frac{\rho_w}{\rho} \right)\left[\left( \frac{R – 0.5}{R – 1} \right)^\gamma – 1\right]Restrição de fluxo
A vazão de fluido através de uma restrição é normalmente dada por:
Q = A_f \, \alpha \, \sqrt{\frac{2 \, \Delta p}{\rho_{\text{oil}}}}Onde:
- Q é a vazão volumétrica do fluido,
- A_f é a menor área de passagem,
- \alpha é o coeficiente de descarga, e
- \Delta p é a perda de pressão.
Com base nisso, podemos calcular a força devida à restrição hidráulica:
F_h = A_0 \, \Delta p = A_0 \, \frac{\rho_{\text{oil}}}{2}\left( \frac{A_0 \, \dot{S}}{A_f \, \alpha} \right)^2Observe também que o sentido da força hidráulica depende de a haste estar se estendendo ou se retraindo.
Além disso, sua magnitude pode ser diferente se houver válvulas de retenção.
A parte difícil é \alpha. Ele depende de muitas variáveis e é difícil de calcular, por isso é obtido por CFD ou medição.
Atrito das vedações
É difícil modelar o atrito das vedações. Ele depende de muitos fatores, entre eles:
- Pressão do fluido
- Pré-tensionamento do elemento elástico
- Material da vedação
- Velocidade do pistão ou da haste
- Rugosidade da superfície
- Tipo de fluido
- Largura da vedação
- Configuração da vedação
Um modelo completo do atrito das vedações está fora do escopo desta introdução; na prática, o atrito varia com cada um dos fatores acima.
Equação do movimento
Agora vamos usar as expressões acima com as seguintes hipóteses:
- O atrito das vedações é desconsiderado (na realidade, pode ser significativo).
- A restrição hidráulica é desconsiderada aqui para manter o modelo ilustrativo: no equipamento real, essa restrição fornece o amortecimento projetado, que limita o pico de ressonância e controla a resposta durante o assentamento.
- O arrasto é desconsiderado (uma hipótese razoável quando o PHC isola bem a carga útil, pois ela então se move lentamente na água).
- Desconsideramos a rigidez e o amortecimento dos acessórios de içamento e do cabo de aço.
- Desconsideramos a hidrodinâmica do PHC.
- Desconsideramos o peso próprio do PHC.
Uma solução numérica mais precisa, que inclui todos esses efeitos (e uma equação de estado mais precisa para a pressão do gás), está disponível na Norwegian Dynamics.
Podemos aplicar a segunda lei de Newton à massa da carga útil para determinar como ela se move em relação ao gancho do guindaste.
Vamos adotar o sentido positivo para baixo:
Esta equação tem a seguinte solução em regime permanente:
z(t) = \frac{k \, \zeta}{(m + m_A)\, \omega^2 – k} \, \cos(\omega t)Queremos saber a razão entre o movimento da carga útil e o movimento do gancho.
\frac{z(t)}{\zeta \, \cos(\omega t)} = \frac{k}{(m + m_A)\, \omega^2 – k}Podemos então substituir \omega por \frac{2 \pi}{T_p}, em que T_p é o período da onda, e substituir k pela expressão acima:
\begin{aligned}\frac{z(t)}{\zeta\cos\left(\frac{2\pi t}{T_p}\right)} &= \frac{1}{\lambda-1}, \qquad \lambda = \left(\frac{T_n}{T_p}\right)^2 \\ \lambda &= \underbrace{\frac{m+m_A}{m}}_{\text{Massa adicionada}}\;\underbrace{\frac{\rho}{\rho-\rho_w}}_{\text{Empuxo}} \\ &\quad\times\underbrace{\frac{2\pi^2}{g\,T_p^2}}_{\text{Período da onda}}\;\underbrace{\frac{S}{\left[\left(\frac{R-0.5}{R-1}\right)^{\gamma}-1\right]}}_{\text{PHC}}\end{aligned}Com base nessa razão, podemos definir a eficiência da compensação passiva de heave. Se a razão for 0 a carga útil não se move; abaixo de 1 o compensador isola a carga útil; acima de 1 o movimento é amplificado. A ressonância é a condição específica em que o denominador do modelo sem amortecimento tende a zero; a amplificação próxima desse período é o sinal de alerta. A calculadora abaixo avalia essa expressão de triagem, sem amortecimento e para uma única frequência, usando a rigidez secante acima. Ela já vem preenchida com os valores do exemplo; substitua-os pelos dados do seu caso. Ela não dimensiona um equipamento: amortecimento, arrasto, mares irregulares, limites de curso e pressão, velocidade de assentamento e cargas estruturais ficam fora deste modelo e são avaliados em uma análise de içamento no CONSTELLATION.
Calculadora da eficiência da compensação passiva de heave
Constantes fixas para a triagem: densidade da água do mar ρw = 1,030 kg/m³ e g = 9.81 m/s². O expoente do gás γ é o expoente real de rigidez do nitrogênio na pressão de pré-carga escolhida; para um gás ideal, seria 1.4.
Também podemos definir o período natural do PHC como:
T_n = \pi \sqrt{\frac{m + m_A}{m} \,\frac{\rho}{\rho – \rho_w} \,\frac{2S}{\,g\!\left(\left(\dfrac{R – 0.5}{R – 1}\right)^{\!\gamma} – 1\right)}}Exemplo: interpretação da razão de movimento
Considere o caso já preenchido na calculadora: uma carga útil de aço de 100 t (ρ = 7,850 kg/m³) com 20 t de massa adicionada, em um PHC com 6 m de curso e razão entre gás e óleo R = 16, em ondas com período de Tp = 8 s, com o nitrogênio carregado a cerca de 20 MPa (γ = 1.97, seu expoente real de rigidez nessa condição):
- Flexibilidade da mola. O termo entre parênteses da mola a gás \left(\frac{R-0.5}{R-1}\right)^{\gamma}-1 \approx 0.067. Um R elevado e um curso longo tornam a mola mais flexível.
- Período natural. T_n \approx 16\ \text{s}, bem acima do período de 8 s das ondas, de modo que o sistema opera na faixa de isolamento.
- Relação de movimentos. A expressão acima resulta em ≈ 0.34: a carga útil sofre cerca de um terço do movimento do gancho, de modo que aproximadamente dois terços do movimento induzido pelas ondas são eliminados.
- Expoente do gás. Com 1.4 do gás ideal no lugar do expoente real do nitrogênio, R = 12 pareceria proporcionar os mesmos 16 s. Com o expoente real, o resultado é 13.5 s, e a carga útil conserva cerca de metade do movimento do gancho (0.54, não 0.33).
O modelo em forma fechada não inclui amortecimento e é conservador próximo à ressonância: o amortecimento real limita o pico e acrescenta alguma transmissão na faixa de isolamento. Para o dimensionamento, a solução numérica completa (estado do gás, amortecimento, arrasto, aparelhamento) é o que um estudo com o CONSTELLATION calcula.
Amortecimento: de que tipo e em que intensidade
A mola a gás armazena a energia; o amortecedor determina para onde ela vai. Sem amortecimento, o compensador é um sistema massa-mola que oscilaria em seu período natural após cada perturbação. À medida que o pistão percorre o curso, o óleo é forçado através de orifícios ou válvulas de controle, e a resistência ao escoamento converte a energia cinética em calor: uma força que aumenta com a velocidade e limita a ressonância, atenua os transientes e permite controlar a velocidade de descida durante o assentamento.
| Tipo de amortecimento | Característica | Onde é encontrado |
|---|---|---|
| Linear | F \propto v | Simples de modelar; raro em equipamentos reais |
| Quadrático | F \propto v^2 | Comportamento natural do escoamento por orifícios: intenso em alta velocidade, suave em baixa velocidade |
| Variável | Orifícios ajustáveis / válvulas proporcionais | Amortecimento ajustado por fase operacional: abordagem adaptativa |
Amortecimento variável na prática: ANTARES ajusta seu nível automaticamente entre as fases do içamento; RIGEL e CYGNUS são ajustados manualmente no convés.
Outras aplicações submarinas
As unidades de compensação passiva de heave também podem trazer outros benefícios às instalações submarinas:
- Capacidade de manter a tensão no cabo durante toda a fase de assentamento, evitando o adernamento repentino da embarcação.
- Redução dos picos de carga caso a carga útil seja içada novamente.
- Fornecem tensionamento durante a recuperação submarina para evitar sobrecarga quando há fixação ao leito marinho.
Como escolher o PHC adequado
A Norwegian Dynamics fabrica três linhas passivas: RIGEL, a unidade básica; CYGNUS, com a maior faixa de capacidade, até 10,000 t para os içamentos mais pesados e profundos; e ANTARES, a unidade de compensação passiva adaptativa de heave com controle automático do amortecimento.
→ Precisa de ajuda para escolher? Consulte nosso guia de seleção de compensadores de heave ou entre em contato com nossos engenheiros.
RIGEL, ANTARES ou CYGNUS: visão geral
| Propriedade |  |  |  |
|---|---|---|---|
| Tipo | Passivo | Passivo adaptativo | Passivo |
| Amortecimento | Manual, ajustado no convés | Controle automático do amortecimento | Manual, ajustado no convés |
| Faixa de SWL | 55 – 1,000 t | 30 – 4,000 t | 12.5 – 10,000 t |
| Curso | 1.0 – 6.0 m | 2.5 – 8.0 m | 1.0 – 6.0 m |
| Alimentação | Nenhuma | Bateria: sem umbilical | Bateria: sem umbilical |
| Destaque | Unidade mais simples e leve | Capacidade de içamento rápido | Faixa de capacidade para cargas pesadas e águas profundas |
| Certificação | Projetado e classificado · DNV-ST-0378 (homologação de tipo em andamento) | Projetado e classificado · DNV-ST-0378 | Projetado e classificado · DNV-ST-0378 |
| Mais indicado para | Travessias simples da zona de respingo e compensação básica | Içamentos exigentes em várias fases que requerem amortecimento automático | Içamentos submarinos pesados e em águas profundas |
Orientação inicial: o guia de compensação passiva de heave versus compensação ativa de heave conduz a escolha, questão por questão.
Compensação passiva de heave: perguntas frequentes
O que é compensação passiva de heave?
Quais são os principais componentes de um compensador de heave passivo?
Qual é a eficiência da compensação passiva de heave?
Quando optar por um compensador passivo em vez de um ativo?
Qual compensador da Norwegian Dynamics é adequado para cada içamento?
Escolhendo um compensador passivo para o próximo içamento?
Dimensionamos os PHCs para a faixa operacional: Hs, Tp, carga útil e profundidade da água. Envie os dados da operação e retornaremos com uma recomendação de produto.
Envie os dados do seu içamento