
急速吊上げ: 動揺するデッキから吊荷を離す
動揺するデッキからの吊上げは時間との勝負です。デッキが再び上昇する前に吊荷を離さなければなりません。ヒーブ補償装置による急速吊上げの仕組みと、当社の250 tモデルケースの結果を紹介します。
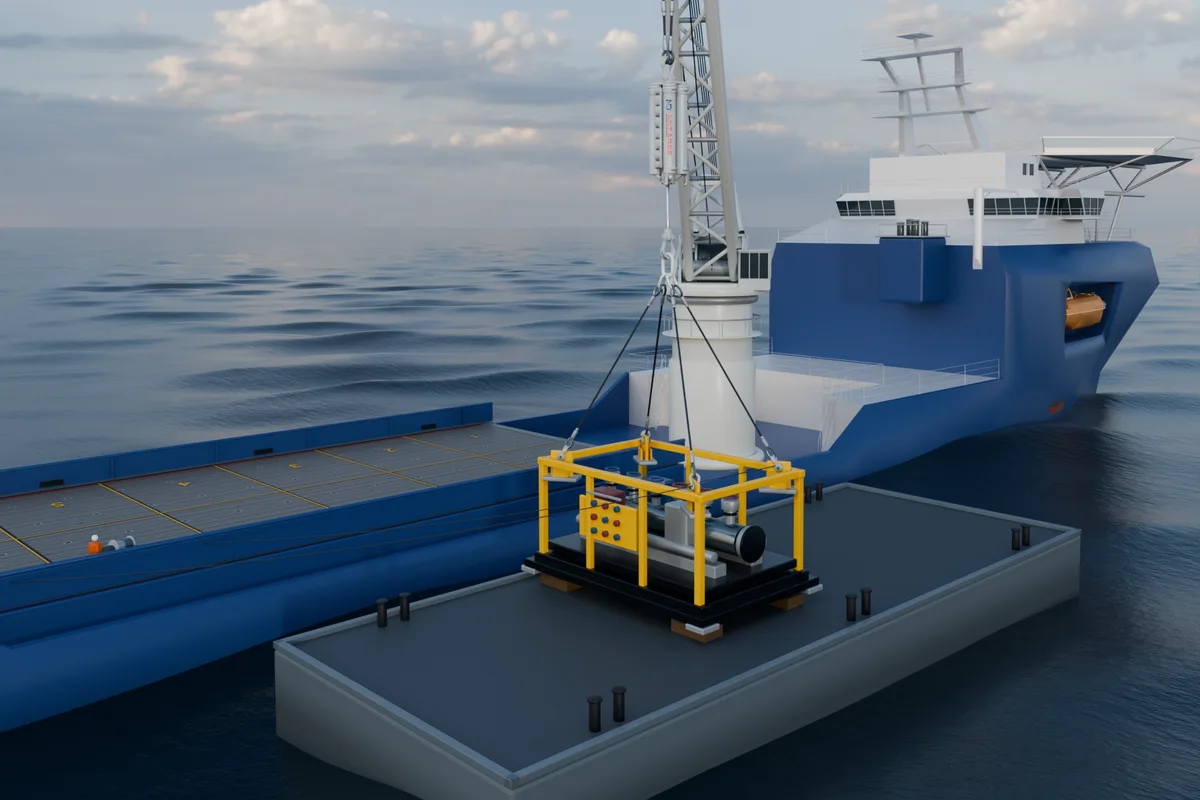
- クレーンがヒーブするデッキから吊荷を持ち上げると、吊荷が十分に離れる前にデッキが再び上昇して衝突することがあります。これを 再接触といいます。巻上げが遅いと、間に合わないことがよくあります。
- 急速吊上げでは、吊荷がまだデッキ上にある間に補償装置が重量の一部を受け持ち、吊上げ手順で定めた瞬間にすばやく収縮して、一度の動作で吊荷をデッキから離します。
- 当社のCONSTELLATIONによる250 tの吊荷のケースでは、クレーンのみの場合、巻上速度1~3 m/minで全試行、20 m/minで15 %の試行においてデッキが吊荷に再び衝突しました。ANTARESの急速吊上げでは、どの速度でも120回の試行で再衝突はありませんでした。
- ANTARESには急速吊上げ機能が内蔵され、装置内のシステムで作動します。アクティブ式も駆動装置で同じ動作が可能です。当社のVEGAは開発中です。
洋上のバージや補給船に置かれた吊荷は、デッキとともに上下します。クレーンが荷重を受けたとき、デッキが下降中なら吊荷はそのすぐ上に残り、次の波でデッキが再び上昇します。それまでに吊荷が十分に離れていなければ、デッキが下から衝突します。
デッキとの時間競争
重量物を吊るクレーンの巻上げは遅く、多くの場合、毎分数メートルです。離床後、吊荷は巻上速度に応じて毎秒数センチメートルしか上昇しません。一方、デッキはクレーンフックに対して最大で毎秒約一メートルの速度で下降し、再び上昇します。次の上昇時のデッキ位置が、その間に上がった吊荷の位置を超えると、デッキが吊荷に追いつきます。不規則波では次の波頂が前の波頂より高いこともあります(図1)。 DNV-RP-N103 では、これを離床後にバージが吊荷に衝突する確率として扱います。この確率は、クレーンフックとデッキの相対運動に対する巻上速度で決まり、吊上げ計画では所定の値より低く抑える必要があります。
巻上速度を上げれば改善しますが、その荷重に対応できる大きさのクレーンが、デッキの動きを上回るほど速く巻き上げられることはまれです。急速吊上げでは補償装置が一度の速い動作で吊荷をデッキから離し、その後クレーンが自身の速度で巻き上げます。
急速吊上げの仕組み
- 保持。 吊荷がまだデッキ上にある間に、補償装置に荷重をかけて重量の一部を受け持たせます。吊具には張力がかかりますが、吊荷はデッキ上にとどまります。
- 追従。 ロッドには、吊荷の下で上下するデッキに追従するための移動余裕と、その後の収縮に必要な余裕を残します。
- 起動。 計画した瞬間、通常はデッキが下降し始めるときに、補償装置をすばやく収縮させます。
- 離隔。 収縮によって吊荷を一度の動作でデッキから離し、クレーンで巻き上げます。吊上げ解析では、その後の波に対する離隔、最大荷重、使用ストロークを確認します。
最適な起動時点は、クレーン、吊荷、デッキの組合せによって決まり、必ずしも波頂とは限りません。起動前は常にデッキが吊荷の重量の一部を支えるよう、保持状態を設定します。波頂を過ぎてデッキが下降し、ストロークに伴ってガス力が上昇する間も含め、吊荷が自然に離床しないようにします。
収縮力の供給方法
| 方式 | 仕組み |
|---|---|
| アキュムレータ切替え | シリンダーの接続を低圧アキュムレータから予充填した高圧アキュムレータに切り替えます。高圧側は対象の吊荷を持ち上げる収縮力が得られる容量にします |
| ガス注入 | 大口径の接続を通じて高圧ガスを作動用アキュムレータに供給し、力を高めます |
| アクティブ駆動 | アクティブ式では駆動装置が吊上げ力を加えます。VEGAの駆動装置はバッテリーで動作します |
収縮力は吊上げに合わせて設定します。強すぎると吊荷を急激に引き上げてスリングの最大荷重を増やし、弱すぎると吊上げが遅くなります。また、収縮は使用可能なストローク内に収める必要があります。当社の装置にはストローク終端での接触を和らげる終端緩衝機構がありますが、吊上げは終端接触が起きないように計画します。
当社の250 tのケース
当社は CONSTELLATION を使用し、一つの不規則海象(Hs 2.16 m、Tp 5.5 s)でヒーブするデッキから250 tの吊荷を持ち上げるモデルを解析しました。従来型クレーンの四つの巻上速度それぞれについて、その海象を120回実現した試行を行い、ANTARESの急速吊上げでも同様に試行しました。いずれもデッキ運動の同じ有利な時点から開始しました。
急速吊上げでは、吊荷がデッキを離れるときの ペイロードDAF は1.27、スリングの最大荷重は3,118 kNで、吊具とクレーンの限界内でした。使用したANTARESのストロークは64 %でした。なお、 再接触 が120回の試行でゼロ回の場合、正確な95 %信頼区間が0~3 %となる対象は、このモデルの 再接触 率です。対象は一つの吊荷と一つの海象です。各吊上げでは、その吊荷、船舶、海象に応じた装置選定が必要です。
急速吊上げに対応する機種
ANTARES には急速吊上げ機能が内蔵され、外部電源を使わず装置内のシステムで作動し、一回の充填で複数回起動できます。アクティブ式は自身の駆動装置で急速吊上げができます。当社の VEGA は開発中のアクティブ式装置です。当社のパッシブ式装置であるRIGELとCYGNUSは、吊上げに備えてデッキ上で設定しますが、指令による収縮はできません。クレーンと直列に使用する場合は、代わりに吊荷を受け取る際の急激な荷重を緩和します(「 移載吊上げ).
出典と前提条件
- 250 tのケースは、CONSTELLATIONで連成した一つの時間領域荷重経路としてモデル化し、Hs 2.16 m、Tp 5.5 sの一つの海象について、各巻上速度で120回の試行を行いました。 再接触 とは、離床後にデッキが吊荷に衝突する事象であり、 DNV-RP-N103 が離床について扱う事象です(第9.5.2節)。頻度はシミュレーション試行での発生回数から求めたもので、RPの閉形式による推定値ではありません。RPの推定では吊荷が波頂で離床すると仮定し、50 %を超えません。従来型クレーンと急速吊上げには、同じ吊荷、海象、有利な起動条件を用いました。
- クレーンのみで 再接触が生じた試行: 1~3 m/minでは100 %、5では86 %、10では52 %、20 m/minでは15 %。ANTARESの急速吊上げ: 各速度で120回中0回。
- ゼロ件の 再接触 が120回の試行で確認された場合、正確な二項分布(Clopper-Pearson)による95 %区間は0~3.0 %、片側95 %上限は2.5 %です。
- このケースは一つの吊荷と一つの海象に対するモデル結果であり、一般的な運用限界ではありません。
よくある質問
急速吊上げとは何ですか?
動揺するデッキから吊荷を一度の速い動作で離す方法です。吊荷がデッキ上にある間に補償装置が重量の一部を受け持ち、所定の瞬間にすばやく収縮します。これによりデッキが再び上昇する前に吊荷を離します。
急速吊上げが必要なのはなぜですか?
重量物に対応できるクレーンの巻上げは遅い一方、吊荷が置かれたデッキは毎秒一メートルで動くことがあります。ゆっくり離床させると、次に上昇したデッキが吊荷に衝突する可能性があります。急速吊上げなら、一度の動作で吊荷を離せます。
急速吊上げはいつ起動しますか?
吊上げ手順で定めた瞬間、通常はデッキが下降し始めるときです。最適な時点はクレーン、吊荷、デッキの組合せによって決まるため、吊上げ解析で設定します。必ずしも波頂とは限りません。
収縮力はどのように供給しますか?
シリンダーを予充填した高圧アキュムレータに切り替える方法、作動用アキュムレータに高圧ガスを注入する方法、またはアクティブ式の駆動装置を使う方法があります。ANTARESは外部電源を使わず、装置内のシステムで作動します。
急速吊上げなしでは再接触はどの程度起きますか?
当社の250 tモデルケースでは、クレーンのみの巻上速度1~3、5、10、20 m/minに対し、デッキが吊荷に再び衝突した試行の割合はそれぞれ100、86、52、15 %でした。ANTARESの急速吊上げでは、各速度で120回の試行中、再衝突はありませんでした。これはHs 2.16 m、Tp 5.5 sの一つの海象における一つのモデルケースであり、一般的な確率ではありません。
急速吊上げができる補償装置はどれですか?
ANTARESには急速吊上げ機能が内蔵され、一回の充填で複数回起動できます。アクティブ式は駆動装置で対応できます。当社のVEGAは開発中です。RIGELやCYGNUSのような通常のパッシブ式装置は、吊上げに備えてデッキ上で設定しますが、指令による収縮はできません。
動揺するデッキから吊り上げますか?
次の情報をお送りください:
- 吊荷と吊具の情報
- クレーンと巻上速度
- 吊荷が置かれた船舶またはバージ、および海象条件
クレーンのみの場合と急速吊上げを使う場合の離床をCONSTELLATIONでモデル化し、必要な離隔、荷重、ストロークをお知らせします。
吊上げ条件を送る →
