
被动 · 自适应 · 主动
升沉补偿系统
升沉补偿可减少悬吊负载受到承载船舶垂向运动的影响。吊装索具中的补偿器利用与气弹簧配合工作的液压缸吸收船舶升沉,使负载运动减小,并将钢丝绳张力保持在可控范围内。被动、自适应被动和主动系统采用不同方式实现这一目标,详见下方对比。
请先提供负载、吊装流程和现有船舶数据。 CONSTELLATION 可用于开展针对具体项目的吊装研究和设备评估。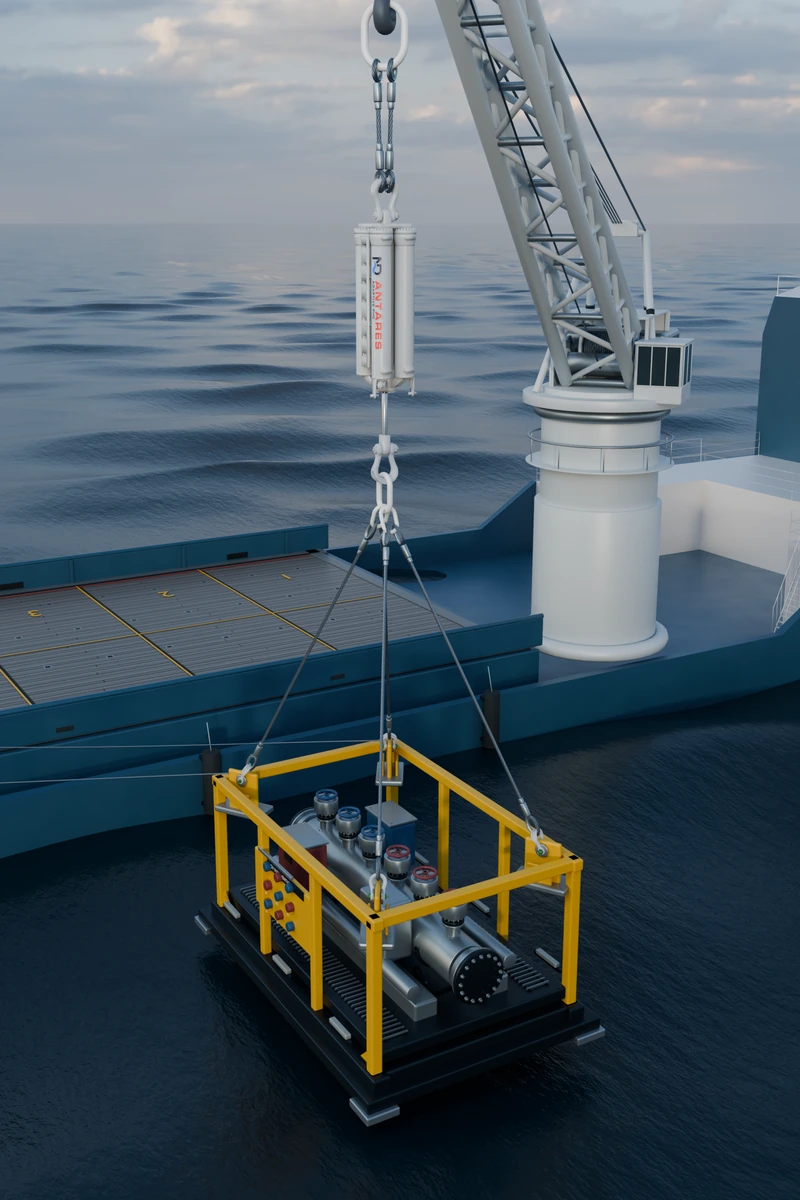
选型
先选择控制方式,再确定系统规格。
从吊装流程及其所需控制方式入手。容量、行程和适用性须根据所选配置和具体项目确定。
被动
根据计划负载和作业条件配置的气弹簧系统。


自适应被动
被动升沉补偿,其控制设置和作业模式可在吊装过程中调整。

供电与控制详情
- 供电: 控制系统由中等容量电池供电,无需脐带缆;补偿装置本身无需动力
- 复杂程度: 中等:自动阻尼控制、电池供电、无需脐带缆
- 对波浪的响应: 自动阻尼控制可在吊装过程中重新调校
- 典型用途: 多阶段吊装,一次作业中可使用锁定、浪溅区、水下和软着底模式
- 产品: ANTARES (30–4,000 t)
主动
利用运动反馈主动控制液压缸,适用于需要此类控制的作业。
供电与控制详情
- 供电: 电池供电(大容量电池),无需脐带缆
- 复杂程度: 最高,由 MRU 提供输入的闭环反馈控制
- 控制: 在系统经评估的适用范围内,运动反馈驱动液压缸主动响应。
- 典型用途: 精确着底、水面以上结构的运动控制、长时间作业
- 产品: VEGA-T 水面以上 / VEGA-S 水下 (75–2,500 t,研发中)
性能取决于吊装工况和所选配置。应在条件匹配的项目工况下比较峰值载荷、最小张力和行程;笼统的效率百分比无法确定适用性。 阅读完整对比 →
请提供完整吊装流程,而不只是负载额定值。
这些信息有助于确定研究和设备的工作范围。它们是初步任务说明,并非完整的设计依据。
- 负载与吊索具
- 负载、吊索具布置和现有吊装数据。
- 作业
- 起吊、穿越浪溅区、下放、着底或回收。
- 运动与环境
- 船舶、水深、海洋气象条件及现有运动数据。
- 约束条件
- 着底要求、空间、工作要求和项目验收依据。
比较升沉补偿器:容量、行程和控制方式
| 系统 | 类型 | 容量 (SWL) | 行程 | 控制方式 | 状态与文件 | 适用场景 |
|---|---|---|---|---|---|---|
| 被动 · 基础型 | 55–1,000 t | 1.0–6.0 m | 手动设定阻尼和刚度 · 在甲板上设置 | 依据 DNV-ST-0378 设计并入级 · DNV 型式认可正在进行 | 海况可预测的浪溅区穿越和常规水下吊装 |
| 被动 · 宽范围 | 12.5–10,000 t | 1.0–6.0 m | 手动设定阻尼 · 自定心弹簧 | 依据 DNV-ST-0378 设计并入级 | 全载荷范围被动吊装:从 12.5 t 升沉补偿油缸到 10,000 t 重型吊装装置 |
| 自适应被动 | 30–4,000 t | 2.5–8.0 m | 自动阻尼 · 自定心弹簧 · 快速起吊 | 按 DNV-ST-0378 设计并入级 | 复杂的多阶段水下吊装 |
| 主动 · 开发中 | 75–2,500 t | 2.5–6.0 m | 自动阻尼 · 主动油缸控制 · 自定心弹簧 | 开发中 | 需要最严格运动控制的水面和水下吊装 |
向侧面滑动,比较行程、控制方式、认证和适用场景 →
已公布的产品范围仅是选型起点。针对拟采用的设备,请确认数据表、配置、供货情况及所需的认证交付文件。型式认可不能替代强制性产品认证。 阅读认证指南 →
起重机缓冲(POLARIS)和张紧(SIRIUS)分别在各自的页面介绍: POLARIS 起重机缓冲器 · SIRIUS 张紧器.
产品系列
四种升沉补偿系统,同一套工程设计基础
每台 Norwegian Dynamics 升沉补偿器,无论是被动、自适应被动还是主动型,都依据相同的基本原理确定规格,并在投料制造前按同一套验收判据进行筛查。
被动升沉补偿器
无需外部电源、无需脐带缆:承担主要作业的机型单油缸被动升沉补偿器,阻尼和刚度可在甲板上根据吊装工况手动调节。海上作业无需电子设备。按 DNV-ST-0378 设计并入级,DNV 型式认可正在办理中。
- SWL
- 55–1,000 t
- 行程
- 1.0–6.0 m
- 额定作业水深
- 水下,3,000 m
- 控制方式
- 手动调节阻尼与刚度 · 在甲板上设定
- 电源
- 无需供电 · 海上作业无需电子设备
阻尼可手动设定、配有自定心弹簧的被动升沉补偿器:全载荷范围被动产品线,从 12.5 t 到 10,000 t,适用于单桩、导管架和打捞作业。首批交付于 2026 年,配置起价 USD 15,000。
- SWL
- 12.5–10,000 t
- 行程
- 1.0–6.0 m
- 控制方式
- 手动阻尼调节 · 自定心弹簧
- 电源
- 电池(小型)· 无需脐带缆
自适应被动
被动工作原理,自动阻尼控制自适应升沉补偿器,具备自动阻尼控制和快速起吊能力,可在吊装过程中切换工作模式:甲板起吊时锁定,穿越浪溅区时采用高刚度,水下运行时采用低刚度,就位时采用软着陆。一台设备覆盖整个作业流程,无需重新布置索具;各模式和控制设定按项目评估。
- SWL
- 30–4,000 t
- 行程
- 2.5–8.0 m
- 控制方式
- 自动阻尼 · 自定心弹簧 · 快速起吊
- 电源
- 电池(中型)· 无需脐带缆
- 模式
- 锁定 · 浪溅区 · 水下 · 软着陆
主动升沉补偿
闭环控制,由 MRU 驱动一种串联安装、独立供能的主动升沉补偿系统:主动油缸控制由实时 运动参考单元 反馈驱动,并叠加自动阻尼控制和自定心弹簧。采用电池供电,无需脐带缆。VEGA-T 在水面进行运动控制;当被动升沉补偿无法使就位过程保持在作业窗口内时,VEGA-S 可在水下保持负载并使其就位。产品开发中,可应要求提供工程数据。
- SWL
- 75–2,500 t
- 行程
- 2.5–6.0 m
- 控制方式
- 自动阻尼 · 主动油缸控制 · 自定心弹簧
- 电源
- 电池(大型)· 无需脐带缆
- 型号
- VEGA-T 水面型 · VEGA-S 水下型
选型计算与工程设计
按 DNV-RP-N202 确定规格,在 CONSTELLATION 中筛查
升沉补偿器的性能取决于合理选型。Norwegian Dynamics 基于基本原理,按 DNV-RP-N202,计算气体容积、阻尼和行程。该推荐作法专门针对升沉补偿系统编写。水动力载荷输入(砰击、附加质量、冲击载荷判据)按 DNV-RP-N103,作业验收遵循 DNV-ST-N001.
随后对整个吊装作业进行筛查,而不仅是评估设备本身:CONSTELLATION 在时域内模拟从甲板至海床的完整作业,覆盖整个 Hs×Tp 海况范围,逐项检查验收判据,包括浪溅区 DAF、吊索松弛、着底 DAF、触底速度和行程利用率。动员前即可了解作业窗口,并据此确定所需升沉补偿器的规格。
可作业海况,依据 DNV-RP-N103 和 Norwegian Dynamics 设计标准 ND-DS-10 逐项筛查验收判据:采用 ANTARES 250 t 自适应升沉补偿器的代表性甲板至海床安装作业,由 CONSTELLATION 建模。项目筛查采用您的海洋气象条件和船舶数据。
物理模型输入
船舶运动:升沉补偿器吸收哪些运动
浮式船舶同时存在六个自由度的运动:纵荡、横荡和升沉(平移),以及横摇、纵摇和艏摇(转动)。只有升沉沿起重机钢丝绳方向直接传递,但横摇和纵摇也会产生影响:当起重机偏离船舶漂心时,力臂会将转动转化为吊臂端点的额外垂向运动,因此吊臂端点的实际升沉可能明显大于船舶本身的纯升沉。
| 自由度 | 运动 | 对吊装的影响 |
|---|---|---|
| 纵荡 | 纵向平移 | 影响定位,对吊钩载荷影响较小 |
| 横荡 | 横向平移 | 影响定位,并引起摆动 |
| 升沉 | 垂向平移 | 直接造成吊臂端点运动,是补偿器的主要作用对象 |
| 横摇 | 绕纵轴转动 | 通过力臂增加吊臂端点的升沉 |
| 纵摇 | 绕横轴转动 | 通过力臂增加吊臂端点的升沉 |
| 艏摇 | 绕垂直轴转动 | 影响艏向,对垂向运动影响较小 |
特定船体在特定海况下的运动由其响应幅值算子(RAOs)决定:它描述不同频率和浪向下,单位波幅引起的船舶运动,并随船型和装载状态而变化。将 RAOs 与波谱结合,可得到用于确定补偿器规格的吊臂端点运动:行程必须留有裕量并超过吊臂端点升沉的峰峰值;最大活塞速度取决于振幅和波浪周期;固有周期则应避开主要波浪周期。
| 船型 | 运动特征 | 适用场景 |
|---|---|---|
| 半潜式船舶 | 升沉 RAOs 最低:水线面面积小 | 重型吊装和要求较高的作业 |
| 单体船 CSV | 升沉、横摇和纵摇程度中等 | 水下安装的主力船型 |
| 自升式平台 | 升起就位后无升沉;航行时有运动 | 浅水区和重复性作业 |
| 驳船 | 运动幅度最大,尤其是横摇 | 平静海况作业窗口内的重型起重机吊装 |
半潜式船舶承担高要求的重型吊装有其原因:水线面面积小,升沉最小。有关波浪的内容,请参阅 波浪 页面。
物理原理
升沉补偿的工作原理
升沉补偿在运动中的起重机侧连接点与悬吊负载之间引入柔性。其目的是在经过评估的系统作业范围内,减少传递的运动和动载荷。
在气弹簧式补偿器中,压缩氮气通过液压缸提供弹簧力。负载、气体容积和压力都会影响系统的刚度与响应。
液压阻尼抑制相对运动并耗散能量。评估刚度、阻尼和运动频率时,还必须一并考虑可用行程、行程终点挡块载荷和最小张力。补偿可以降低响应,但无法在所有工况下使负载完全静止。
本页介绍的三类系统 (被动、, 自适应被动 和 主动)均基于相同的弹簧与阻尼器原理;区别在于弹簧力和阻尼的控制方式。逐项对比见 选型指南.
- 气弹簧通过液压缸承托悬吊负载。
- 液压阻尼抑制相对运动并耗散能量。
- 可用行程行程、行程终点挡块和最小张力均需按项目核查。
观看实际效果
CONSTELLATION 模拟补偿器的作业过程
每段视频均为 CONSTELLATION 对真实吊装工况的模拟,使用与上述初步筛选相同的时域模型。观看补偿器如何在相应海况下保持钢丝绳张力。
实绩
已交付的设备。针对具体项目的验证资料。
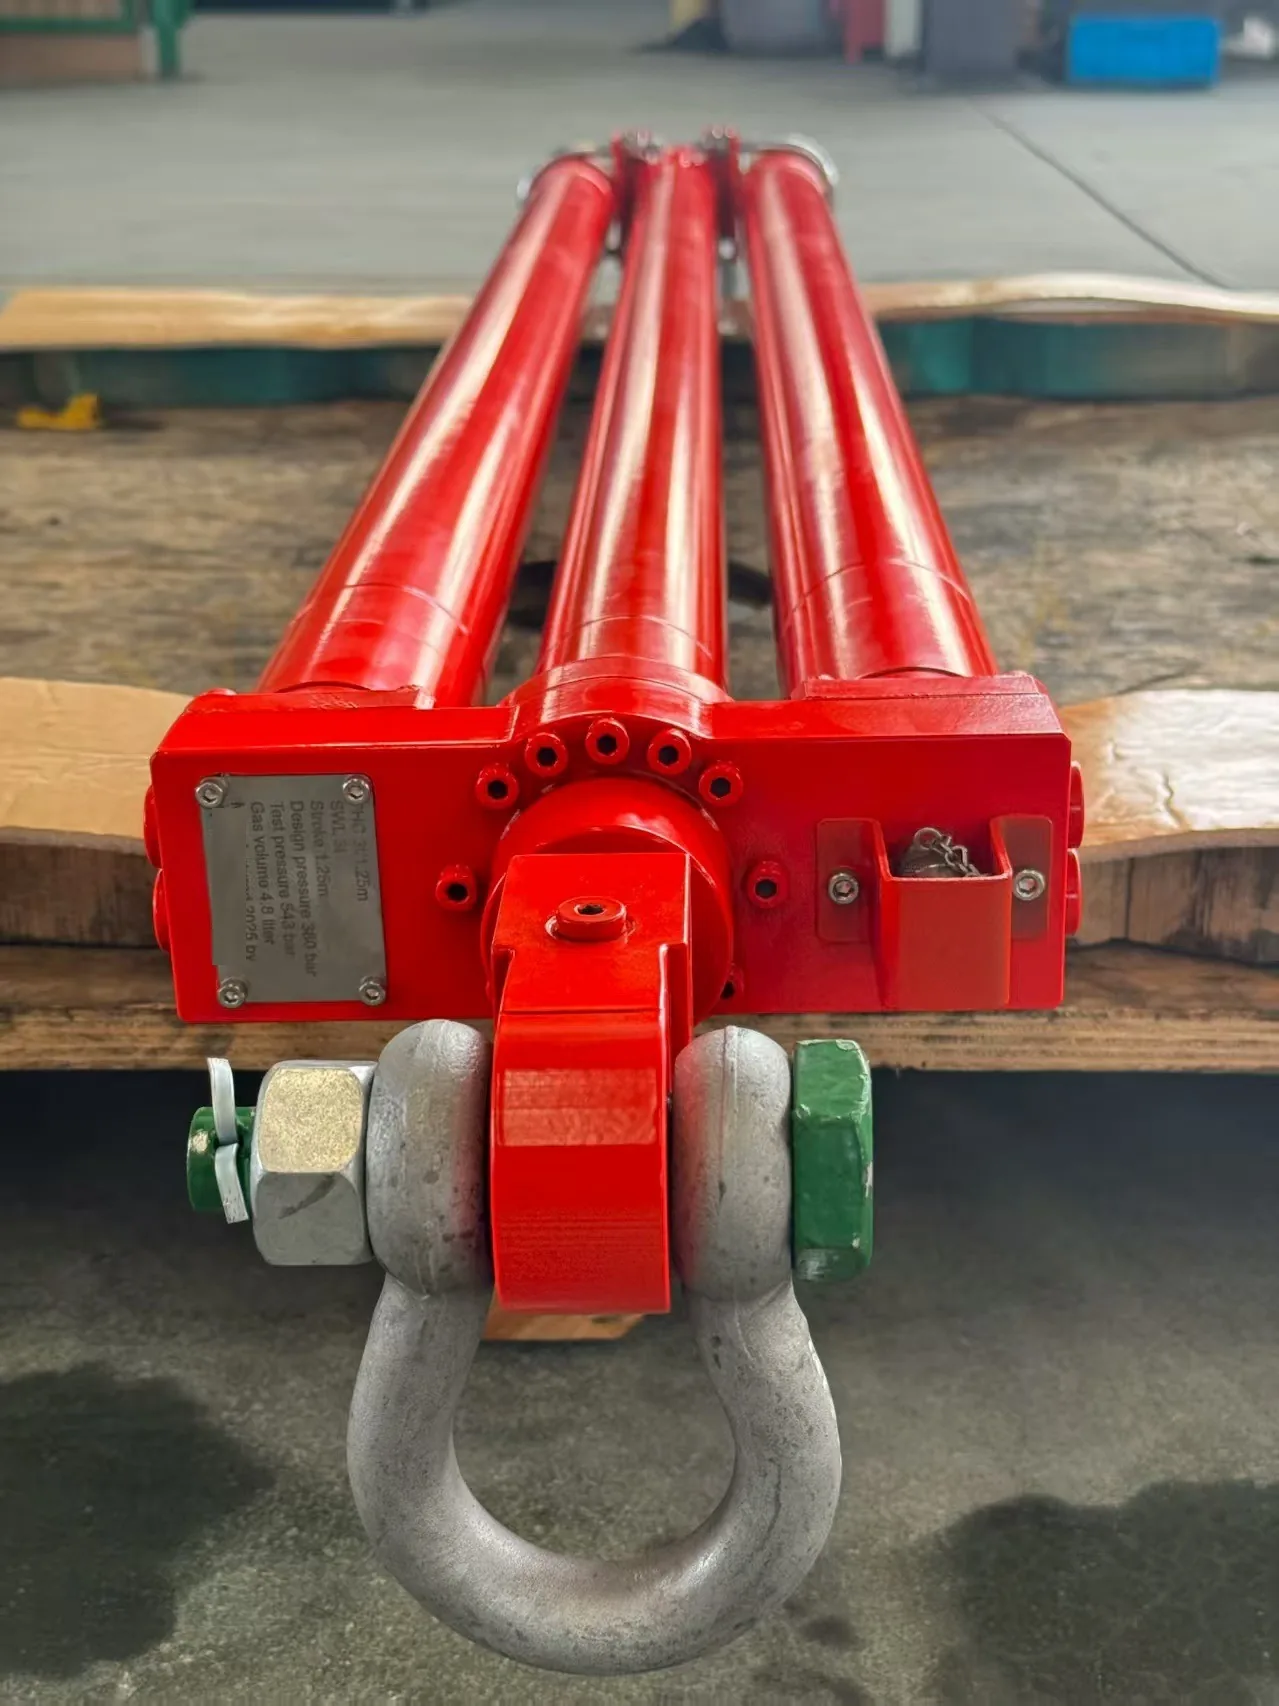
- 交付实绩: 为一家国际海工 EPC 承包商交付了 150 t / 4.5 m 自适应被动升沉补偿器。
- 交付实绩: 在英国交付了一台 3 t / 1.25 m 设备,从下单到交付历时六周。
- 认证: 请索取拟采用设备的现行证书、认证范围、限制条件及型式认可状态。质量管理体系符合 ISO 9001:2015。
- 性能: 在项目模型中评估吊装响应、最小张力和行程。
常见问题
升沉补偿器常见问题解答
什么是升沉补偿器?
升沉补偿器是一种安装在起重机吊钩与负载之间(或集成于吊装系统中)的液压气动装置,用于吸收船舶与负载之间的相对垂向运动。它使钢丝绳张力保持在验收限值内,降低 动力放大系数 ,并在经初步评估的作业窗口内防止钢丝绳松弛和冲击载荷事件。有关工作原理,请参阅 升沉补偿的工作原理.
被动、自适应被动还是主动,我需要哪一种?
大多数浪溅区和水下作业可采用无需外部电源的被动升沉补偿(RIGEL、CYGNUS);当一次作业需要覆盖锁定、浪溅区、水下及软着陆阶段时,可采用自适应被动升沉补偿(ANTARES);当作业需要由 MRU 驱动的主动油缸控制时,可考虑主动升沉补偿(VEGA,研发中):电池供电,无需脐带缆。 上方的选型指南 逐项比较了这些方案。
我的吊装作业需要多大规格的升沉补偿器?
容量取决于负载的 SWL;行程和阻尼取决于海况(Hs,Tp)、水深和作业顺序。我们依据 DNV-RP-N202 进行选型,并在 CONSTELLATION 中对完整吊装过程进行初步评估,以确认选型。 发送您的吊装工况:提供 SWL、水深和预期 Hs/Tp 即可开始。
哪些 DNV 标准适用于升沉补偿器?
DNV-RP-N202(升沉补偿系统)是主要的推荐做法;设备按 DNV-ST-0378(海上起重设备)设计;载荷建模遵循 DNV-RP-N103,作业验收遵循 DNV-ST-N001。我们的 DNV 标准指南 梳理了这些标准的适用关系。
升沉补偿器能延长我的气象作业窗口吗?
可以:正确选型的设备可降低 DAF,并保持吊索具的正张力,从而提高可作业的有效波高,并恢复因 DAF 降额而在 起重机载荷表中损失的起重能力。请参阅 海上吊装的气象作业窗口,并通过 CONSTELLATION 初步评估量化您这项吊装作业的效果。
升沉补偿器通常需要多久交付?
每台设备均根据具体吊装作业进行工程设计,因此交期取决于工作范围。作为参考,一台 3 t / 1.25 m 设备曾在英国于六周内交付。 发送您的吊装工况 ,我们会在提供选型结果时一并回复交期。
升沉补偿器的价格是多少?
入门配置的起价约为 USD 15,000(CYGNUS ,适用于低 SWL)、USD 20,000(POLARIS)和 USD 35,000(RIGEL);超出入门配置后,价格取决于载荷能力、行程和配置。 发送您的吊装工况 (SWL、水深和预期 Hs/Tp),我们会随初步选型提供预算参考。
什么是升沉补偿?
升沉补偿是使悬吊负载与承载船舶的垂向运动解耦。升沉补偿系统(被动、自适应被动或主动)通过液压气动油缸吸收船舶升沉,使吊装全过程中的负载运动和钢丝绳张力保持受控。
内容经 Norwegian Dynamics 工程团队审核:2026 年七月。
有吊装项目需要评估?
请提供基本信息:SWL、水深和预期 Hs/Tp (初步提供草图即可)。我们将在 CONSTELLATION 中对吊装作业进行初步评估,并回复适用的升沉补偿器、作业窗口初步分析结果及下一步工程工作。
post@nodynamics.com · +47 9664 7886 · 产品手册(PDF)