
パッシブ · アダプティブパッシブ · アクティブ
ヒーブ補償システム
ヒーブ補償は、吊り荷を、それを運ぶ船舶の上下動から切り離します。吊り索に組み込まれた補償装置では、ガススプリングに抗して作動する油圧シリンダーが船舶のヒーブを吸収し、荷の動きを抑えてワイヤー張力を制御します。パッシブ、アダプティブパッシブ、アクティブの各方式は、その仕組みが異なります。以下で比較してください。
まず、荷重、吊り上げ手順、入手可能な船舶データをお知らせください。 CONSTELLATION は、プロジェクトごとの吊り上げ検討と機器評価に対応します。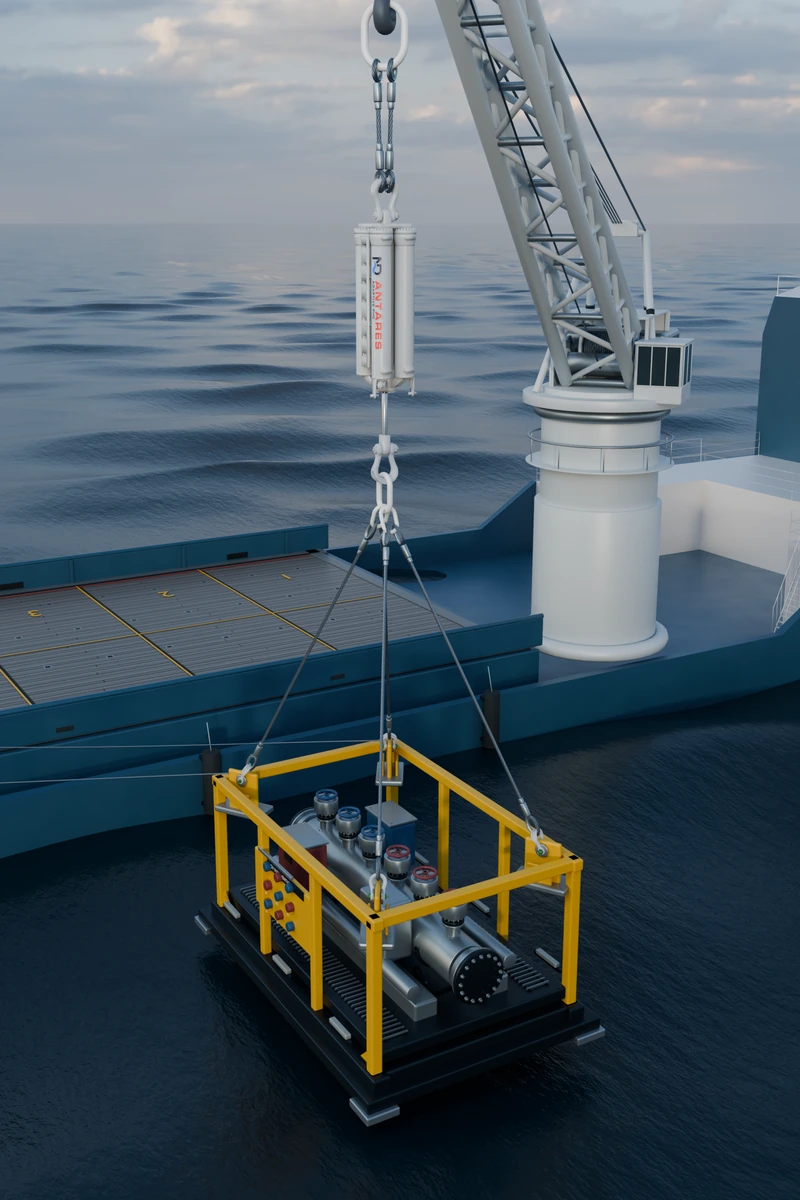
選定
制御方式を選び、その後でシステムの仕様を決めます。
まず、吊り上げ手順と必要な制御を確認します。容量、ストローク、適合性は、選定した構成とプロジェクトごとに確定します。
パッシブ
計画された荷重と運用条件に合わせて構成するガススプリング式システム。


アダプティブパッシブ
吊り上げの進行に応じて制御設定と運転モードを変更できるパッシブヒーブ補償。

電源と制御の詳細
- 電源: 制御システム用のバッテリー(中容量)、アンビリカル不要。補償動作自体には動力を使用しません
- 複雑さ: 中程度。自動減衰制御、バッテリーを備え、アンビリカルは不要
- 波浪への対応: 自動減衰制御により、吊り上げの進行に合わせて再調整します
- 代表的な用途: 複数段階の吊り上げ。同一作業でロック、スプラッシュゾーン、海中、ソフトランディングの各モードを使用
- 製品: ANTARES (30–4,000 t)
アクティブ
必要な作業に向け、動揺フィードバックを用いてシリンダーをアクティブ制御します。
電源と制御の詳細
- 電源: バッテリー駆動(大容量バッテリー)、アンビリカル不要
- 複雑さ: 最も高く、MRUを用いた閉ループフィードバックを採用
- 制御: 動揺フィードバックに基づき、システムの評価済み運用範囲内でシリンダーをアクティブに応答させます。
- 代表的な用途: 高精度の着底、トップサイドでの動揺制御、長時間の作業
- 製品: VEGA-T トップサイド / VEGA-S 海中 (75–2,500 t、開発中)
性能は吊り上げ作業と選定した構成によって異なります。条件をそろえたプロジェクト事例で、最大荷重、最小張力、ストロークを比較してください。一般的な効率の百分率だけでは適合性を判断できません。 詳しい比較を見る →
定格荷重だけでなく、吊り上げ手順もお知らせください。
これらの情報は、検討と機器の対象範囲を定める助けになります。完全な設計条件ではなく、検討開始時の概要です。
- 荷重とリギング
- ペイロード、リギング構成、入手可能な吊り上げデータ。
- 作業
- 吊り上げ開始、スプラッシュゾーン、降下、着底、または回収。
- 動揺と環境
- 船舶、水深、海象気象、入手可能な動揺データ。
- 制約条件
- 着底要件、スペース、使用条件、プロジェクトの受入基準。
ヒーブ補償装置を比較: 容量、ストローク、制御
| システム | 方式 | 容量(SWL) | ストローク | 制御 | 状況と文書 | 適した用途 |
|---|---|---|---|---|---|---|
| パッシブ · 基本型 | 55–1,000 t | 1.0–6.0 m | 手動で減衰と剛性を設定 · デッキ上で設定 | DNV-ST-0378に準拠して設計・船級認証 · DNV型式承認を取得中 | 動きが予測しやすいスプラッシュゾーンの通過と一般的な海中吊り上げ |
| パッシブ · 広い適用範囲 | 12.5–10,000 t | 1.0–6.0 m | 手動減衰設定 · 自動復元スプリング | DNV-ST-0378に準拠して設計・船級認証 | 全範囲をカバーするパッシブ吊り上げ: 12.5 tのヒーブ補償シリンダーから10,000 tの重量物吊り上げ装置まで |
| アダプティブパッシブ | 30–4,000 t | 2.5–8.0 m | 自動減衰 · 自動復芯スプリング · 迅速な吊り上げ | DNV-ST-0378に基づく設計・船級承認 | 複雑な多段階の海中吊り上げ |
| アクティブ · 開発中 | 75–2,500 t | 2.5–6.0 m | 自動減衰 · シリンダーのアクティブ制御 · 自動復芯スプリング | 開発中 | 高精度の動揺制御を要する甲板上・海中の吊り上げ |
横にスワイプして、ストローク、制御、認証、適した用途を比較 →
公表している製品範囲は選定の出発点です。提案する装置のデータシート、構成、供給可否、必要な認証書類を確認してください。型式承認は必須の製品認証に代わるものではありません。 認証ガイドを読む →
クレーン用衝撃吸収装置(POLARIS)とテンショナー(SIRIUS)は、それぞれのページで紹介しています: POLARIS クレーン用衝撃吸収装置 · SIRIUS テンショナー.
製品ラインアップ
四つのヒーブ補償システム、共通の設計基盤
Norwegian Dynamicsのすべての補償装置(パッシブ、アダプティブ、アクティブ)は、共通の基本原理に基づいて寸法を決め、製作前に同じ合格基準に照らしてスクリーニングします。
パッシブヒーブ補償装置
外部電源もアンビリカルも不要、現場の主力手動で減衰と剛性を調整できる単一シリンダー式のパッシブ補償装置です。吊り上げ条件に合わせて甲板上で設定し、洋上で電子機器を使用しません。DNV-ST-0378に基づいて設計・船級承認されており、DNV型式承認は取得手続き中です。
- SWL
- 55–1,000 t
- ストローク
- 1.0–6.0 m
- 使用可能水深
- 海中、3,000 m
- 制御
- 減衰・剛性を手動調整 · 甲板上で設定
- 電源
- 不要 · 洋上で電子機器を使用しない
減衰を手動設定でき、自動復芯スプリングを備えたパッシブヒーブ補償装置です。12.5 tから10,000 tまでをカバーするパッシブ製品ラインで、モノパイル、ジャケット、サルベージ作業に対応します。初回納入は2026年、構成価格はUSD 15,000からです。
- SWL
- 12.5–10,000 t
- ストローク
- 1.0–6.0 m
- 制御
- 手動減衰 · 自動復芯スプリング
- 電源
- バッテリー(小型) · アンビリカル不要
アダプティブパッシブ
パッシブの作動原理と自動減衰制御自動減衰制御と迅速な吊り上げ機能を備え、吊り上げの進行に合わせて動作モードを切り替えるアダプティブ補償装置です。甲板上での吊り上げ時はロック、スプラッシュゾーン通過時は高剛性、海中移動時は低剛性、据え付け時はソフトランディングを使用します。リギングをやり直さずに単一の装置で一連の作業に対応し、モードと制御設定はプロジェクトごとに評価します。
- SWL
- 30–4,000 t
- ストローク
- 2.5–8.0 m
- 制御
- 自動減衰 · 自動復芯スプリング · 迅速な吊り上げ
- 電源
- バッテリー(中型) · アンビリカル不要
- モード
- ロック · スプラッシュゾーン · 海中 · ソフトランディング
アクティブヒーブ補償
MRUの計測値に基づく閉ループ制御インラインで自己完結型のアクティブヒーブ補償システムです。リアルタイムの 動揺基準装置 からのフィードバックを用いたシリンダーのアクティブ制御に、自動減衰制御と自動復芯スプリングを組み合わせています。バッテリー駆動で、アンビリカルは不要です。VEGA-Tは甲板上で動揺制御を行い、VEGA-Sはパッシブ補償では据え付けを運用可能範囲内に収められない場合に、深い水深で荷重を保持して着底させます。開発中で、技術データはご要望に応じて提供します。
- SWL
- 75–2,500 t
- ストローク
- 2.5–6.0 m
- 制御
- 自動減衰 · シリンダーのアクティブ制御 · 自動復芯スプリング
- 電源
- バッテリー(大型) · アンビリカル不要
- 派生型
- VEGA-T 甲板上 · VEGA-S 海中
サイジングと設計
DNV-RP-N202に基づきサイジングし、CONSTELLATIONでスクリーニング
補償装置の性能は適切なサイジングにかかっています。Norwegian Dynamicsは、基本原理と DNV-RP-N202に基づいてガス容量、減衰、ストロークを決めます。これはヒーブ補償システムに特化した推奨規格です。流体力による荷重の入力値(スラミング、付加質量、スナップ荷重の判定基準)は DNV-RP-N103に従ってモデル化し、作業の合否判定には DNV-ST-N001.
を適用します。そのうえで装置単体ではなく、吊り上げ作業全体をスクリーニングします。CONSTELLATIONは、甲板から海底までの作業をHs×Tpの全海象範囲にわたって時刻歴解析し、スプラッシュゾーン通過時のDAF、スリングのたるみ、着底時のDAF、接地速度、ストローク使用率など、すべての合格基準を確認します。動員前に運用可能範囲を把握でき、必要な範囲に合わせて補償装置をサイジングします。
作業可能な海象、DNV-RP-N103およびNorwegian Dynamicsの設計基準ND-DS-10に基づいて各基準をスクリーニング: ANTARES 250 tのアダプティブ補償装置を使用した、甲板から海底までの代表的な据え付け作業をCONSTELLATIONでモデル化しています。プロジェクトごとのスクリーニングには、お客様の気象・海象データと船舶のデータを使用します。
物理モデルへの入力
船体運動:ヒーブ補償装置が吸収するもの
浮体は六自由度で同時に動きます。並進運動はサージ、スウェイ、ヒーブ、回転運動はロール、ピッチ、ヨーです。クレーンワイヤーに直接沿うのはヒーブだけですが、ロールとピッチも影響します。クレーンが船体の水線面中心から離れていると、てこの腕によって回転運動がクレーン先端での追加の上下動に変わるため、実効的なクレーン先端のヒーブは船体自体のヒーブよりかなり大きくなることがあります。
| 自由度 | 運動 | 吊り上げへの影響 |
|---|---|---|
| サージ | 船首・船尾方向の並進 | 位置決めに影響、フック荷重への影響は小さい |
| スウェイ | 左右方向の並進 | 位置決めと振り子運動の入力に影響 |
| ヒーブ | 上下方向の並進 | クレーン先端の直接的な動き:補償装置の対象 |
| ロール | 船体の縦軸回りの回転 | てこの腕を介してクレーン先端のヒーブを増やす |
| ピッチ | 船体の横軸回りの回転 | てこの腕を介してクレーン先端のヒーブを増やす |
| ヨー | 鉛直軸回りの回転 | 船首方位に影響、上下動への影響は小さい |
ある海況で船体がどれだけ動くかは、応答振幅演算子(RAO)で決まります。RAOは波の単位振幅に対する船体運動を周波数と入射方向ごとに示すもので、船型と積載状態によって異なります。RAOと波浪スペクトルを組み合わせて得られるクレーン先端の動きが、補償装置の寸法決定に用いられます。ストロークはクレーン先端のヒーブの全振幅を余裕を持って上回る必要があり、最大ピストン速度は振幅と波の周期から求まり、固有周期は卓越する波の周期を避けて設定します。
| 船種 | 運動特性 | 適した用途 |
|---|---|---|
| 半潜水式船 | ヒーブRAOが最小:水線面積が小さい | 重量物の吊り上げ、厳しい条件の作業 |
| 単胴CSV | 中程度のヒーブ、ロール、ピッチ | 海中設備設置の主力船 |
| ジャッキアップ船 | ジャッキアップ中はヒーブがゼロ、航行中は動揺する | 浅海域、反復作業 |
| バージ | 動揺振幅が最大、特にロール | 穏やかな海況での重量物吊り上げクレーン |
半潜水式船が難度の高い重量物吊り上げを担うのには理由があります。水線面積が小さく、ヒーブが最も少ないからです。波浪については 波浪 のページをご覧ください。
物理的な仕組み
ヒーブ補償の仕組み
ヒーブ補償では、動くクレーン側の接続部と吊り荷の間に柔軟性を持たせます。目的は、評価済みの運用可能範囲内で、伝達される動きと動的荷重を低減することです。
ガススプリング式の補償装置では、圧縮窒素が油圧シリンダーを介してばね力を生みます。荷重、ガス容積、圧力がシステムの剛性と応答に影響します。
油圧減衰は相対運動に抵抗し、エネルギーを散逸させます。剛性、減衰、運動周波数は、利用可能なストローク、エンドストップ荷重、最小張力と併せて評価する必要があります。補償は応答を低減しますが、あらゆる条件で吊り荷を静止させるわけではありません。
このページの三つの方式(パッシブ、, アダプティブパッシブ と アクティブ)はいずれも同じばねとダンパーの原理に基づき、ばねと減衰の制御方法が異なります。各方式の違いは、項目ごとにまとめた 選定ガイド.
- ガススプリングシリンダーを介して吊り荷を支えます。
- 油圧減衰相対運動に抵抗し、エネルギーを散逸させます。
- 利用可能な移動量ストローク、エンドストップ、最小張力はプロジェクトごとに確認します。
動作を見る
CONSTELLATIONでシミュレーションした補償装置の作動
各動画は実際の吊り上げ事例をCONSTELLATIONでシミュレーションしたものです。上記のスクリーニングに使用したものと同じ時間領域モデルに基づいています。海況の中で補償装置がワイヤー張力を維持する様子をご覧ください。
実績
納入済みの実機。案件固有の根拠資料。
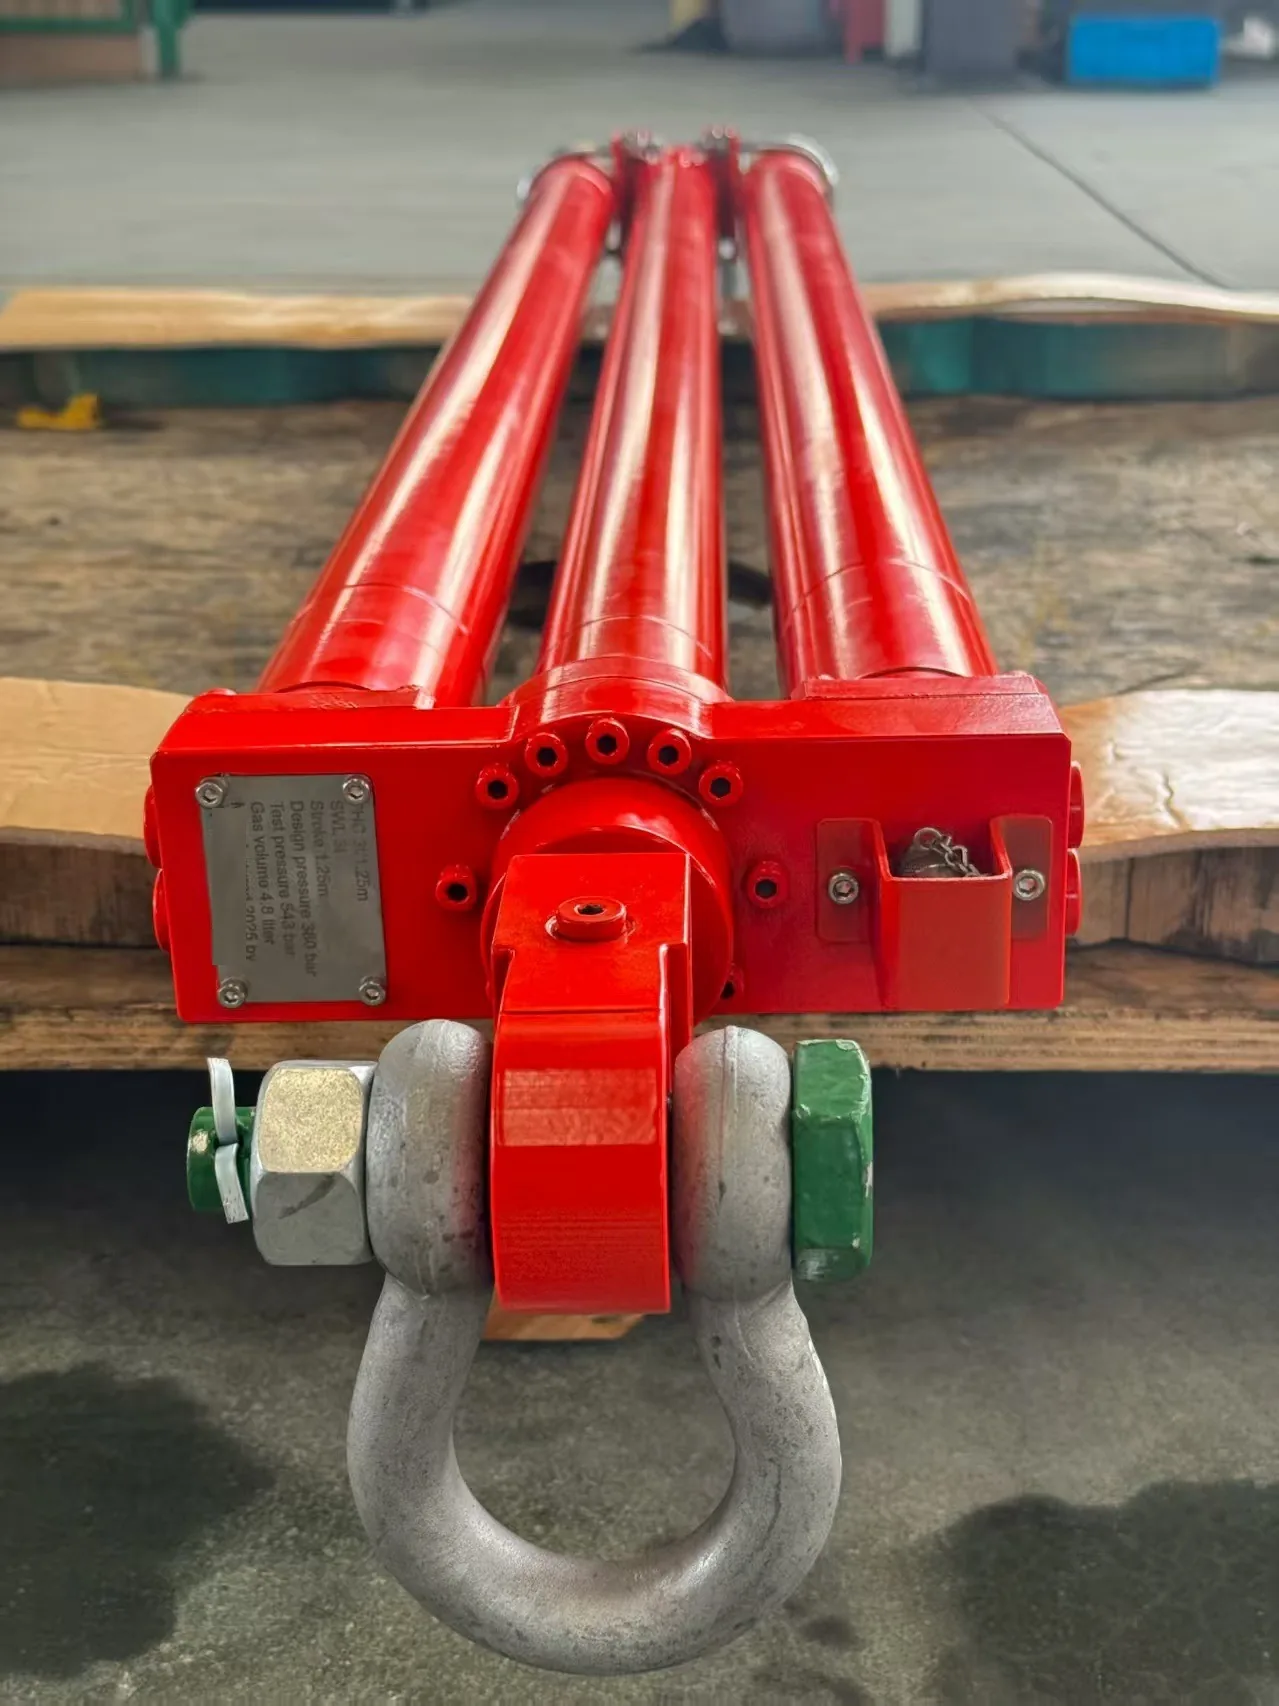
- 納入実績: 海外のオフショアEPC請負業者向けに、150 t / 4.5 mのアダプティブパッシブヒーブ補償装置を納入。
- 納入実績: 英国で3 t / 1.25 mの装置を、受注から引き渡しまで6週間で納入。
- 認証: 提案装置の最新の証明書、適用範囲、制限事項、型式承認の状況をご確認ください。ISO 9001:2015に基づく品質管理。
- 性能: 案件モデルで吊り上げ時の応答、最小張力、ストロークを評価します。
よくある質問
ヒーブ補償装置に関するよくある質問
ヒーブ補償装置とは何ですか?
クレーンフックとペイロードの間に設置する、または吊り上げ設備に組み込む油圧・空圧式の装置です。船舶と荷重の相対的な上下動を吸収し、ワイヤ張力を許容範囲内に保ち、 動的増幅係数 を低減します。予備評価で確認した運用可能範囲内では、ワイヤの弛みとスナップ荷重の発生を防ぎます。原理については、 ヒーブ補償の仕組み.
パッシブ、アダプティブ、アクティブのどれが必要ですか?
ほとんどのスプラッシュゾーン作業と海中作業には、外部電源を必要としないパッシブ型(RIGEL、CYGNUS)が適しています。固定、スプラッシュゾーン、海中、ソフトランディングの各段階を1回の投入でカバーする場合は、アダプティブパッシブ型(ANTARES)。MRUに基づくシリンダーのアクティブ制御が必要な作業には、開発中のアクティブ型(VEGA)。バッテリー駆動で、アンビリカルは不要です。上記の 選定ガイド で各方式を項目ごとに比較できます。
吊り上げにはどのサイズのヒーブ補償装置が必要ですか?
容量はペイロードのSWLに、ストロークと減衰は海象(Hs, Tp)、水深、作業手順に応じて決まります。DNV-RP-N202に従って選定し、CONSTELLATIONで吊り上げ作業全体を予備評価して確認します。 吊り上げ条件を送る: SWL、水深、想定Hs/Tp があれば検討を始められます。
ヒーブ補償装置にはどのDNV規格が適用されますか?
ヒーブ補償システムに関するDNV-RP-N202が基本となる推奨実施基準です。装置はDNV-ST-0378(洋上吊り上げ設備)に従って設計し、荷重モデルにはDNV-RP-N103、運用上の受入基準にはDNV-ST-N001を適用します。詳しくは DNV規格ガイド をご覧ください。
ヒーブ補償装置で作業可能な海象条件を広げられますか?
はい。適切に選定した装置は、DAFを低減し、吊り具の張力を正に保つことで、作業可能な有義波高を高め、 クレーン荷重表でDAFによって引き下げられた吊り上げ能力を回復できます。 洋上吊り上げの作業可能な海象条件も参照してください。お客様の吊り上げ作業については、CONSTELLATIONによる予備評価で定量化します。
ヒーブ補償装置の一般的な納期はどのくらいですか?
各装置を吊り上げ作業に合わせて設計するため、納期は作業範囲によって異なります。参考例として、3 t / 1.25 mの装置を英国で6週間で納入しました。 吊り上げ条件を送る と、選定結果とともに納期をお知らせします。
ヒーブ補償装置の価格はいくらですか?
基本構成の価格は約USD 15,000(CYGNUS 低SWL仕様)、USD 20,000(POLARIS)、USD 35,000(RIGEL)からです。これを超える構成の価格は、容量、ストローク、仕様によって決まります。 吊り上げ条件を送る (SWL、水深、想定Hs/Tp)と、初期選定結果とともに概算費用をお知らせします。
ヒーブ補償とは何ですか?
ヒーブ補償は、吊り下げた荷重を、それを運ぶ船舶の上下動から切り離すことです。ヒーブ補償システム(パッシブ、アダプティブパッシブ、アクティブ)は、油圧・空圧式シリンダーで船舶のヒーブを吸収し、吊り上げ作業を通じて荷重の動きとワイヤ張力を制御します。
内容確認: Norwegian Dynamicsのエンジニアリング部門、2026年7月。
吊り上げ作業をご検討中ですか?
基本情報をお送りください: SWL、水深、想定Hs/Tp (最初は概略図だけでも構いません)。CONSTELLATIONで吊り上げ作業を予備評価し、適切な補償装置、運用可能範囲の初期見解、次のエンジニアリング手順をご案内します。
post@nodynamics.com · +47 9664 7886 · 製品パンフレット(PDF)