
Passive · Adaptative · Active
Systèmes de compensation de pilonnement
La compensation de pilonnement dissocie une charge suspendue du mouvement vertical du navire qui la porte. Un compensateur intégré à la ligne de levage absorbe le pilonnement du navire au moyen d’un vérin hydraulique agissant contre un ressort à gaz. La charge se déplace ainsi moins et la tension du câble reste maîtrisée. Les systèmes passifs, passifs adaptatifs et actifs y parviennent de différentes façons ; comparez-les ci-dessous.
Présentez votre opération de levageComparer les approches ↓
Commencez par la charge, la séquence de levage et les données disponibles sur le navire. CONSTELLATION permet de réaliser des études de levage et d’évaluer les équipements pour chaque projet.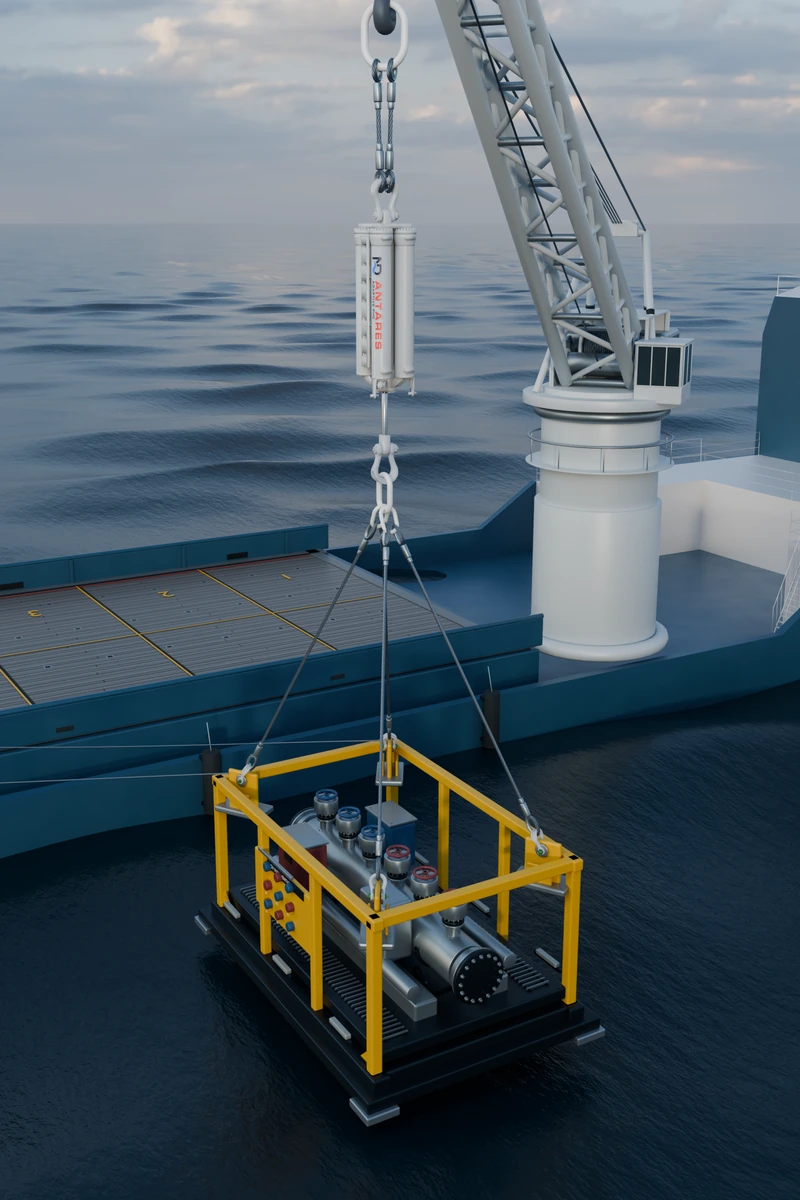
Sélection
Choisissez le mode de commande. Dimensionnez ensuite le système.
Partez de la séquence de levage et de la commande qu’elle exige. La capacité, la course et l’adéquation sont déterminées pour la configuration et le projet retenus.
Passif
Un système à ressort à gaz configuré pour la charge et les conditions d’exploitation prévues.


Alimentation et commande
- Alimentation : aucune alimentation externe, ressort à gaz étanche et amortissement hydraulique ; CYGNUS comporte une petite batterie, sans ombilical
- Complexité : minimale, aucun opérateur nécessaire pendant le levage
- Réglage : l’amortissement et la raideur sont réglés selon la charge et les conditions de mouvement analysées.
- Utilisation type : franchissement de la zone de déferlement, levage et pose sous-marins, récupération
- Produits : RIGEL (55–1,000 t), CYGNUS (12.5–10,000 t)
Passif adaptatif
Compensation passive dont les réglages de commande et les modes de fonctionnement peuvent évoluer au cours du levage.

Alimentation et commande
- Alimentation : batterie (moyenne) pour le système de commande, sans ombilical ; la compensation elle-même ne nécessite aucune alimentation
- Complexité : modérée : commande automatique de l’amortissement, batterie, sans ombilical
- Sensibilité aux vagues : la commande automatique ajuste l’amortissement au cours du levage
- Utilisation type : levages en plusieurs étapes, avec modes verrouillé, zone de déferlement, sous-marin et pose en douceur lors d’une même opération
- Produits : ANTARES (30–4,000 t)
Actif
Commande active du vérin par retour d’information sur le mouvement, pour les opérations qui l’exigent.
Alimentation et commande
- Alimentation : sur batterie (grande batterie), sans ombilical
- Complexité : maximale, régulation en boucle fermée pilotée par MRU
- Commande : le retour d’information sur le mouvement commande la réponse active du vérin dans les limites du domaine de fonctionnement évalué du système.
- Utilisation type : poses de précision, maîtrise des mouvements en surface, opérations de longue durée
- Produits : VEGA-T en surface / VEGA-S sous l’eau (75–2,500 t, en développement)
Les performances dépendent du levage et de la configuration retenue. Comparez la charge maximale, la tension minimale et la course pour des cas de projet comparables ; un pourcentage général d’efficacité ne suffit pas à établir l’adéquation. Lire la comparaison complète →
Présentez la séquence de levage, pas seulement la capacité nominale.
Ces données aident à définir le périmètre de l’étude et des équipements. Elles constituent un dossier initial, et non une base de conception complète.
- Charge et gréement
- Charge utile, configuration du gréement et données de levage disponibles.
- Opération
- Décollement, zone de déferlement, descente, pose ou récupération.
- Mouvements et environnement
- Navire, profondeur d’eau et données météo-océaniques et de mouvement disponibles.
- Contraintes
- Exigences de pose, encombrement, conditions de service et critères d’acceptation du projet.
Comparer les compensateurs de pilonnement : capacité, course et commande
| Système | Type | Capacité (SWL) | Course | Commande | Statut et documents | Adapté à |
|---|---|---|---|---|---|---|
| Passif · de base | 55–1,000 t | 1.0–6.0 m | Amortissement et raideur manuels · réglés sur le pont | Conçu et classé selon DNV-ST-0378 · homologation de type DNV en cours | Franchissements prévisibles de la zone de déferlement et levages sous-marins courants |
| Passif · large gamme | 12.5–10,000 t | 1.0–6.0 m | Amortissement manuel · ressort à recentrage automatique | Conçu et classé selon DNV-ST-0378 | Levages passifs sur toute la gamme : vérins de compensation de pilonnement de 12.5 t aux unités de levage lourd de 10,000 t |
| Passif adaptatif | 30–4,000 t | 2.5–8.0 m | Amortissement automatique · ressort de recentrage · levage rapide | Conçu et classé selon DNV-ST-0378 | Levages sous-marins complexes en plusieurs étapes |
| Actif · en développement | 75–2,500 t | 2.5–6.0 m | Amortissement automatique · commande active du vérin · ressort de recentrage | En développement | Levages en surface et sous-marins exigeant le contrôle des mouvements le plus précis |
Balayez latéralement pour comparer la course, la commande, la certification et les usages adaptés →
Les gammes de produits publiées constituent un point de départ pour la sélection. Vérifiez la fiche technique, la configuration, la disponibilité et les documents de certification requis pour l’unité proposée. Une approbation de type ne remplace pas la certification obligatoire du produit. Lire le guide de certification →
L’amortissement des chocs de grue (POLARIS) et la mise en tension (SIRIUS) sont présentés sur leurs pages respectives : Amortisseur de grue POLARIS · Tendeur SIRIUS.
La gamme
Quatre systèmes de compensation de pilonnement, une même base de calcul
Chaque compensateur Norwegian Dynamics, passif, adaptatif ou actif, est dimensionné à partir des mêmes principes fondamentaux et évalué selon les mêmes critères d’acceptation avant la fabrication.
Compensateurs passifs de pilonnement
sans alimentation externe ni ombilical : des équipements éprouvésUn compensateur passif à vérin unique, dont l’amortissement et la raideur sont réglés manuellement sur le pont selon le levage. Aucun dispositif électronique en mer. Conçu et classé selon DNV-ST-0378, avec une approbation de type DNV en cours.
- SWL
- 55–1,000 t
- Course
- 1.0–6.0 m
- Profondeur nominale
- sous-marin, 3,000 m
- Commande
- amortissement et raideur réglables manuellement · réglage sur le pont
- Alimentation
- aucune · aucun dispositif électronique en mer
Un compensateur passif de pilonnement à amortissement réglé manuellement et à ressort de recentrage : la gamme passive complète, de 12.5 t à 10,000 t, pour les opérations sur monopieux, structures jacket et travaux de renflouement. Premières livraisons en 2026, configurations à partir de USD 15,000.
- SWL
- 12.5–10,000 t
- Course
- 1.0–6.0 m
- Commande
- amortissement manuel · ressort de recentrage
- Alimentation
- batterie (petite) · sans ombilical
Passif adaptatif
fonctionnement passif, régulation automatique de l’amortissementUn compensateur adaptatif doté d’une régulation automatique de l’amortissement et d’une fonction de levage rapide, qui change de mode au fil du levage : verrouillé pour le levage depuis le pont, raide dans la zone de déferlement, souple pendant la descente sous-marine, puis pose en douceur. Une seule unité couvre toute la séquence sans modification de l’élingage, avec des modes et des réglages de commande évalués pour le projet.
- SWL
- 30–4,000 t
- Course
- 2.5–8.0 m
- Commande
- amortissement automatique · ressort de recentrage · levage rapide
- Alimentation
- batterie (moyenne) · sans ombilical
- Modes
- verrouillé · zone de déferlement · sous-marin · pose en douceur
Compensation active de pilonnement
commande en boucle fermée, pilotée par MRUUn système autonome de compensation active de pilonnement en ligne : commande active du vérin pilotée en temps réel par le retour de la centrale de référence de mouvement, en complément de la régulation automatique de l’amortissement et d’un ressort de recentrage. Alimenté par batterie, sans ombilical. VEGA-T commande les mouvements en surface ; VEGA-S maintient et pose les charges en profondeur lorsque la compensation passive ne permet pas de maintenir la pose dans la fenêtre opérationnelle. En développement : données techniques disponibles sur demande.
- SWL
- 75–2,500 t
- Course
- 2.5–6.0 m
- Commande
- amortissement automatique · commande active du vérin · ressort de recentrage
- Alimentation
- batterie (grande) · sans ombilical
- Variantes
- VEGA-T en surface · VEGA-S sous-marin
Dimensionnement et ingénierie
Dimensionné selon DNV-RP-N202, évalué dans CONSTELLATION
La qualité d’un compensateur dépend de son dimensionnement. Norwegian Dynamics dimensionne le volume de gaz, l’amortissement et la course à partir des principes fondamentaux, conformément à DNV-RP-N202, la pratique recommandée spécifiquement consacrée aux systèmes de compensation de pilonnement. Les charges hydrodynamiques (impact des vagues, masse ajoutée, critères de charge de choc) sont modélisées selon DNV-RP-N103, et les critères d’acceptation opérationnelle suivent DNV-ST-N001.
Le levage complet est ensuite évalué, et pas seulement l’unité : CONSTELLATION simule l’opération du pont au fond marin dans le domaine temporel, sur toute la plage d’états de mer Hs×Tp, en vérifiant chaque critère d’acceptation : DAF dans la zone de déferlement, élingue détendue, DAF à la pose, vitesse au contact et utilisation de la course. La fenêtre opérationnelle est connue avant la mobilisation et le compensateur est dimensionné en conséquence.
Envoyez votre cas de levage pour une évaluation préliminaire
États de mer exploitables, évalués critère par critère selon DNV-RP-N103 et la norme de conception Norwegian Dynamics ND-DS-10 : installation représentative du pont au fond marin avec un compensateur adaptatif ANTARES 250 t, modélisée dans CONSTELLATION. Les évaluations de projet utilisent vos données météo-océaniques et celles de votre navire.
Les données physiques
Mouvements du navire : ce qu'absorbe un compensateur de pilonnement
Un navire flottant se déplace simultanément selon six degrés de liberté : cavalement, embardée et pilonnement (translations), roulis, tangage et lacet (rotations). Seul le pilonnement agit directement dans l'axe du câble de grue, mais le roulis et le tangage y contribuent aussi : lorsque la grue est éloignée du centre de flottaison du navire, le bras de levier transforme les rotations en mouvement vertical supplémentaire à la tête de grue. Le pilonnement effectif de la tête de grue peut donc être nettement supérieur au pilonnement propre du navire.
| DDL | Mouvement | Incidence sur le levage |
|---|---|---|
| Cavalement | Translation avant-arrière | Positionnement, effet mineur sur la charge au crochet |
| Embardée | Translation latérale | Positionnement, excitation du ballant |
| Pilonnement | Translation verticale | Mouvement direct de la tête de grue : cible du compensateur |
| Roulis | Rotation autour de l'axe longitudinal | Ajoute du pilonnement à la tête de grue par effet de levier |
| Tangage | Rotation autour de l'axe transversal | Ajoute du pilonnement à la tête de grue par effet de levier |
| Lacet | Rotation autour de l'axe vertical | Cap : effet mineur sur le mouvement vertical |
Les mouvements d'une coque donnée dans un état de mer donné sont décrits par ses opérateurs de réponse en amplitude (RAO) : le mouvement du navire par unité d'amplitude de vague, selon la fréquence et le cap, propre à chaque forme de coque et condition de chargement. Les RAO combinés au spectre des vagues donnent le mouvement de la tête de grue qui dimensionne le compensateur : la course doit dépasser le pilonnement crête à crête de la tête de grue avec une marge, la vitesse maximale du piston dépend de l'amplitude et de la période des vagues, et la période propre est réglée à l'écart des périodes de vagues dominantes.
| Type de navire | Caractéristiques des mouvements | Utilisation typique |
|---|---|---|
| Semi-submersible | RAO de pilonnement les plus faibles : faible surface de flottaison | Levages lourds, opérations exigeantes |
| CSV monocoque | Pilonnement, roulis et tangage modérés | Navire de référence pour l'installation sous-marine |
| Plateforme autoélévatrice | Pilonnement nul une fois surélevée ; mouvements pendant le transit | Eaux peu profondes, opérations répétées |
| Barge | Amplitudes les plus élevées, surtout en roulis | Grues de levage lourd pendant les fenêtres de temps calme |
Les semi-submersibles assurent les levages lourds les plus exigeants pour une raison : leur faible surface de flottaison réduit le pilonnement au minimum. Le rôle des vagues est expliqué dans la page sur les vagues du site.
La physique
Comment fonctionne la compensation de pilonnement
La compensation de pilonnement introduit de la souplesse entre la liaison mobile côté grue et la charge suspendue. Elle vise à réduire le mouvement transmis et les charges dynamiques dans les limites de la fenêtre opérationnelle évaluée du système.
Dans un compensateur à ressort à gaz, l'azote comprimé fournit la force de rappel par l'intermédiaire d'un vérin hydraulique. La charge, le volume de gaz et la pression influent sur la raideur et la réponse du système.
L'amortissement hydraulique s'oppose au mouvement relatif et dissipe l'énergie. La raideur, l'amortissement et la fréquence du mouvement doivent être évalués conjointement avec la course disponible, les charges sur les butées de fin de course et la tension minimale. La compensation réduit la réponse ; elle n'immobilise pas la charge dans toutes les conditions.
Les trois familles présentées sur cette page (passive, passive adaptative et active) reposent sur les mêmes principes de ressort et d'amortissement ; elles diffèrent par la manière dont la raideur et l'amortissement sont pilotés. Elles sont comparées point par point dans le guide de sélection.
- Ressort à gazSoutient la charge suspendue par l'intermédiaire du vérin.
- Amortissement hydrauliqueS'oppose au mouvement relatif et dissipe l'énergie.
- Course disponibleLa course, les butées de fin de course et la tension minimale doivent être vérifiées pour chaque projet.
Voir le système en action
Les compensateurs en fonctionnement, simulés dans CONSTELLATION
Chaque séquence est une simulation CONSTELLATION d'un cas réel de levage, fondée sur le même modèle temporel que l'étude préliminaire présentée plus haut. Observez comment le compensateur maintient la tension du câble dans cet état de mer.
Applications
Quand la compensation de pilonnement fait la différence
Levages sous-marins
Traînée, masse ajoutée et critères de charge de choc de la surface au fond marin : la compensation maintient une tension positive dans le câble sur toute la fenêtre opérationnelle étudiée.
Charges de levage sous-marin →Traversée de la zone de déferlement
Les impacts hydrodynamiques et les variations transitoires de flottabilité provoquent le pic de DAF qui détermine la plupart des fenêtres météorologiques. La course du système passif l'absorbe.
Charges lors de la traversée de la zone de déferlement →Éolien en mer
Levages de monopieux, de pièces de transition et de nacelles dans des calendriers d'installation serrés : de fortes capacités alliées à des tolérances strictes.
Compensation de pilonnement pour l'éolien en mer →Démantèlement
L'incertitude sur le poids et la corrosion des points de levage réduisent la marge vis-à-vis du DAF : la compensation la rétablit.
Levages de démantèlement →Vous préparez actuellement l'un de ces levages ? Envoyez-nous votre cas de levage: nous en évaluons la faisabilité dans CONSTELLATION selon vos conditions météo-océaniques et votre navire.
Références
Des équipements livrés. Des preuves propres à chaque projet.
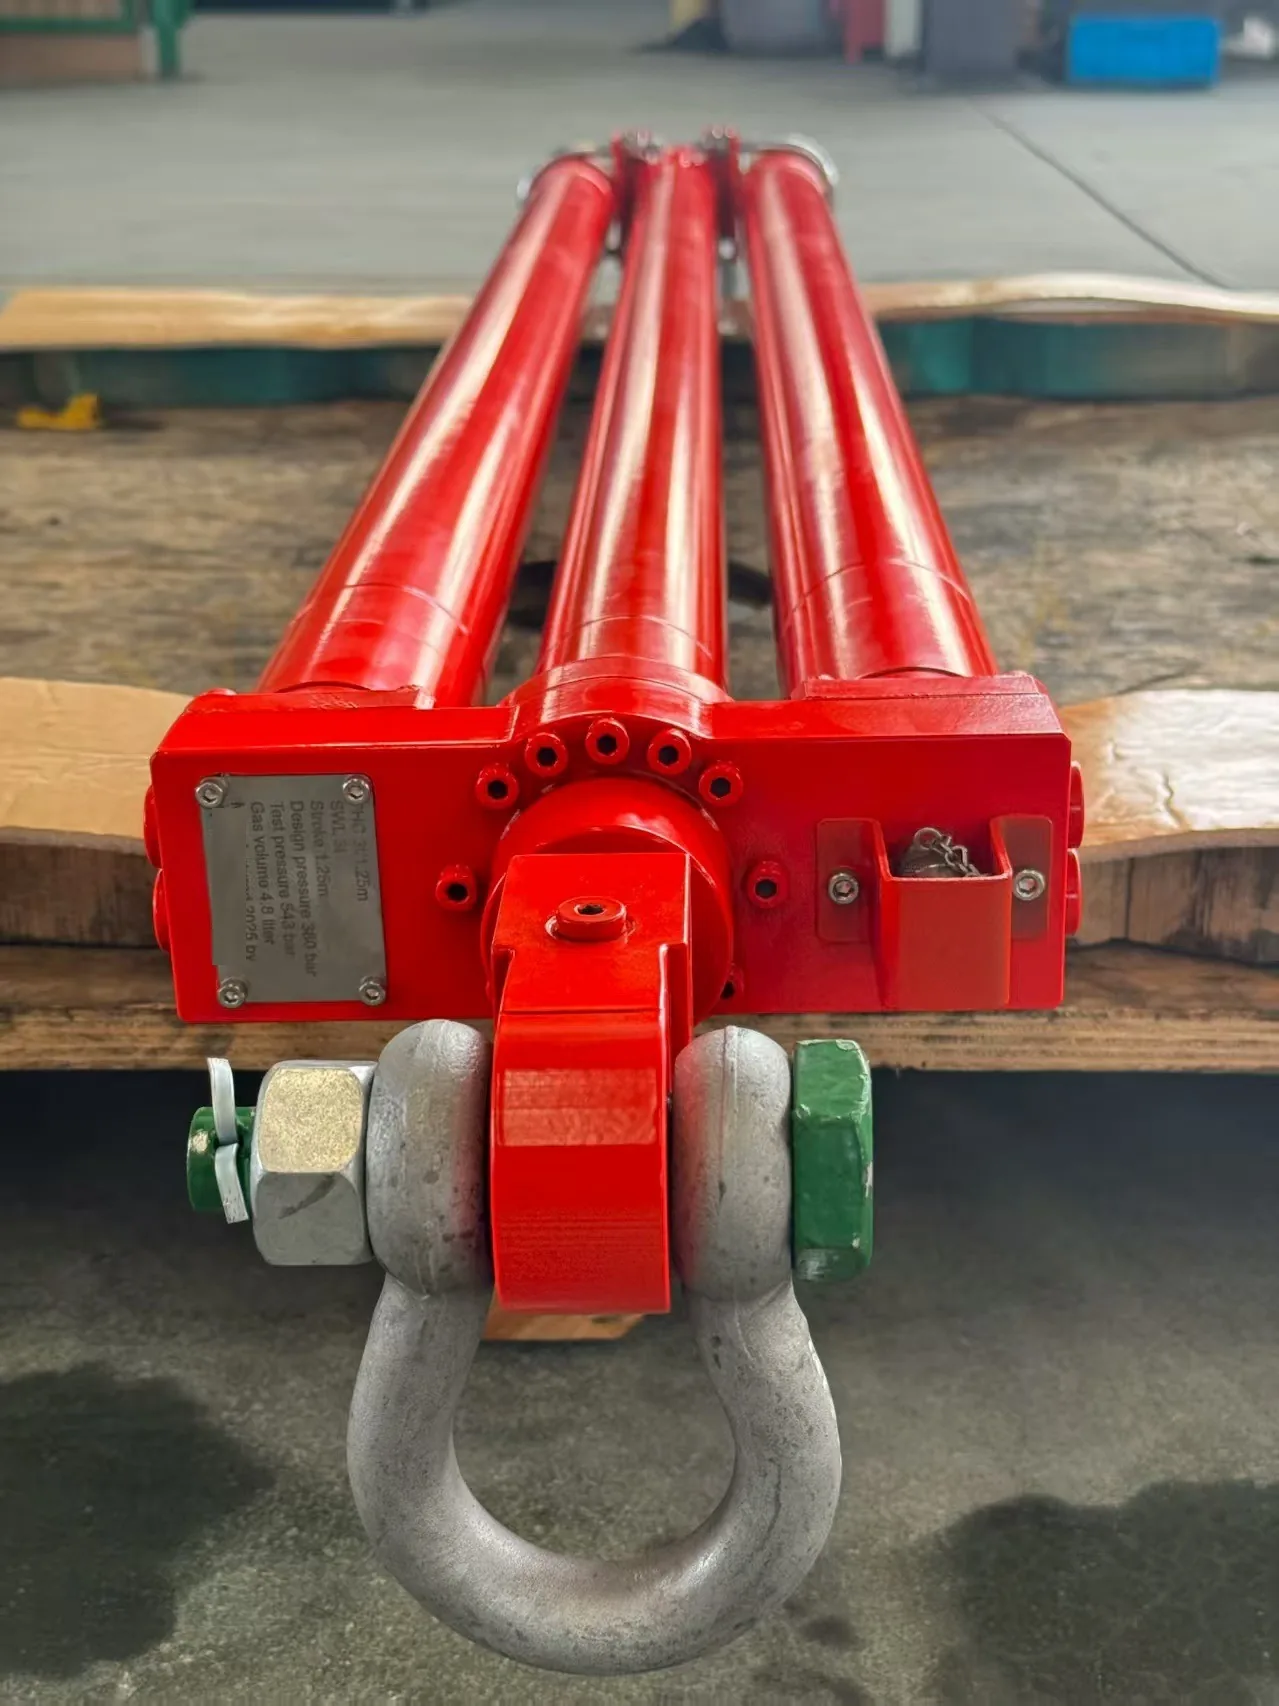
- Livré : un compensateur passif adaptatif de pilonnement de 150 t / 4.5 m pour un contractant EPC international du secteur offshore.
- Livré : une unité de 3 t / 1.25 m au Royaume-Uni, six semaines entre la commande et la remise.
- Certification : demandez les certificats en vigueur, leur portée, leurs limites et le statut de l'homologation de type de l'unité proposée. Gestion de la qualité selon ISO 9001:2015.
- Performances : évaluez la réponse du levage, la tension minimale et la course dans le modèle du projet.
Assistance opérationnelle
Un accompagnement pendant toute la campagne, au-delà de la vente
Les ingénieurs qui dimensionnent votre compensateur assurent sa mise en service, son suivi offshore et l'accompagnement de sa recertification : une seule équipe, des données de levage à la démobilisation.
FAQ
Vos questions sur les compensateurs de pilonnement
Qu'est-ce qu'un compensateur de pilonnement ?
Un dispositif hydropneumatique installé entre le crochet de grue et la charge utile (ou intégré au dispositif de levage), qui absorbe le mouvement vertical relatif entre le navire et la charge. Il maintient la tension du câble dans les limites d'acceptation, réduit le facteur d'amplification dynamique et évite les pertes de tension du câble et les charges de choc dans la fenêtre opérationnelle évaluée. Pour comprendre la physique, consultez le fonctionnement de la compensation de pilonnement.
Compensation passive, adaptative ou active : laquelle choisir ?
La compensation passive (RIGEL, CYGNUS) convient à la plupart des opérations en zone de déferlement et sous-marines, sans alimentation externe ; la compensation passive adaptative (ANTARES) couvre, au cours d'un même déploiement, les phases de verrouillage, de traversée de la zone de déferlement, d'intervention sous-marine et de pose en douceur ; la compensation active (VEGA, en développement) convient lorsque l'opération justifie un pilotage actif du vérin à partir d'une MRU : alimentation par batterie, sans ombilical. Le guide de choix ci-dessus les compare point par point.
Quelle taille de compensateur de pilonnement faut-il pour mon levage ?
La capacité dépend de la SWL de la charge utile ; la course et l'amortissement dépendent de l'état de mer (Hs, Tp), de la profondeur d'eau et de la séquence des opérations. Nous dimensionnons selon DNV-RP-N202 et confirmons le choix par une étude préliminaire de l'ensemble du levage dans CONSTELLATION. Envoyez-nous votre cas de levage: la SWL, la profondeur et les valeurs prévues de Hs/Tp suffisent pour commencer.
Quelles normes DNV s'appliquent aux compensateurs de pilonnement ?
DNV-RP-N202 (systèmes de compensation de pilonnement) est la pratique recommandée de référence ; les unités sont conçues selon DNV-ST-0378 (appareils de levage offshore) ; la modélisation des charges suit DNV-RP-N103 et les critères d'acceptation opérationnelle, DNV-ST-N001. Notre guide des normes DNV les présente toutes.
Un compensateur de pilonnement peut-il élargir ma fenêtre météo ?
Oui : en réduisant le DAF et en maintenant une tension positive dans le gréement, une unité correctement dimensionnée augmente la hauteur significative des vagues admissible et récupère la capacité perdue du fait de la réduction liée au DAF sur la courbe de charge de la grue. Voir les fenêtres météo pour les levages offshore, puis quantifiez le gain pour votre levage au moyen d'une étude préliminaire dans CONSTELLATION.
Quel est le délai de livraison habituel d'un compensateur de pilonnement ?
Chaque unité est conçue pour le levage concerné ; le délai dépend donc de la portée du projet. À titre d'exemple, une unité de 3 t / 1.25 m a été livrée au Royaume-Uni en six semaines. Envoyez-nous votre cas de levage : le délai sera précisé avec le dimensionnement.
Combien coûte un compensateur de pilonnement ?
Les configurations d'entrée de gamme débutent à environ USD 15,000 (CYGNUS à faible SWL), USD 20,000 (POLARIS) et USD 35,000 (RIGEL) ; au-delà, le prix dépend de la capacité, de la course et de la configuration. Envoyez-nous votre cas de levage (SWL, profondeur d'eau et valeurs prévues de Hs/Tp) : une estimation budgétaire accompagnera le premier dimensionnement indicatif.
Qu'est-ce que la compensation de pilonnement ?
La compensation de pilonnement dissocie la charge suspendue du mouvement vertical du navire qui la porte. Un système de compensation de pilonnement (passif, adaptatif ou actif) absorbe le pilonnement du navire dans un vérin hydropneumatique, de sorte que le mouvement de la charge et la tension du câble restent maîtrisés tout au long du levage.
Contenu relu par l'équipe d'ingénierie de Norwegian Dynamics : juillet 2026.
Vous préparez un levage ?
Envoyez-nous les données essentielles : SWL, profondeur d'eau et valeurs prévues de Hs/Tp (un croquis suffit pour commencer). Nous évaluerons le levage dans CONSTELLATION et reviendrons vers vous avec un compensateur adapté, une première estimation de la fenêtre opérationnelle et la prochaine étape d'ingénierie.
post@nodynamics.com · +47 9664 7886 · Brochure produit (PDF)