DNV-RP-N103: Modélisation et analyse des opérations maritimes
La pratique recommandée de DNV pour calculer les charges des opérations maritimes, qui succède à DNV-RP-H103. Son champ d’application, la manière dont sa méthode simplifiée traite un levage à travers la zone de déferlement et l’utilisation de ses résultats pour dimensionner un compensateur de pilonnement.
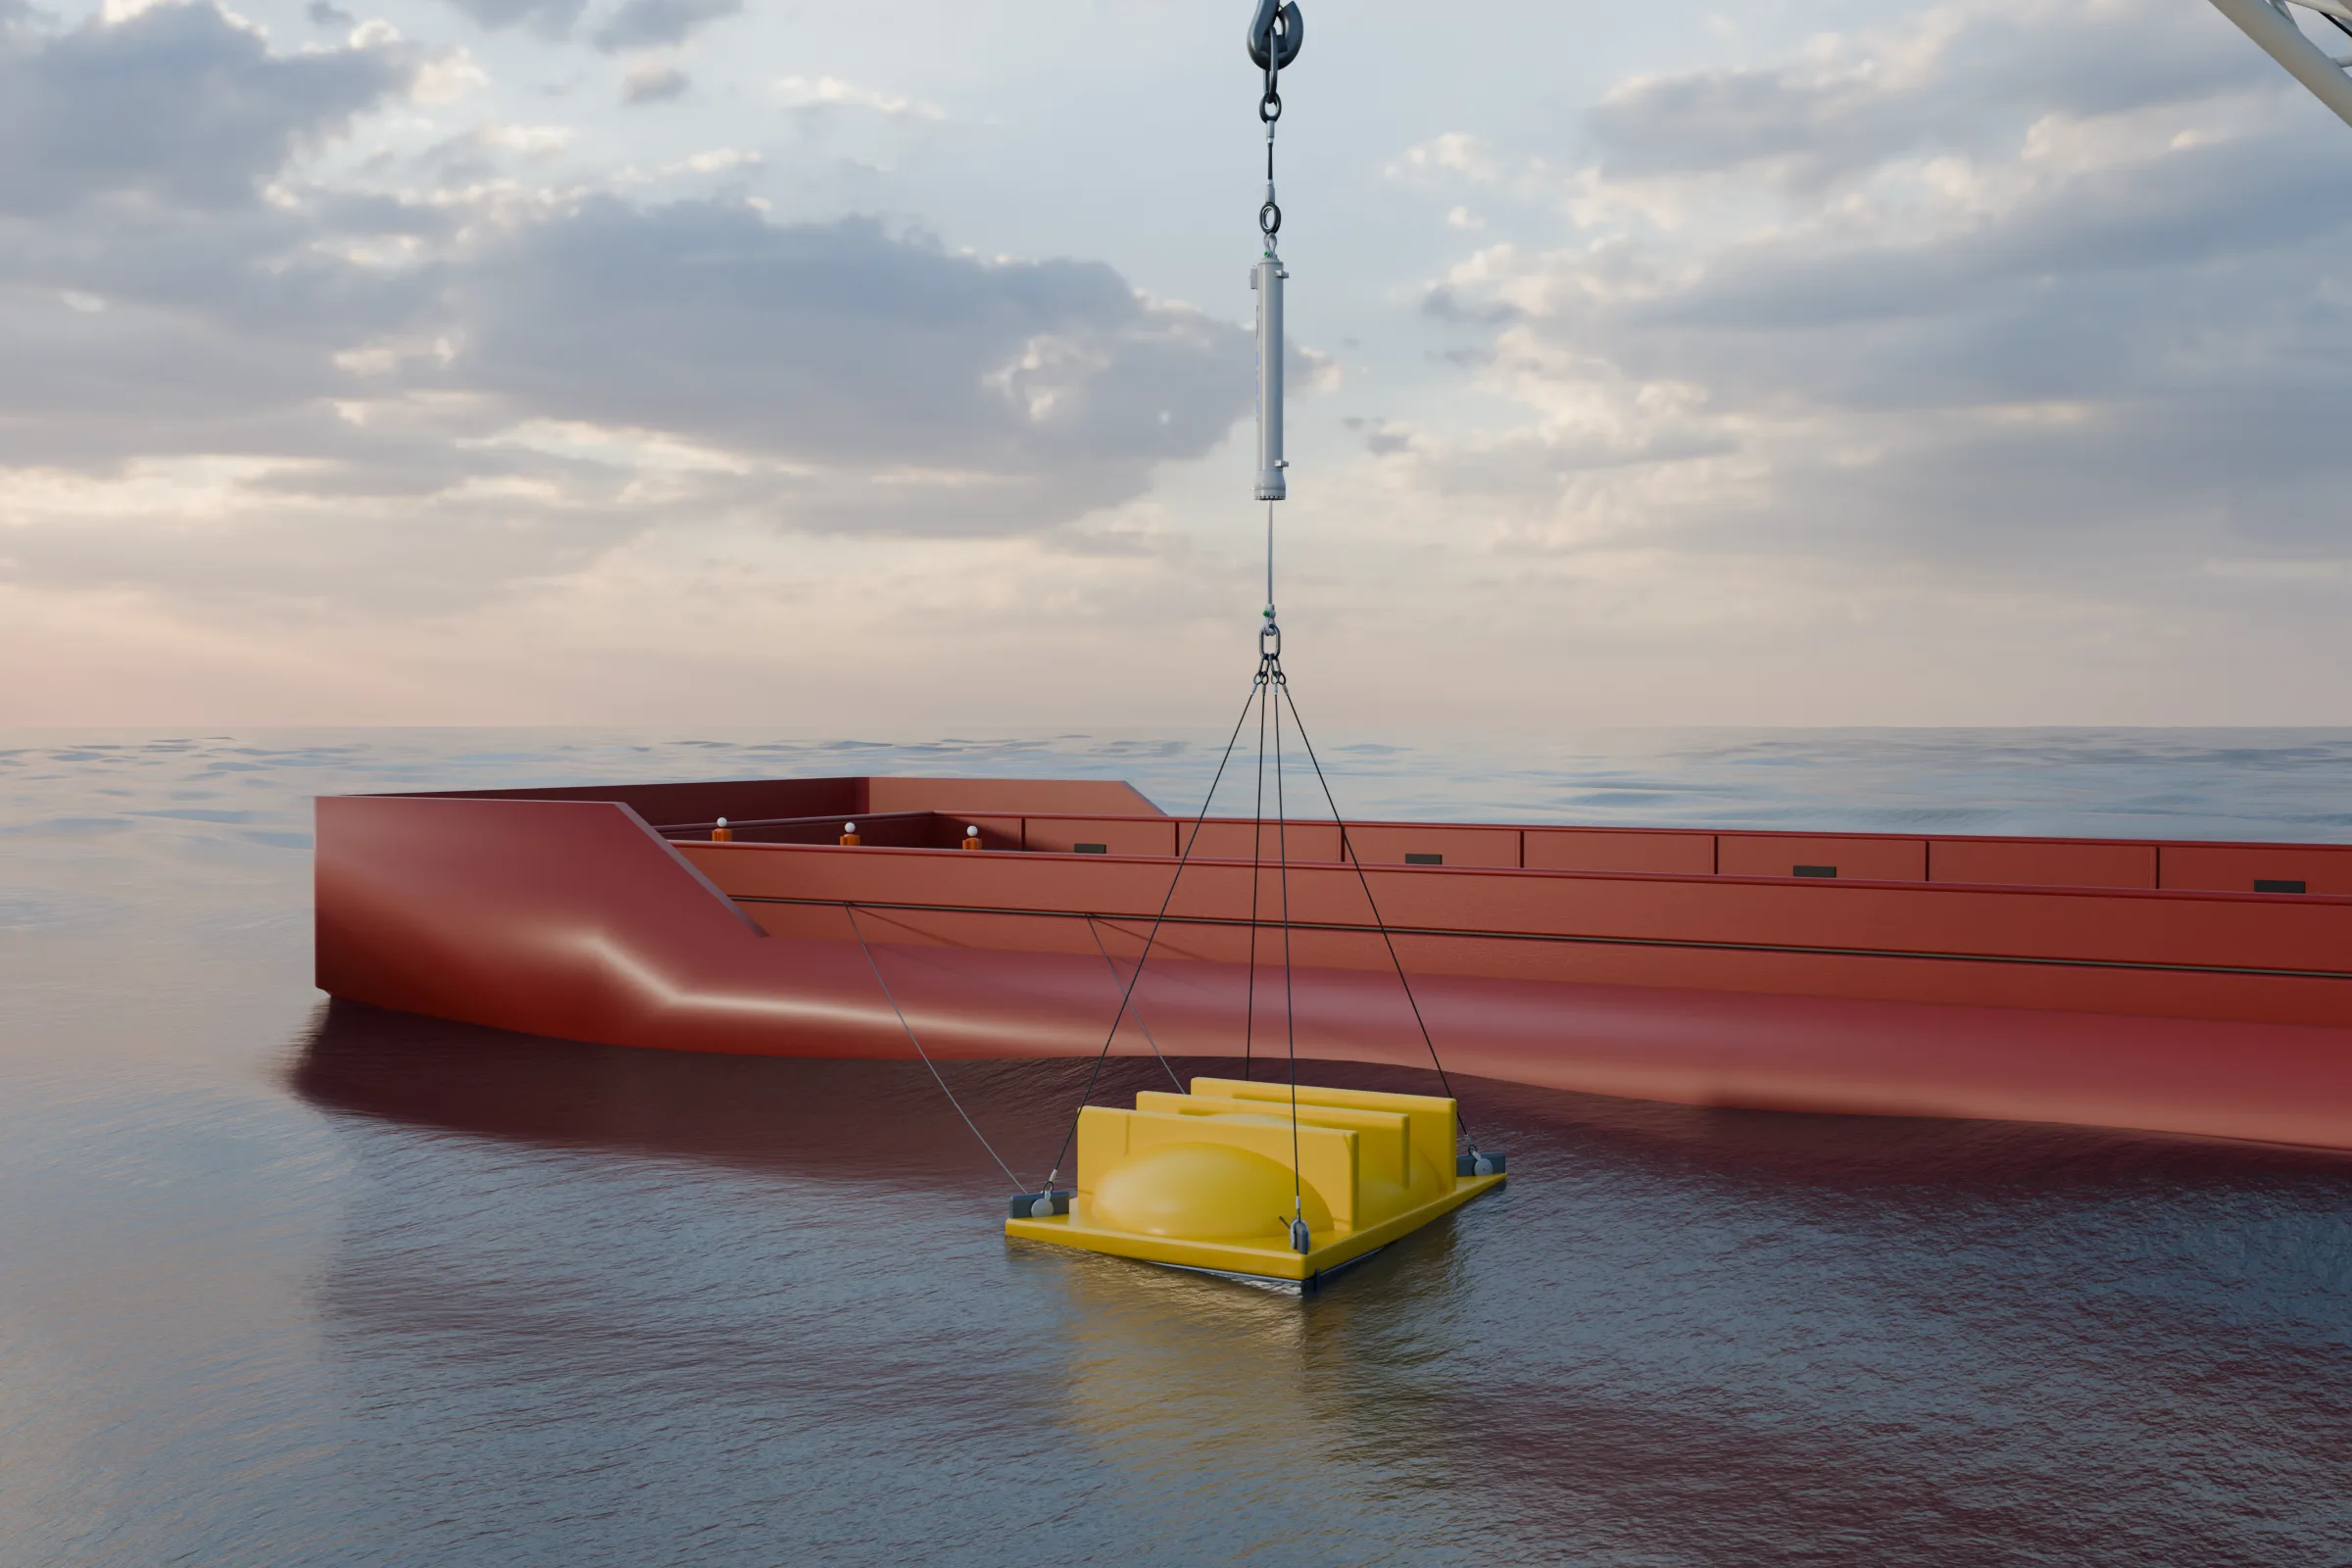
- DNV-RP-N103 est la pratique recommandée de DNV pour la modélisation et l’analyse des opérations maritimes. Son objectif déclaré est de fournir des formulations simplifiées des charges de calcul utilisées pour planifier et réaliser ces opérations.
- Elle a remplacé DNV-RP-H103, dont la dernière édition datait de février 2014, en juillet 2017 (sous la référence DNVGL-RP-N103). L’édition actuelle est 2017-07, modifiée en 2021-09.
- Pour un levage à travers la zone de déferlement, sa méthode simplifiée regroupe l’impact hydrodynamique, la traînée, la force d’inertie et la poussée d’Archimède variable en une seule force hydrodynamique, puis la compare à 90 % du poids statique minimal de l’objet dans l’eau : F_{\text{hyd}} \le 0.9\, F_{\text{static,min}}, faute de quoi les élingues peuvent se détendre.
- Lorsque la détente des élingues ne peut être exclue, elle donne la charge de choc, F_{\text{snap}} = v_{\text{snap}} \sqrt{K (M + A_{33})}. Un compensateur de pilonnement intervient dans la méthode comme un ressort souple qui réduit cette charge. Sa course et le risque de résonance doivent également être vérifiés.
Avant de quitter le pont, tout levage sous-marin doit répondre aux mêmes questions : quelle charge atteint l’objet lorsqu’il traverse les vagues, les élingues restent-elles en tension et pour quelles charges la grue et les accessoires de levage doivent-ils être dimensionnés ? DNV-RP-N103 fournit les méthodes pour y répondre. Il s’agit d’une pratique recommandée, applicable lorsque la base de conception du projet la prescrit, généralement aux côtés de DNV-ST-N001, la norme relative aux opérations maritimes et à leur garantie.
Présentation de DNV-RP-N103 en bref
DNV publie cette pratique recommandée (RP) sous le titre Modélisation et analyse des opérations maritimes. Elle a d’abord été publiée sous la référence DNV-RP-H103, en avril 2009 , avec une dernière édition en février 2014, puis a été remplacée en juillet 2017 par DNVGL-RP-N103. Cette révision a modifié la référence du document, le nom de la société et les renvois. À la suite du changement de nom de DNV en 2021, elle est devenue DNV-RP-N103, modifiée en septembre 2021. Les recherches et les anciens plans de levage citent encore RP-H103, et les méthodes présentées sur cette page figurent dans les deux documents.
| Référence | Éditions | Statut |
|---|---|---|
| DNV-RP-H103 | 2009-04, 2010-04, 2011-04, 2014-02 | Remplacée par DNVGL-RP-N103 |
| DNVGL-RP-N103 | 2017-07 | Renommée en 2021 |
| DNV-RP-N103 | 2017-07, modifiée en 2021-09 | En vigueur |
DNV répertorie l’édition actuelle sur sa page RP-N103 officielle. Le texte intégral figure dans Rules and Standards Explorer de DNV, qui nécessite un compte Veracity gratuit et un abonnement Explorer+ payant ; la table des matières et la première section sont consultables gratuitement, et DNV propose un essai unique de 14 jours. Les anciennes éditions de DNV-RP-H103 sont disponibles gratuitement au format PDF dans les archives des anciens documents de DNV, utiles comme référence ; chaque projet applique l’édition prescrite par sa base de conception.
Champ d’application
Les principales sections de la RP, numérotées comme dans le document (la section 1 est l’introduction) :
- Méthodes générales d’analyse. Vagues, spectres de vagues et charges de houle sur les grandes et petites structures.
- Levage à travers la zone de vagues, généralités. Charges sur un objet traversant la surface, coefficients hydrodynamiques, méthodes de calcul, levages à travers un puits central et stabilité.
- Levage à travers la zone de vagues, méthode simplifiée. Poids statique, forces hydrodynamiques, critère de détente des élingues, vérifications de capacité et charges de choc. La plupart des vérifications de levage dans la zone de déferlement commencent par cette partie.
- Descente en eaux profondes. Efforts dans le câble, périodes propres et résonance du système de descente, câble détendu, compensation de pilonnement et cordages en fibres.
- Pose sur le fond marin et récupération. Impact à la pose, pénétration des jupes, installation par succion et nivellement, puis récupération des fondations.
- Remorquage. Remorquage en surface et en immersion.
- Critères météorologiques et disponibilité. Incertitude des prévisions, opérabilité et statistiques de persistance.
- Opérations de levage. Levages légers et lourds, mouvement de la tête de grue, couplage entre navires et décollage d’une barge.
Les annexes donnent les coefficients de masse ajoutée et de traînée pour des formes courantes, ainsi que des constantes physiques. La plupart de ces coefficients de traînée concernent un écoulement permanent. Dans la zone de vagues, la RP utilise la valeur en écoulement oscillant, généralement deux à trois fois plus élevée. En l’absence de CFD ou d’essais sur modèle, elle prescrit C_D \ge 2.5 pour les structures sous-marines courantes. Notre article sur les levages sous-marins explique comment la traînée et la masse ajoutée varient avec la forme et la vitesse.
La méthode simplifiée pour les levages en zone de déferlement
La section 4 fournit une première estimation prudente pour un objet descendu à travers la zone de vagues, à partir de quelques valeurs caractéristiques plutôt que d’une simulation complète. Elle suppose que l’objet est petit par rapport à la longueur d’onde, qu’il suit la tête de grue sans amplification par résonance et que le mouvement vertical relatif entre l’objet et l’eau domine. Les numéros de section ci-dessous sont ceux de la RP.
Poids statique (4.2). Le poids dans l’eau, calculé à partir de la masse dans l’air et du volume déplacé :
On retient une valeur minimale et une valeur maximale lorsque l’objet se remplit d’eau après immersion. La vérification de la détente des élingues utilise le minimum ; celle de la capacité utilise le maximum.
Périodes des vagues (4.3.2). Lorsque la période des vagues est prise en compte, l’analyse couvre les périodes de passage par zéro en montée comprises entre
pour une hauteur significative de vague de calcul H_s. La solution alternative de la RP, une cinématique de vague indépendante de la période, ne s’applique que pour T_z \ge 10.6 \sqrt{H_s / g}; Une analyse applique l’une ou l’autre approche.
Vitesse relative. La vitesse de descente du crochet v_c, généralement 0.5 m/s, s’ajoute à la combinaison de la vitesse de la tête de grue v_{ct} et de la vitesse des particules d’eau v_w, que la méthode considère comme indépendantes :
Composantes de force (4.3.5 à 4.3.8). Quatre forces agissent lorsque l’objet traverse la surface (Figure 1) : l’impact hydrodynamique sur les parties qui frappent l’eau, proportionnel au carré de la vitesse d’impact ; la traînée, proportionnelle au carré de la vitesse relative ; la force d’inertie, qui combine la masse de l’objet et la masse ajoutée accélérées avec la tête de grue, (M + A_{33})\, a_{ct}, avec la masse d’eau déplacée et la masse ajoutée accélérées par les vagues, (\rho V + A_{33})\, a_w, et la poussée d’Archimède variable, \rho g\, \delta V, lorsque la surface de l’eau monte et descend par rapport à l’objet.
L’impact hydrodynamique et la traînée agissent en phase, tandis que la force d’inertie et la poussée d’Archimède variable sont déphasées de 180° ; la méthode les combine donc selon (4.3.9)
et la force totale caractéristique exercée sur l’objet est (4.4.2)
Un objet long, comme un tronçon de conduite, dont les charges diffèrent d’une élingue à l’autre, nécessite une analyse plus détaillée.
Élingues détendues et charges de choc
Si la force hydrodynamique soulève l’objet plus fortement que son propre poids ne le tire vers le bas, les élingues se détendent, puis se retendent brusquement. La méthode simplifiée évite cette situation grâce au critère de détente des élingues (4.4.3) :
Il s’agit d’une marge de 10 % avant la détente des élingues, vérifiée avec le poids statique minimal et les forces hydrodynamiques ascendantes. Les critères météorologiques du levage sont fixés de manière à respecter cette condition.
Lorsque les charges de choc ne peuvent être évitées, la RP en donne la valeur (4.7) à partir de la vitesse au retendage, de la raideur K du système de levage et de la masse de l’objet avec sa masse ajoutée en pilonnement :
La force totale est alors F_{\text{static}} + F_{\text{snap}}. La même formule couvre le choc lors du décollage depuis un pont en mouvement.
Pour la vérification de la capacité (4.4.4), la RP retient la plus grande des deux forces totales avec le poids statique maximal, F_{\text{static,max}} + F_{\text{hyd}} ou F_{\text{static,max}} + F_{\text{snap}}, puis la convertit en un facteur appliqué au poids dans l’air selon la norme de levage :
Notre article sur le facteur d’amplification dynamique détaille la charge de choc et le DAF.
Rôle du compensateur de pilonnement
Dans la méthode simplifiée, le compensateur de pilonnement intervient à un seul endroit : comme ressort souple dans la raideur du système de levage K (4.3.3.4). Cela réduit la charge de choc. Une raideur moindre allonge également la période propre du système de levage,
où m L est la masse du câble de levage et \theta un facteur décrivant son effet. La RP tient donc compte du compensateur de la même façon lorsqu’elle évalue le risque de résonance. L’amplification par résonance elle-même sort du cadre de la méthode simplifiée, qui n’attribue pas non plus au compensateur une réduction du mouvement transmis à l’objet ; ces deux effets exigent une analyse temporelle.
La RP fixe également une limite (4.7.7) : un compensateur passif ne doit pas atteindre sa butée de course, car cela peut provoquer des pics de charge très élevés et la défaillance du système de levage. La course disponible est vérifiée pour chaque cas de charge, autour d’un équilibre qui se déplace lorsque le poids statique passe de l’air à l’eau, en tenant compte de l’eau piégée lors de la récupération et, le cas échéant, de la pression de l’eau sur le piston.
Au-delà de la méthode simplifiée
Lorsque la méthode simplifiée révèle un risque de charges de choc, que l’objet est grand par rapport aux vagues ou que le levage s’approche de la résonance, la RP renvoie à des méthodes plus précises (section 3) : une approche par vague de calcul régulière, une analyse temporelle en vagues irrégulières et la CFD pour l’écoulement local. Un modèle temporel suit l’ensemble du levage, y compris le câble, les accessoires de levage et tout compensateur, et fournit les tensions, les mouvements et la course sous forme de séries temporelles. C’est dans ce cadre que la réduction du mouvement de l’objet par le compensateur est prise en compte, ce que fait CONSTELLATION également.
Comment RP-N103 contribue au dimensionnement du compensateur
L’analyse fournit les charges et les mouvements qui servent à dimensionner le compensateur :
| L’analyse fournit | Paramètre du compensateur |
|---|---|
| Le mouvement relatif à absorber et les déplacements de l’équilibre : du passage de l’air à l’eau, lors de la récupération avec de l’eau piégée, et avec la profondeur pour un piston pressurisé | Course |
| Les périodes des vagues pendant l’opération, comparées à la période propre du levage | La raideur, par son volume de gaz |
| La réponse près de la période propre du levage, où l’amortissement limite l’amplification | Amortissement |
| La charge combinée maximale, statique plus hydrodynamique ou de choc | Capacité |
La RP elle-même modélise un compensateur passif à la section 5.4 comme un ressort et un amortisseur à la tête de grue, au-dessus du câble, et caractérise son efficacité par e = 1 – |G(\omega)|, où G(\omega) est le rapport entre le mouvement de l’objet et celui du point supérieur du compensateur. DNV-RP-N202, la pratique recommandée de DNV pour les systèmes de compensation de pilonnement (édition 2024-06), traite du compensateur lui-même lorsque le projet la prescrit. Notre article sur la compensation passive de pilonnement montre comment la course et le volume de gaz déterminent la réponse.
Sources et hypothèses
- Les formules et critères de cette page proviennent de la méthode simplifiée de levage à travers la zone de vagues (section 4) et du modèle de compensation de pilonnement (section 5.4) de DNV-RP-H103, avril 2010. Les numéros de section entre parenthèses correspondent à cette édition.
- DNVGL-RP-N103 (juillet 2017) indique remplacer l’édition de février 2014 de DNV-RP-H103. Cette révision a modifié la référence du document, le nom de la société et les renvois, tout en conservant la structure des sections. RP-H103 a été publiée en avril 2009, avril 2010, avril 2011 et février 2014.
- Données d’édition tirées de la fiche DNV de DNV-RP-N103: édition 2017-07, modifiée en 2021-09. Conditions d’accès tirées de la FAQ Explorer+ de DNV.
- Cette page explique la méthode ; l’analyse d’un projet utilise ses propres coefficients, états de mer et critères d’acceptation.
Questions fréquentes
Qu’est-ce que DNV-RP-N103?
La pratique recommandée de DNV Modélisation et analyse des opérations maritimes. Elle fournit des formulations simplifiées des charges de calcul utilisées pour planifier et réaliser des opérations maritimes : levages à travers la zone de déferlement, descente en eaux profondes, pose sur le fond marin, remorquage et critères météorologiques. L’édition actuelle est 2017-07, modifiée en 2021-09.
Quelle est la différence entre DNV-RP-H103 et DNV-RP-N103?
DNV-RP-N103 lui succède. DNV-RP-H103, publiée de 2009 à 2014 (dernière édition en février 2014), a été remplacée en juillet 2017 par DNVGL-RP-N103, devenue DNV-RP-N103 lors du changement de nom de DNV en 2021. La révision de 2017 a modifié la référence du document, le nom de la société et les renvois ; la méthode simplifiée de levage à travers la zone de vagues a été conservée, avec la même structure de sections.
Le document DNV-RP-N103 est-il disponible en PDF ?
Pas gratuitement. DNV-RP-N103 figure dans Rules and Standards Explorer de DNV, qui nécessite un compte Veracity gratuit et un abonnement Explorer+ payant ; la table des matières et la première section sont consultables gratuitement, et DNV propose un essai unique de 14 jours. Les anciennes éditions de DNV-RP-H103 sont disponibles gratuitement au format PDF dans les archives des anciens documents de DNV, utiles comme référence ; chaque projet applique l’édition prescrite par sa base de conception.
Quel est le critère de détente des élingues dans DNV-RP-N103?
Dans la méthode simplifiée, la force hydrodynamique doit rester inférieure ou égale à 90 % du poids statique minimal de l’objet : F_{\text{hyd}} \le 0.9\, F_{\text{static,min}}. Cette marge de 10 % empêche les élingues de se détendre ; les critères météorologiques du levage sont fixés pour la respecter.
Comment DNV-RP-N103 calcule les charges de choc ?
À partir de la vitesse au retendage, de la raideur du système de levage et de la masse de l’objet avec sa masse ajoutée en pilonnement : F_{\text{snap}} = v_{\text{snap}} \sqrt{K (M + A_{33})}. La force totale est égale au poids statique plus la charge de choc. Pour vérifier la capacité, on utilise le poids statique maximal et on convertit la force en un facteur appliqué au poids dans l’air, \text{DAF}_{\text{conv}} = F_{\text{total}} / (M g).
Quel est le lien entre DNV-RP-N103 et DNV-ST-N001?
DNV-ST-N001 fixe les exigences relatives aux opérations maritimes et à leur garantie ; DNV-RP-N103 fournit les méthodes de calcul des charges et des réponses servant à vérifier ces exigences. DNV-RP-N202 traite des systèmes de compensation de pilonnement eux-mêmes.
Un compensateur de pilonnement supprime-t-il les charges de choc ?
Il les réduit. Dans la méthode simplifiée, un compensateur passif intervient uniquement comme un ressort souple dans la raideur du système de levage, ce qui réduit la charge de choc ; cette moindre raideur allonge aussi la période propre, d’où la vérification du risque de résonance. Le compensateur ne doit pas atteindre sa butée de course et son équilibre se déplace lorsque l’objet passe de l’air à l’eau : la course est donc vérifiée pour chaque cas de charge. Une analyse temporelle tient compte de la réduction du mouvement de l’objet et vérifie la tension et la course pendant tout le levage.
Vous appliquez les chiffres de RP-N103 à un levage réel ?
Envoyez la géométrie et le poids de l’objet, la séquence de l’opération, les données du navire et les états de mer. Nous préparerons l’analyse, l’exécuterons avec et sans compensateur de pilonnement dans CONSTELLATION, puis vous fournirons les charges, les marges vis-à-vis de la détente des élingues et le compensateur nécessaire.
Envoyer votre cas de levage →Téléchargement gratuit · 8 pages
Cas de charge des levages offshore : chiffres de référence ND
Ce que mesure réellement un levage, avec et sans compensation passive, d’après les simulations temporelles de Norwegian Dynamics. Ce document ne reproduit aucune norme : sa valeur réside dans les chiffres qu’aucune norme ne publie.