主动与被动升沉补偿
被动升沉补偿器通过气弹簧吸收船舶运动。主动升沉补偿器测量该运动并驱动设备抵消它。两者在供能、传感、响应和故障表现方面有何不同,以及分别适用于什么情况。
- 被动升沉补偿在起重机与负载之间串联气弹簧和阻尼器。补偿无需传感器或动力;当波浪周期远短于系统固有周期时,可消除大部分运动。
- 主动升沉补偿通过运动参考单元(MRU)测量船舶运动,再驱动绞车或油缸抵消该运动。它不受固有周期的限制,但需要动力、传感器和控制系统,其行程、速度及功率决定了能力边界。
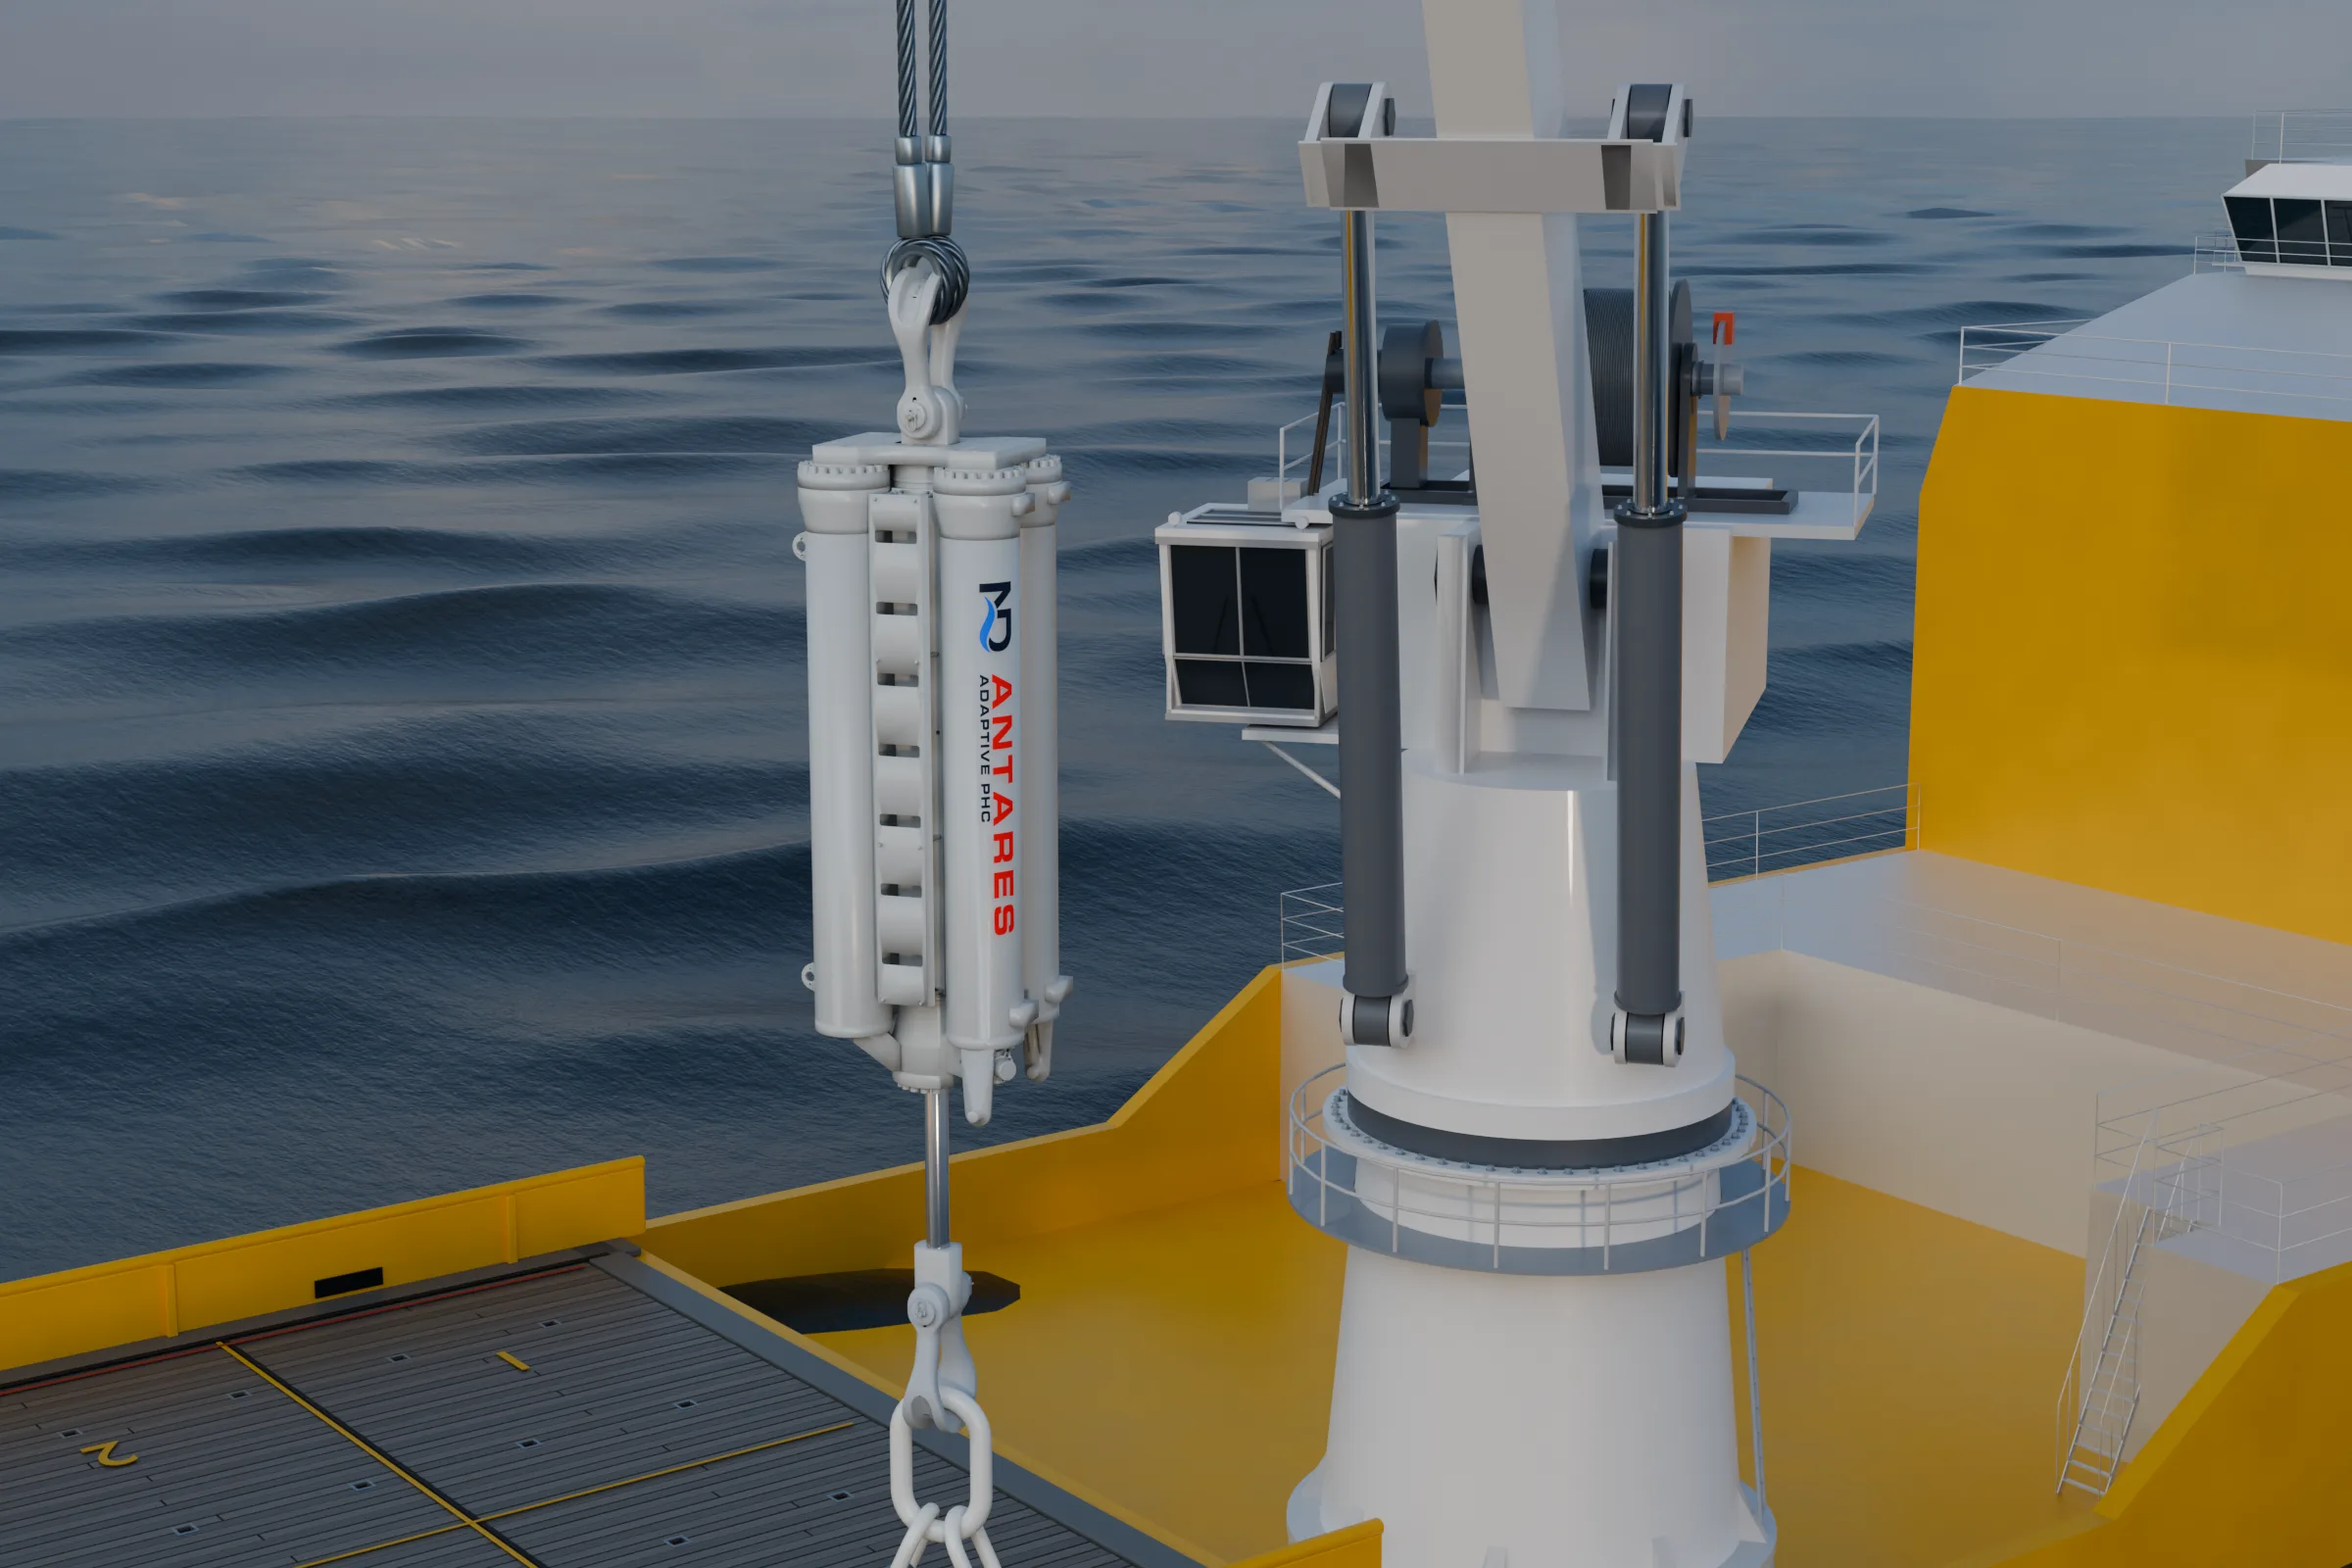
- 自适应被动升沉补偿介于两者之间:由被动气弹簧承载,并针对吊装的各个阶段设定刚度、阻尼和平衡位置。
- 对大多数水下吊装,选型正确的被动装置已经足够。当负载必须紧密跟随固定位置、长周期涌浪无法由被动装置隔离,或需要甲板上方的运动补偿时,主动方案才体现价值。
两种方法都能减轻船舶升沉对悬吊负载的影响,包括索具中的冲击载荷、负载运动和着陆速度。区别在于补偿力的来源。被动系统利用压缩气体储存的能量,在吊臂端点运动时吸收并释放能量。主动系统则由驱动装置提供动力,并由测量运动的控制器发出指令。
主要区别
被动。 装置串联悬挂,活塞杆向下连接负载。工作活塞上方为真空,下方的活塞杆侧为液压油,液压油经阻尼节流装置与气体蓄能器相连。当船舶抬高吊臂端点时,油缸伸出,将液压油压入蓄能器并压缩气体,使缆绳张力平缓上升,而非突然冲击。吊臂端点下降时,气体将液压油推回。液压油通过节流装置时产生阻尼。整个过程无需测量或驱动。我们的 被动升沉补偿 文章详细介绍了该模型。
自适应被动。 仍由同一被动气弹簧承载,但装置在吊装过程中切换工作模式,针对各阶段设定刚度、阻尼和平衡位置:穿越浪溅区时刚度和阻尼更大,在水柱中更柔顺,着陆时可自由运动以实现平稳就位。它还可利用自身行程,使负载比单靠起升机构更快地脱离运动中的甲板。参见 自适应被动升沉补偿.
主动。 MRU 测量船舶运动;控制器计算吊臂端点的运动,并指令驱动装置抵消该运动。在大多数主动系统中,驱动装置是起重机绞车,由船上的液压动力单元或电驱动装置供能。串联式主动装置则在吊钩下方使用驱动油缸,气弹簧可以承受静载荷,使驱动装置只需带动负载运动。 主动升沉补偿 介绍了不同类型及其运行成本。
并列比较
| 属性 | 被动 | 自适应被动 | 主动 |
|---|---|---|---|
| 承载方式 | 气弹簧:蓄能器中的气体通过油缸液压油承载 | 同样的被动气弹簧 | 驱动绞车或油缸,通常由气弹簧承受静载荷 |
| 补偿力的来源 | 装置伸出时储存在气体中的能量,缩回时释放 | 与被动方式相同,但按各阶段设定刚度、阻尼和平衡位置 | 由测得的运动控制驱动装置供能 |
| 传感 | 无 | 装置自带传感器,用于自动控制 | 船上的 MRU,以及驱动装置自身的位置反馈 |
| 补偿所需动力 | 无需。RIGEL 在甲板上手动设定;CYGNUS 配有小型电池,用于调节功能 | ANTARES 使用中等容量的机载电池,无需脐带缆 | 持续供能:通常由船上的液压动力单元或电驱动装置提供。研发中的 VEGA 使用大型机载电池,无需脐带缆 |
| 适用的波浪周期 | 远短于固有周期的波浪;周期更长的波浪会使运动放大 | 与被动方式相同,但各阶段的参数与工况匹配 | 适用范围更广,受行程、速度和功率限制 |
| 动力或传感器故障时 | 补偿不依赖两者,因此可继续工作;吊装前须检查气体压力和密封件 | 气弹簧仍承载负载;故障后的默认设定由设计确定 | 取决于设计:若气弹簧承载负载,则退回被动工作状态;若没有气弹簧,驱动装置必须安全地保持或下放负载 |
| 维护项目 | 油缸、蓄能器、节流装置;每次作业检查气体预充压力 | 另有控制阀、控制器和电池 | 另有 MRU、控制器、驱动装置、电源和软件,并需调试与整定 |
| 典型用途 | 穿越浪溅区、水下下放和着陆、从运动中的甲板起吊脱离 | 不同阶段需要不同参数的吊装;快速起吊 | 在严格公差内着陆、使负载稳定悬停在海床上方、甲板上方的运动补偿 |
| 我们的产品系列 | RIGEL, 55–1,000 t; CYGNUS, 12.5–10,000 t | ANTARES, 30–4,000 t | VEGA, 研发中:75–2,500 t 为设计目标 |
| 我们的产品起价 | 约 USD 15,000 起(CYGNUS),约 USD 35,000 起(RIGEL) | 约 USD 100,000 起(ANTARES) | VEGA 正在研发中 |
价格为产品页面所列的预算参考值;具体项目价格取决于承载能力、行程、船级要求和供货范围。
波浪周期为何决定选型
被动升沉补偿器与其负载构成弹簧与质量系统,其固有周期由负载和气体容积决定。吊钩运动有多少传递到负载,取决于波浪周期 T 与该固有周期 T_n. 的关系。不考虑阻尼时:
只有在以下条件下,负载运动才小于吊钩运动: T < T_n / \sqrt{2}. 因此,被动装置的固有周期应远高于作业中的波浪周期:行程越长、气体容积越大,弹簧越柔,固有周期越长。我们在被动升沉补偿文章中的计算示例表明,固有周期为 16 s 时,在 8 s 波浪中,负载运动约为吊钩运动的三分之一。
波浪周期超过该界限时,负载运动大于吊钩运动,在接近固有周期时最明显;只有在周期远长于固有周期的涌浪中,负载运动才逐渐回到与吊钩相同的水平。因此,长周期涌浪是被动装置难以应对的工况,也是主动补偿发挥作用的场合:它测量运动并驱动装置抵消运动,在行程、速度和供电能力允许的范围内适应各种波浪周期。剩余运动取决于测量的准确度和速度,以及驱动装置的跟随能力。
动力或传感器故障时
被动装置补偿无需动力:只要气体和液压油保持密封,就能继续工作。自适应被动装置的控制停止后,气弹簧仍承载负载;故障后采用何种设定由设计确定,并在吊装计划中核查。主动系统的表现取决于设计。若气弹簧承受静载荷,驱动装置失效后仍有被动装置串联在承载路径中。若驱动装置承受全部负载,系统必须依靠自身制动器和阀门安全地保持或下放负载;吊装计划也须核查这一后备状态。
如何选择
- 优先考虑被动方案。 如果作业波浪周期远低于可用行程所能实现的固有周期,目标是降低冲击载荷、减小负载运动并实现更平稳的着陆,那么被动装置无需动力,维护量也小。
- 选择自适应被动方案 ,当单一设定无法适用于整个吊装过程时,例如穿越浪溅区后还需精确着陆,或需从运动中的甲板快速起吊脱离。
- 选择主动方案 ,当负载必须在严格公差内跟随固定位置、涌浪周期过长而现有行程无法有效隔离,或需要甲板上方的运动补偿时。
这款 升沉补偿器选型工具 可逐项分析具体吊装作业中的这些问题;在 CONSTELLATION 中建立的吊装模型则可显示各方案在该作业海况下的响应。
常见问题
主动升沉补偿与被动升沉补偿有何区别?
被动升沉补偿器在起重机与负载之间串联气弹簧和阻尼系统,补偿无需传感器或动力。主动升沉补偿器通过 MRU 测量船舶运动,再驱动绞车或油缸抵消运动,因此需要动力、传感器和控制系统。自适应被动装置保留被动气弹簧,并在吊装各阶段调整参数。
主动升沉补偿一定比被动升沉补偿好吗?
并非总是如此。若被动装置的固有周期远高于作业波浪周期,则无需供能或整定即可消除大部分运动。当负载必须紧密跟随固定位置、长周期涌浪无法由现有行程隔离,或需要甲板上方的运动补偿时,主动方案更合适。
两种方式各能消除多少运动?
取决于具体工况,而非方案名称。被动装置的运动比由波浪周期和装置固有周期决定:在我们的计算示例中,固有周期为 16 s 时,8 s 波浪中的负载运动约为吊钩运动的三分之一。主动系统的剩余运动则取决于测量的准确度和速度,以及驱动装置的跟随能力。
被动升沉补偿需要动力吗?
补偿本身不需要:气弹簧和阻尼系统自行发挥作用。部分被动装置配有小型电池,用于调节功能,CYGNUS 即是如此。ANTARES 等自适应被动装置使用电池进行自动阻尼控制,仍无需脐带缆。
主动系统断电后会怎样?
取决于设计。若气弹簧承受静载荷,装置会退回被动工作状态。若驱动装置承受全部负载,系统必须依靠制动器和阀门安全地保持或下放负载,并在吊装计划中核查这一后备状态。
自适应被动升沉补偿处于什么位置?
它介于被动与主动方案之间。被动气弹簧承载负载,装置在吊装过程中切换工作模式,针对各阶段设定刚度、阻尼和平衡位置。例如,穿越浪溅区时提高刚度和阻尼,着陆时可自由运动以平稳就位。它适合各阶段需要不同设定的吊装作业,也适合从运动中的甲板快速起吊。
来源与假设
- 产品范围、供能方式和预算价格来自我们的产品页面。VEGA 的数据是设计目标;VEGA 仍在研发中。
- 运动比公式是我们被动升沉补偿文章中采用的无阻尼单自由度结果;图 2 加入了 10 % 阻尼,从而限制了共振峰值,并使 8 s 时的数值从 0.33 变为 0.36。
- 故障表现按系统架构描述。具体系统的实际后备状态应以其设计文件和吊装计划为准。