移載吊り: 動く2つの構造物間のヒーブ補償
移載吊りでは、互いに独立して動くクレーンと甲板の間で荷を移します。例えば、補給船とプラットフォーム、2隻の船舶、またはバージとクレーン船の間です。荷を吊り上げるときと据え付けるときに相対運動がどう作用し、ヒーブ補償装置に何ができ、何ができないかを説明します。
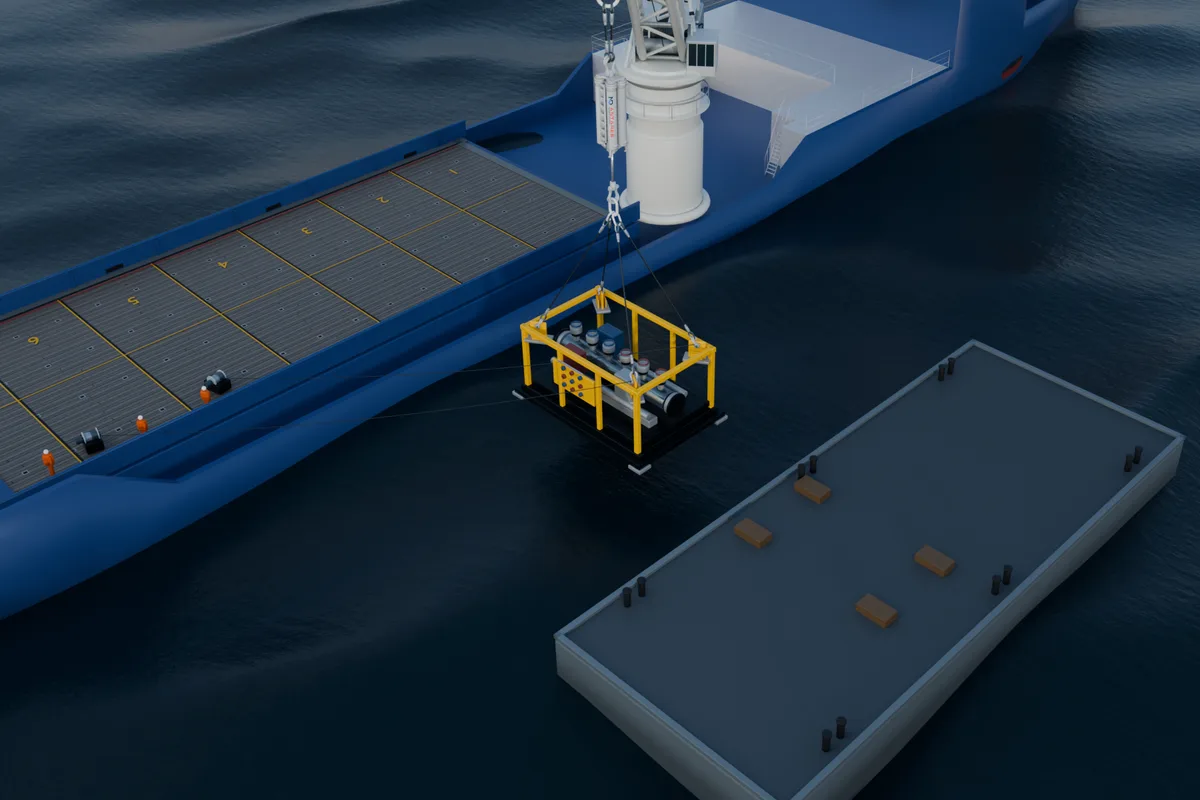
- 荷重条件を決めるのは、クレーン先端と、荷を載せていた甲板または荷を降ろす甲板との相対運動です。甲板は波に対して独自に動き、クレーンが固定式プラットフォーム上にない限り、クレーン先端も動きます。両者の動きはしばしば位相がずれます。
- 吊上げ時、クレーン先端が上がる一方で甲板が下がると、緩んだスリングが急に張ります。荷は瞬時に甲板の速度からフックの速度へ移らなければなりません。 DNV-RP-N103 は、巻上げ速度、相対速度、巻上げ系の剛性、荷の質量から、このスナップ荷重を求めます。
- 荷下ろし時には、上昇する甲板と下降する荷が両者の速度の和で接触し、接触後に甲板が再び荷に当たることもあります。
- パッシブヒーブ補償装置は巻上げ系を柔らかくし、吊上げ時の急な張りを、より緩やかで小さい張力の立ち上がりに変えます。また、接触後にスリングが急に張ることを防ぎます。ただし、上昇する甲板を減速させたり、その動きに追従したりはできません。それには甲板の動きを計測するアクティブ制御が必要です。ANTARESのクイックリフトのように荷を甲板から素早く離すことも、安全な吊上げに欠かせません。
クレーン船自身の甲板から吊る場合、クレーン先端と甲板は一緒に動くため、荷離れは単純です。移載では両者が別々に動くため、荷はフックに対して動く甲板から離れ、またはその甲板に接触しなければなりません。
動く2つの構造物と1つの荷
重要なのは、クレーン先端と相手側の甲板との差です。固定式プラットフォーム上のクレーンなら先端は動かず、補給船の甲板だけが動きます。FPSOや半潜水式構造物などの浮体式プラットフォームでは、クレーン先端も動きます。2隻の浮体間では、両方が同じ波にそれぞれ異なる応答を示します。船体の大きさ、船首方位、固有周期が違えば、振幅と位相も変わります。逆位相で動くと相対運動は両者の和に近づき、同位相なら一部が打ち消し合います。
クレーン先端の動きは、ロールがヒーブに加わる船体中心線からの張出しが大きいほど、またピッチが加わる船体中央からの距離が大きいほど増します。相手側の甲板上の吊り位置も同様です。補給船の貨物甲板は船尾側まで延び、船尾ではピッチの影響が最も大きくなります。洋上クレーンの荷重表には、同じ相対運動に基づく動的係数を織り込み、補給船からの吊上げ時の能力低減がすでに反映されています。以下を参照してください: クレーン荷重表.
吊上げ: 緩みから急な張りへ
荷離れ前は、荷が緩んだスリングで甲板上に載っており、クレーンが巻き上げながら緩みを取ります。クレーン先端が上がる間に甲板が下がると、スリングが瞬時に張り、荷は衝撃を伴って甲板を離れます。荷の速度は、甲板の速度からフックの速度へ直ちに変わらなければなりません。 DNV-RP-N103 は、 スナップ荷重 を、荷離れ時の巻上げ速度 v_c, 、荷とクレーン先端の鉛直相対速度 v_{rct}, 、および巻上げ系の剛性 K から求めます。このとき、 M は空中での質量です:
スナップ荷重は剛性の平方根に比例して増えます。100 tの荷を、クレーン先端に対して1.0 m/sで動く甲板から、剛性10 MN/mの巻上げ系で0.25 m/sの速度で吊り上げるとします。スナップ荷重は、重量981 kNに加えて1,250 kNとなります。補償装置で系を100倍柔らかくすると、スナップ荷重は10分の1の125 kNに減ります。ただし、そのために1.25 mのストロークを使い、吊荷系の固有周期は0.6 sから6.3 sへ延びて波周期帯に入ります。このため、補償装置は必要なストロークに合わせて選定し、吊上げ時の共振を確認します。
荷離れ後は、甲板が再び上がる前に荷を離隔させる必要もあります。間に合わなければ、甲板が下から荷に衝突します。巻上げ速度の遅いクレーンでは、甲板の動きに追いつけない場合があります。当社の クイックリフト の記事では、250 tの事例で巻上げ速度1~20 m/minの場合に、クレーンだけでは甲板が荷に再接触する頻度と、ANTARESのクイックリフトが縮むことで荷を甲板から離す仕組みを示しています。
荷下ろし: 動く甲板への据付け
荷下ろし時は逆の問題が生じます。下降中の荷の下で甲板が上がると、両者は速度の和で接触します。接触後も、次の波で甲板が荷を再び押し上げたり、荷から離れたりするため、クレーンが十分なワイヤを繰り出して甲板が荷重を受けるまで、荷が甲板に当たる、またはスリングが急に張ることがあります。接触速度は、荷と甲板の許容値内に保つ必要があります。
パッシブヒーブ補償装置は上昇する甲板を減速させません。荷は依然として、下降速度と甲板の上昇速度の和で甲板に接触します。装置は吊り具を含む荷重伝達経路に柔軟性を与えます。接触後に甲板が下がると、スリングが急に張る代わりに装置が伸びます。2隻の船舶間では、装置の固有周期が波周期より十分長ければ、クレーン船自身の動きが荷に伝わることも抑えられます。荷を動く甲板に合わせるには、 アクティブ制御 が必要です。その制御には相手側の甲板の計測も必要です。
各装置の役割
| 必要な機能 | 装置 |
|---|---|
| 吊上げ時の張力の立ち上がりを緩和し、接触後にスリングが急に張ることを防ぐ | RIGEL (55~1,000 t)または CYGNUS (12.5~10,000 t): 直列に入れるパッシブガススプリング。吊上げに向けて甲板上で設定します |
| 吊上げ中に設定を変え、荷を素早く甲板から離す | ANTARES (30~4,000 t): アダプティブパッシブ。クイックリフトモードでは装置を縮め、荷を甲板から離します |
| 避けられない急な張りによる荷重を制限する | POLARIS (75~4,000 t): ストローク中の力をバルブ設定値付近に保ち、次の吊上げに向けて復帰する衝撃吸収装置 |
| 相手側の甲板の動きに追従する | クレーン船に加えて相手側の甲板も計測するアクティブ制御。標準的なアクティブヒーブ補償は、海底に対する荷の位置を保つものであり、動く甲板に対する位置を保つものではありません。 |
装置の選択には、作業時の海象条件における両構造物の動き、クレーン、吊り具、ペイロードを含む吊上げモデルを用います。 CONSTELLATION は補償装置の有無それぞれで移載をモデル化し、スナップ荷重、荷離れ後の離隔、使用ストロークを報告します。
出典と前提条件
- 荷離れ時のスナップ荷重は DNV-RP-N103(旧 DNV-RP-H103)の4.7.5および4.7.2に従います。スナップ速度 v_c + v_{rct} と空中での質量を用い、付加質量は含めません(付加質量の項は水中にのみ適用)。フック荷重は静荷重とスナップ荷重の和です(4.4.2)。
- 相対運動は、クレーン先端と荷を降ろす位置における両船の応答から求めます。2隻が横並びの場合、船体同士が波を遮り、互いの流れを乱し、船体間の水が共振することもあります。このため、 DNV-RP-N103 (9.2.2)は2隻を一体としてモデル化するよう求めています。
- 荷離れ後の再接触は、 DNV-RP-N103 の9.5に従い、巻上げ速度と相対運動の周期・大きさから評価します。クイックリフトの結果とモデルの根拠は、当社のクイックリフトのページに記載しています。
- 100 tの例は説明用です。クレーン、ワイヤ、吊り具を合わせた剛性を10 MN/mとし、補償装置によって100倍柔らかくなると仮定しています。
よくある質問
移載吊りとは何ですか?
船舶からプラットフォーム、船舶から船舶、またはバージからクレーン船へと、独立して動く2つの構造物間で荷を移す吊上げです。荷重条件を決めるのはクレーン先端と相手側の甲板の相対運動であり、クレーン船のヒーブだけではありません。
移載吊りは通常の甲板からの吊上げよりなぜリスクが高いのですか?
吊上げ時と荷下ろし時には、荷と相手側の甲板の間隔が両者の動きによって変わります。吊上げ時には緩んだスリングが急に張り、荷離れ後には再び上がった甲板が荷に衝突し、荷下ろし時には上昇中の甲板が荷に強く当たることがあります。
吊上げ時のスナップ荷重は何が原因ですか?
スリングは、荷とクレーン先端の相対速度に巻上げ速度を加えた速度で張ります。 DNV-RP-N103 は、荷離れ時のスナップ荷重を、その速度に巻上げ系の剛性と質量の積の平方根を掛けた値として示します: F_{\text{snap}} = (v_c + v_{rct}) \sqrt{K M}.
パッシブヒーブ補償装置は相手側の甲板に追従できますか?
いいえ。巻上げ系を柔らかくすることで、急な張りをより緩やかで小さい張力の立ち上がりに変え、接触後にスリングが急に張ることを防ぎます。相手側の甲板を計測したり、その動きに追従したりはできず、荷に向かって上昇する甲板を減速させることもできません。荷を動く甲板に合わせるには、その甲板を計測するアクティブ制御が必要です。
移載吊りにはどの補償装置が適していますか?
吊上げ時の張力の立ち上がりと接触後のスリングの急な張りを緩和するにはRIGELまたはCYGNUS、吊上げ中に設定を変えるか荷を素早く離隔させる必要がある場合はANTARES、単発のスナップ荷重を制限するにはPOLARISを用います。荷を相手側の甲板に追従させる必要がある場合は、その甲板を計測するアクティブ制御を用います。
移載吊りを計画していますか?
以下をお送りください:
- ペイロードと吊り具
- 2隻の船舶、または船舶とプラットフォーム、およびクレーン
- 海象条件と作業手順
CONSTELLATIONで移載をモデル化し、適切な補償装置を提案します。
吊上げ条件を送る →