
Révision A
Publié le 4 août 2026
Estimation par modélisation
Arrêt d’une chute de pieu : 1,500 t à 5 m/s avec un amortisseur POLARIS
Ce que change un amortisseur de grue à la charge d’arrêt lorsque le sol cède sous un pieu battu : le même événement, calculé avec et sans amortisseur à partir d’un seul jeu de données d’entrée.
Résultat déterminant
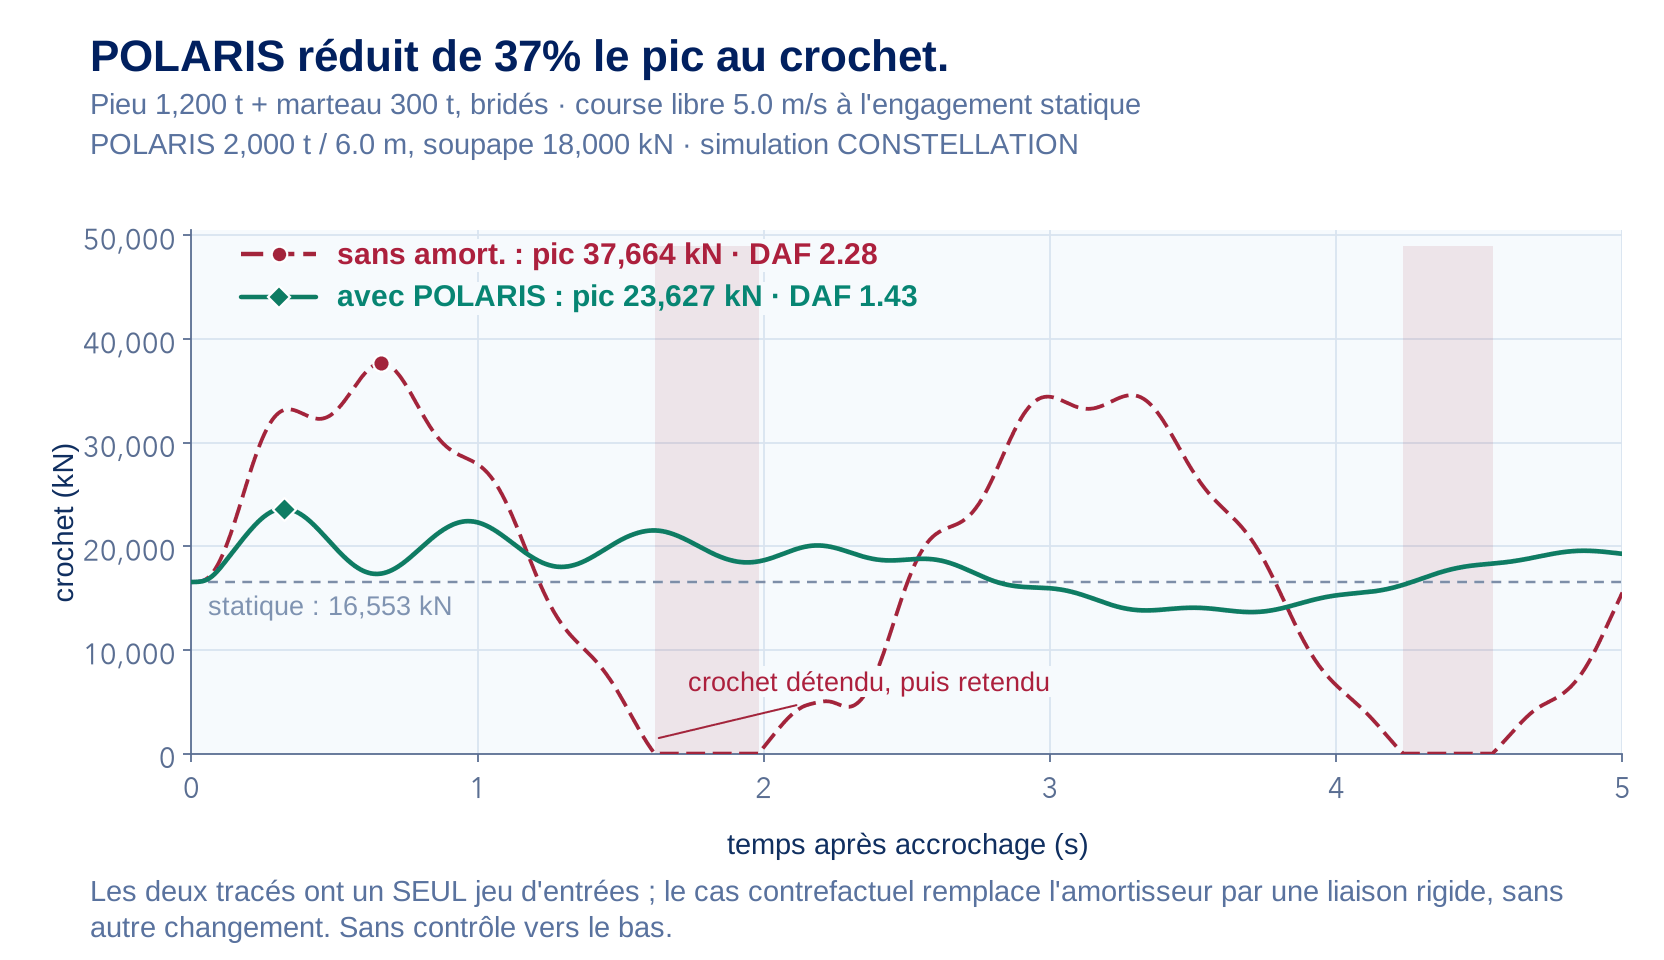
Dans la simulation correspondante avec liaison rigide, la charge maximale au crochet atteint 37,664 kN : 154% de la SWL indiquée pour la grue. Avec l’unité POLARIS 2,000 t / 6.0 m dans le même modèle, elle atteint 23,627 kN (96.4% de la SWL), sans détente complète du câble pendant les cinq secondes de la phase d’arrêt.
Quand le sol cède
Pendant le battage, c’est la résistance du sol qui soutient le pieu. Lorsqu’une couche faible cède (une
chute de pieu) le pieu et le marteau qui y est fixé accélèrent ensemble vers le bas, et ce que la grue retient encore doit arrêter cette masse en mouvement. Ici, elle est de 1,500 t : un pieu de 1,200 t et un marteau de 300 t, se déplaçant à 5.0 m/s lors de la mise en charge statique complète, au moment où les élingues tendues portent leur poids.
Il s’agit d’un choc de moins d’une seconde, et non d’un levage sous l’effet des vagues. Le mouvement du navire est neutralisé et aucun état de mer n’est appliqué, afin d’isoler la réponse de la chaîne de charge à cette énergie. La comparaison repose sur des conditions identiques : les deux variantes utilisent un seul jeu de paramètres et, dans le cas contrefactuel, l’amortisseur est remplacé par une liaison rigide sans autre modification.
L’événement, entièrement défini
Voici la définition complète de la phase d’arrêt : tout élément non indiqué prend la valeur par défaut du modèle. Les deux variantes sont générées à partir de ce seul jeu de paramètres, et le calcul ne démarre que si la présence de l’amortisseur est le seul champ qui diffère entre elles.
| Paramètre | Valeur | Base |
|---|---|---|
| Masse d’impact | Pieu de 1,200 t + marteau de 300 t, fixés ensemble · 1,500 t | Illustration |
| Vitesse de chute | 5.0 m/s à la mise en charge statique complète | Paramétrage du modèle |
| Grue | Levage 17,454 kN/m · SWL 24,517 kN (2,500 t) | Illustration |
| Crochet et élingage | Crochet 160 t · élingues 49,763 / 46,653 kN/m | Paramétrage du modèle |
| Amortisseur | POLARIS 2,000 t · course 6.0 m | Données produit |
| Soupape et précharge | Soupape 18,000 kN · précharge 15,696 kN · gaz 0.40 | Ingénierie ND |
| État de mer | Aucun : mouvement du navire neutralisé, phase d’arrêt isolée | Paramétrage du modèle |
| Cas contrefactuel | Amortisseur remplacé par une liaison rigide, sans autre modification | Paramétrage du modèle |
Les mêmes cinq secondes, deux fois
La courbe est le résultat principal : une même phase d’arrêt, calculée une fois avec une liaison rigide et une fois avec l’amortisseur. Il s’agit d’un événement déterministe unique : sans excitation aléatoire, chaque valeur est le maximum de sa série temporelle et non un extrême statistique.
Charge maximale au crochet, MN · SWL de la grue 24.5
Avec la liaison rigide, la phase d’arrêt impose à la grue 154% de sa charge maximale d’utilisation. Avec POLARIS, elle reste à 96.4%.
DAF au crochet · référence statique 16,553 kN
Valeur indiquée, sans critère d’acceptation : la limite déterminante pour cet événement est la SWL de la grue, représentée à gauche.
| Grandeur | Liaison rigide | Avec POLARIS | Critère | Résultat |
|---|---|---|---|---|
| Charge maximale au crochet | 37,664 kN | 23,627 kN | ≤ 24,517 kN SWL | ✓ 96.4% |
| DAF au crochet | 2.28 | 1.43 | – | indiqué |
| DAF sous l’amortisseur | 2.41 | 1.31 | – | indiqué |
| Épisodes de détente complète | 2 | 0 | 0 | ✓ |
| Course utilisée | – | 4.98 m (83%) | < 6.0 m | ✓ |
| Seuil d’huile dans la chambre annulaire | – | 6.2% | > 0 | ✓ |
Les pics sont relevés sur la grille d’intégration de 0.05 ms, et non sur les échantillons de sortie espacés de 1 ms : lire un arrêt brutal à partir des points tracés sous-estime le pic. Le DAF sous l’amortisseur est rapporté au poids statique propre de la charge utile, soit 14,710 kN. POLARIS
est dimensionné selon le bilan énergétique de l’arrêt (masse, vitesse et course), et non d’après la seule charge nominale.
Limites de validité de ce résultat
Domaine de validité
- Un pieu, une grue, un réglage de soupape. Le résultat ne s’applique pas à une autre masse de pieu, à un autre marteau, à une autre vitesse de chute, à une autre raideur de grue ou à un autre effort de soupape. Une autre combinaison exige un nouveau calcul, et non une interpolation.
- Aucune réponse du treuil ni de l’opérateur n’est modélisée. Après le premier arrêt, la courbe avec liaison rigide montre l’oscillation libre amortie de la même chaîne de charge : elle décrit la réponse de cette chaîne, pas les actions d’une équipe.
- Événement unique, déterministe et à sec. Aucune vague, aucun mouvement du navire, aucun ensemble de simulations. Cette étude ne permet de conclure ni sur le comportement en mer agitée ni sur la fréquence des chutes de pieu.
- Le cas contrefactuel reste encadré par des bornes analytiques. Le pic de 37,664 kN avec liaison rigide se situe entre les deux estimations analytiques de ce cas (34,190 kN avec une grue souple, 44,759 kN avec une grue rigide), car le ressort de la grue réagit partiellement pendant l’arrêt, ce qu’une formule fermée ne peut pas représenter.
Comparaison avec un solveur indépendant
La variante avec amortisseur a été comparée à OrcaFlex 11.3e le 17 juillet 2026. Le compensateur a été ramené à une loi d’effort mesurée afin que les deux solveurs ne partagent aucun code. L’écart sur le pic de charge de la grue était de +0.23%, le DAF de la grue de 1.4299 contre 1.4266 pour CONSTELLATION, l’écart sur la course maximale de −0.4% et l’écart quadratique moyen sur l’effort dans la chaîne de moins de 1% pendant l’arrêt.
Le cas contrefactuel avec liaison rigide utilise le mode d’arrêt propre à Norwegian Dynamics, ajouté le 3 août 2026 pour calculer la variante « sans » au lieu de l’estimer. Il reproduit la solution analytique lorsque celle-ci est exacte, concorde avec un intégrateur indépendant adapté aux systèmes raides sur toute la chaîne avec un écart inférieur à 0.5%, et se situe entre les deux bornes analytiques ci-dessus.
Ce que ce document n’est pas
- Ce n’est pas une analyse certifiée. Il s’agit d’une estimation en domaine temporel issue du propre modèle de Norwegian Dynamics. Elle ne bénéficie d’aucune approbation par un expert de garantie maritime et ne remplace pas une analyse propre au projet selon DNV-ST-N001.
- Ce n’est pas une garantie de performance. Le matériel fourni pour une campagne réelle de battage de pieux est dimensionné selon les masses, les vitesses et les critères d’acceptation propres à cette campagne.
Qui a vérifié quoi
La même paire, avec les mêmes valeurs, constitue l’exemple de chute de pieu sur la page
Facteur d’amplification dynamique : un seul jeu de résultats vérifié, cité aux deux endroits, pour éviter toute divergence.
Dossier de calcul
Les éléments nécessaires pour reproduire ce cas : préréglage exact, version, définitions et paramètres du solveur à l’origine de chaque valeur ci-dessus.
Dossier de calcul : fondement technique publié
- Cas
- Préréglage CONSTELLATION factory:polaris_pile_run, scénario DS10-PKG-POL-PIR, point de vitesse unique à 5.0 m/s, effort de soupape fixé à 18,000 kN (valeur par défaut du préréglage : 17,658 kN).
- Version et date
- CONSTELLATION v1.2.96, commit 29267cc. Calcul du 3 août 2026. La variante avec amortisseur correspond au cas figé le 7 juillet 2026 et se reproduit avec cette version à 0.05 % près sur le DAF.
- Phase d’opération
- Chute de pieu : événement de chute et d’arrêt pendant le battage (ND-DS-10 §10). À sec, dans l’air, hors de la zone de déferlement.
- Définition du DAF
- DAF = tension maximale au crochet pendant la fenêtre de 5 s divisée par le poids statique suspendu au crochet: crochet 160 t + corps POLARIS 17.10 t + tige 10.85 t + charge utile 1,500 t = 1,687.95 t, soit 16,553 kN. Le DAF sous l’amortisseur utilise le poids propre de la charge utile, soit 14,710 kN : 1.31 avec POLARIS, 2.41 sans lui.
- Point de charge évalué
- Le crochet et le raccord de grue, au-dessus de l’amortisseur. L’effort dans la tige sous l’amortisseur est une voie de mesure distincte, avec une valeur différente.
- Mouvement du navire et état de mer
- Aucun, volontairement. Une chute de pieu est un choc de moins d’une seconde : le mouvement du navire hôte est donc neutralisé et aucune charge de houle n’est appliquée afin d’isoler l’arrêt. Il n’y a pas de Hs, Tp, de spectre ni de cap à indiquer, et cette étude ne conclut rien sur le comportement en mer agitée.
- Durée, réalisations, statistique
- Fenêtre de 5.0 s, sorties toutes les 1 ms, intégration à 0.05 ms. Une simulation déterministe par variante : aucun germe aléatoire et aucun ensemble de simulations, puisqu’il n’y a pas d’excitation aléatoire à moyenner. Le pic indiqué est le maximum de la série temporelle et n’est pas comparable à une enveloppe de huit germes comme celle de l’étude sur la zone de déferlement.
- Charge utile et chaîne de charge
- Pieu de 1,200 t et marteau de 300 t fixés ensemble, soit une masse d’impact combinée de 1,500 t, à une vitesse de chute de 5.0 m/s. Chaîne de charge : grue 17,454.3 kN/m avec amortissement de 66.85 kN·s/m, crochet 160 t, élingue supérieure 49,762.8 kN/m, corps POLARIS 17.10 t, tige 10.85 t, élingue inférieure 46,652.7 kN/m, charge utile 1,500 t.
- État initial et réglages de l’amortisseur
- Vitesse descendante de 5.0 m/s à t = 0, à partir de la mise en charge statique complète. Dans le gréement prévu pour une chute de pieu, les élingues souples pendent, détendues, et la tige reste rentrée : POLARIS ne porte donc aucune charge avant la chute du pieu. Le modèle démarre lorsque le mou a été repris et que l’élingage tendu porte le poids statique, le gaz étant à sa précharge. Le même événement atteint les élingues à environ 3.5 m/s : le poids accélère la masse pendant que l’élingage s’étire. Une chute atteignant les élingues à 5.0 m/s apporte davantage d’énergie et nécessite un calcul distinct. POLARIS 2,000 t / course 6.0 m, effort de soupape 18,000 kN, effort de précharge du gaz 15,696 kN, fraction de gaz 0.40. Le calcul utilise 4.98 m des 6.0 m de course (83 %) et la chambre d’huile annulaire ne se vide jamais (seuil 6.2 %).
- Les deux variantes sont-elles comparables ?
- Oui, et cela a été vérifié, pas seulement affirmé. Les deux variantes sont générées avec un seul jeu de paramètres ; le script compare les champs un par un et refuse de lancer le calcul si la présence de l’amortisseur n’est pas la seule différence. Masses, raideurs, amortissement, gravité, état initial et pas d’intégration identiques.
- Limite déterminante
- SWL de la grue : 24,517 kN (2,500 t). Avec POLARIS, le pic au crochet atteint 23,627 kN, soit 96.4 % de cette limite. Sans lui, il atteint 37,664 kN : 154 % de la SWL de la grue, et le câble se détend complètement puis se retend deux fois en cinq secondes, ce qu’une seule valeur de pic ne montre pas.
- Vérification indépendante
- Le cas avec amortisseur a été comparé à OrcaFlex 11.3e le 17 juillet 2026, le compensateur étant ramené à une loi d’effort mesurée : pic de charge de la grue +0.23 %, DAF de la grue 1.4299 contre 1.4266, course maximale −0.4 %, écart quadratique moyen sur l’effort dans la chaîne inférieur à 1 % pendant l’arrêt.
- Ce que ce cas n’est pas
- Ces résultats ne s’appliquent pas à un autre pieu, marteau, grue ou réglage de soupape et ne constituent pas un tableau de charges. Le modèle ne comprend aucune réponse du treuil ni de l’opérateur : après le premier arrêt, la courbe sans amortisseur représente l’oscillation libre amortie de la même chaîne de charge.
- Note sur l’origine des résultats
- Jusqu’au 3 août 2026, il était impossible de simuler le cas « sans » : ramener le volume de gaz à zéro pour représenter un vérin bloqué rend le terme de pression singulier. ND avait donc publié une estimation analytique de la charge de choc selon DNV-RP-N103, dont la valeur dépendait de la chaîne de raideurs retenue comme déterminante : 34,190 kN avec une grue souple, 44,759 kN avec une grue rigide. Un mode d’arrêt avec liaison rigide a été ajouté au simulateur afin que le cas contrefactuel soit désormais calculé et non estimé. Il donne 35,387 kN côté charge utile, entre les deux estimations et 21 % sous la valeur avec grue rigide publiée par ND en juillet.
Calculez votre propre cas
Indiquez les masses du pieu et du marteau, la grue et la vitesse de chute contre laquelle vous souhaitez vous protéger. Nous calculerons le même arrêt pour votre cas, y compris les configurations qui ne satisfont pas aux critères.
Protection contre la chute de pieu explique la physique de ce cas · Absorption des chocs couvre le bilan énergétique · ← Retour au Centre de connaissances